Cheese v4 retira una cubierta que rozaba la pista al avanzar
Cheese v4, el coche educativo de Go!Cheese para 2026, simplifica su estructura y cambia el montaje del sensor de color tras descubrir que una cubierta rozaba la pista.
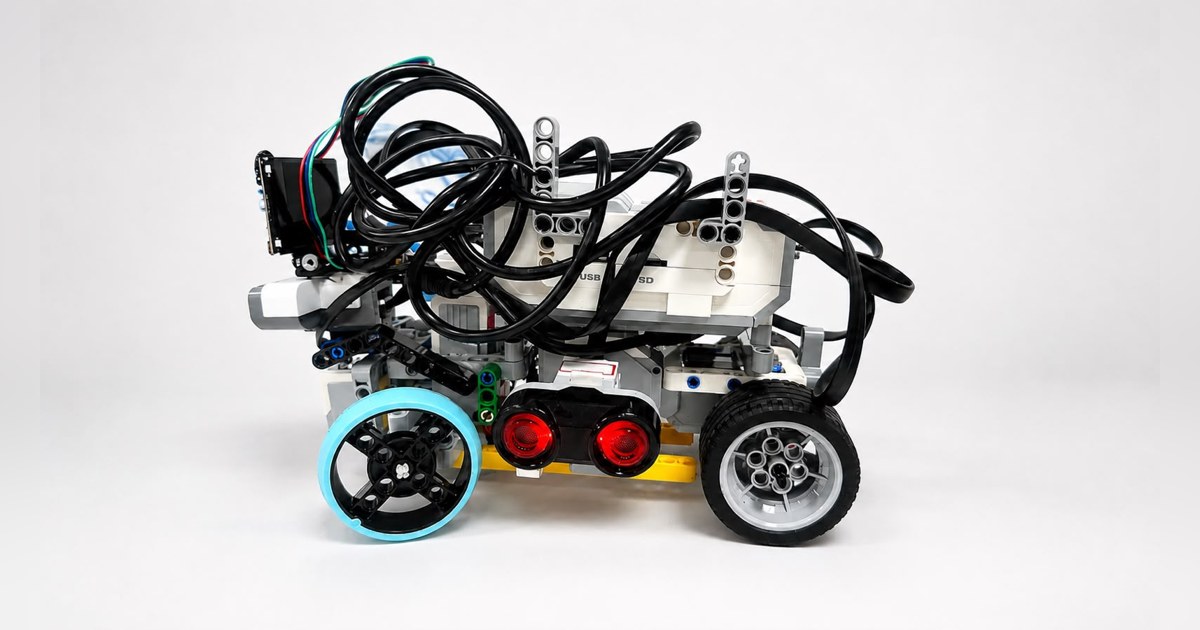
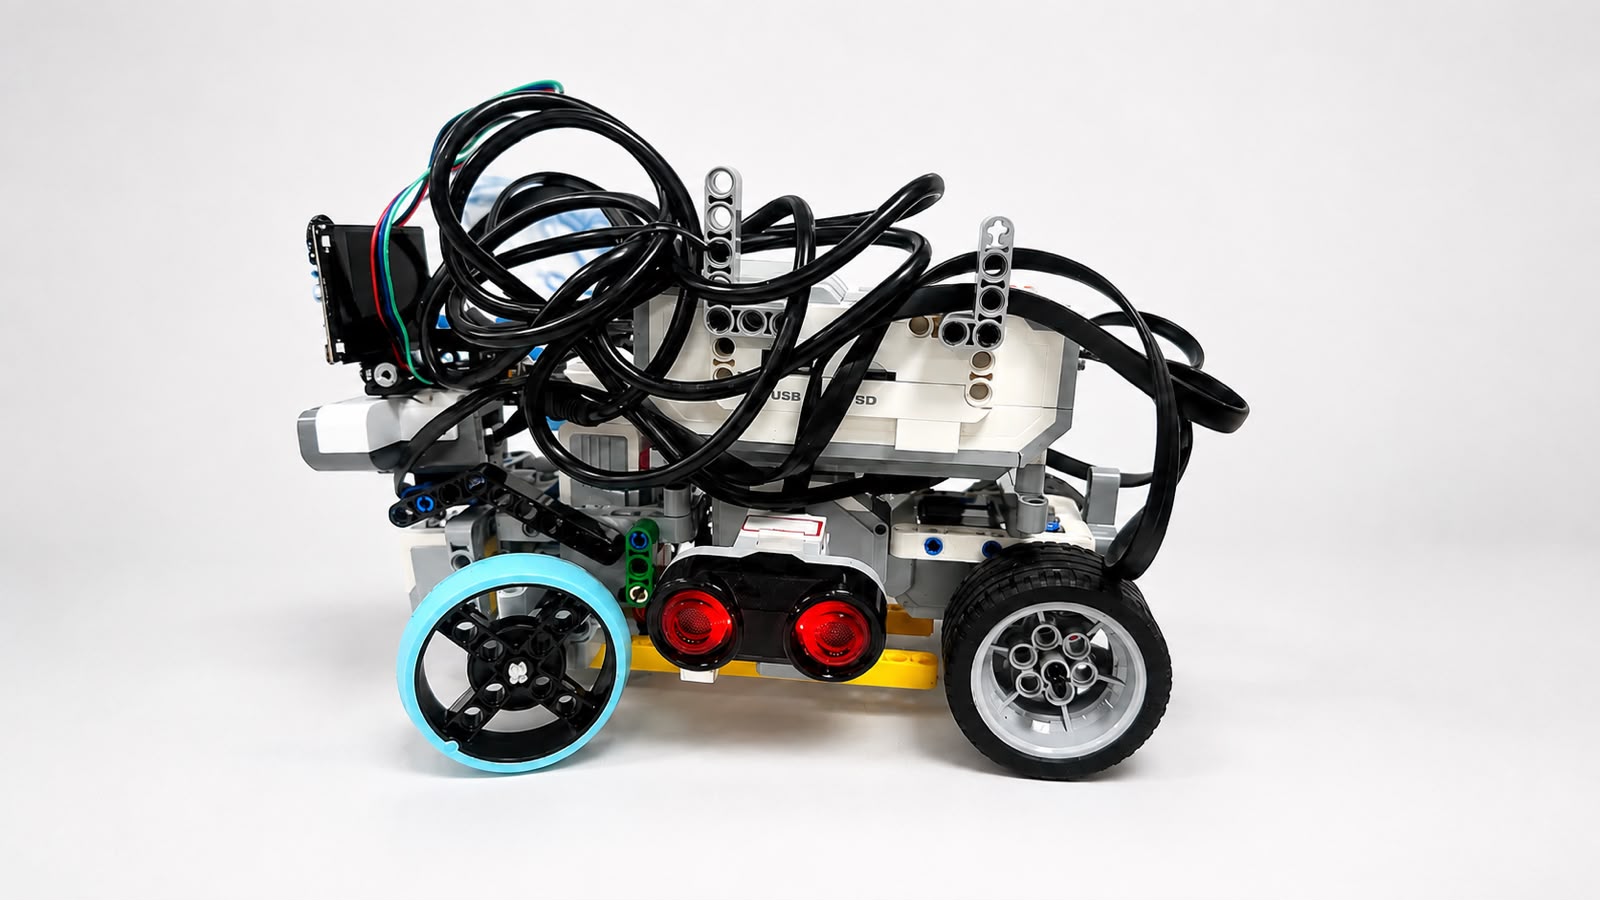
Cheese v4 es el coche educativo que Go!Cheese ha construido en Panamá durante la temporada 2026. Utiliza un controlador EV3, tres ultrasonidos, sensor de color y una HuskyLens. Su registro de desarrollo conserva un ejemplo sencillo de cómo resolver un problema puede crear otro.
El equipo añadió una cubierta para reducir la luz externa que llegaba al sensor de color. Las pruebas mostraron que esa cubierta podía rozar la pista. La solución óptica se había convertido en una interferencia mecánica.
La altura del sensor también afecta al movimiento
El registro de fallos de Cheese describe la retirada de la cubierta y un nuevo ajuste de altura. El sensor se colocó algo más bajo, manteniendo separación suficiente respecto a la superficie.
El objetivo era mejorar la lectura sin añadir una pieza que arrastrase sobre el tapete. No basta con valorar la señal del sensor con el coche parado: el montaje debe seguir siendo válido cuando la estructura se mueve, gira o encuentra una irregularidad.
El proyecto conserva una fotografía de la separación actual y explica por qué descartó la primera intervención. Esa relación entre observación, cambio y nuevo ensayo aporta más información que presentar únicamente la configuración final.
Una detección de color no siempre es otra curva
Las marcas del suelo intervienen en el recuento del recorrido. Una lectura duplicada puede hacer que el programa alcance demasiado pronto el número de curvas esperado; una lectura perdida puede retrasar la siguiente fase.
El equipo describe una validación que combina progresión entre colores, tiempo, confirmación de dirección y un periodo de bloqueo. La intención es relacionar el evento óptico con una maniobra real, en lugar de sumar cada observación de color como si representara otra esquina.
Esta lógica depende de la colocación del sensor, la respuesta del coche y la pista utilizada. La documentación reconoce que los errores ocasionales de recuento todavía importan para la repetibilidad.
La cuarta revisión simplifica la estructura
La configuración de Cheese v4 baja el controlador EV3, integra horizontalmente el motor de tracción y reduce la estructura superior de cámara y soportes. También elimina la iluminación auxiliar utilizada en pruebas anteriores.
El motor grande mueve la tracción trasera. Un motor mediano transmite el movimiento a los enlaces de dirección delantera, cuya geometría busca que la rueda interior gire más que la exterior.
La cámara HuskyLens se conecta mediante un Arduino Nano que sirve de puente de comunicación. Los ultrasonidos y el sensor de suelo aportan referencias distintas: proximidad de paredes, objetos reconocidos y cambios de color en el recorrido.
Esquivar un objeto deja otra posición de partida
El registro reconoce que identificar correctamente un obstáculo no garantiza una evasión completa. La reacción puede llegar tarde, la dirección puede ser insuficiente o el coche puede salir orientado de una forma que complique el siguiente objeto.
Por eso la recuperación posterior sigue siendo una de las tareas principales. El equipo diferencia el funcionamiento del reto abierto del aparcamiento con obstáculos, que permanece en desarrollo. Tampoco trata las cuatro revisiones como cuatro robots distintos: forman la evolución de Cheese durante 2026.
Cheese v4 ofrece un proyecto de aula con decisiones físicas y fallos documentados. Para estudiar su control conviene seguir el recorrido completo, desde una lectura de sensor hasta la posición que deja una maniobra para la siguiente, y mantener visibles los ajustes que aún necesita.
Fuentes
- Configuración física y estado actual de Cheese v4 [en]
- Fallos de montaje, detección de color y recuperación [en]
- Mecanismo de dirección y tracción del vehículo [en]
Imagen: Fotografía publicada por Go!Cheese, Panamá de su vehículo educativo Go!Cheese Cheese v4 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.