Aurum TriMech prueba su coche antes de cerrar la navegación
Aurum TriMech publica un prototipo educativo de 2026 y un ensayo básico de motor, dirección y distancia. Sus mediciones pendientes permiten distinguir montaje y objetivo.
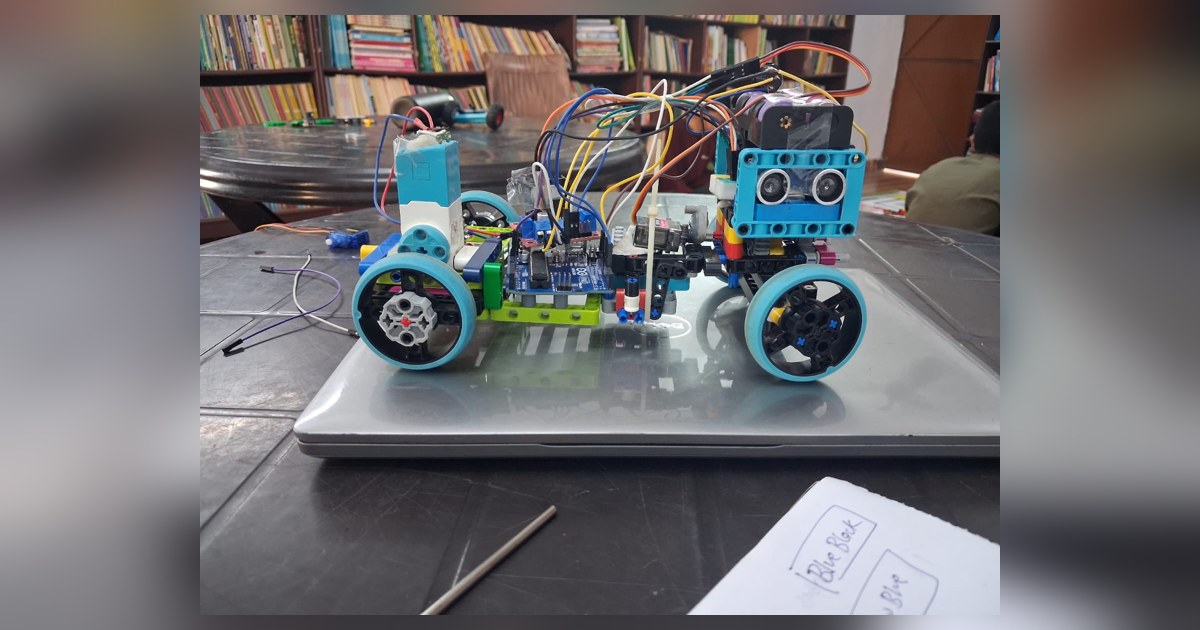
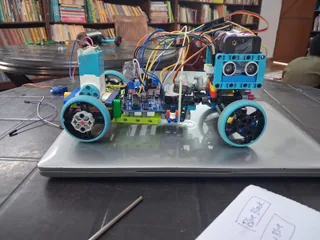
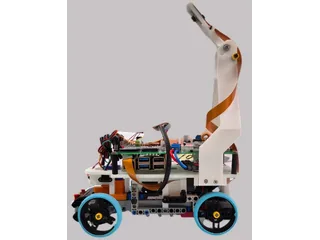
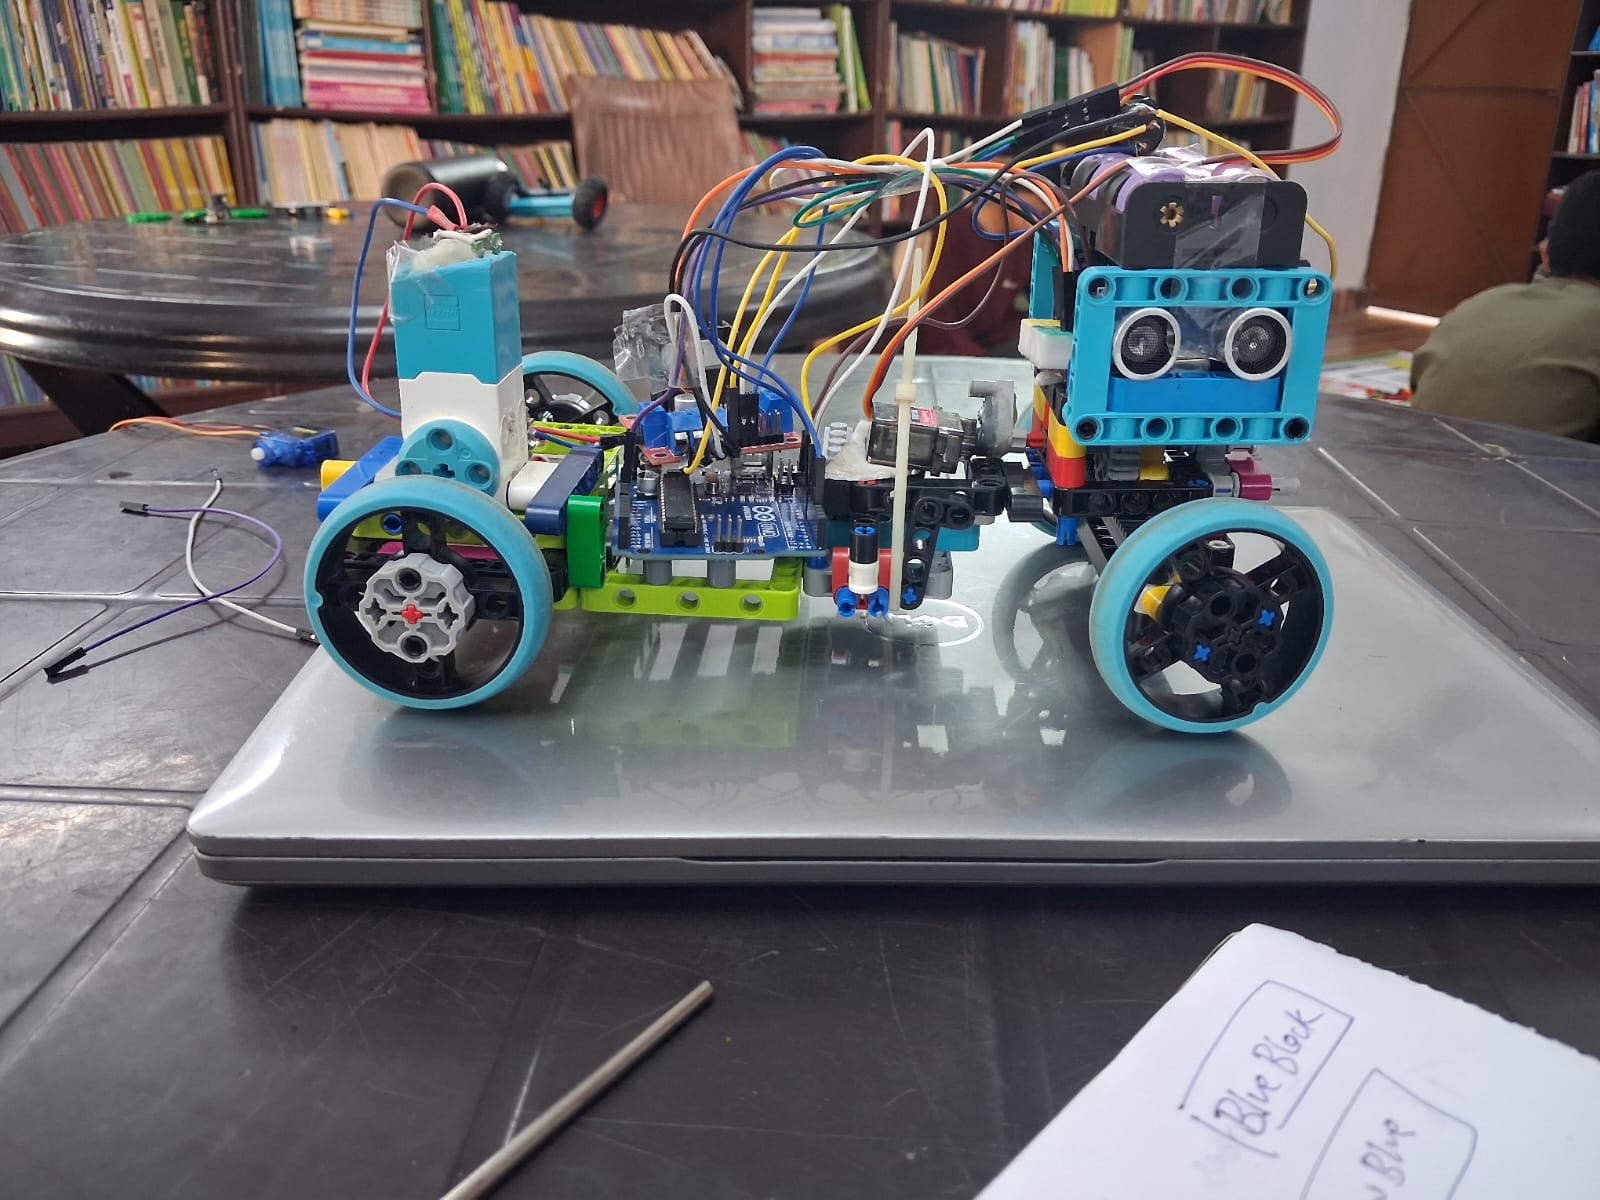
Aurum TriMech publica un coche educativo físico para 2026 junto a un programa que ensaya funciones básicas antes de integrar la navegación. Las fotografías muestran un montaje con piezas LEGO Technic, electrónica y sensores, mientras la memoria mantiene abiertas varias decisiones de motor, alimentación y control. Es un prototipo en desarrollo cuya documentación resulta útil para estudiar la diferencia entre construir una plataforma y demostrar una conducción autónoma completa.
El equipo propone separar las tareas: Arduino Uno o Mega para el vehículo y Raspberry Pi para el procesamiento visual. Esa arquitectura sigue siendo una dirección de trabajo. El ensayo disponible no incorpora todavía una cámara ni el intercambio de información entre ambos ordenadores. La memoria identifica las decisiones pendientes del proyecto.
Empezar con una prueba pequeña
El programa básico publicado declara expresamente que no es el código final de la competición. Configura un Arduino Uno, un controlador TB6612FNG, un servo de dirección, un MPU6050 y un ultrasonido frontal. Esa combinación debe distinguirse de los componentes que la memoria propone para futuras iteraciones.
Su comportamiento es sencillo: lee la distancia frontal y avanza con la dirección centrada cuando supera el umbral fijado. En el otro caso detiene la propulsión, espera, aplica un ángulo de dirección y mueve el coche durante un intervalo. Después vuelve a parar y centra las ruedas. El código permite ver esa secuencia completa.
El valor de una prueba así es acotar el diagnóstico. Si el coche no responde, se puede comprobar primero motor, servo y lectura frontal, sin añadir a la vez detección de colores, cálculo de trayectoria y comunicación con una cámara. Que la secuencia funcione una vez tampoco acredita un recorrido: los tiempos de maniobra dependen del montaje, la alimentación y el agarre.
Lo que una lectura ausente significa
El ensayo tiene un límite concreto. Cuando no recibe eco dentro del tiempo de espera, la función devuelve un valor alto. Como ese valor supera el umbral de avance, el bucle puede interpretarlo como espacio libre. No hay en ese archivo una distinción entre una distancia larga válida y una medición que ha fallado.
Esa diferencia sirve para un ejercicio educativo: registrar por separado los resultados del sensor y comprobar qué ocurre al desconectarlo o cambiar el ángulo de la pared. Una respuesta ausente no demuestra que el robot disponga de camino despejado. La corrección tendría que validarse antes de convertir el ensayo en un controlador de circulación.
Resultados que todavía no están medidos
La matriz de pruebas conserva como pendientes la velocidad bajo carga, repetibilidad de dirección, comportamiento del diferencial, precisión de sensores, alimentación y visión. Esos campos no contienen resultados que permitan atribuirle una autonomía o tasa de éxito concreta. El registro indica qué ensayos faltan y qué habría que medir.
También existen diferencias entre documentos de componentes: la memoria principal contempla un motor angular LEGO, mientras ciertos anexos mantienen la anterior selección N20. La ficha presenta el prototipo y el ensayo publicado, sin convertir esa lista de opciones en una configuración final ya integrada.
Aurum TriMech ofrece una plataforma construida y una etapa de desarrollo comprensible para aprender. Su alcance actual está en explorar subsistemas y revisar los datos que faltan; la visión, el protocolo entre placas y el comportamiento completo del vehículo necesitan aún integración y comprobación sobre la estructura real.
Fuentes
- Montaje físico y decisiones abiertas del proyecto Aurum TriMech [en]
- Ensayo básico de integración con Arduino Uno [en]
- Matriz de pruebas y resultados todavía pendientes [en]
Imagen: Fotografía publicada por Equipo Aurum TriMech de Aurum TriMech prototipo educativo 2026, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.