The Maker baja el lidar y simplifica su dirección para 2026
CSS reconstruye The Maker para 2026 con chasis propio, dirección delantera y lidar. Su montaje explica cómo un sensor puede dejar de ver paredes por estar demasiado alto.
The Maker es el coche que el equipo CSS de Querétaro ha reconstruido para 2026. Su nueva estructura reduce la altura de los componentes pesados y simplifica la dirección. Durante ese trabajo apareció un fallo revelador: el lidar estaba tan alto que sus mediciones pasaban por encima de las paredes de la pista.
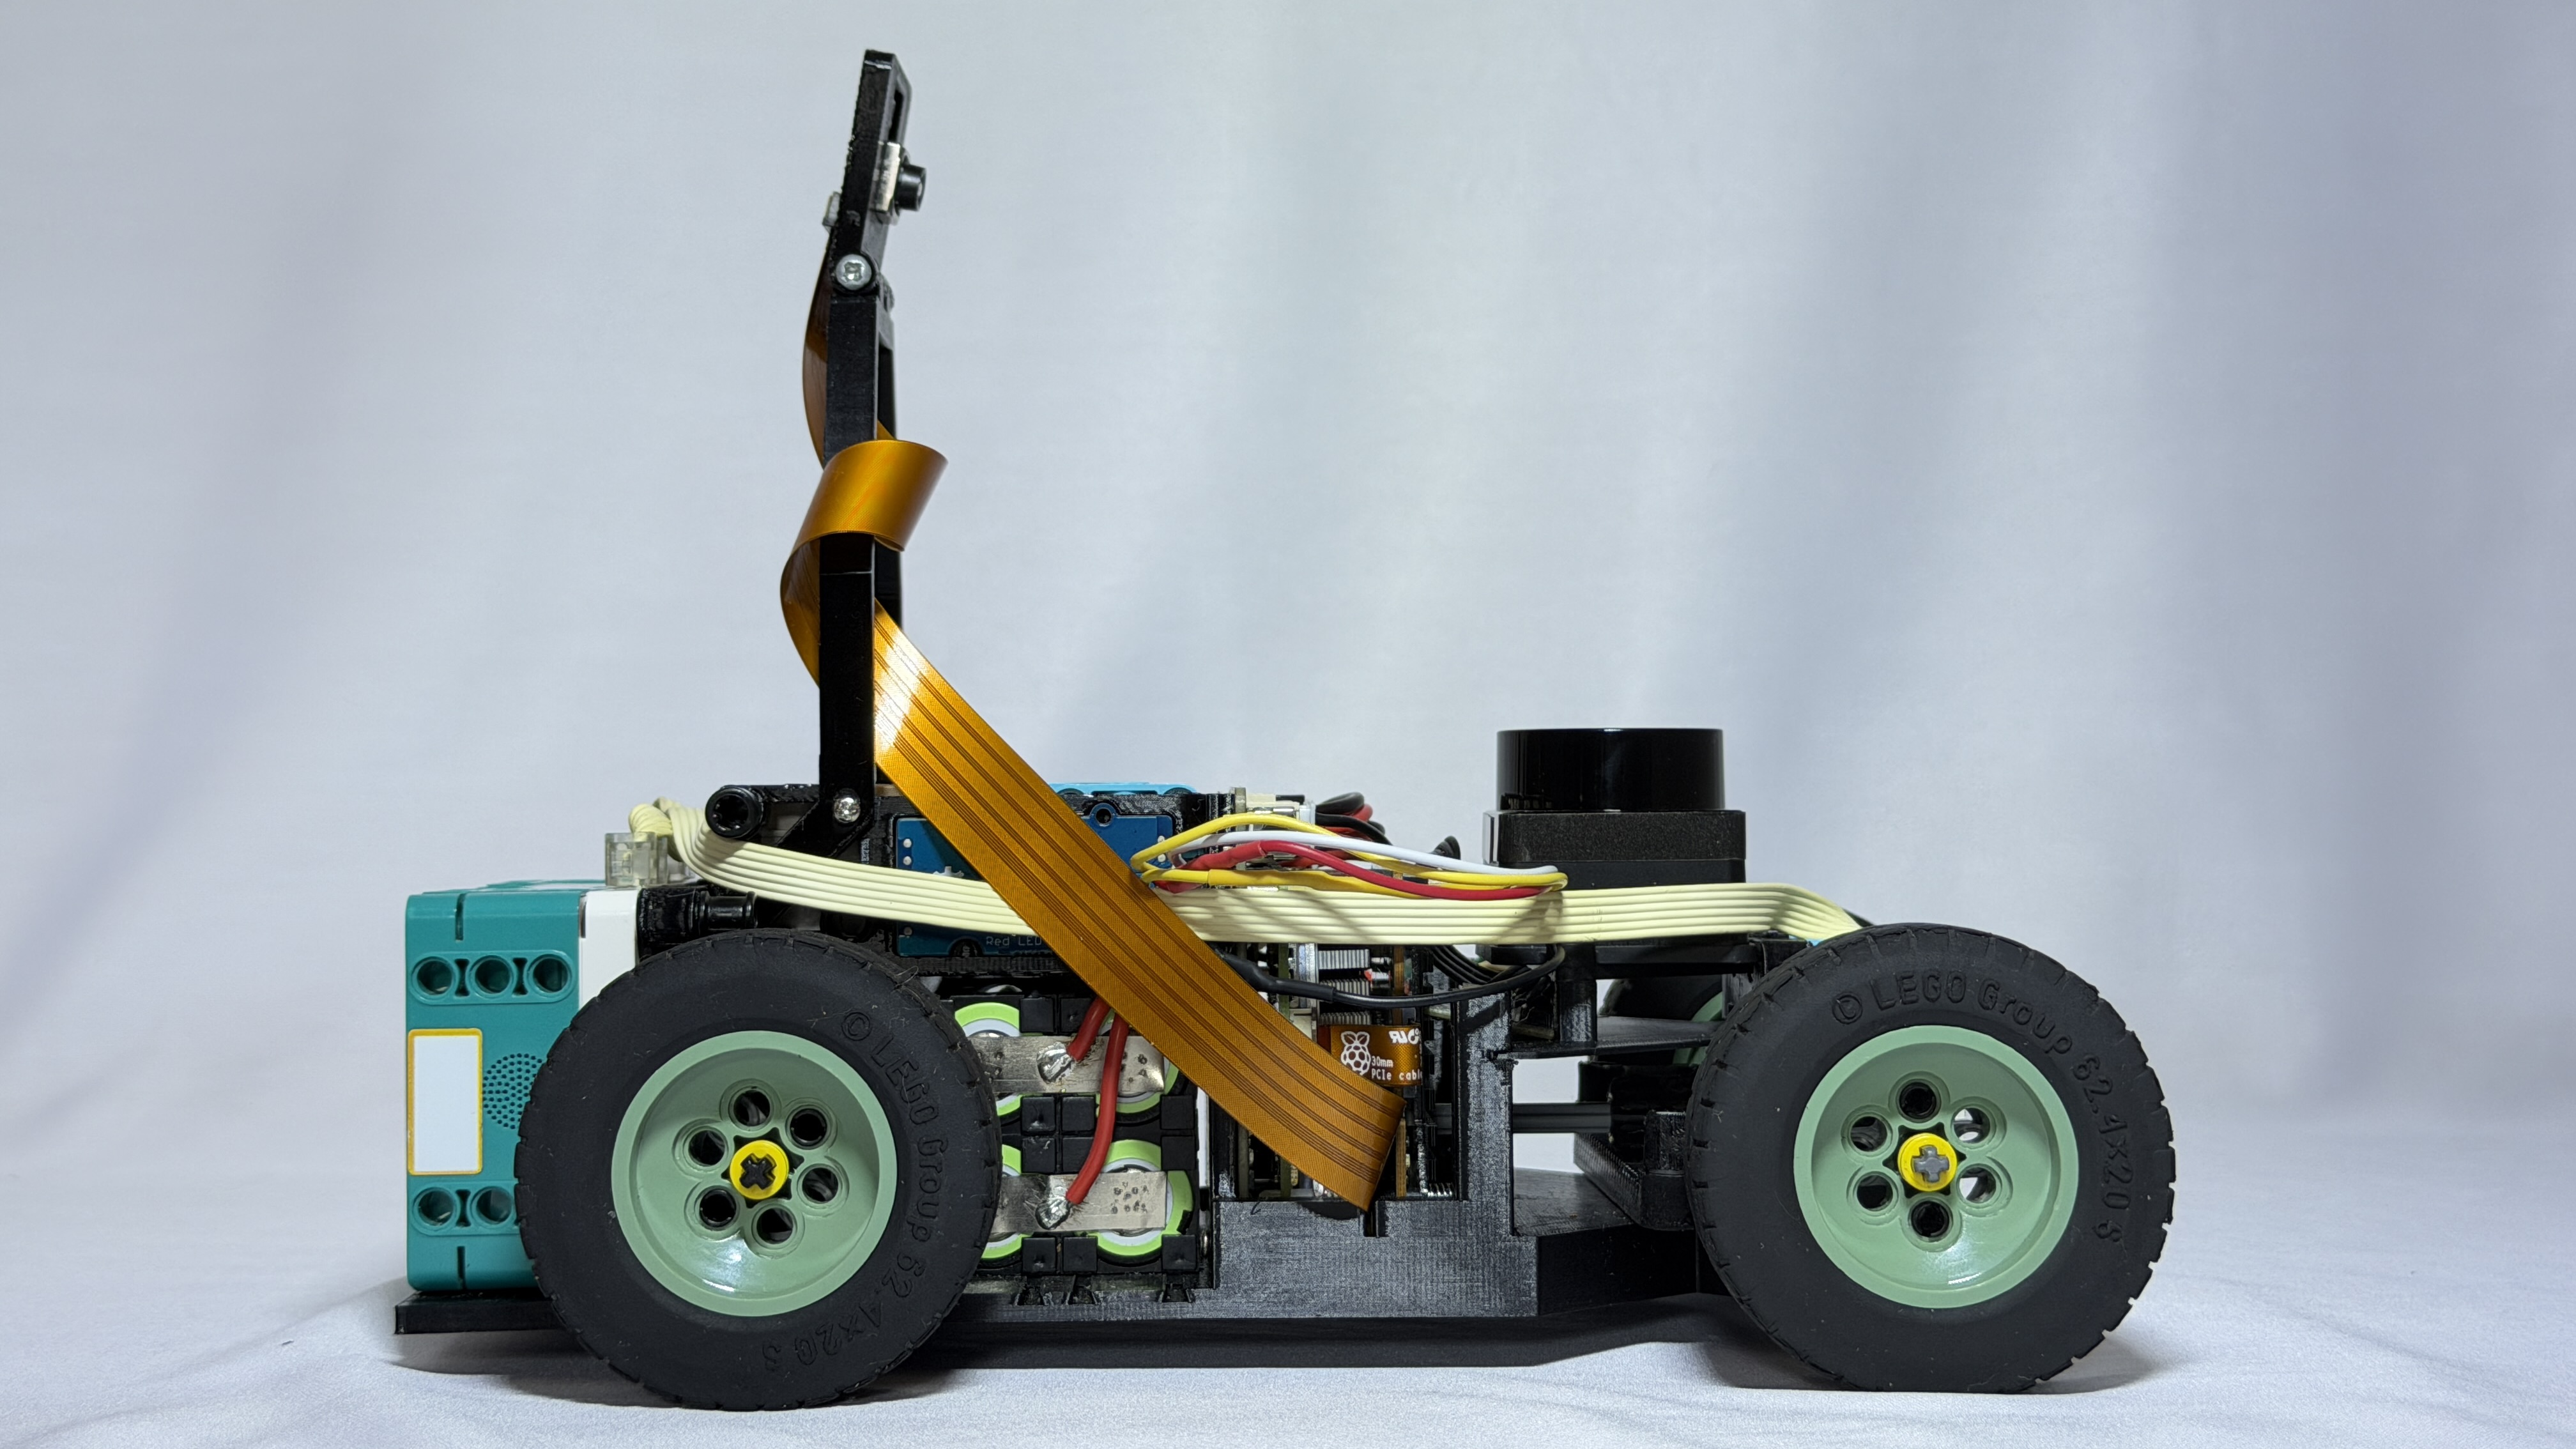
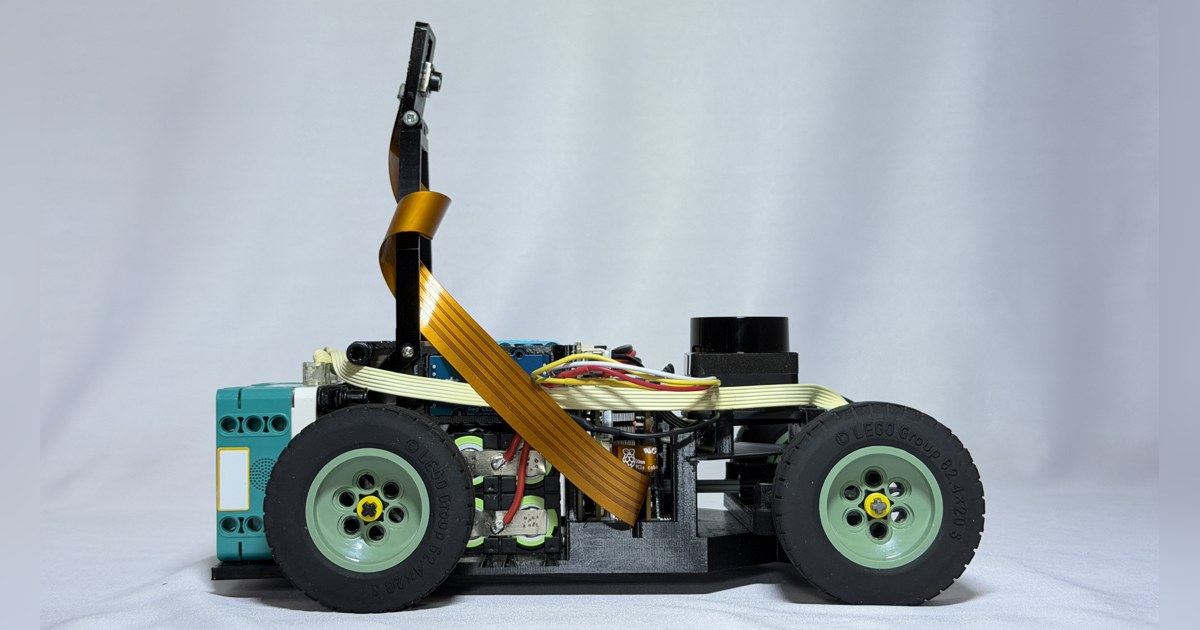
Las fotografías del montaje muestran un vehículo físico con chasis propio, engranajes LEGO y electrónica integrada. La revisión de 2026 cambia la disposición mecánica del robot anterior, además de renovar su procesamiento.
Un sensor puede mirar por encima del problema
Las paredes de su pista tienen unos diez centímetros de altura. Al compactar el montaje, el equipo había elevado el lidar hasta dejar su plano de exploración fuera de esa referencia. El robot se comportaba como si no encontrara los muros, aunque el sensor estuviera entregando datos.
La solución fue cambiar el soporte central y bajar la exploración hasta una zona aproximada de seis a ocho centímetros sobre el suelo. También necesitaban conservar una vista trasera libre de piezas que tapasen el haz.
Ese caso distingue dos tareas de construcción. Comprobar que un dispositivo está conectado no demuestra que mida el objeto que interesa. El soporte debe situar el plano de medida a una altura compatible con el entorno y evitar que el propio coche invada esa vista.
La dirección abandona un mecanismo más complejo
El diario de ingeniería describe una dirección anterior que actuaba en ambos ejes. Ofrecía giros más cerrados, pero incorporaba holguras y no regresaba siempre a la misma postura tras una maniobra.
Para 2026, The Maker pasa a dirección Ackermann delantera y tracción trasera. El eje delantero necesita que las ruedas interiores y exteriores recorran radios distintos; el posterior recibe el movimiento de un motor angular SPIKE grande mediante engranajes. Un motor angular pequeño se ocupa de orientar la dirección.
El equipo relaciona esa elección con el nuevo reparto de masas. Un bastidor más ligero y componentes situados abajo reducen las exigencias del mecanismo de dirección. Su prioridad es obtener maniobras repetibles en la pista, sin atribuir al diseño ventajas medidas en cualquier terreno.
La cámara reconoce y el lidar mide
La arquitectura actual combina un Oradar MS200k, una Camera Module 3 Wide y Raspberry Pi 5 con aceleración Hailo. La visión identifica los pilares y su color; las distancias del lidar ayudan a seguir paredes y situar los objetos detectados.
El hub SPIKE ejecuta las órdenes de los motores y proporciona su referencia inercial. La Pi concentra adquisición y decisiones. El equipo también describe el paso de su programa anterior en Python a una implementación en C y C++ para abordar el retraso con el que consumía los datos de sensores.
Estas funciones requieren mantener coherentes las referencias: dónde está el lidar, desde dónde mira la cámara y qué orientación comunica el hub. El montaje físico forma parte de esa integración.
Qué aporta el proceso de construcción
La secuencia de ensamblaje permite seguir la instalación de ejes, engranajes, placas, batería, soportes y ruedas. Resulta útil para estudiar cómo el orden de montaje afecta al acceso a los tornillos y al espacio para el cableado.
Hay puntos que necesitan contraste antes de reproducirlo. Algunos apartados difieren en la disposición de baterías y las cifras de autonomía se apoyan en cálculos de consumo. La placa propia de circuito sigue como propuesta posterior. La aportación de The Maker está en un rediseño construido de 2026 y en los problemas de dirección y colocación del lidar que llevaron a modificarlo.
Fuentes
- Documentación del coche The Maker de CSS para 2026 [en]
- Diario de ingeniería con decisiones de mecánica y colocación de sensores [en]
- Proceso fotográfico de construcción del vehículo [en]
Imagen: Fotografía publicada por Equipo CSS, Querétaro de su vehículo educativo CSS The Maker 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.