XLR8 eleva la cámara trasera y revisa el equilibrio del coche
XLR8 construye un coche educativo de 2026 con LEGO SPIKE y una cámara trasera elevada. Refuerza su soporte y revisa el equilibrio para sostener esa nueva vista.
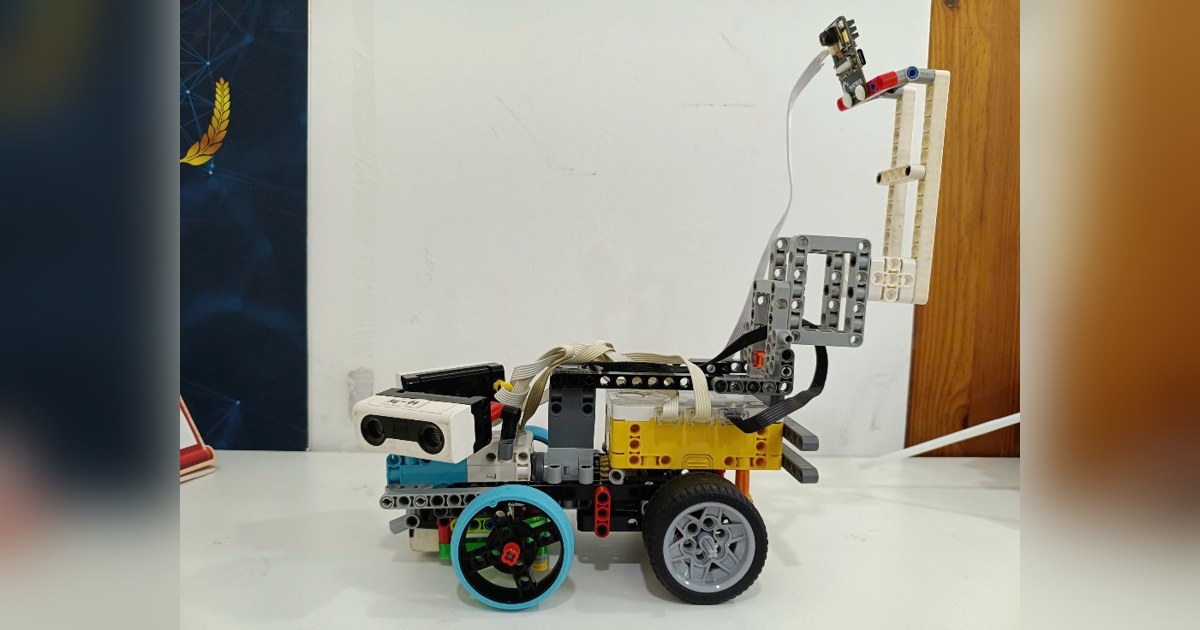
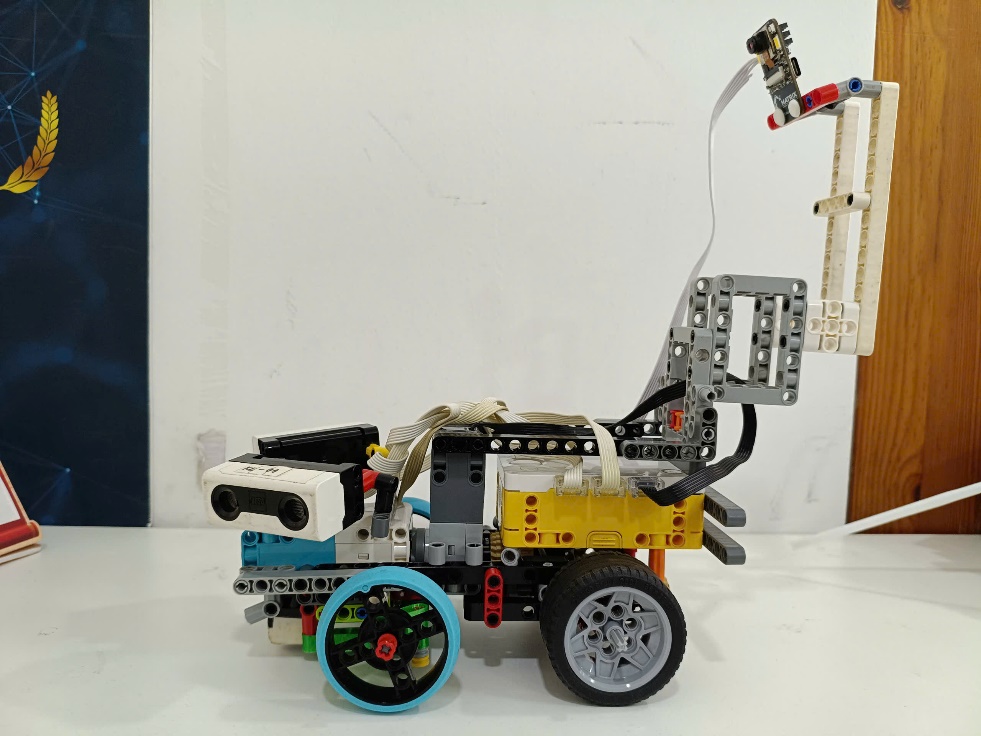
XLR8 ha reconstruido su coche educativo para 2026 alrededor de una cámara alta situada en la parte trasera. El cambio frente a su vehículo anterior permite mirar la pista desde otra posición, pero obliga a resolver dos cuestiones físicas: que el soporte no oscile y que su masa no desequilibre el conjunto.
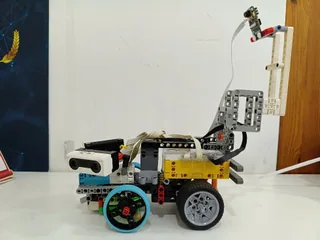
El equipo vietnamita utiliza LEGO SPIKE Prime, piezas Technic y conectores impresos. Las fotografías de la temporada 2026 muestran la estructura construida con el mástil detrás del hub, claramente distinta del montaje bajo que aparece en su historial.
Una cámara que cambia la distribución de masas
La Matrix M-Vision se instala sobre un soporte elevado. El proyecto explica cómo refuerza la unión mediante una estructura más cerrada y sitúa elementos de contrapeso cerca de la zona trasera para limitar el efecto de la cámara.
En ese planteamiento importan tanto la masa como su distancia al punto de apoyo. Un soporte largo y pesado puede generar un momento mayor aunque la cámara sea pequeña. Por ello, el equipo revisa las conexiones y la posición de los componentes, además del programa de visión.
Su análisis de equilibrio es una referencia para el diseño. No demuestra por sí solo que el coche vaya a permanecer estable en cualquier giro o frenada: al movimiento se añaden aceleraciones, flexión de las piezas y características del suelo que requieren pruebas físicas.
Un montaje organizado en módulos
La guía de construcción separa la cámara trasera, la parte superior del bastidor y la transmisión inferior. El hub y los dos motores angulares se conectan con refuerzos laterales; unos conectores impresos unen el soporte de cámara al conjunto.
Un motor proporciona tracción al eje trasero y otro orienta las ruedas delanteras. La documentación general describe un diferencial trasero y una geometría Ackermann para que las dos ruedas de dirección sigan radios diferentes al girar.
Dos ultrasónicos miran hacia los lados y un sensor de color observa las marcas del suelo. A esas medidas se suman los encoders y la referencia inercial del hub. La visión aporta posiciones de objetos, mientras las otras señales ayudan a situar el coche respecto a paredes y cambios de tramo.
Ver desde atrás obliga a filtrar la imagen
La cámara elevada también puede incluir partes del propio vehículo y zonas ajenas a la pista. XLR8 delimita regiones de imagen para reducir esas interferencias y clasifica objetos mediante umbrales de color y propiedades de sus manchas.
El historial del proyecto recoge falsos cambios de tramo cuando el coche se encontraba inclinado respecto a la pared. Su respuesta incorpora una referencia de orientación: una señal visual aislada necesita encajar con el estado de la marcha. Es una decisión concreta sobre cómo combinar sensores, sin atribuir al vehículo una comprensión general del entorno.
Qué necesita quien quiera reproducirlo
La guía y el texto principal discrepan en algunas medidas de ruedas y en cuánto material está impreso. Conviene fijar una revisión y contrastarla con las fotografías antes de preparar piezas. La migración a Raspberry Pi, el reconocimiento mediante redes neuronales y una unidad inercial externa aparecen como propuestas posteriores.
XLR8 ofrece un caso reciente para estudiar cómo la posición de una cámara modifica la mecánica y la percepción. Su aportación está en el rediseño del soporte, el reparto modular y los ajustes de navegación de un robot educativo construido en 2026.
Fuentes
Imagen: Fotografía del equipo Team XLR8 de su vehículo educativo XLR8 Future Engineers 2026, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.