Eule Tech conserva el último aviso de pared antes de girar
Eule Tech combina ultrasonidos, Arduino UNO R4 y Nicla Vision en su coche educativo de 2026. Su programa evita confundir un eco perdido con un frente despejado.
El coche de Eule Tech para 2026 conserva durante un intervalo limitado el aviso de que tiene una pared cerca. Así, una lectura ultrasónica que desaparece no se convierte inmediatamente en una orden implícita de continuar como si el frente estuviera libre.
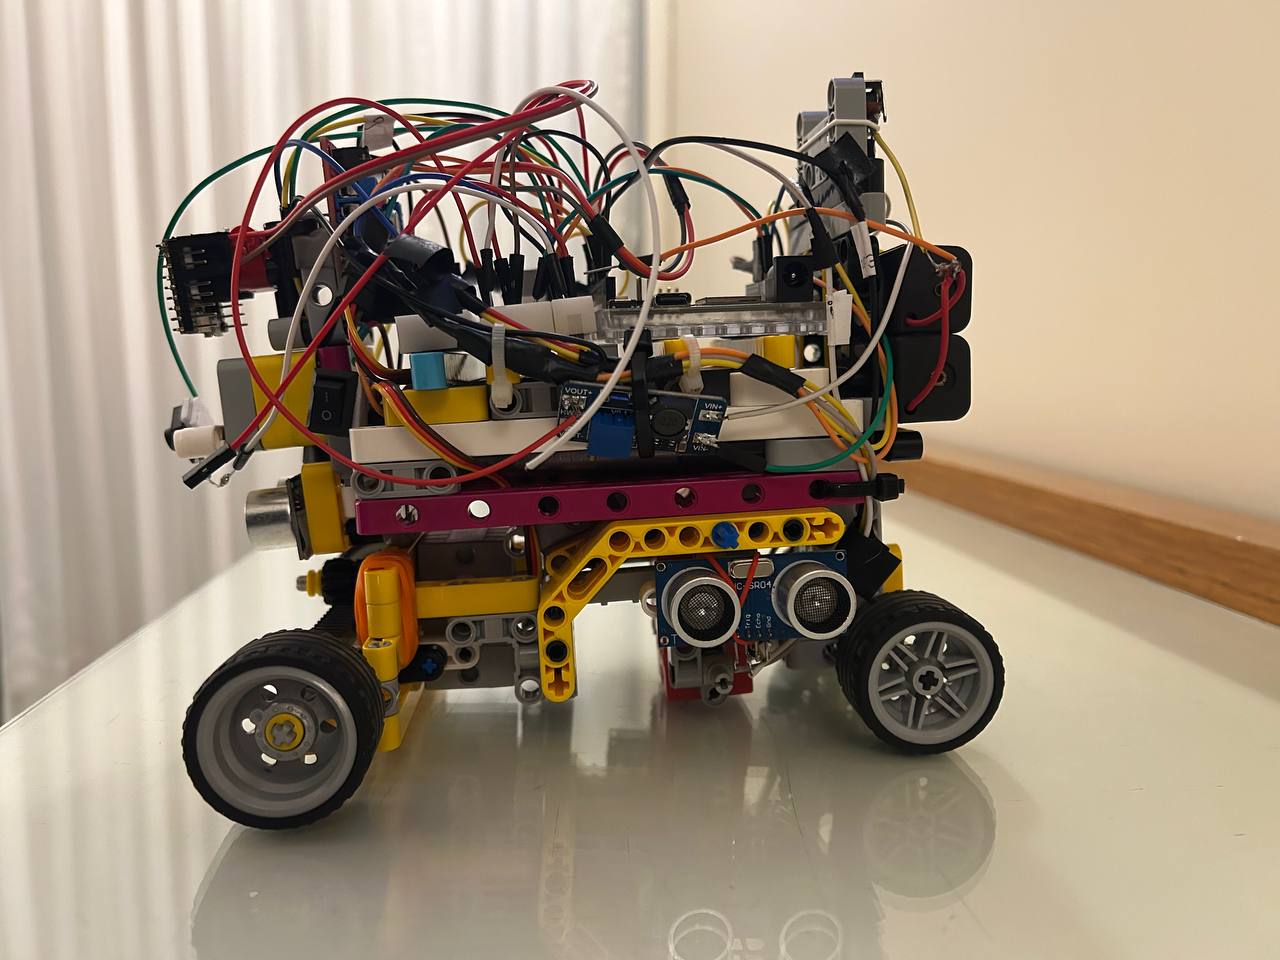
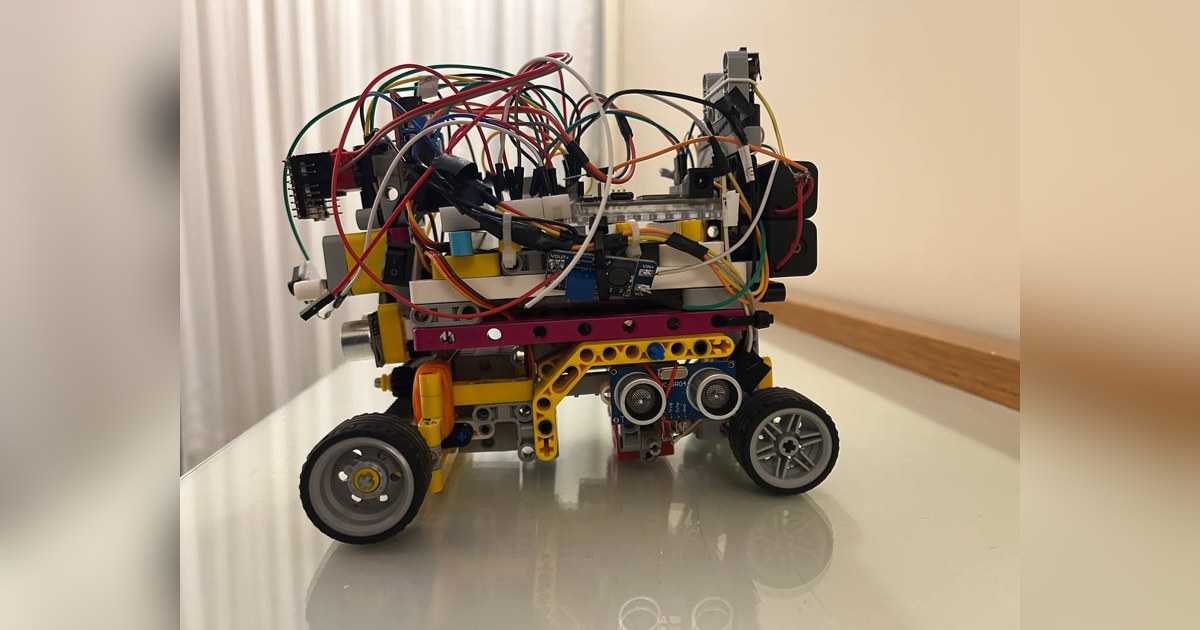
El robot educativo de Eule Tech combina una estructura modular, tres sensores HC-SR04 y una Nicla Vision. El Arduino UNO R4 WiFi coordina la navegación y envía las órdenes al motor y al servo de dirección.
La pérdida de un eco no demuestra espacio libre
En el programa de misión, una distancia frontal solo indica espacio despejado cuando es válida y supera el umbral correspondiente. La ausencia de una medida útil no satisface esa condición.
Cuando el sensor observa una pared próxima, el controlador conserva el momento del aviso. Durante un plazo definido por parámetros, puede mantener esa referencia aunque la siguiente lectura no la confirme. La memoria caduca: no sustituye indefinidamente al sensor.
El programa también evita que esa memoria aumente artificialmente el contador de observaciones cercanas. Mantener un aviso previo y recibir una nueva confirmación son dos situaciones diferentes dentro de la lógica de esquina.
Las referencias laterales pueden llegar por separado
El coche calcula el desplazamiento lateral con las dos paredes cuando dispone de ambas distancias. Si solo una aporta una referencia utilizable, el programa puede comparar esa medida con la separación deseada.
Después utiliza estimación de estado y control de dirección. La orientación recibida de la Nicla Vision añade otra observación, siempre que se considere reciente. El diseño divide así percepción y navegación entre dos placas, sin necesitar un ordenador externo para procesar las imágenes.
El receptor UART registra por separado el último mensaje de orientación y el de color. Esa separación permite evaluar su vigencia: una cámara puede seguir enviando colores mientras la información de giro lleva más tiempo sin actualizarse, o al contrario.
Cuatro revisiones para integrar los componentes
La construcción comenzó con micro:bit y electrónica Nezha. Las dificultades de conexión con la cámara llevaron al equipo a cambiar parte de los módulos y, posteriormente, a adoptar el UNO R4 WiFi y un controlador L298N.
La última revisión descrita incorpora alimentación adicional con celdas 18650 y conversión de tensión. El equipo relaciona ese cambio con reinicios producidos cuando los motores exigían más esfuerzo. Su explicación identifica el problema observado, aunque no incluye ensayos instrumentados que permitan medir cuánto mejora la alimentación.
La estructura conserva piezas LEGO y Nezha. Un engranaje de doce dientes mueve otro de veinte en la transmisión, mientras un servo actúa sobre el eje delantero. Esta combinación busca reducir la velocidad del eje y aumentar la ventaja mecánica.
Hay código de recuperación, pero faltan medidas de velocidad
La misión incluye estados de avance, giro y recuperación. Una distancia frontal muy corta o la activación del contacto mecánico pueden conducir a una maniobra de recuperación. Son reglas implementadas para este circuito, sin constituir una garantía general de protección ante cualquier obstáculo.
La documentación propone recorrer un metro con distintos valores de PWM y calcular la velocidad real. Las casillas de esa tabla permanecen vacías, de modo que las estimaciones mecánicas no deben presentarse como prestaciones medidas.
Eule Tech permite estudiar un problema concreto de navegación: cómo combinar observaciones incompletas sin interpretar un dato ausente como una confirmación. Para valorar su repetibilidad en pista todavía hacen falta registros de pruebas que acompañen al diseño y al programa publicados.
Fuentes
- Revisiones de construcción y arquitectura de Eule Tech 2026 [es]
- Máquina de estados y memoria frontal de la misión [es]
- Recepción y vigencia de los mensajes de orientación y color [es]
Imagen: Fotografía publicada por Team Eule Tech de su vehículo educativo Eule Tech 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.