GreenTech Momboy espera a que toda la cola supere el obstáculo
GreenTech Momboy construye un coche educativo de 2026 con visión geométrica. Mantener la maniobra cuando el pilar sale de la imagen evita regresar demasiado pronto.
Un pilar puede salir de la imagen antes de que el coche haya terminado de pasarlo. GreenTech Momboy encontró ese problema al probar su robot educativo de 2026: la corrección visual desaparecía, el coche volvía al centro del carril y una rueda trasera o la cola acababa tocando el objeto.
El equipo venezolano responde manteniendo la maniobra el tiempo necesario para que pase el conjunto. Su sistema actual combina visión, referencia inercial y un chasis propio impreso, con dirección delantera y diferencial trasero.
La cámara solo informa de lo que sigue viendo
La evasión utiliza el color del pilar para escoger el lado de paso y su posición para solicitar una trayectoria. Cuando el objeto queda fuera del encuadre próximo, regresar inmediatamente a la conducción normal puede ignorar la parte del coche que todavía está a su altura.
El proyecto introduce un compromiso de adelantamiento: conserva una referencia de movimiento calculada con la velocidad y la longitud del vehículo. Así intenta completar el paso aunque ya no reciba la misma detección visual.
La razón es geométrica. En una curva, las ruedas traseras no recorren exactamente el camino de las delanteras. El espacio barrido por la carrocería también depende de dónde empieza el giro de regreso. Un frontal libre no demuestra por sí solo que toda la estructura haya superado el obstáculo.
El chasis cambió después de rodar
El diario de construcción de 2026 recoge el desarrollo desde mayo y las primeras piezas impresas durante junio. Las pruebas posteriores llevaron a compactar la estructura e integrar mejor el soporte de cámara.
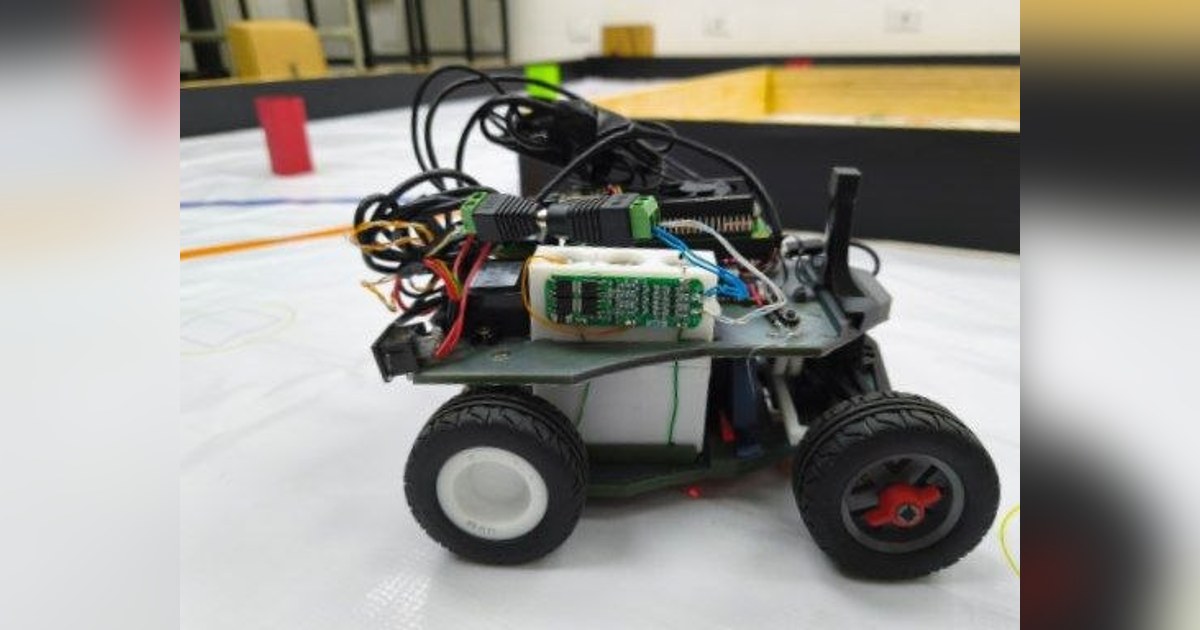
La configuración descrita utiliza un único motor con reducción 2:1 y un diferencial en el eje trasero. Un MG996R mueve la dirección mediante cremallera y piñón. El equipo también revisa la rigidez del mástil: si la cámara cambia de altura o inclinación mientras circula, su calibración deja de representar la misma postura.
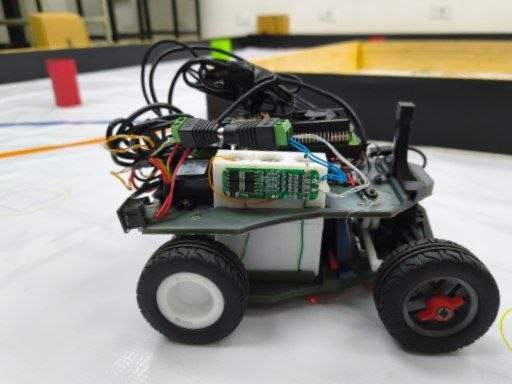
Las fotografías muestran ese montaje físico con electrónica y cableado. Las sucesivas revisiones pertenecen a un mismo vehículo educativo y a su proceso de desarrollo.
Distancias calculadas desde una imagen
La arquitectura de percepción utiliza una cámara USB basada en IMX179. El programa transforma posiciones de imagen en referencias sobre el suelo a partir de la postura y calibración de la cámara.
Ese cálculo necesita los supuestos de la escena de ensayo. No proporciona por sí solo profundidad general para cualquier objeto o terreno. Los cambios de inclinación, superficie y visibilidad pueden alterar su interpretación.
Un MPU6050 aporta referencia de giro y un TCS34725 identifica las líneas que pasan bajo el coche. El equipo utiliza esa señal física para organizar las esquinas, además de las líneas que la cámara observa antes de alcanzarlas.
Repartir las tareas y conservar lo que queda pendiente
La Raspberry Pi 5 realiza visión y decisiones; el ESP32 se ocupa del motor, servo y sensores. Los autores documentan una respuesta local ante pérdida de comunicación y un pulsador para iniciar o detener la marcha, dentro de las condiciones de su propio prototipo.
El aparcamiento final sigue abierto y la lista principal todavía necesita completar la especificación de la batería. Los registros de ensayo sirven para examinar cambios de comportamiento, sin convertirlos en una garantía de autonomía general.
GreenTech Momboy aporta un caso reciente sobre la diferencia entre ver libre el frontal y haber dejado libre todo el coche. Su diseño y sus pruebas relacionan percepción, longitud de carrocería y continuidad de la maniobra de una forma concreta.
Fuentes
- Arquitectura del vehículo GreenTech Momboy para 2026 [en]
- Diario de construcción y pruebas entre mayo y septiembre [en]
- Sistema actual, evasión de pilares y estado del aparcamiento [en]
Imagen: Fotografía publicada por GreenTech Momboy de su vehículo educativo GreenTech Momboy 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.