iLARP une dos motores antes de repartir la tracción trasera
KMITL iLARP construye un coche educativo para 2026 con dos motores unidos al diferencial. Su documentación también comprueba cómo el montaje cambia los ejes del lidar.
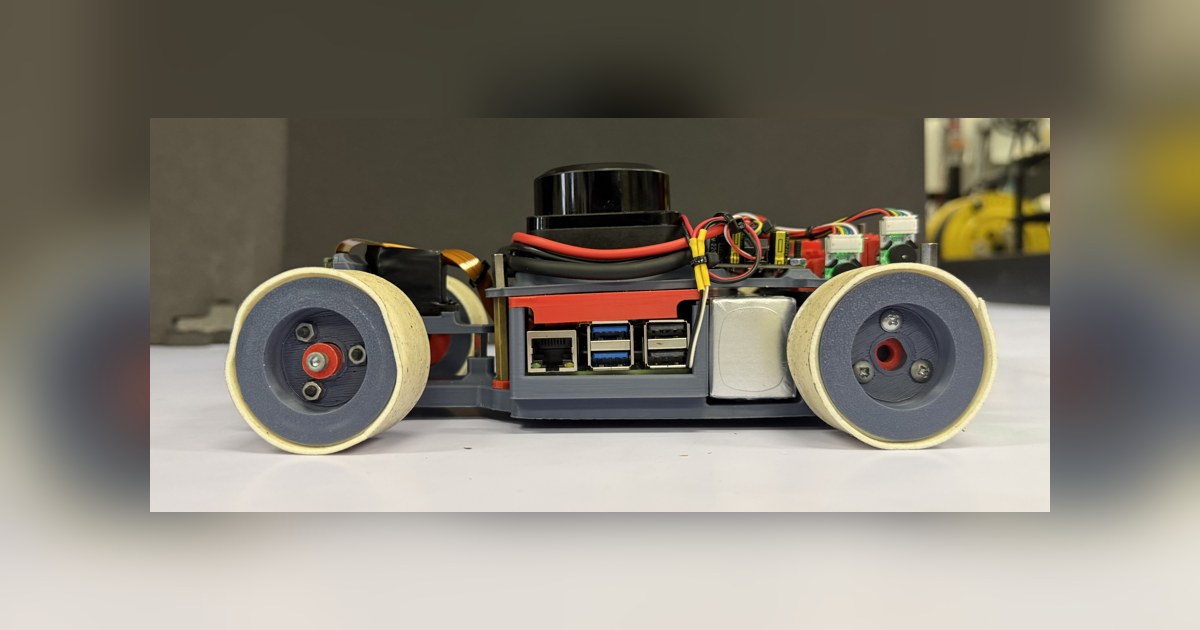
KMITL iLARP utiliza dos motores N20 para mover la entrada de un mismo diferencial trasero. No son dos motores independientes, uno para cada rueda: el movimiento se une antes del mecanismo que reparte la tracción. La dirección delantera depende de un servo.
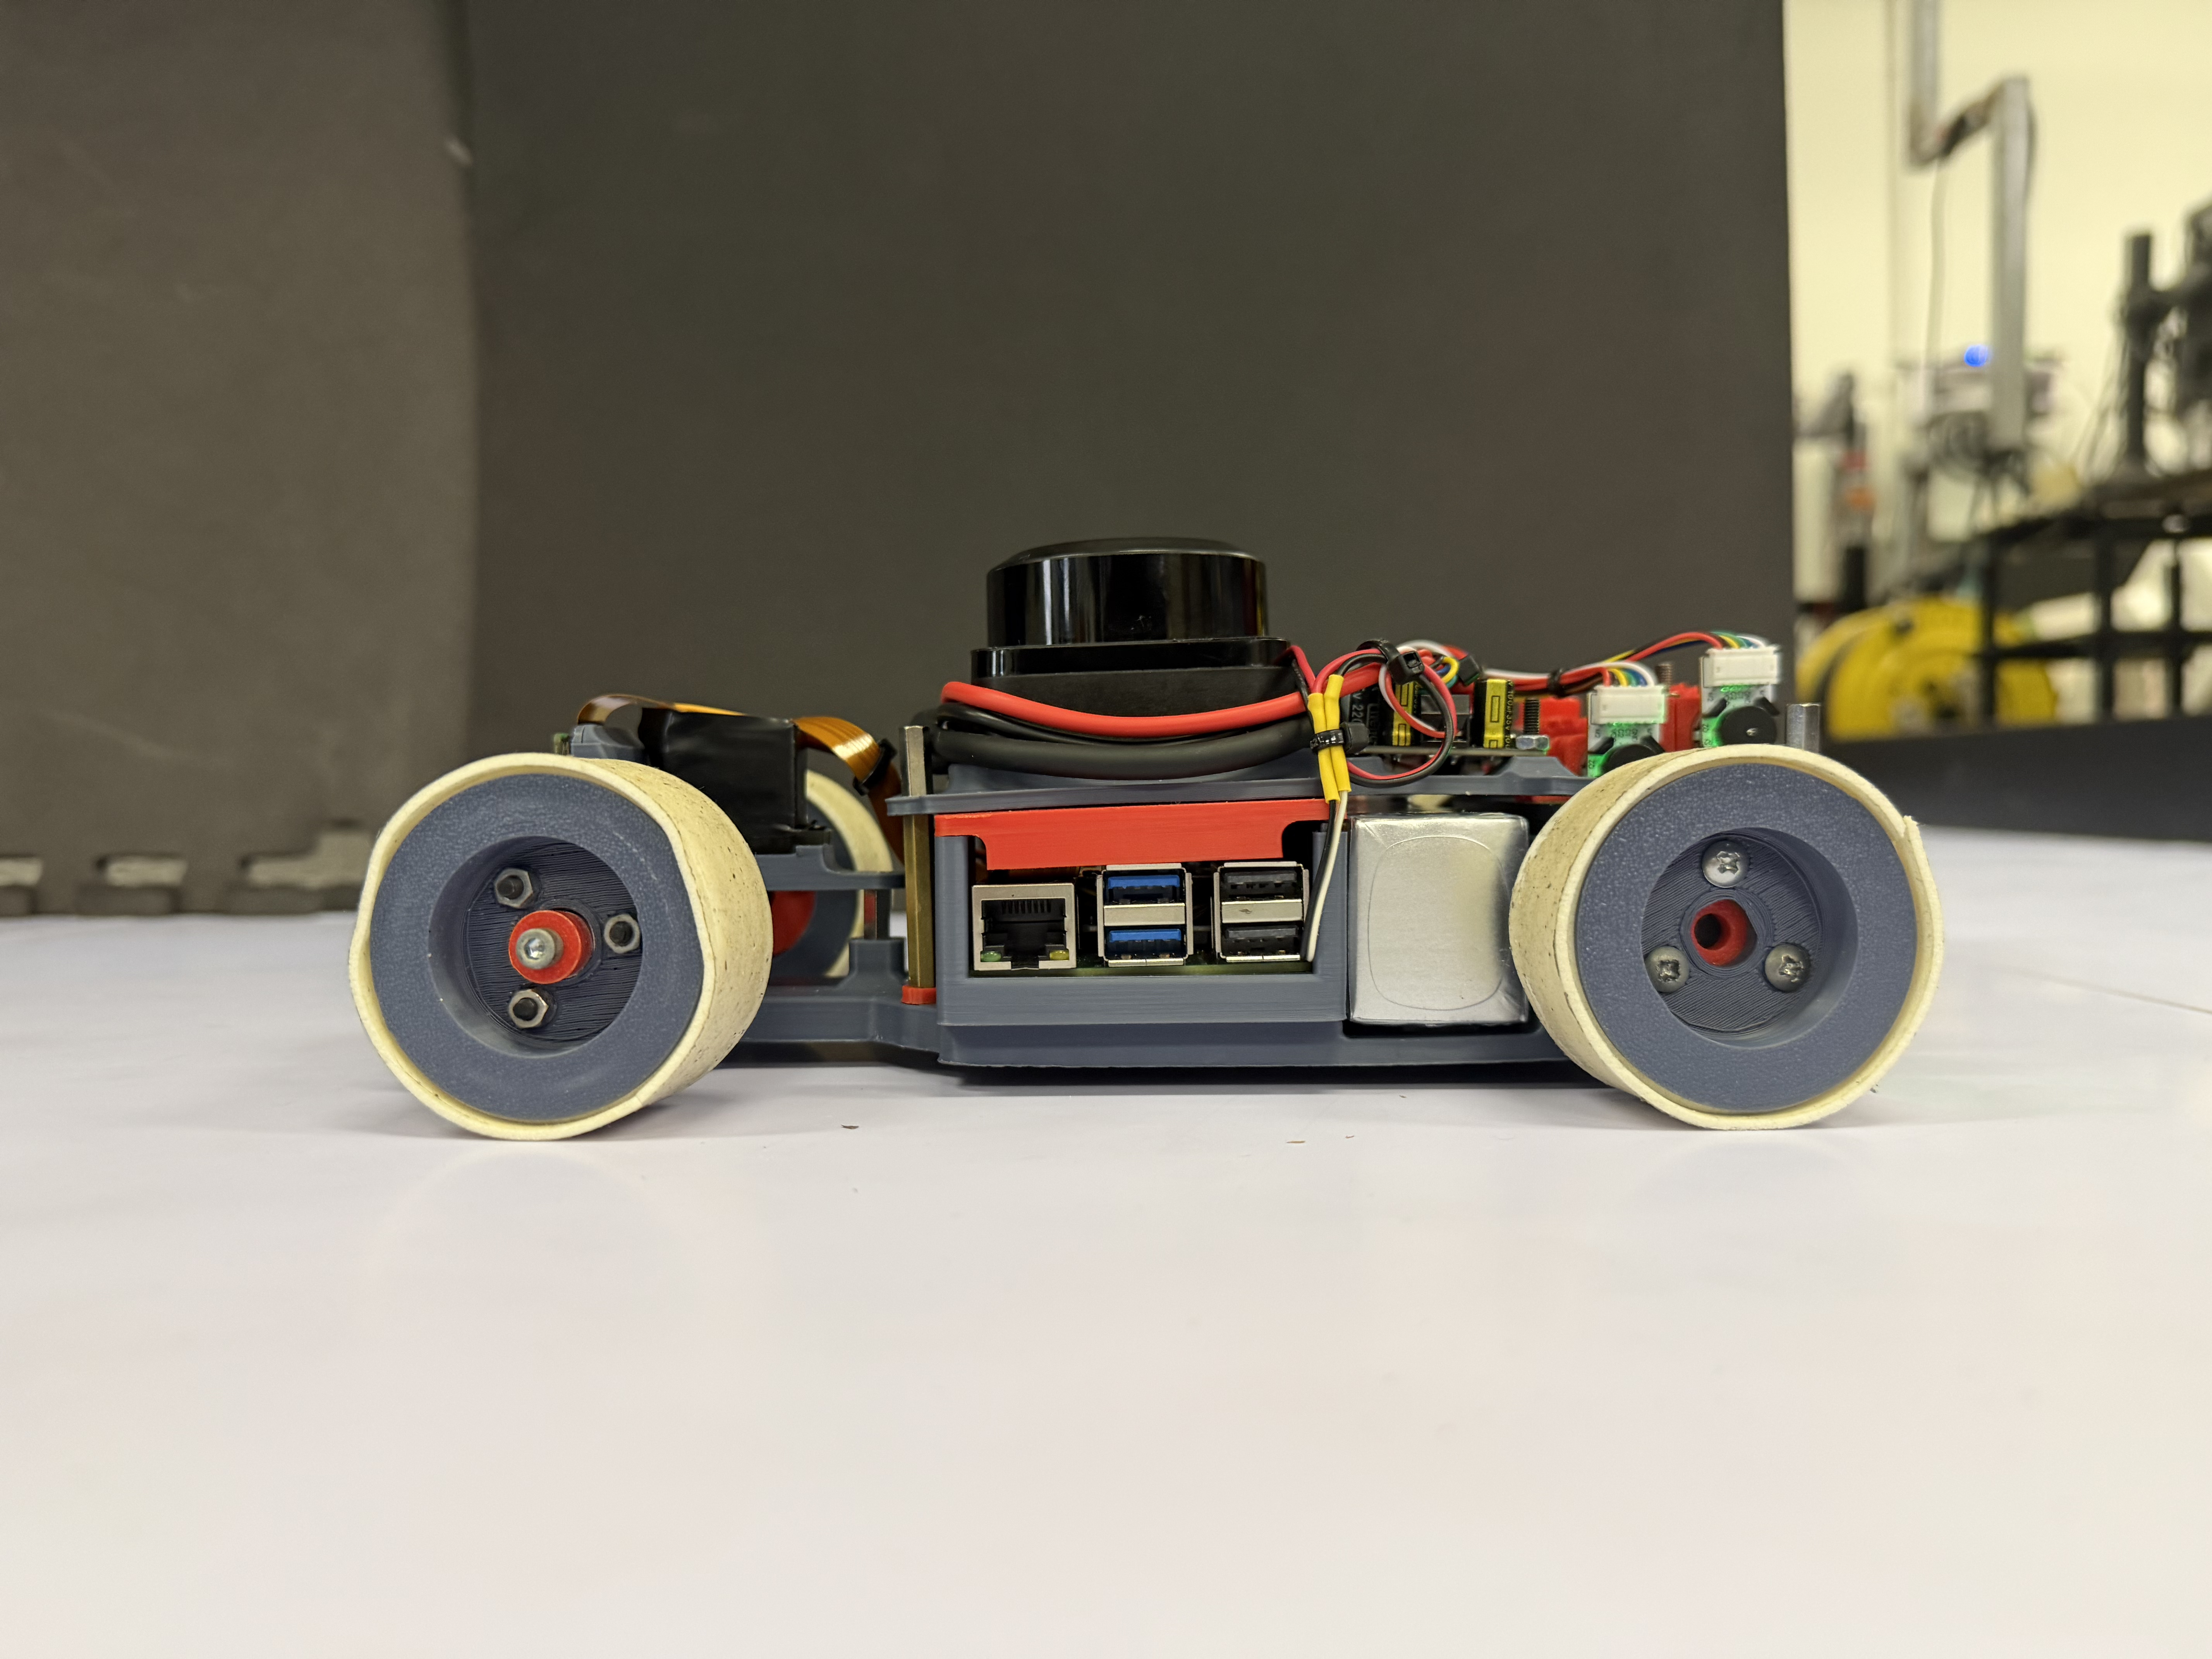
El coche educativo de iLARP para 2026 tiene un chasis propio, cámara, lidar y odometría óptica. Sus fotografías muestran el montaje desde seis posiciones y los documentos describen tanto piezas mecánicas como comprobaciones de integración.
Dos motores montados en espejo
La documentación mecánica explica que el montaje inicial con un solo motor no aportaba el esfuerzo de tracción buscado. La solución utiliza dos N20 orientados en espejo sobre una entrada común.
Esa colocación obliga a considerar el sentido de giro de sus ejes. La documentación indica que el control compensa la inversión asociada al montaje; enviar la misma orden eléctrica sin tener en cuenta la orientación no equivale a sumar correctamente sus movimientos.
El diferencial sigue permitiendo que las ruedas traseras giren a velocidades diferentes al tomar una curva. Por delante, un MG90S mueve las articulaciones de dirección. El proyecto incluye varias versiones de esas piezas, que reflejan cambios de geometría durante el desarrollo.
Percepción y actuación en dos placas
La arquitectura electrónica sitúa cámara, lidar y odometría en una Raspberry Pi 5. Un STM32 recibe por SPI las órdenes de tracción y dirección.
El sensor SparkFun OTOS aporta una estimación óptica del movimiento respecto al suelo. Esa referencia tiene una naturaleza diferente a medir el giro de las ruedas: observa desplazamiento y orientación mediante su propio módulo, aunque sigue necesitando un montaje y una calibración apropiados.
La documentación no ofrece una tabla completa de consumo ni medidas de deriva del conjunto. Tampoco registra el modelo exacto del STM32. Son datos necesarios para reproducir con precisión la electrónica y comparar su comportamiento.
El cero del lidar apunta hacia atrás
Un registro de comprobación física resuelve una diferencia entre el código y la explicación inicial de los ejes del lidar.
El cero marcado en el dispositivo apunta hacia la parte trasera del coche. Por eso el programa invierte los signos de la conversión a coordenadas del robot: compensa la orientación real del sensor, en lugar de representar necesariamente un error del cálculo.
La observación es relevante cuando se mezclan sensores. Un punto que un módulo considera delante debe terminar delante también para navegación y control. Comprobar la dirección del dispositivo montado ayuda a decidir qué transformación corresponde utilizar.
Queda una prueba de coordenadas pendiente
El mismo registro identifica otra diferencia entre las transformaciones de posición del OTOS: dos módulos no asignan la misma dirección global al avance con orientación cero.
La prueba propuesta consiste en desplazar el robot recto y registrar qué coordenada aumenta. El documento conserva los campos de resultado vacíos, por lo que todavía no acredita que esa diferencia esté resuelta físicamente.
iLARP permite estudiar dos cuestiones concretas: cómo combinar motores antes de un diferencial y cómo relacionar los ejes de sensores montados en posiciones distintas. Las fotografías acreditan el vehículo construido; la autonomía completa y sus prestaciones necesitan resultados de pruebas que acompañen a esas decisiones de integración.
Fuentes
- Proyecto y fotografías de KMITL iLARP 2026 [en]
- Transmisión de dos motores y diseño mecánico [en]
- Arquitectura electrónica y reparto de control [en]
- Comprobación física del lidar y prueba de ejes pendiente [en]
Imagen: Fotografía publicada por KMITL iLARP de su vehículo educativo KMITL iLARP 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.