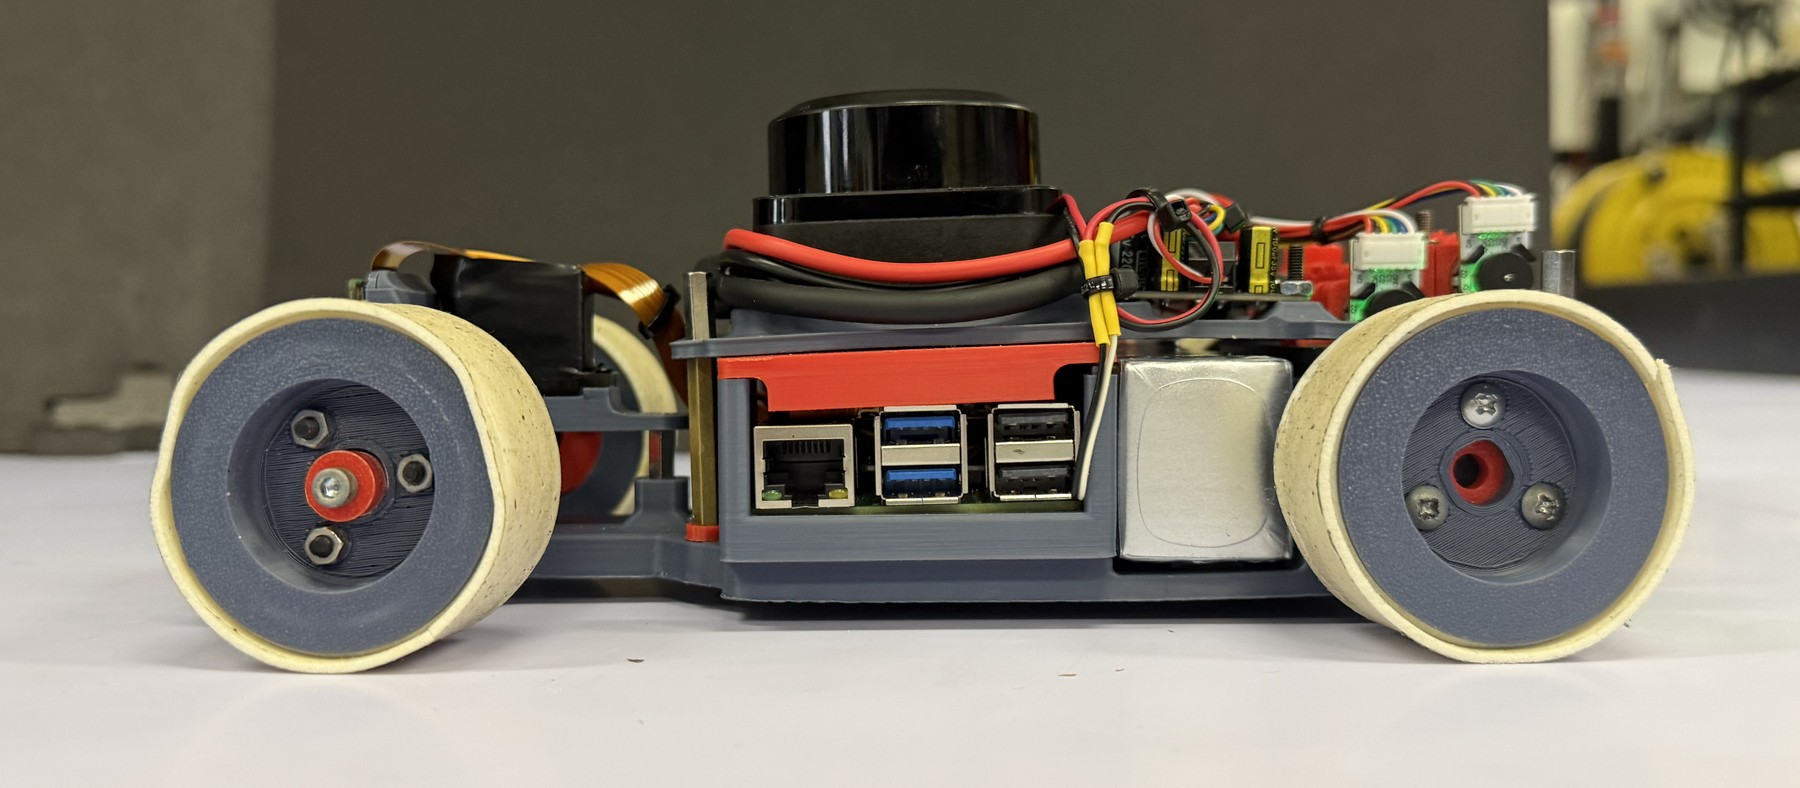
Fotografía publicada por KMITL iLARP de su vehículo educativo KMITL iLARP 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico.

KMITL iLARP

KMITL iLARP 2026

KMITL iLARP construye un coche educativo para 2026 con dos motores unidos al diferencial. Su documentación también comprueba cómo el montaje cambia los ejes del lidar.

Ficha actualizada el .

Producto y documentación oficial

Información y disponibilidad

Prototipo educativo físico de 2026, con fotografías desde seis posiciones, modelos de piezas y comprobaciones de montaje documentadas.

Para qué sirve

Estudiar transmisión con motores acoplados, dirección delantera y convenciones de coordenadas entre sensores.

Qué tener en cuenta

  • Los dos motores no corresponden a uno por rueda; su movimiento se une antes del diferencial.
  • La comprobación del eje del lidar está registrada, pero permanece pendiente una prueba física de los ejes globales del OTOS.
  • No se publican medidas completas de masa, potencia, deriva o velocidad del montaje en los documentos consultados.
  • El modelo exacto del STM32 y un esquema de conexiones detallado no están registrados.

Datos documentados

Tracción
Dos motorreductores N20 montados en espejo sobre una entrada común al diferencial trasero. Fuente ↗
Dirección
Servo MG90S y piezas propias de articulación del eje delantero. Fuente ↗
Control
Raspberry Pi 5 para percepción y STM32 para actuadores, con comunicación SPI. Fuente ↗
Percepción
Camera Module 3, RPLidar S3 y sensor óptico de odometría SparkFun OTOS. Fuente ↗
Montaje del lidar
La comprobación del equipo sitúa el cero físico del sensor mirando hacia atrás. Fuente ↗
Construcción
Diseño mecánico propio con diferencial y variantes de articulaciones de dirección en SolidWorks. Fuente ↗

Quién está detrás

KMITL iLARP

KMITL iLARP documenta la construcción y el desarrollo de KMITL iLARP 2026.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de KMITL iLARP 2026