FoxRobotics recalibra el control al acelerar su procesamiento
El coche educativo de FoxRobotics, desarrollado en 2026, cambió su control tras mejorar la alimentación. Procesar más fotogramas alteró los ajustes de sus maniobras.
FoxRobotics descubrió que mejorar la alimentación de su coche educativo también obligaba a cambiar su control. Al sustituir unos cables que provocaban caídas de tensión, la Raspberry Pi procesó imágenes con más rapidez. Los ajustes definidos por fotograma empezaron entonces a actuar con otra frecuencia.
El robot de FoxRobotics para 2026 pertenece a un equipo de Baja California, México. Su diario sitúa el diseño inicial en marzo y abril, con un chasis propio, dirección por cremallera y reparto de tareas entre Raspberry Pi y ESP32.
La tensión llegaba más baja a la placa
El registro de incidencias describe una caída aproximada de tres décimas de voltio entre la alimentación y la entrada de la Raspberry Pi. Bajo carga de visión y dirección, el ordenador reducía rendimiento o podía reiniciarse.
El equipo sustituyó los conductores por otros adecuados al montaje. Según sus pruebas, la frecuencia de procesamiento pasó aproximadamente de siete a catorce fotogramas por segundo.
Pero parte de las maniobras utilizaba parámetros expresados por fotograma. Aplicar una corrección dos veces más a menudo cambia su efecto durante un mismo segundo. Por eso fue necesario revisar esos ajustes después de resolver el problema eléctrico.
El caso conecta dos ámbitos que a veces se prueban por separado: una mejora en alimentación puede modificar el tiempo del programa y, con él, la respuesta física del vehículo.
Procesar otra vez una imagen no aporta otra observación
La revisión internacional cambia el ordenador por una Raspberry Pi 5. El registro de pruebas señala un nuevo desajuste: el bucle puede ejecutar más ciclos que imágenes nuevas entrega la cámara.
Reprocesar el mismo fotograma no significa que el entorno se haya observado de nuevo. Si una regla depende del número de ciclos, puede avanzar aunque siga recibiendo la misma escena.
FoxRobotics identifica la necesidad de limitar la frecuencia o recalibrar los parámetros correspondientes antes de utilizar esa revisión en pista. Las cifras de procesamiento proceden del equipo y no equivalen a una prueba independiente de navegación.
Los recorridos fallidos también se conservan
El método de pruebas relaciona cada vídeo con los registros de control y una versión del código. Entre los datos anotados están contactos, esquinas completadas, resultado del aparcamiento y tensión de batería.
Las grabaciones permiten reproducir la detección o la memoria de obstáculos sobre escenas ya registradas. Sin embargo, no pueden demostrar qué habría sucedido con una dirección diferente: esa orden habría llevado la cámara a otra posición y producido nuevas imágenes.
Por ello, el equipo distingue las pruebas de percepción sobre grabaciones de las pruebas de movimiento en pista. Es una diferencia útil para valorar hasta dónde llega cada resultado.
Dos revisiones de un mismo proyecto de 2026
La versión nacional utiliza Raspberry Pi 4, ESP32, tres ultrasonidos y MPU-6050. El diario de construcción documenta su montaje y las incidencias de integración durante la temporada.
La revisión internacional incorpora cambios de chasis, dirección y sensores que todavía necesitan validación. El motor con encoder aparece montado, pero el control de velocidad aún no utiliza esa medida. Tampoco debe confundirse una geometría calculada en CAD con un radio de giro medido sobre el coche terminado.
FoxRobotics ofrece un caso concreto para aprender a relacionar alimentación, frecuencia de ejecución y movimiento. Su documentación permite valorar avances y fallos, manteniendo visibles las tareas que faltan antes de atribuir a la nueva revisión los resultados de la anterior.
Fuentes
- Arquitectura y registro de incidencias de FoxRobotics 2026 [en]
- Diario de construcción e integración del vehículo [en]
- Método de pruebas, resultados y limitaciones [en]
- Configuraciones de la versión nacional y la revisión internacional [en]
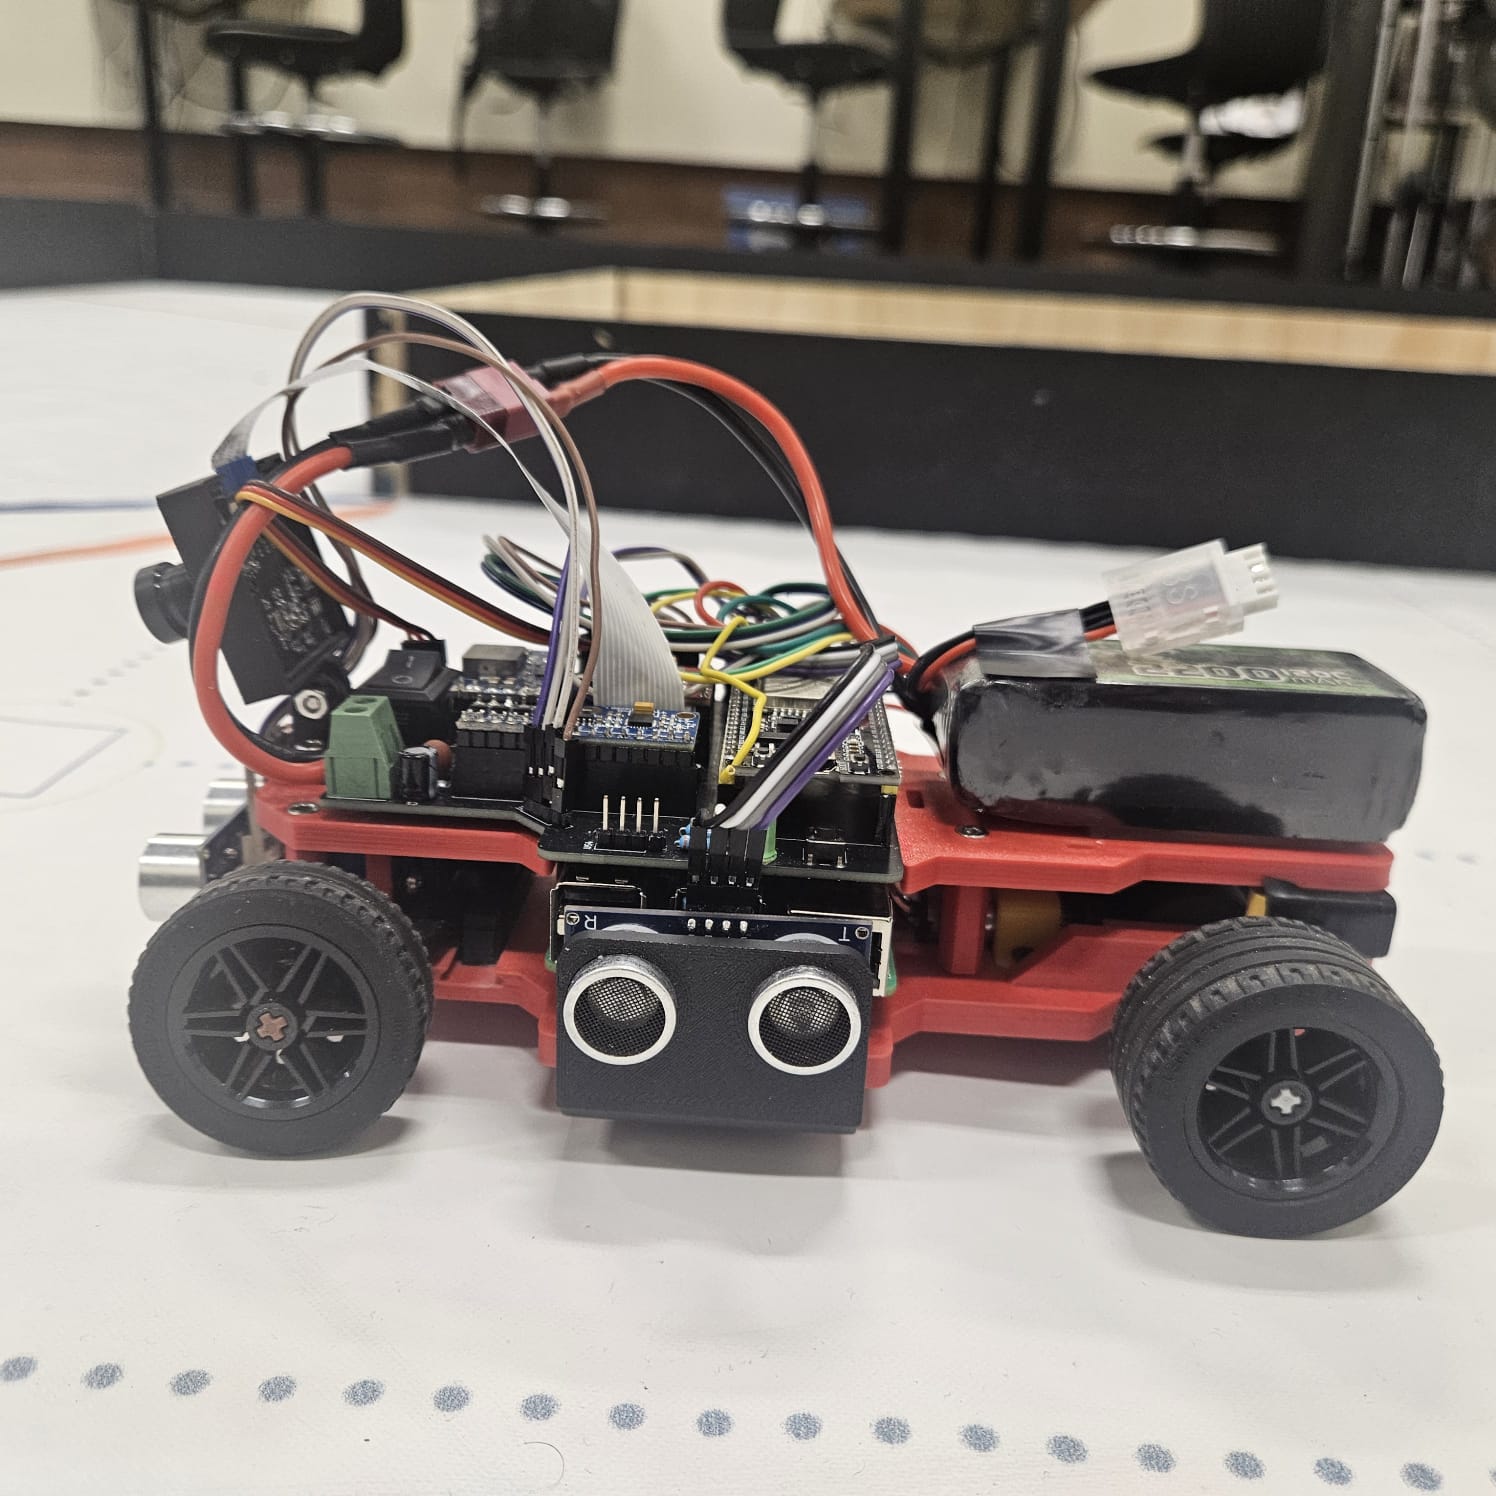
Imagen: Fotografía publicada por FoxRobotics, Baja California de su vehículo educativo FoxRobotics 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.