DeluluBots refuerza el punto donde el motor desgastaba el engranaje
DeluluBots construye un coche educativo con diferencial impreso y chasis propio. Su revisión de 2026 refuerza ejes y el acoplamiento del motor tras detectar desgaste.
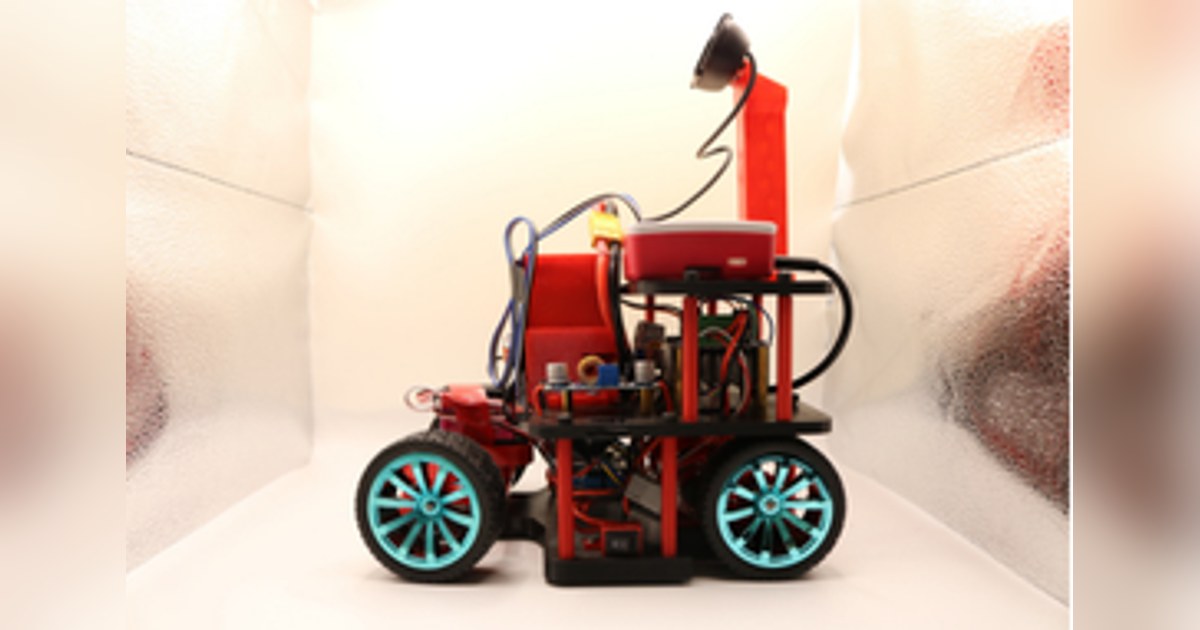
El coche de DeluluBots para Future Engineers 2026 utiliza un diferencial impreso que necesitó varias revisiones antes de transmitir el movimiento como esperaba el equipo. Una de las averías estaba en un lugar pequeño: el alojamiento con forma de D que debía sujetar el eje del motor se desgastaba hasta permitir que este girara sin arrastrar el engranaje.
El proyecto documenta un vehículo construido con chasis propio, dirección delantera y mecanismos de PETG. Sus fotografías muestran el montaje completo y las modificaciones de soportes y transmisión.
Reforzar el alojamiento que realmente fallaba
El motorreductor GM25-370 mueve un engranaje conectado al diferencial. Al perder su forma el hueco del eje, aumentar la orden de potencia no resuelve el problema: el movimiento deja de llegar a la transmisión.
DeluluBots revisó la zona de unión mediante un refuerzo localizado en el laminador. La documentación describe más perímetros alrededor del alojamiento, manteniendo otra densidad en el resto de la pieza. Así concentra material donde observó el desgaste, sin tratar todo el engranaje como si soportara el mismo esfuerzo.
Las primeras piezas de prueba también se rompieron al aplicar esfuerzos manuales. El equipo aumentó paredes y capas exteriores para las versiones posteriores. Son decisiones ligadas a sus ensayos y su proceso de impresión, sin que los ajustes publicados garanticen la resistencia de cualquier réplica.
Los apoyos importan tanto como los dientes
La evolución del diferencial incluye cambios de engranajes y de carcasa. El equipo pasó de una primera configuración de dientes rectos a una disposición en espiga, y revisó el alojamiento después de observar separaciones y saltos entre dientes bajo carga.
También añadió un apoyo a los ejes de las ruedas. Los soportes anteriores permitían flexión y desalineación respecto a los engranajes; corregir únicamente el perfil del diente habría dejado esa causa abierta. El soporte del motor se modificó para contener un movimiento ascendente que alteraba su posición.
El diferencial permite que las ruedas traseras giren a velocidades diferentes durante una curva. Complementa la dirección Ackermann delantera, que orienta cada rueda según el radio que necesita seguir. Ambas piezas forman una misma cadena mecánica.
De una mancha de color a una referencia de rumbo
La arquitectura de control combina Raspberry Pi 5, ESP32 y una placa propia de conexiones. En la visión, el controlador de paso de pilares recibe color, posición horizontal y anchura de una detección.
El programa desplaza el punto objetivo hacia un lado según el color, utilizando un margen proporcional a la anchura de la mancha. Después traduce ese desplazamiento de imagen en una corrección de rumbo. Si no recibe un pilar, conserva la referencia actual.
Ese margen se expresa en píxeles. Su relación con centímetros reales depende de la perspectiva, la distancia y el campo visual de la cámara; el cálculo no representa una medición lateral directa. Sirve para examinar cómo una interpretación visual acaba solicitando movimiento a una mecánica que debe responder sin holguras excesivas.
Una pista casera también condiciona el resultado
El equipo construye parte de sus ensayos sobre una lona y reconoce que no ha medido su fricción frente a la superficie oficial. Sus estimaciones de par incorporan supuestos que necesitan contraste sobre el montaje real.
DeluluBots aporta un proyecto educativo reciente en el que el desgaste, la flexión y la colocación de apoyos conducen a cambios concretos. La documentación permite seguir esa evolución, manteniendo separados los cálculos de diseño y las prestaciones efectivamente observadas por sus autores.
Fuentes
- Construcción y evolución mecánica del coche DeluluBots [en]
- Controlador de rumbo para el paso de pilares [en, es]
Imagen: Fotografía publicada por Equipo DeluluBots de su vehículo educativo DeluluBots Future Engineers 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.