Veloz reordena su chasis para despejar la vista del lidar
KMIDS Veloz acorta y reorganiza su coche educativo de 2026 para despejar el lidar. Sus piezas desmontables permiten cambiar sensores sin imprimir toda la estructura.
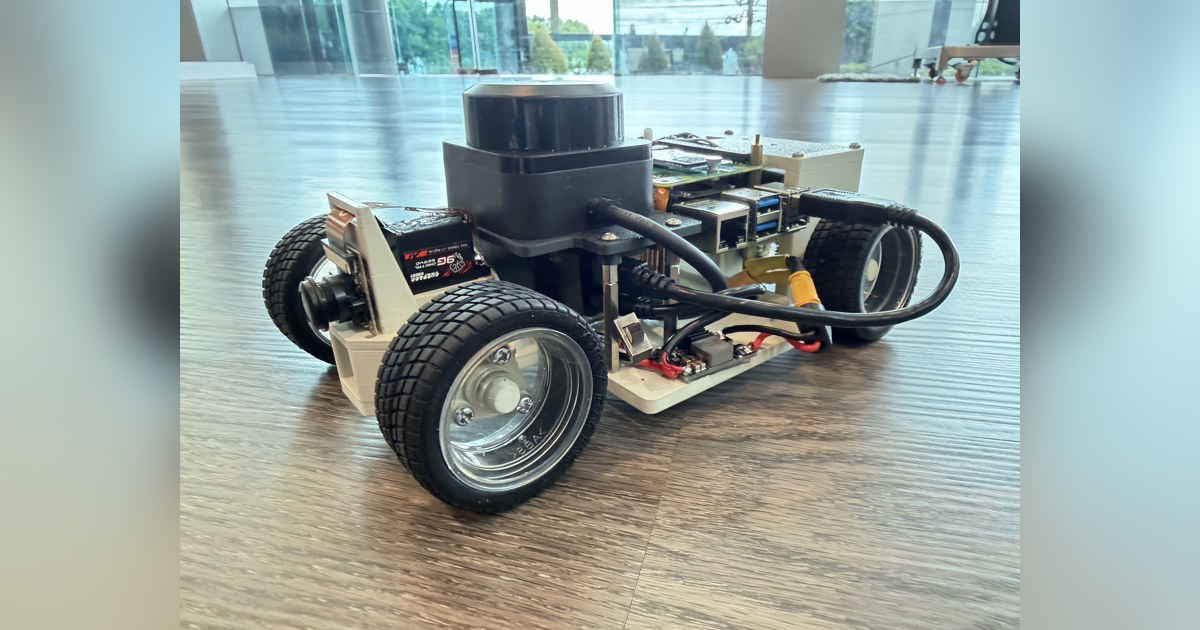
KMIDS Veloz reorganizó su coche educativo de 2026 para que la Raspberry Pi dejara de tapar parte del lidar. La segunda revisión adelantó el sensor y la tercera acortó el chasis. Son cambios físicos que afectan directamente a las observaciones que puede utilizar el controlador.
La documentación de Veloz reúne fotografías del vehículo, modelos de FreeCAD y un proceso de ensamblaje. El proyecto permite estudiar cómo la distribución de componentes condiciona la navegación antes de ajustar un algoritmo.
Ver alrededor exige dejar espacio al sensor
Un lidar que gira no obtiene una vista útil de todas las direcciones simplemente por estar instalado. Las placas, soportes y cables situados en su plano de medida pueden devolver ecos o bloquear una parte del barrido.
Veloz trasladó el lidar por delante de la Raspberry Pi. El equipo también redujo el espacio desaprovechado del cuerpo y, en la siguiente revisión, recortó aproximadamente treinta y cinco milímetros de longitud.
La cámara se sitúa en el frente y la IMU cerca de la zona central. Cada dispositivo necesita un soporte adecuado a la tarea que realiza: la cámara observa hacia delante, mientras el lidar necesita despejar el plano por el que explora.
Cambiar un subsistema sin rehacer la base
La placa de motor, el frente de dirección y el soporte de lidar son piezas separadas. Esa modularidad permite modificar un montaje sin volver a imprimir todo el chasis.
El proyecto utiliza una Raspberry Pi 5 para percepción y decisiones, junto a un Pico 2 para ejecutar las órdenes de motor y dirección. El enlace I2C transporta instrucciones entre ambas placas.
La documentación también distingue apagar el sistema operativo de cortar la alimentación de tracción. La línea del motor permanece alimentada mientras el conjunto está encendido; el aviso de parada por software no equivale a un interruptor independiente de esa línea.
De muchos puntos a cuatro referencias de distancia
El controlador lidar publicado agrupa puntos válidos en sectores frontal, trasero y laterales. Para cada grupo calcula una mediana, de modo que la navegación recibe referencias resumidas en lugar de utilizar directamente todo el conjunto de puntos.
Cuando un sector no tiene observaciones admitidas, el cálculo entrega un valor inválido. Los cuatro resultados asignados pertenecen al barrido procesado; esa distinción ayuda a no conservar silenciosamente una distancia anterior en una dirección sin nuevos puntos.
No obstante, hay diferencias entre la explicación general y este archivo. Las anchuras de sectores, los límites de distancia y el filtrado temporal descritos en el texto no coinciden con la implementación revisada. También un comentario de orientación intercambia los lados respecto a las constantes del programa. Reproducir el coche exige comprobar qué versión corresponde al montaje y verificar físicamente cada dirección.
Las pruebas necesitan una versión de referencia
Veloz relata ajustes para reducir oscilaciones y contactos con las paredes. Esas cifras corresponden a ensayos comunicados por el equipo, no a una comparación independiente entre robots.
El archivo principal selecciona el reto abierto mediante una constante. La explicación de los controladores conserva además distintas estrategias y revisiones. Antes de atribuir un resultado a una de ellas hace falta relacionarlo con el programa concreto utilizado.
El firmware del Pico figura entre los materiales pendientes de publicación. Veloz ofrece una construcción física bien documentada y un caso útil de integración; la reproducción completa y la comparación de sus prestaciones requieren cerrar esas diferencias entre montaje, texto y código.
Fuentes
- Construcción, revisiones y ensayos descritos de Veloz 2026 [en]
- Adquisición y agrupación de barridos RPLidar S3 [en]
- Selección del modo de ejecución del vehículo [en]
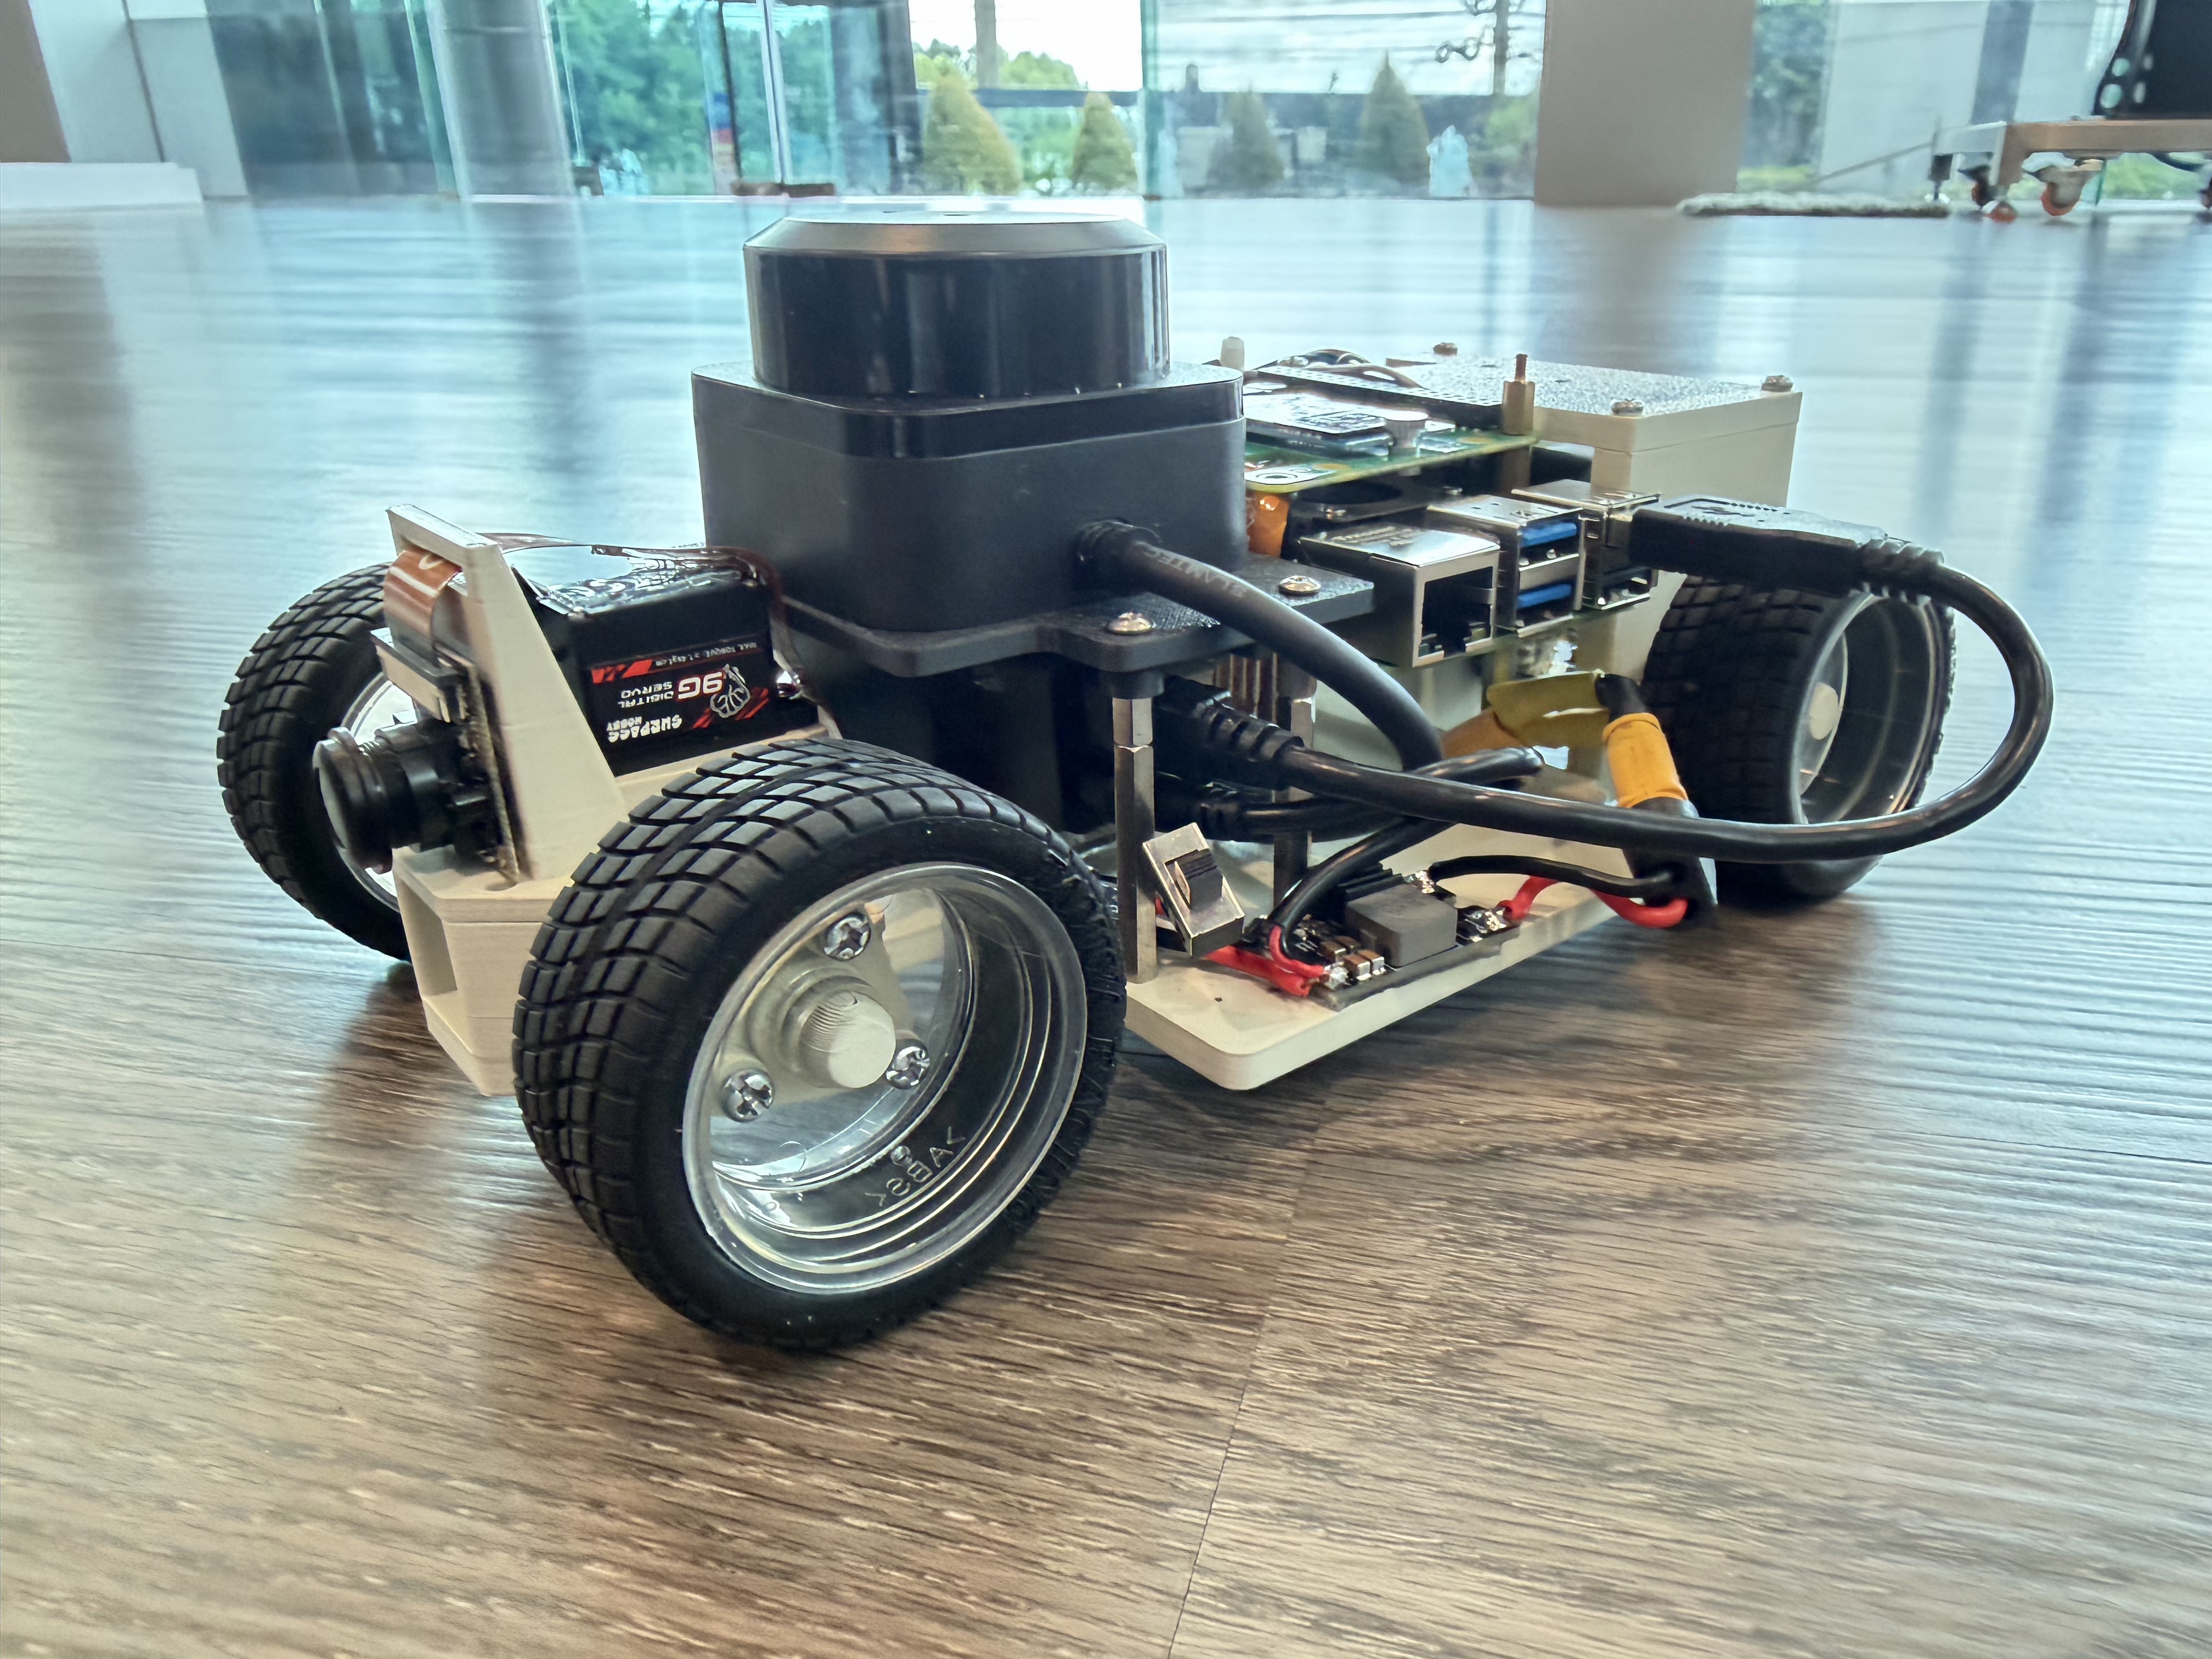
Imagen: Fotografía publicada por KMIDS Veloz de su vehículo educativo KMIDS Veloz 2026, con el cuerpo, ruedas y sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.