Flawil Beavers: una reductora nueva y sensores en dos núcleos
Flawil Beavers construye un coche educativo con chasis impreso y Arduino GIGA. Su evolución de 2026 aborda tirones a baja velocidad y lecturas de distancia atrasadas.
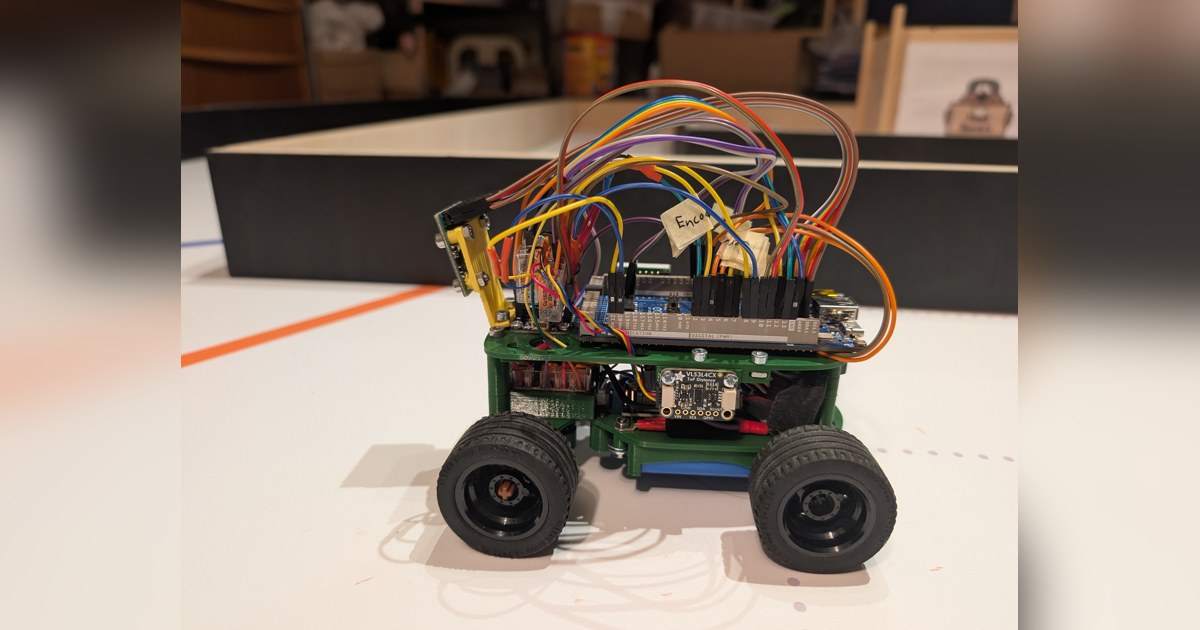
El coche de Flawil Beavers para 2026 permite observar dos problemas que aparecen al pasar de un diseño a un vehículo real: un motor puede ofrecer más velocidad y empeorar el movimiento lento, y un sensor puede entregar una distancia correcta demasiado tarde. El equipo suizo trabaja sobre ambos con un chasis propio, piezas impresas y una placa Arduino GIGA R1 WiFi.
Sus fotografías de montaje y documentación muestran un robot construido. El interés educativo está en cómo modifica la mecánica y reparte las tareas para corregir comportamientos concretos.
Más velocidad cambia el arranque
La revisión descrita sustituye una reductora 100:1 por otra 30:1. El motor elegido es un micro motorreductor DFRobot de 6 V con 530 rpm nominales. Ese cambio reduce la multiplicación mecánica y permite un giro de salida más rápido; también obliga a revisar cómo se manda una velocidad pequeña.
El diario técnico relata tirones y vibración del chasis a baja velocidad. Una estrategia anterior imponía una potencia mínima y alternaba entre movimiento y parada. El control posterior utiliza pulsos para el régimen lento y realimentación del encoder, con ajustes para el esfuerzo adicional al girar. El equipo sigue señalando irregularidades pendientes: la modificación es una línea de trabajo, sin una garantía de marcha uniforme en cualquier superficie.
El bastidor impreso incorpora soportes atornillados y alojamientos individuales para las baterías en la parte inferior. La dirección Ackermann utiliza un servo MG90S, elegido después de comprobar que un servo más débil daba problemas.
El sensor trasero tiene su propio núcleo
La GIGA dispone de dos núcleos que el proyecto aprovecha para separar tareas. El M7 lleva navegación, cámara y actuadores; el M4 atiende el sensor de distancia trasero mediante una conexión dedicada. Los resultados llegan al programa principal a través de mensajes, sin que este tenga que esperar cada medición.
La descripción del montaje trasero especifica cuándo se descarta un resultado: si no llega una lectura nueva durante 250 milisegundos, el control devuelve una distancia inválida. Tampoco utiliza como distancia útil valores que representan una medición fuera de rango.
Esta separación resulta relevante al aproximarse hacia atrás. Una lectura antigua puede describir dónde estaba el coche antes de seguir avanzando. Además, la distancia hasta el sensor difiere de la distancia hasta el borde del vehículo. La calibración documentada tiene en cuenta esa separación física y parte de una postura inicial casi paralela al obstáculo.
Modelar la dirección todavía no equivale a ejecutarla
El proyecto publica herramientas para recorrer el movimiento del servo dentro del modelo de Fusion 360, registrar los ángulos de ambas ruedas y generar curvas y tablas. Eso ayuda a examinar una dirección que necesita que las ruedas interiores y exteriores describan radios diferentes.
Sin embargo, el archivo del diseño mecánico aclara que esas tablas todavía no se consumen en el firmware. La conducción actual emplea su propia calibración del radio de giro. Las simulaciones y el cálculo geométrico aportan referencias que después requieren contraste sobre el coche.
Flawil Beavers es una plataforma educativa para estudiar esa relación entre transmisión, tiempos de lectura y geometría. Sus archivos permiten seguir un trabajo real de 2026, con cuestiones abiertas sobre la suavidad del movimiento y la validación física del aparcamiento.
Fuentes
- Documentación de Flawil Beavers, mecánica, electrónica y pruebas [en]
- Adquisición del sensor trasero mediante el núcleo M4 [en]
- Modelos y análisis de la geometría de dirección [en]
Imagen: Fotografía del equipo Flawil Beavers de su vehículo educativo Flawil Beavers Future Engineers 2026, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.