HECTOR: seis patas elásticas y visión inspirada en insectos
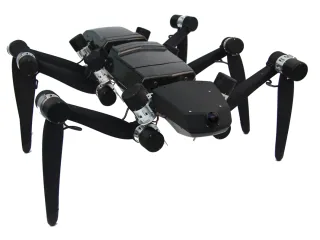
HECTOR combina seis patas con articulaciones elásticas y visión inspirada en insectos. El robot de Bielefeld permite estudiar contacto, percepción y navegación.
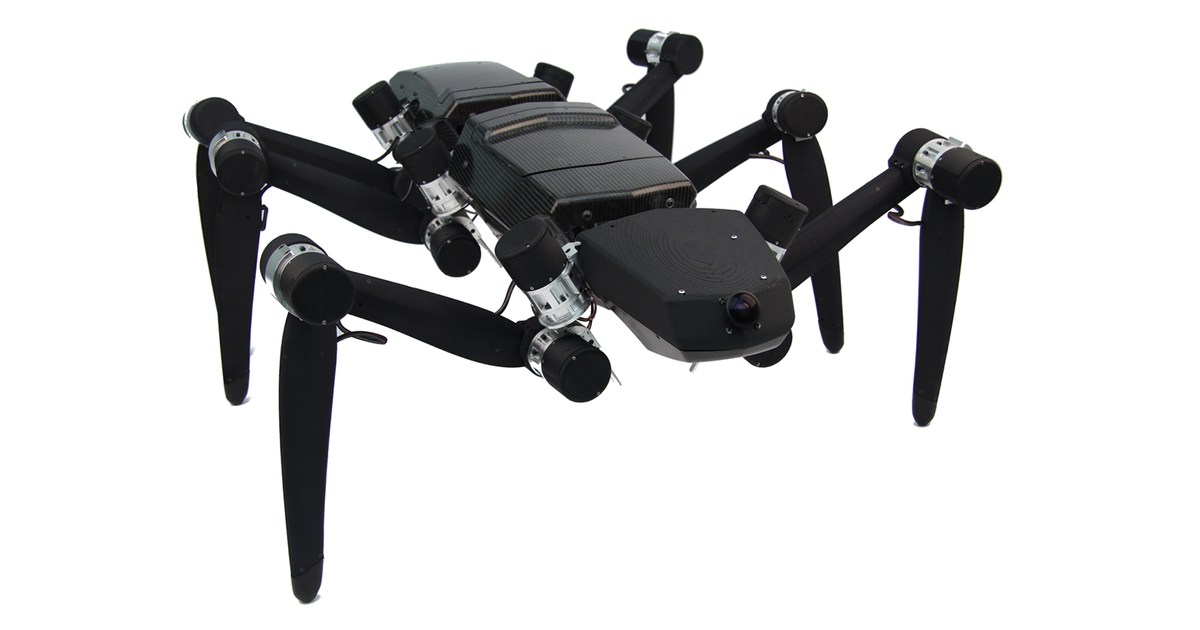
HECTOR es un robot de seis patas de la Universidad de Bielefeld inspirado en insectos palo. Su estructura permite investigar cómo combinar contacto físico, coordinación de patas y procesamiento visual con recursos limitados.
La presentación de sus investigadores en DFKI [en] describe dieciocho accionamientos elásticos, sensores y control descentralizado de la marcha. La flexibilidad no procede únicamente del programa: las articulaciones incorporan un elemento elástico con medición de su respuesta.
Copiar una estrategia, no el tamaño del insecto
El trabajo publicado en PLOS ONE en 2020 [en] explica que el robot amplía unas veinte veces el tamaño del referente biológico, hasta unos 90 cm de longitud. Conserva relaciones de posición y orientación de articulaciones útiles para estudiar movimiento.
Ese trabajo añadió una cámara panorámica y procesamiento integrado para estimar cercanía a partir del movimiento visual. El objetivo era producir información útil para dirigir el robot sin reconstruir una escena tridimensional completa con gran coste computacional.
Una actividad práctica puede relacionar dos medidas: el cambio en la imagen al avanzar y el giro que ordena el controlador para apartarse de un obstáculo. Eso permite comprobar si el sistema reacciona a la información prevista o a una característica accidental del escenario.
La prueba de navegación tiene un alcance concreto
Los autores optimizaron el comportamiento en simulación y lo probaron en un escenario real mínimo con un obstáculo y un entorno visualmente variado. El resultado no demuestra navegación general en cualquier espacio: muestra que el conjunto de cámara, procesamiento y control funciona en las condiciones estudiadas.
Al reproducirlo, conviene conservar resolución, frecuencia de imágenes, iluminación y velocidad de movimiento. Cambiar esas variables afecta a la información visual disponible.
HECTOR interesa como plataforma académica para conectar robótica inspirada en animales y sistemas integrados. Las fuentes documentan hardware físico y experimentos, no un robot comercial para patrullar edificios. Su valor está en hacer comparables las decisiones de percepción y los movimientos que provocan.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.