HECTOR: seis patas elásticas y visión inspirada en insectos
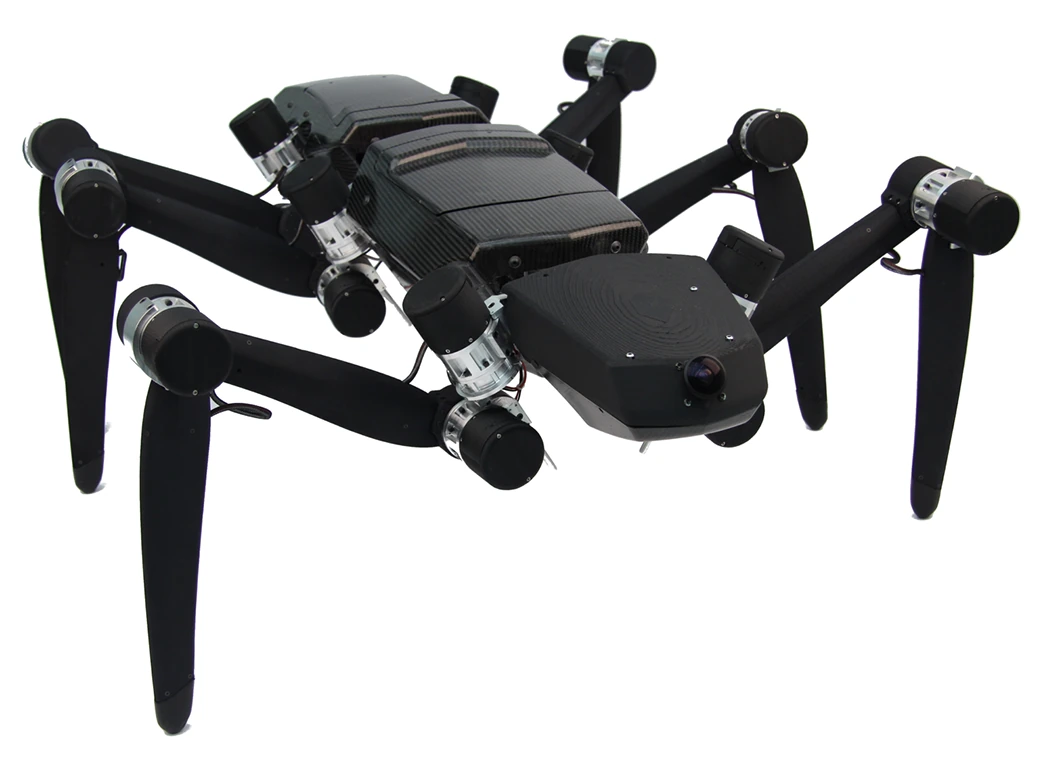
HECTOR combina seis patas con articulaciones elásticas y visión inspirada en insectos. El robot de Bielefeld permite estudiar contacto, percepción y navegación.
 robotica.es
Universität Bielefeld
HECTOR combina seis patas con articulaciones elásticas y visión inspirada en insectos. El robot de Bielefeld permite estudiar contacto, percepción y navegación.
Ficha actualizada el .
Web oficialInvestigar locomoción hexápoda elástica y procesamiento visual eficiente inspirado en insectos.
Quién está detrás
Universidad responsable de HECTOR y de investigaciones en biomecatrónica y locomoción inspirada en insectos.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo