R7: combinar cámara y sonar para revisar estructuras sumergidas
R7 reúne cámaras, sonar y herramientas configurables para inspección submarina. El caso de Jan De Nul muestra cómo adaptarlo a estructuras y trabajos de obra.
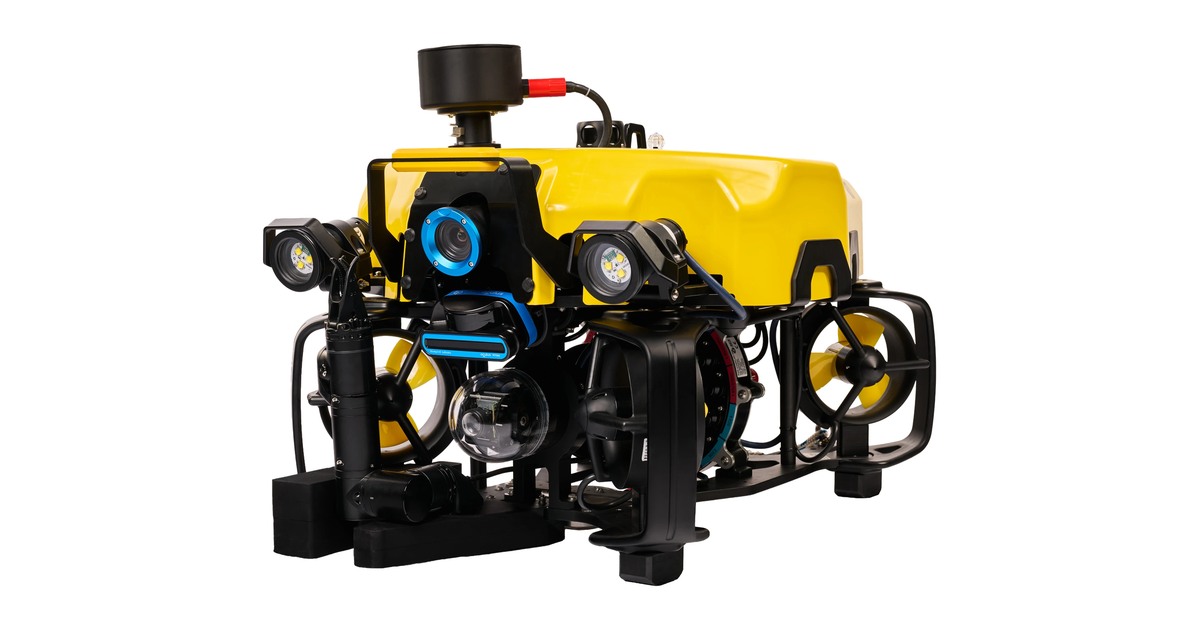
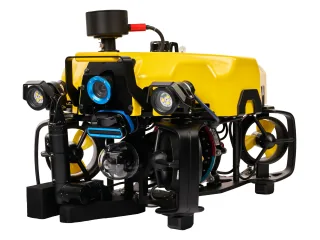
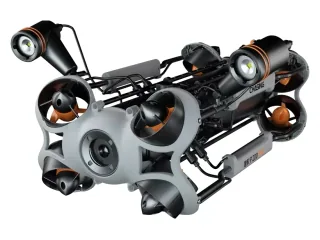
R7 permite observar cascos, estructuras y trabajos de ingeniería bajo el agua. Exail combina un ROV de siete propulsores con cámaras e instrumentos configurables para inspecciones controladas desde superficie.
Un ejemplo de uso concreto: revisar una obra
El caso publicado sobre Jan De Nul describe inspecciones de hélices, timones y estructuras, además de una intervención sobre geotextiles y bloques en una isla artificial de Dubái.
En esa configuración, el operador utilizó cámara con inclinación y zoom, cámara Orphie para baja iluminación y sonar de imagen. Exail sitúa la profundidad máxima de trabajo en trescientos metros. La imagen acústica complementa la cámara cuando las condiciones visuales dificultan observar el entorno.
El relato menciona transporte en un vehículo y preparación con dos personas en unos treinta minutos. Es la experiencia de ese montaje y equipo; una integración distinta o un punto de acceso más complejo pueden necesitar otros medios y tiempos.
Cambiar herramientas sin perder el control de la inspección
R7 utiliza módulos digitales e interfaces para incorporar instrumentos. El catálogo contempla también un manipulador de cinco funciones, que debe concretarse en la configuración contratada.
Esa modularidad permite adaptar una unidad a tareas distintas. Cámara, sonar y brazo producen capacidades diferentes: encontrar un objeto no demuestra que el equipo pueda manipularlo ni que la pinza tenga el alcance necesario.
El operador debe preparar el recorrido del cable, el acceso al área y el modo de recuperar el conjunto. La estabilización ayuda a mantener una vista, mientras la interpretación del estado de una estructura depende de los datos y del criterio técnico de la inspección.
R7 se ofrece con formación, soporte e integración profesional. El caso de obra explica su utilidad práctica: llevar sensores cerca del elemento de interés y conservar una observación revisable. Elegir las herramientas y el despliegue adecuados permite convertir esa vista en información útil para la decisión de mantenimiento.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.