Iver3 580: sensores y enlaces para una campaña costera
Iver3 580 recoge datos costeros con navegación autónoma y un casco para 200 metros. Los enlaces acústicos y satelitales necesitan completar el equipo operativo.
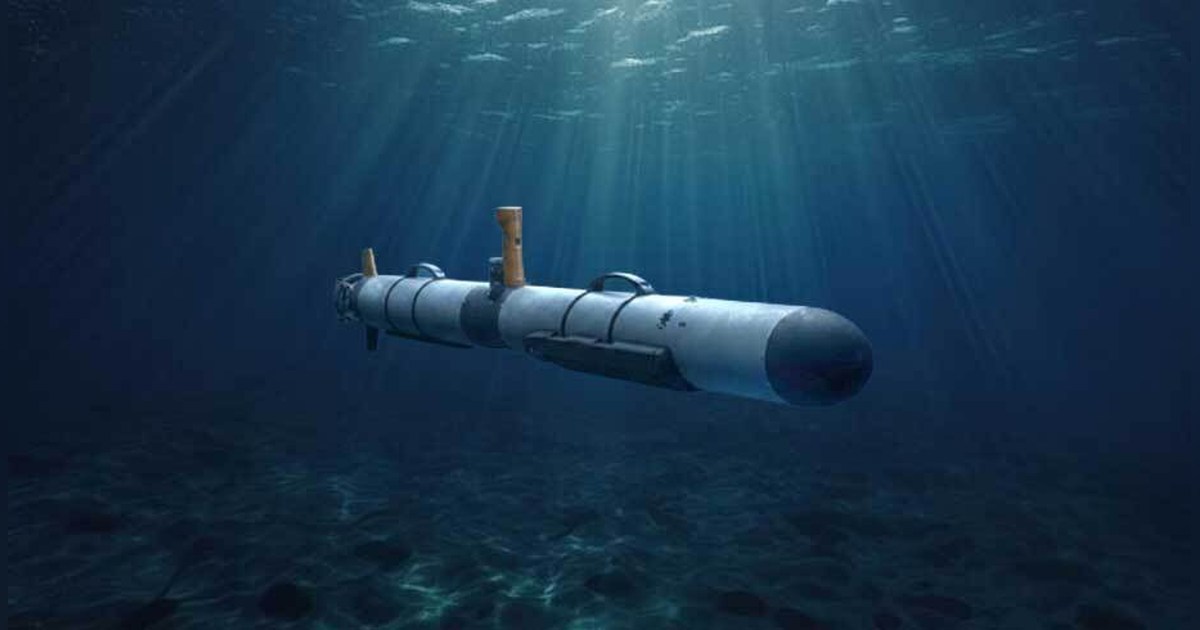
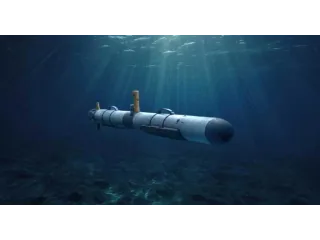
Iver3 580 permite recorrer una zona costera con instrumentos y revisar los datos al recuperar el vehículo. L3Harris ofrece este AUV para desarrollo de sensores, campañas de medición e investigación submarina.
Un recorrido autónomo necesita datos de navegación
La página describe un casco de presión de fibra de carbono clasificado para 200 metros. La batería publicada es de 784 Wh y la duración anunciada se sitúa entre cinco y seis horas a 2,5 nudos, dependiendo de carga y corriente.
La navegación utiliza GPS en superficie y DVL, profundidad y brújula durante la inmersión. La tabla indica 81 metros de alcance del DVL respecto del fondo. Esa cifra describe una condición de medida del sensor; no modifica la clasificación de presión del casco.
El vehículo incorpora un motor y cuatro superficies de control para dirigir el recorrido. La selección del sonar y otros instrumentos determina la información que se registra sobre la trayectoria.
Los enlaces opcionales necesitan equipos adicionales
La comunicación inalámbrica sirve en superficie. Para comunicación acústica bajo el agua, la página exige una unidad de cubierta opcional; el enlace Iridium necesita suscripción. Las posibilidades anunciadas requieren completar el sistema correspondiente.
VectorMap participa en planificación y visualización, mientras otras herramientas permiten operar el vehículo y procesar sonar. El almacenamiento embarcado de 1 TB conserva los datos para el trabajo posterior. Recorrer la zona y generar un producto de campaña son fases conectadas, con preparación y revisión entre ambas.
El catálogo de la familia Iver sitúa este modelo en aplicaciones costeras y separa las plataformas Iver4 de mayor profundidad. Iver3 580 se dirige a equipos técnicos que necesitan un AUV configurable. Antes de seleccionarlo interesa definir sensor, distancia al fondo, enlace y duración: la autonomía útil debe corresponder al conjunto y al lugar de la medición.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.