RoboBee X-Wing: quitar el cable de alimentación no basta para volar fuera
RoboBee X-Wing logró volar sin cable de alimentación con cuatro alas y células solares. El prototipo de Harvard aún dependía de iluminación intensa en laboratorio.
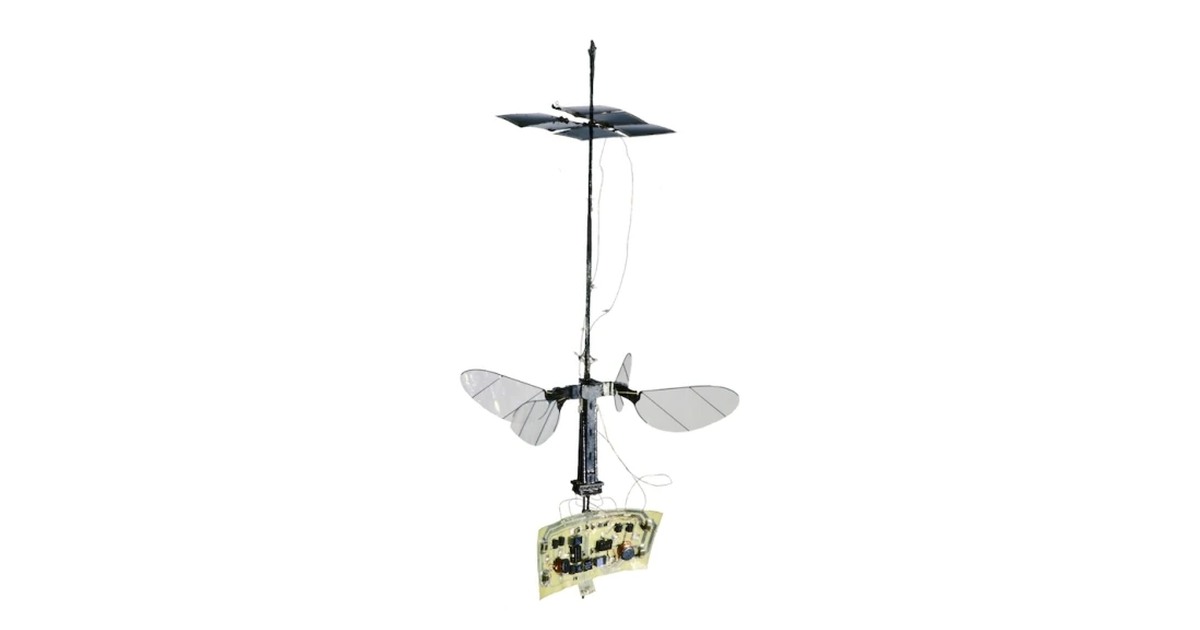
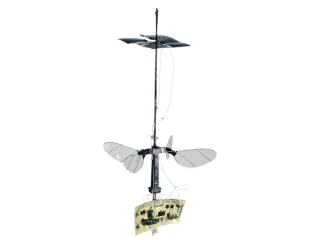
RoboBee X-Wing es la versión de cuatro alas con la que Harvard demostró vuelo sin cable de alimentación en 2019. El conjunto incorpora células solares y electrónica, además de la estructura que mueve las alas.
La publicación en Nature [en] distingue un vehículo de 90 miligramos del sistema completo de 259 miligramos con alimentación y generación de señales. Es importante usar la segunda cifra al describir el robot que realizó el experimento de vuelo sin cable.
Un logro de integración a escala diminuta
Según la explicación de Harvard SEAS [en], añadir otro par de alas y modificar actuadores y transmisión mejoró la eficiencia y permitió incorporar los elementos eléctricos necesarios. La generación de energía y la masa del circuito importan tanto como la fuerza producida por las alas.
El artículo permite plantear una pregunta práctica: ¿qué ocurre al añadir un sensor, aunque pese muy poco? A esta escala, ese componente puede consumir una parte significativa del margen disponible para elevar el aparato. Comparar solo el peso de la estructura ocultaría ese problema.
La energía sigue llegando desde el entorno
Las células solares necesitaban una intensidad equivalente a unas tres veces la luz solar terrestre. Los investigadores la proporcionaron con lámparas halógenas en el laboratorio. El robot había prescindido del cable eléctrico, pero todavía dependía de unas condiciones externas muy específicas.
La demostración tampoco incluía dirección y control autónomos a bordo. Harvard describe un arnés de seguridad y presenta el control embarcado como el siguiente paso. Por tanto, aquella versión no acredita navegación libre al aire libre ni una misión autónoma de polinización.
RoboBee X-Wing interesa como experimento de microrrobótica y eficiencia energética. Su valor consiste en mostrar qué fue necesario integrar para sostener el vuelo y qué dificultades seguían abiertas. Conviene mantener separados esos resultados de otras generaciones de RoboBee, con distinta alimentación, actuadores o número de alas.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.