
Archivo
Robots autónomos, drones y vehículos: página 2
Archivo de robots autónomos, drones y vehículos en robotica.es, página 2 de 13. Noticias y análisis publicados en español.
Página 2 de 13 · 291 artículos
Artículos de la página 2
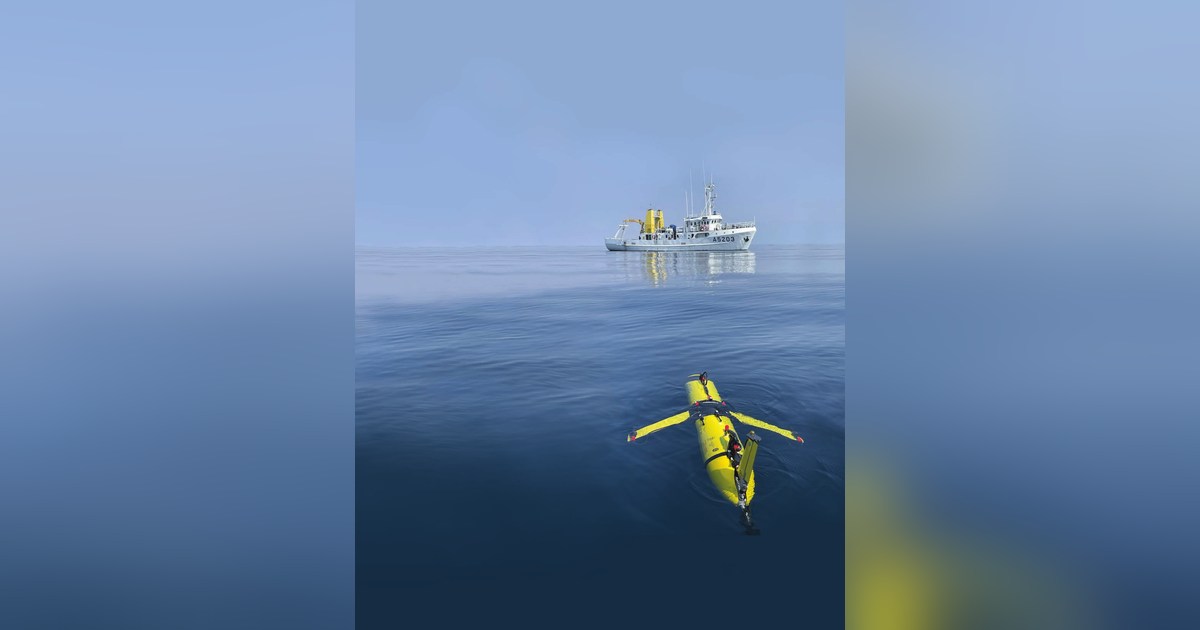
Slocum G3: medir durante una campaña larga con un planeador
Slocum G3 utiliza cambios de flotabilidad para medir la columna de agua. Sensores, baterías y comunicaciones determinan cuánto puede durar su campaña autónoma.
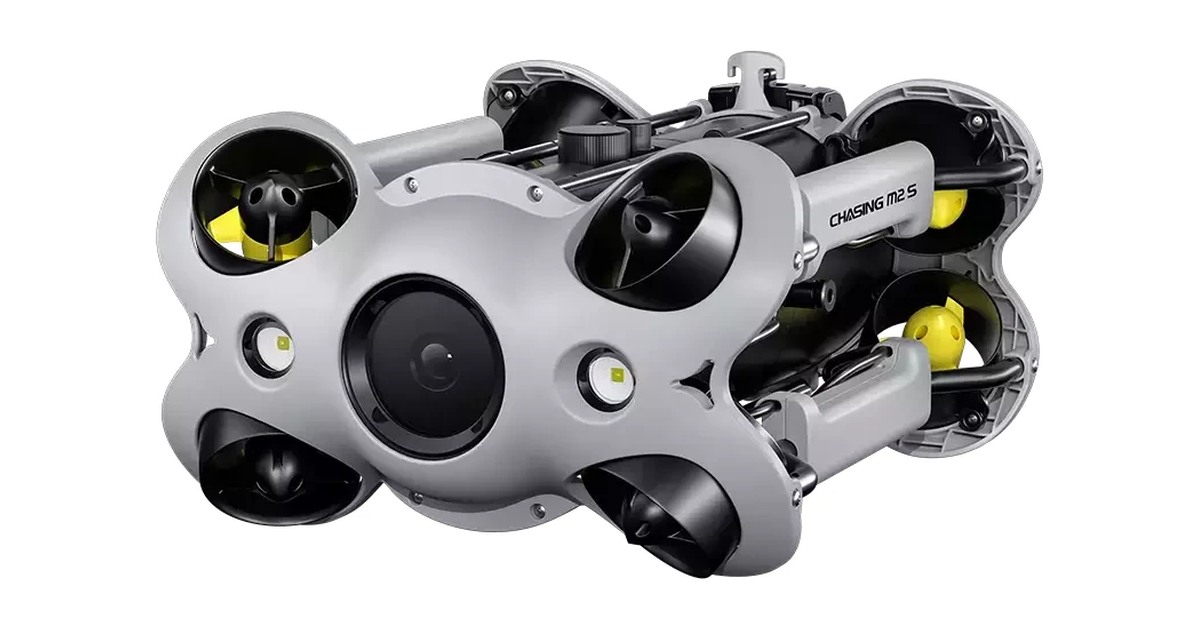
Chasing M2 S: elegir el paquete para la inspección
Chasing M2 S combina cámara 4K, luces y ocho propulsores. Los distintos paquetes añaden cable, baterías o herramientas según la inspección que se quiere realizar.
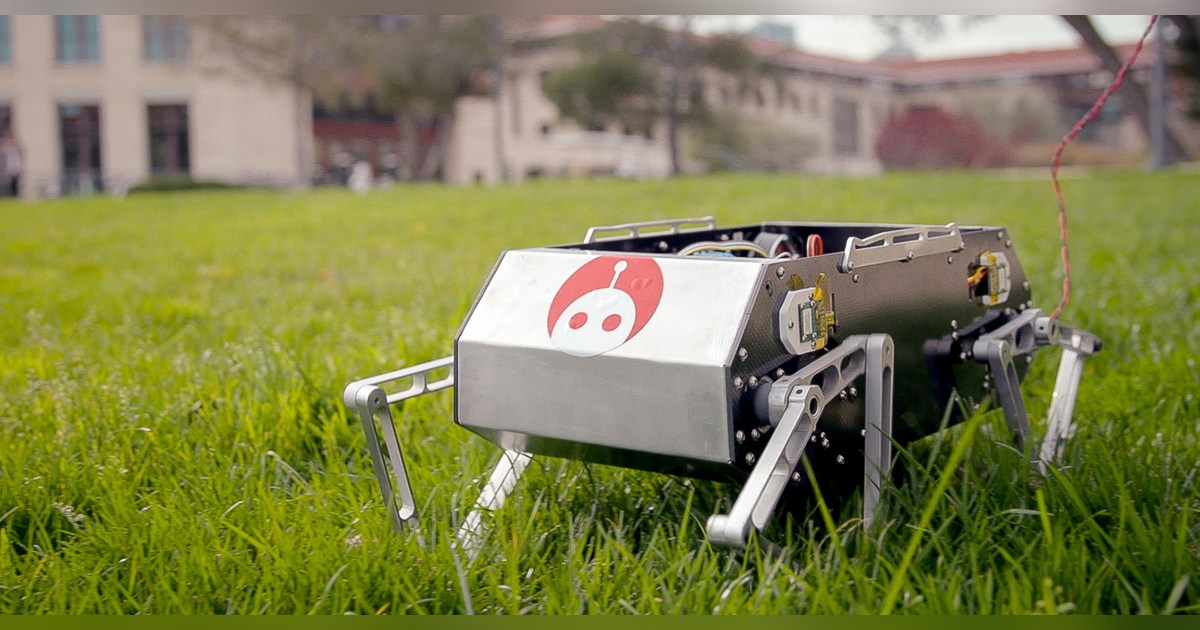
Stanford Doggo: cómo un cuadrúpedo abierto consigue rebotar sin muelles
Stanford Doggo genera resortes virtuales con sus motores. Su diseño abierto permite estudiar fuerzas y saltos, con las cautelas propias de un robot de laboratorio.
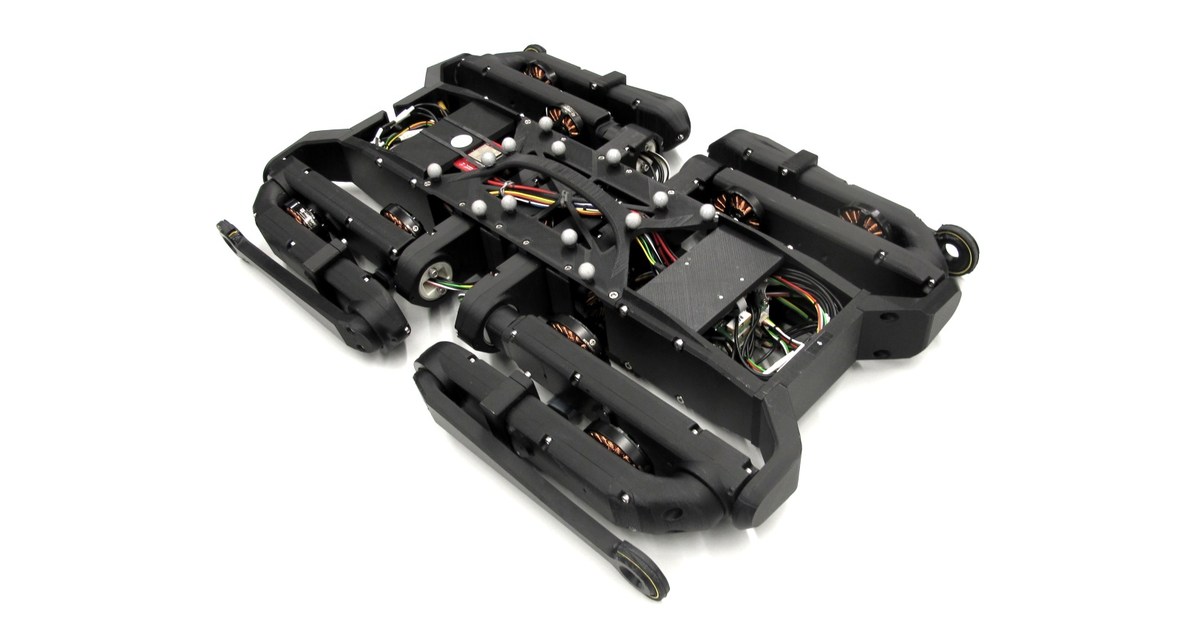
Solo12: un cuadrúpedo abierto para medir antes de programar la marcha
Solo12 abre el diseño de un cuadrúpedo con doce articulaciones. Su documentación permite revisar sensores, calibración y versiones antes de desarrollar la marcha.
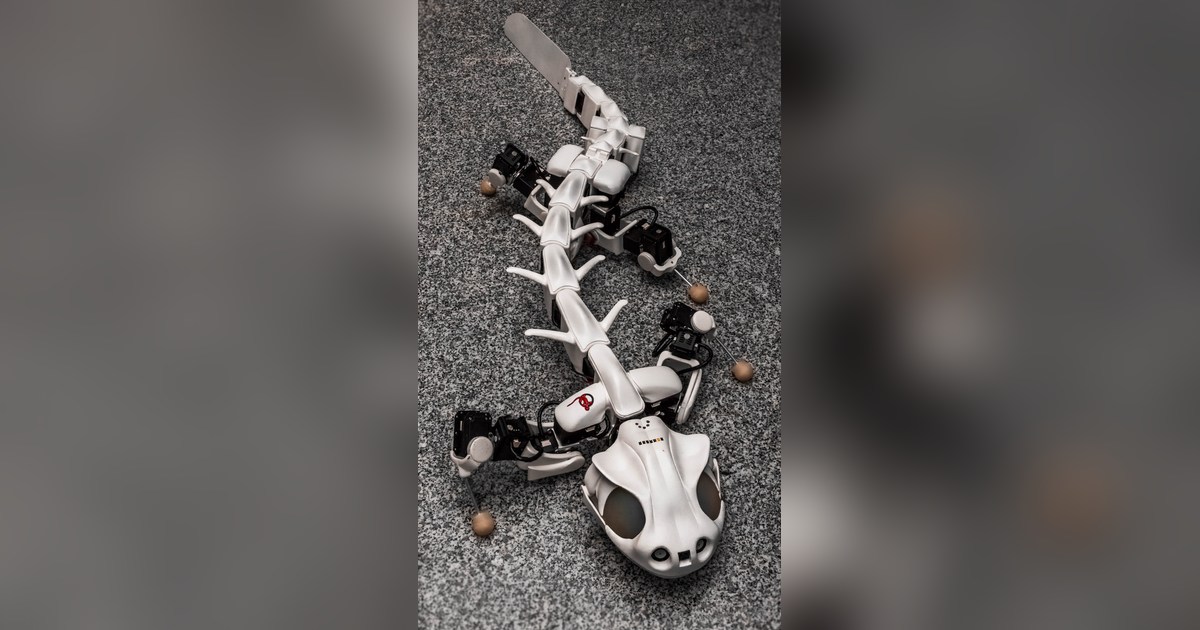
Pleurobot: qué aprende un robot al copiar el esqueleto de una salamandra
Pleurobot usa radiografías de salamandras para diseñar sus articulaciones. El robot de EPFL permite estudiar cómo se coordinan la columna y las patas al moverse.
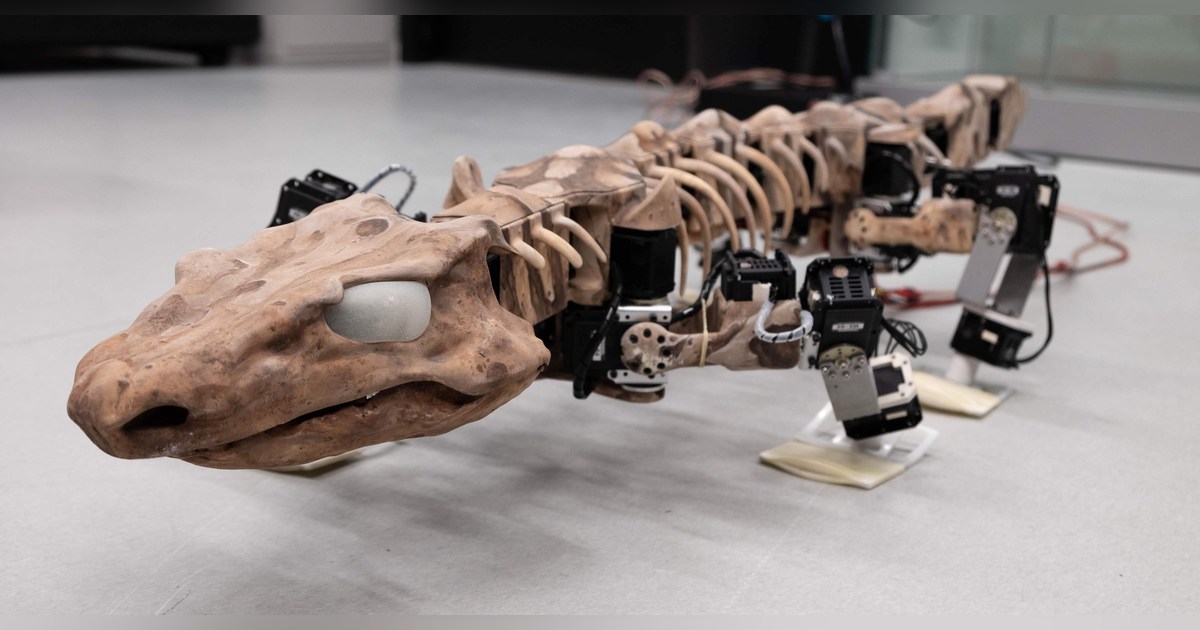
OroBOT: poner a prueba la forma de caminar de un animal extinto
OroBOT combina fósiles, huellas y pruebas físicas para estudiar la marcha de Orobates. El robot de EPFL contrasta hipótesis sobre locomoción de animales extintos.
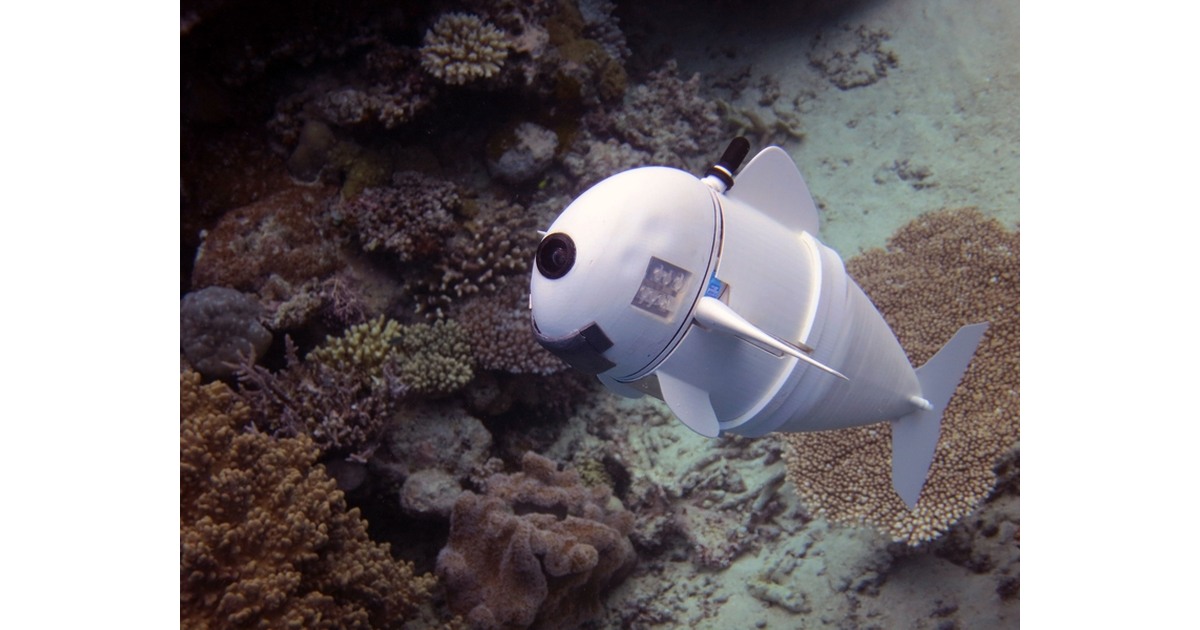
SoFi: un pez robótico blando que observa el arrecife con control acústico
SoFi combina una cola blanda, cámara y comunicación acústica para observar arrecifes. El prototipo del MIT conserva al buceador como parte del control de la misión.
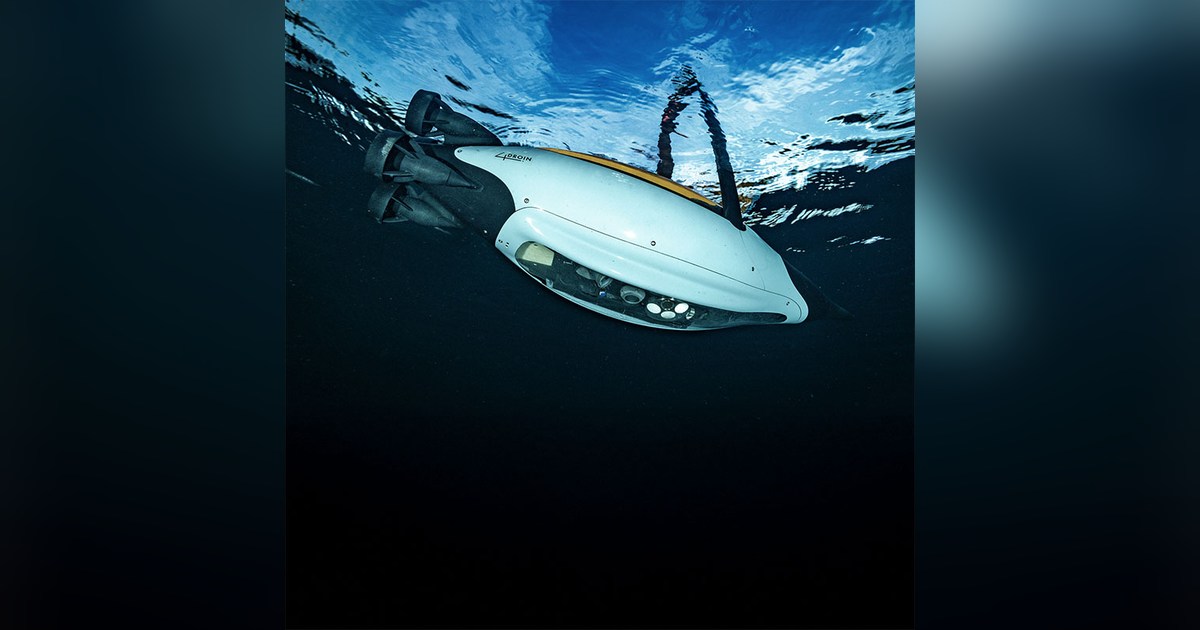
Quadroin: recibir avisos y descargar después la campaña
Quadroin procesa sonar y vídeo bajo el agua para enviar avisos acústicos. El conjunto completo de datos se descarga cuando el vehículo regresa a superficie.
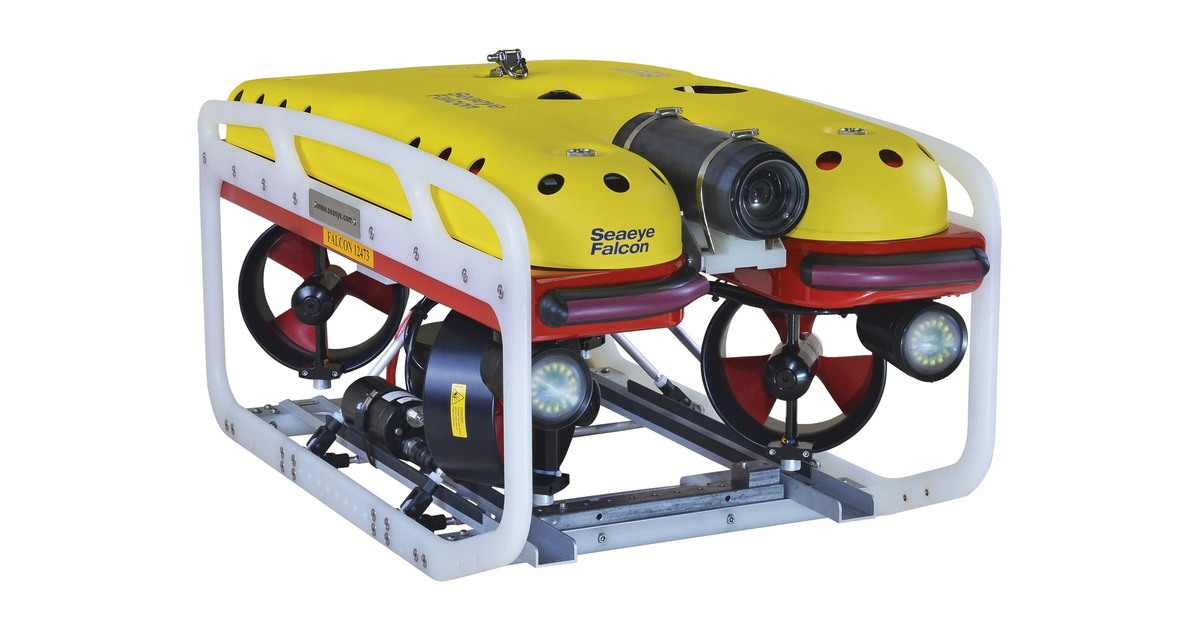
Falcon: preparar los sensores para la inspección submarina
Falcon combina cinco propulsores con cámara y control por cable. Sonar, DVL y herramientas amplían una inspección cuando se incorporan al sistema elegido.
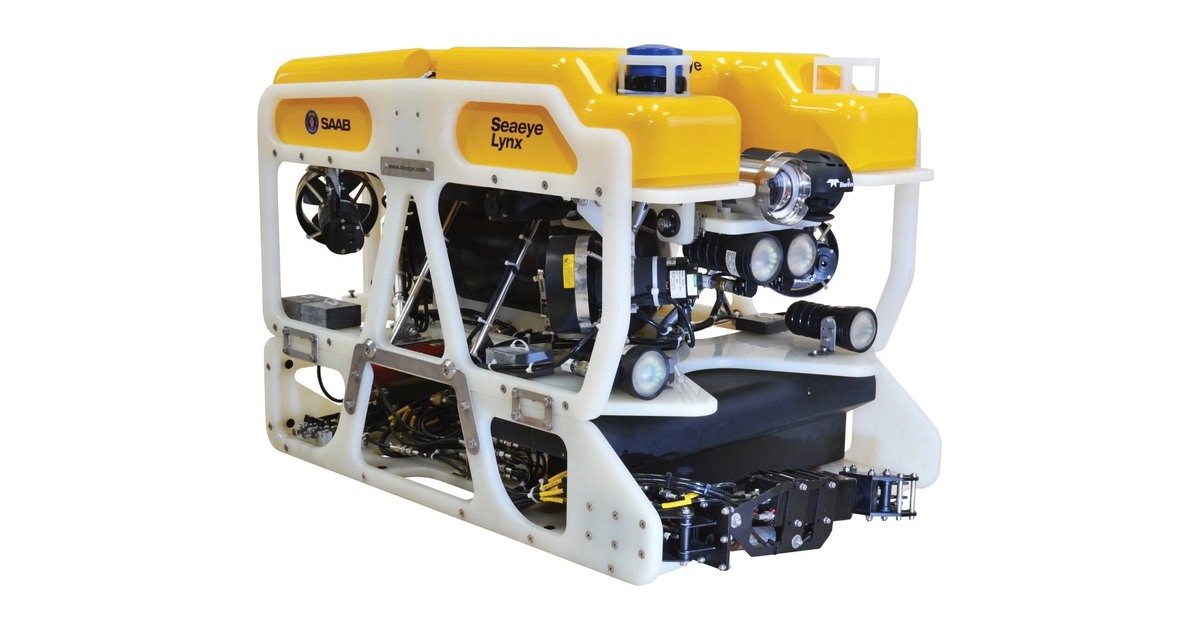
Lynx: gestionar el cable cerca de la inspección profunda
Lynx combina seis propulsores con inspección a 1.500 metros. El sistema de gestión del cable y los patines de herramientas se eligen para cada instalación.
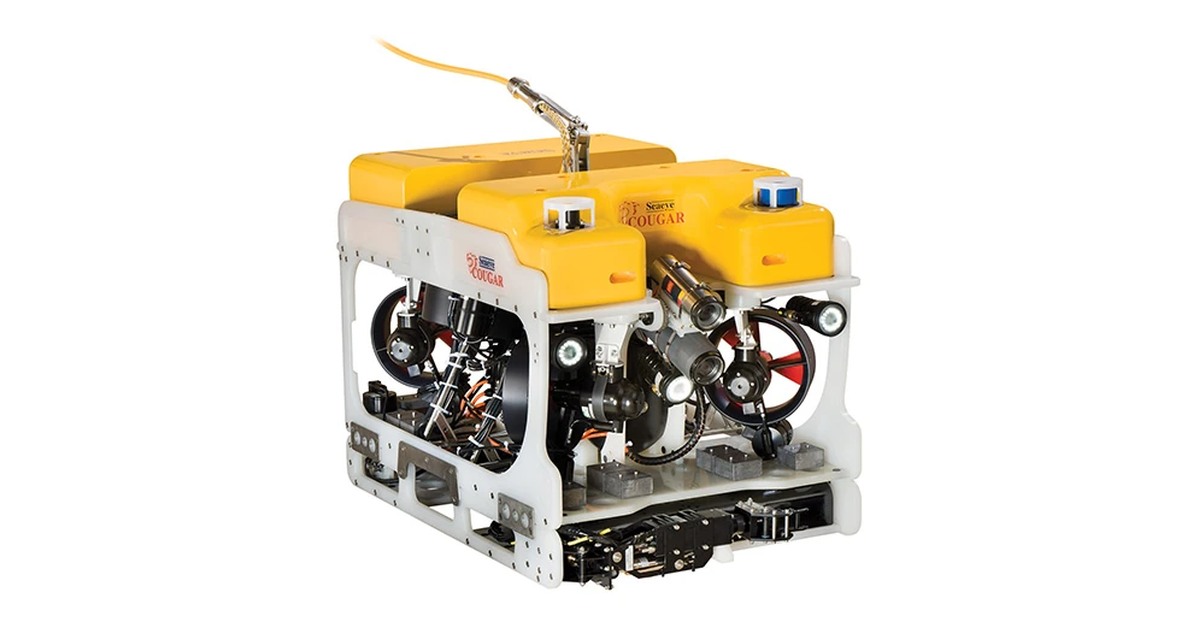
Cougar-XT Compact: cuerpo y cable frente a la corriente
Cougar-XT Compact combina un bastidor reducido con seis propulsores para aguas someras. La corriente exige evaluar juntos el cuerpo, el cable y las herramientas.
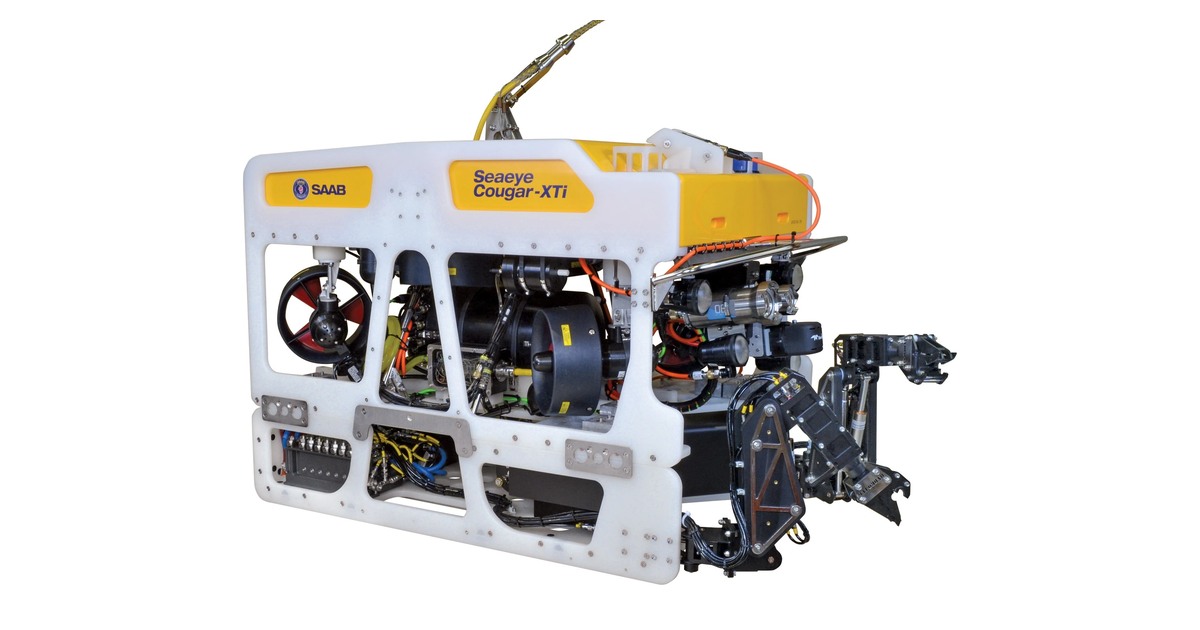
Cougar-XTi: cambiar el patín para cambiar la intervención
Cougar-XTi utiliza patines intercambiables y una red común de control para pasar de observar a intervenir. El despliegue completa el sistema de trabajo.
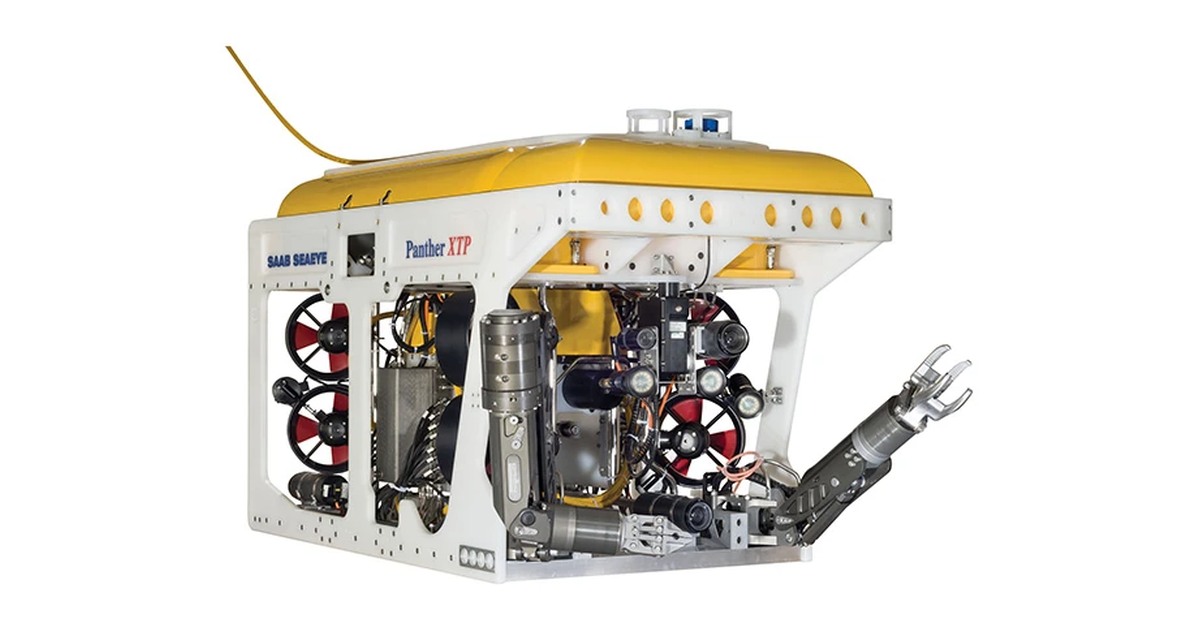
Panther-XT Plus: preparar el ROV para trabajar con dos brazos
Panther-XT Plus admite dos manipuladores sobre una plataforma de diez propulsores. Herramientas, alimentación y despliegue determinan el equipo de intervención.
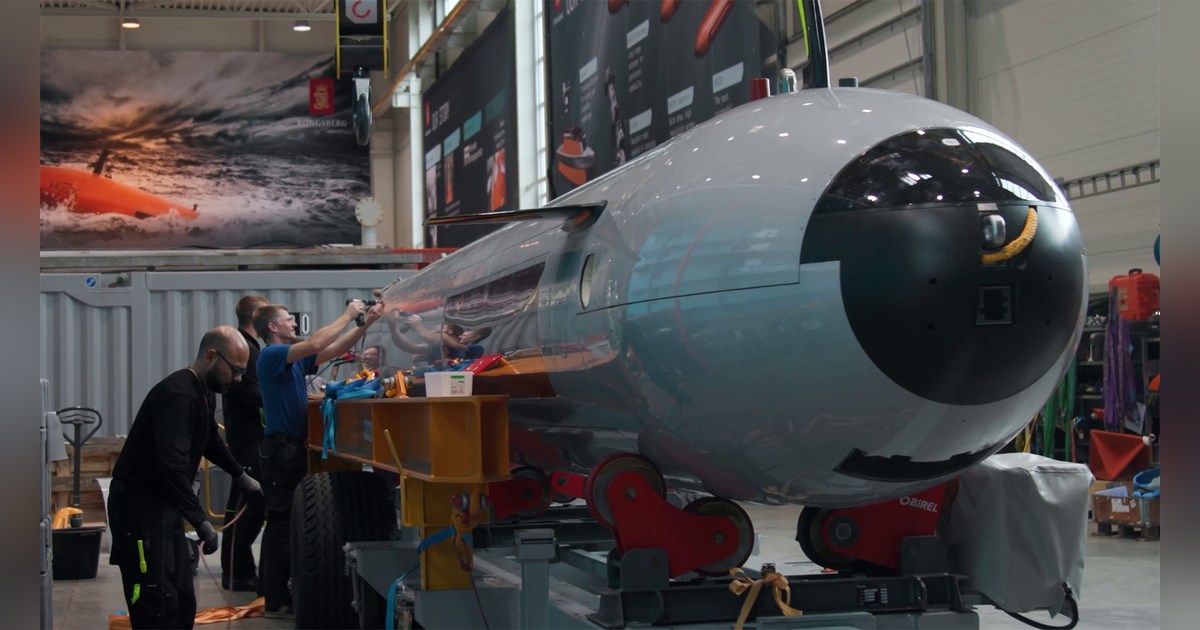
HUGIN Endurance: una campaña larga con enlace en superficie
HUGIN Endurance combina navegación y energía para campañas submarinas de hasta 15 días. La radio y el satélite actualizan la misión cuando sale a superficie.
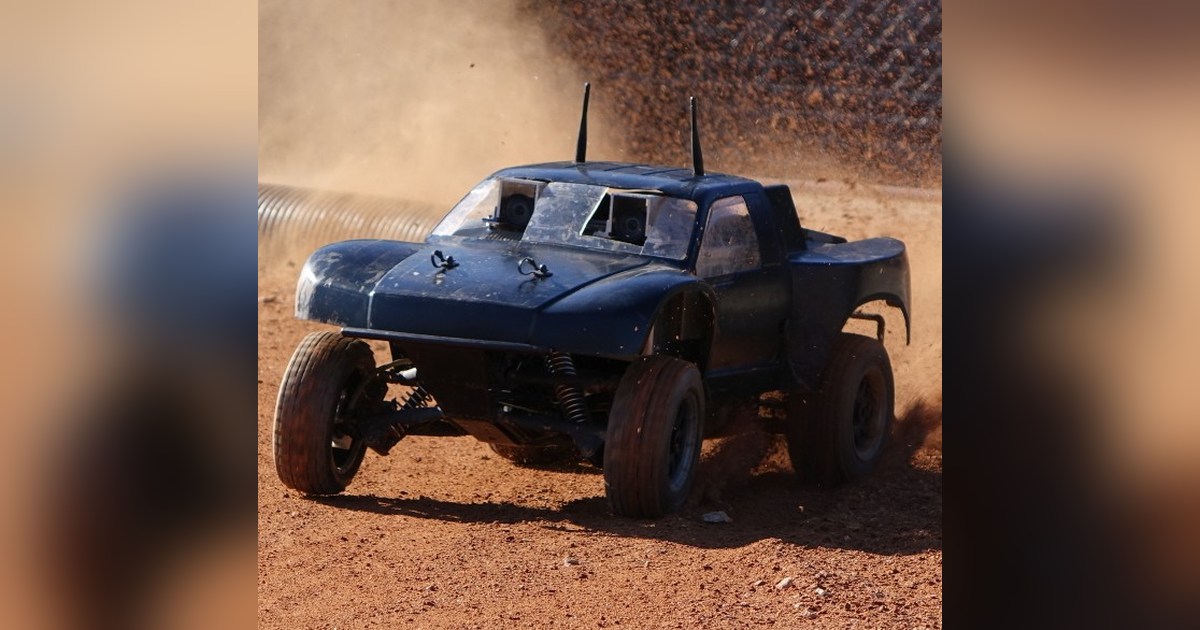
AutoRally: investigar conducción exige construir también el procedimiento de ensayo
AutoRally es un vehículo de investigación para conducción autónoma fuera de carretera. Su documentación abierta incluye montaje, piezas y procedimientos de ensayo.
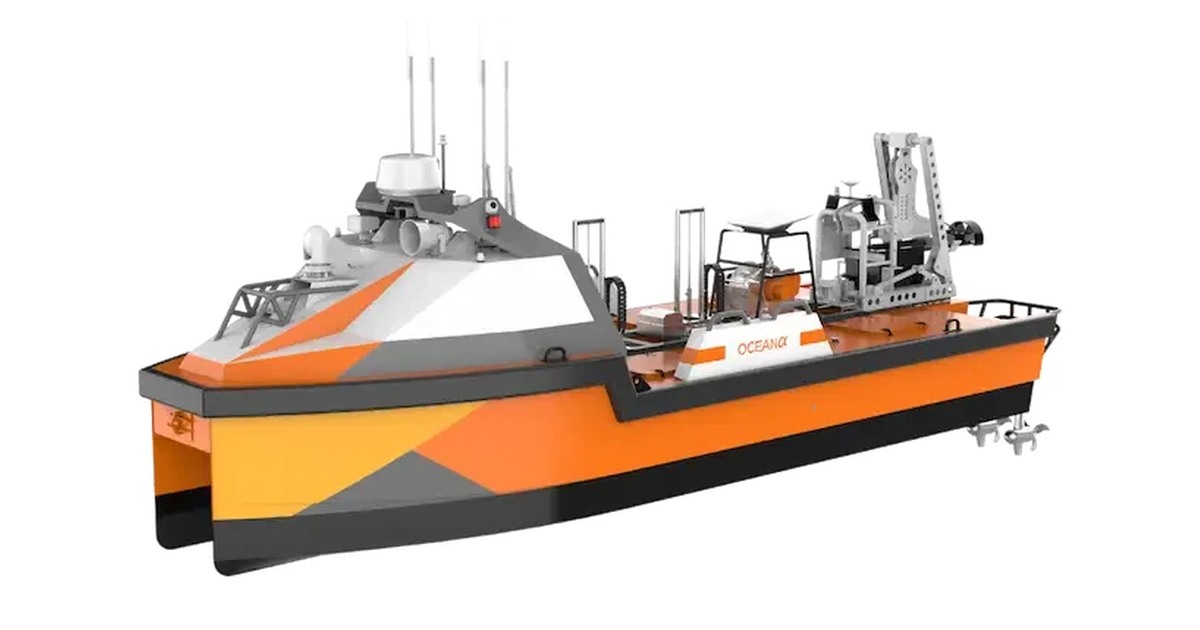
L42: motores redundantes y despliegue de instrumentos
L42 combina cuatro motores eléctricos con dos generadores para campañas marinas. Sus elevadores y equipos de remolque despliegan instrumentos de medición.
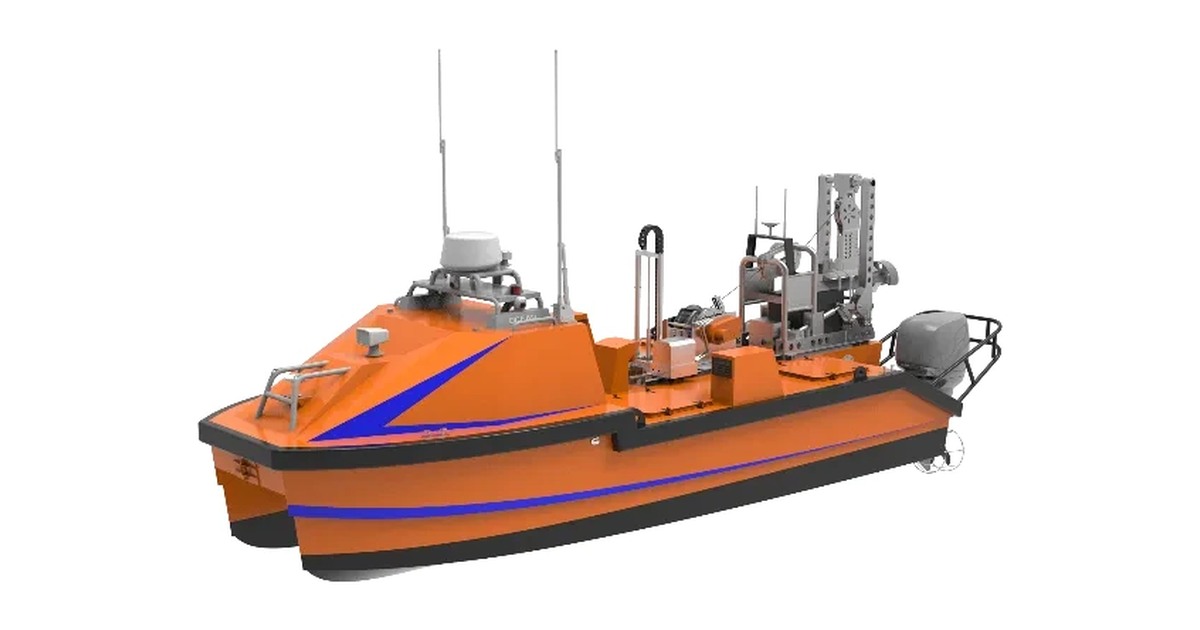
L25: el sensor remolcado y su enlace con tierra
L25 combina un elevador de instrumentos con un sistema de remolque. La autonomía ampliada y la operación a distancia requieren depósitos y enlaces específicos.
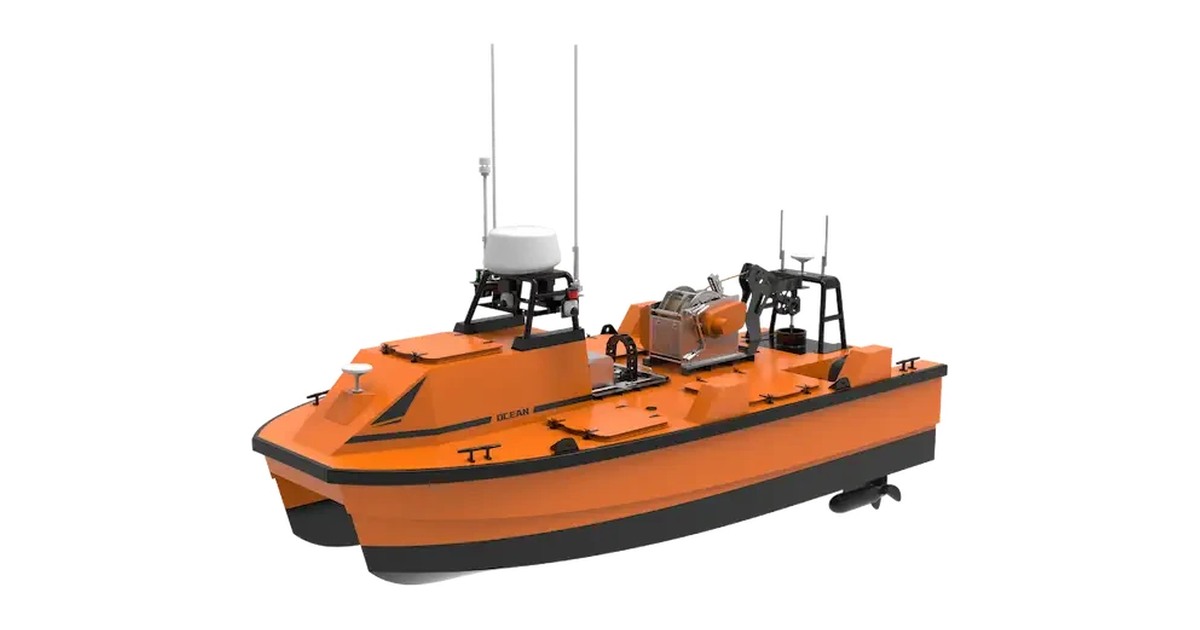
M40P: utilizar la batería durante la medición acústica
M40P puede apagar el generador y utilizar sus baterías durante una medición. Su sistema híbrido combina dos motores eléctricos con un elevador de instrumentos.
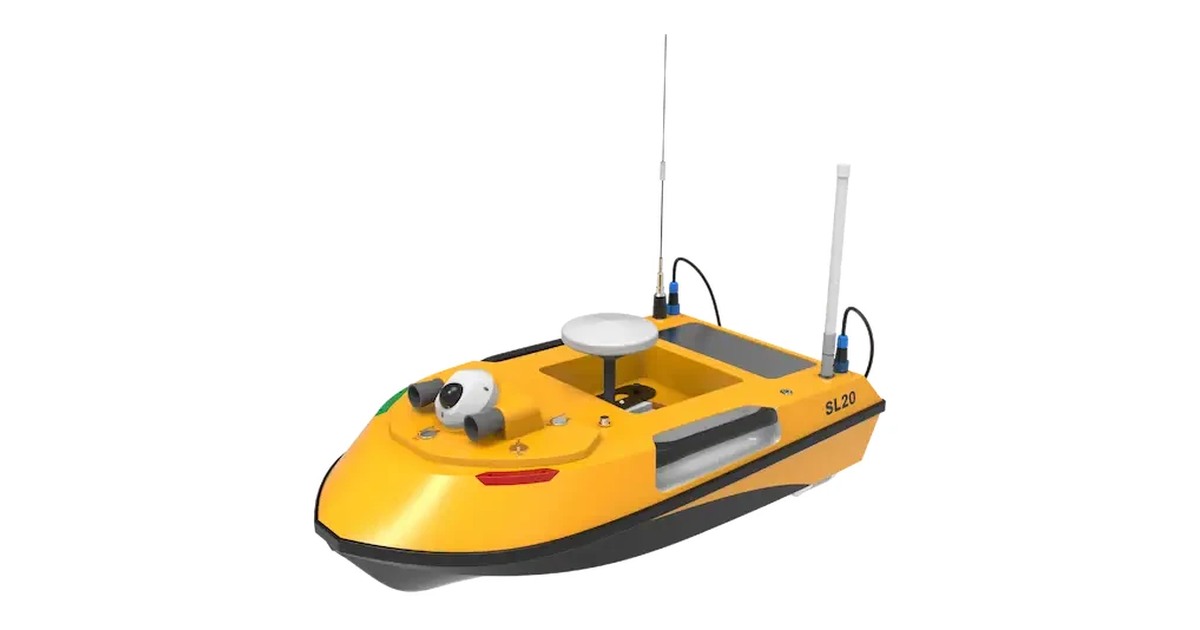
SL20: situar la sonda en aguas poco profundas
SL20 combina un casco de poco calado con navegación programada para llevar una sonda. La medición útil requiere asociar cada profundidad a su posición.
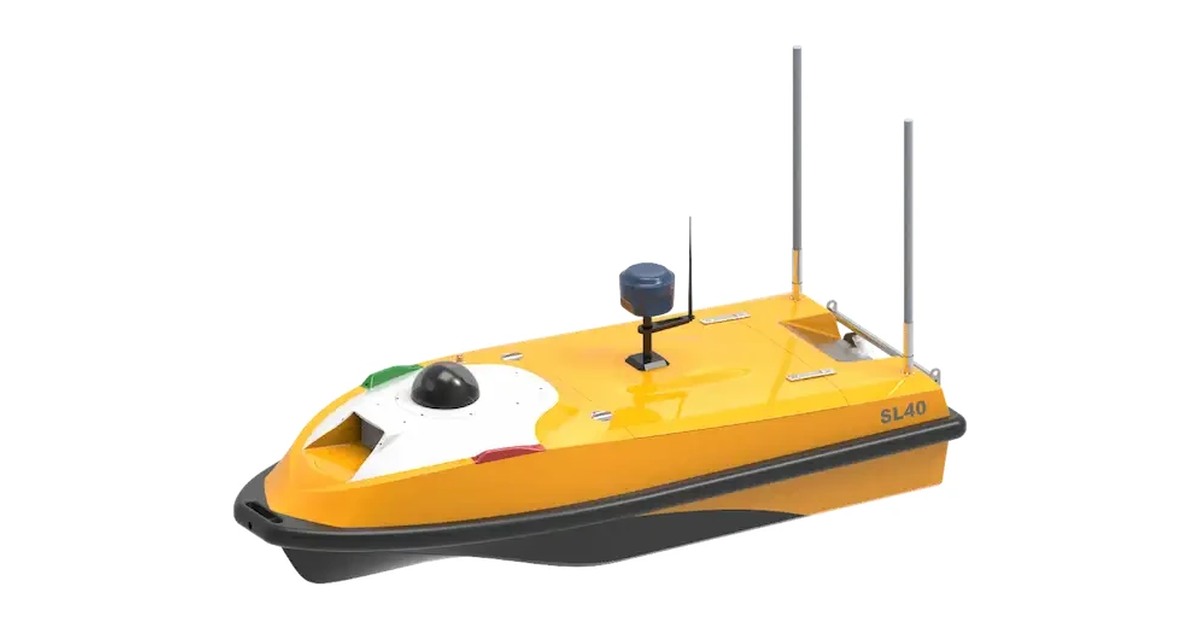
SL40: el instrumento que cabe bajo el casco
SL40 ofrece dos aberturas para integrar instrumentos hidrográficos bajo el casco. El caso de Hamburgo combina sonar, navegación inercial y control supervisado.
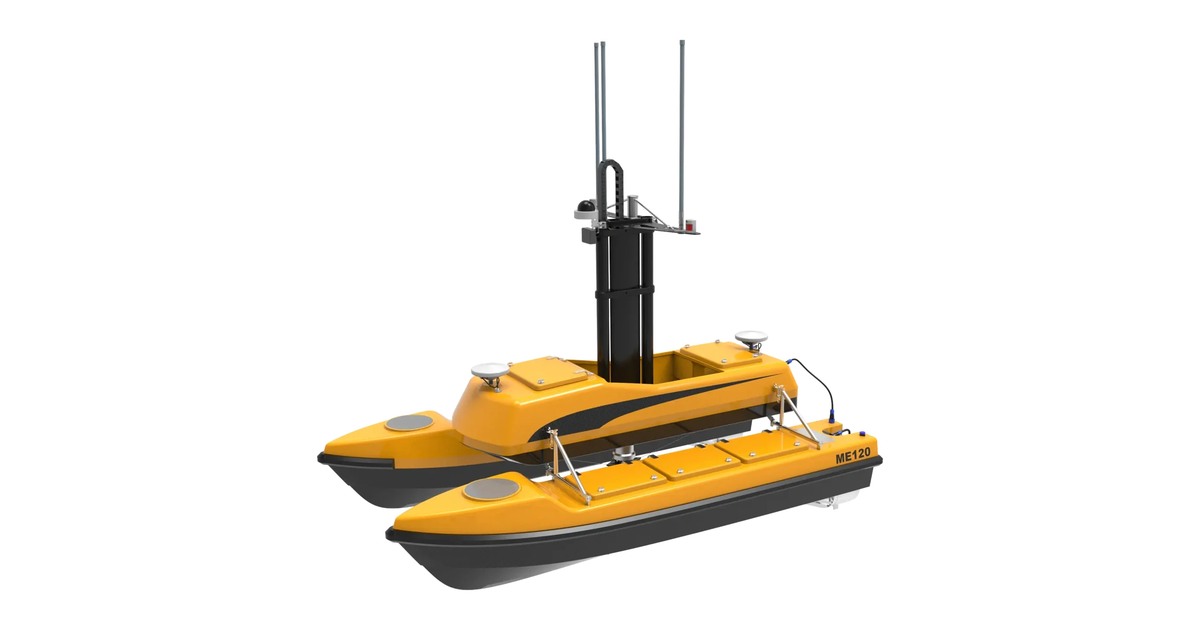
ME120: combinar sensores sobre un catamarán desmontable
ME120 admite 60 kg de instrumentación sobre un catamarán desmontable. Puede combinar medición de profundidad y calidad del agua con navegación programada.
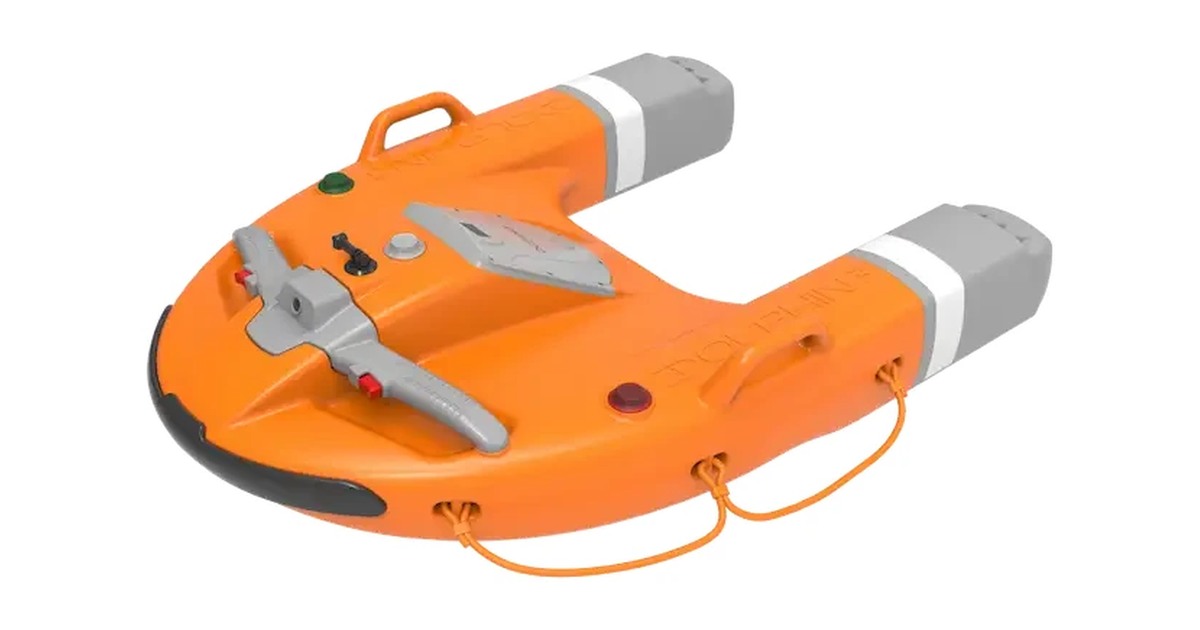
Dolphin 3: las funciones de rescate cambian con la versión
Dolphin 3 lleva una ayuda de flotación motorizada mediante control remoto. Cámara, doble GNSS y retorno automático corresponden a la versión Plus del dispositivo.
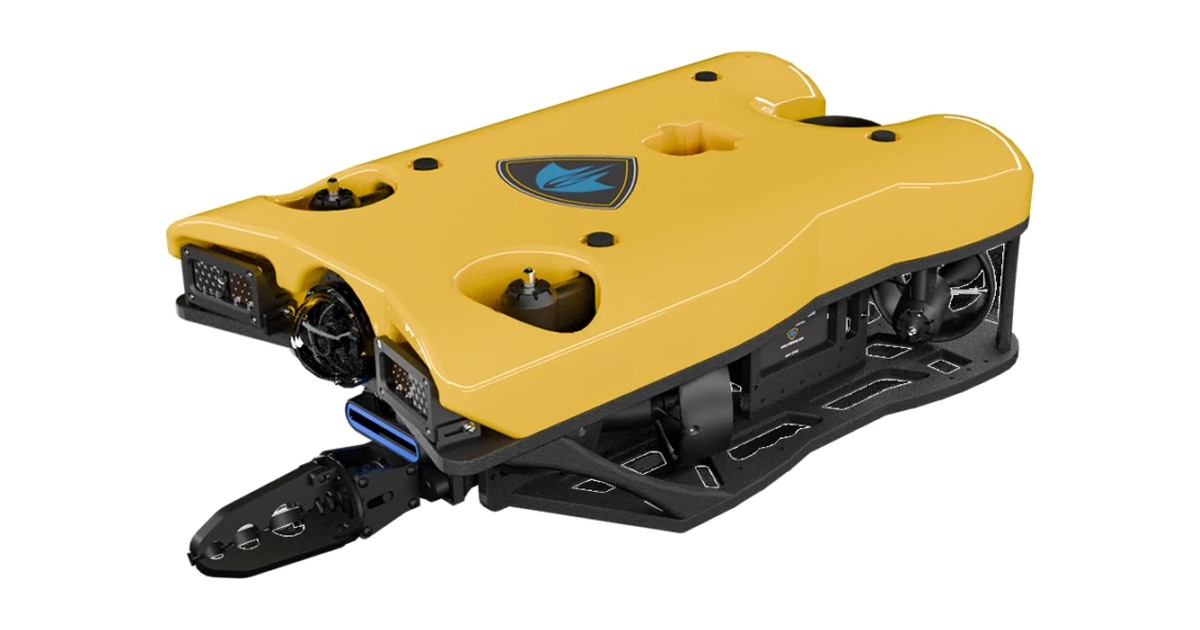
Defender: mantener la postura para trabajar bajo el agua
Defender utiliza siete propulsores para mantener la orientación durante una inspección. Sus herramientas y la profundidad de trabajo dependen de la configuración.
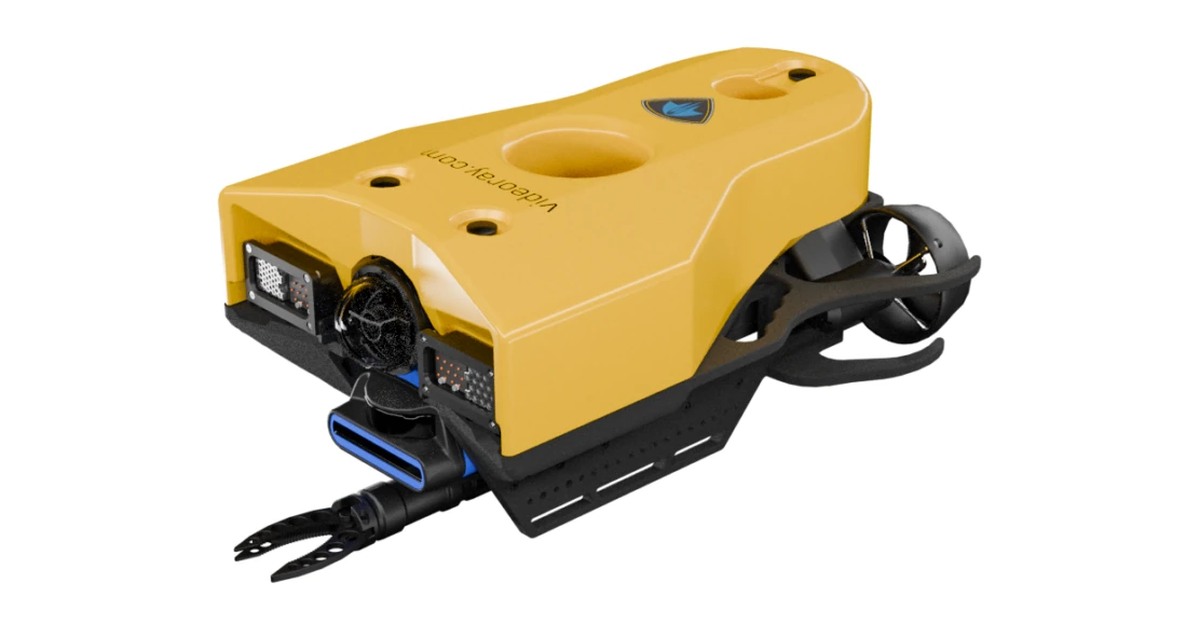
Pro 5: comprobar la versión antes de elegir el equipo
Pro 5 combina tres propulsores con una plataforma modular de inspección. La ficha reciente cambia masa y profundidad respecto de la descripción comercial.