SoFi: un pez robótico blando que observa el arrecife con control acústico
SoFi combina una cola blanda, cámara y comunicación acústica para observar arrecifes. El prototipo del MIT conserva al buceador como parte del control de la misión.
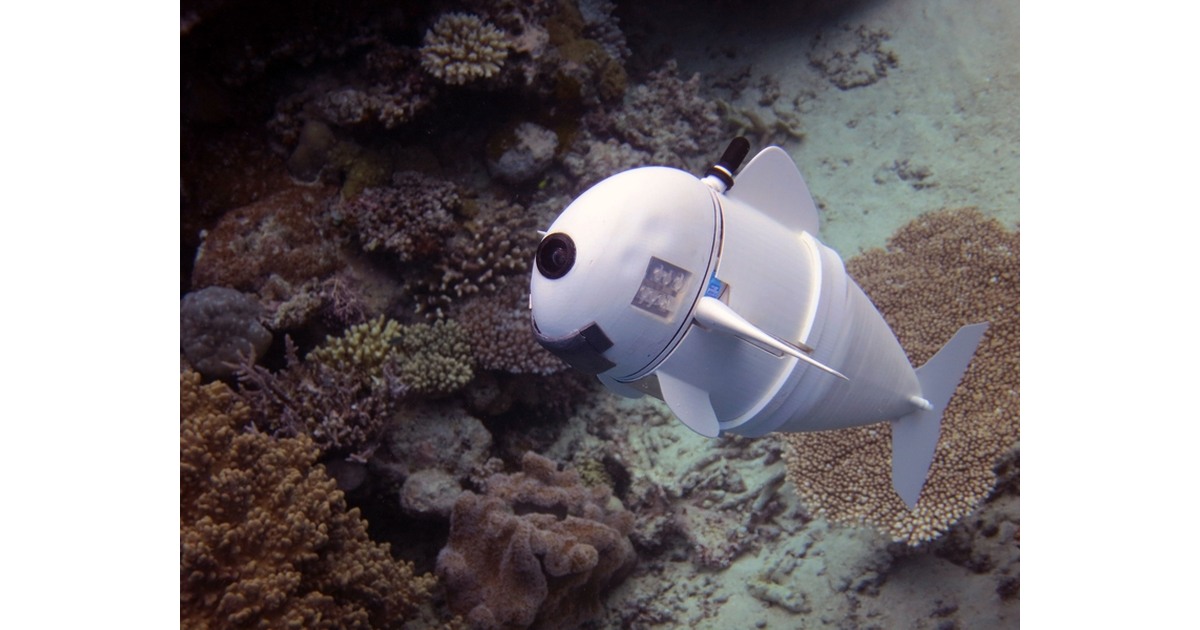
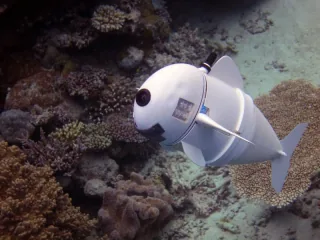
SoFi es un pez robótico blando diseñado para observar vida marina desde una cámara integrada. Su cola flexible se mueve con un sistema hidráulico, mientras un buceador puede enviar órdenes mediante una comunicación acústica.
La página del proyecto de MIT CSAIL [en] describe pruebas en arrecifes del Pacífico a profundidades de entre 0 y 18 metros. Es evidencia de aquellos experimentos, no una garantía de profundidad operativa para cualquier reproducción del robot.
Una cola que se dobla al bombear agua
El artículo de MIT News de 2018 [en] explica el mecanismo: una bomba alterna agua entre dos cámaras de la cola. Al expandirse una u otra, la estructura se curva hacia los lados y produce el impulso de natación. El cuerpo combina silicona, plástico flexible y piezas impresas en 3D.
El robot también modifica su orientación y flotabilidad para subir o bajar. Estas funciones permiten grabar desde distintas posiciones sin arrastrar un cable de alimentación hasta la superficie. Las pruebas comunicadas por MIT incluyeron inmersiones de hasta 40 minutos.
Sin cable no significa sin operador
El sistema utiliza un mando protegido contra el agua y un enlace acústico para modificar velocidad, giro y profundidad. En esta configuración, un buceador sigue participando en la misión. El seguimiento automático de peces mediante la cámara se presentaba como un desarrollo posterior, no como una función ya demostrada en el anuncio de 2018.
Para valorar SoFi como instrumento de observación, conviene estudiar qué imágenes obtiene y cómo reaccionan los animales ante su presencia. El diseño busca reducir la perturbación, pero ese objetivo necesita comprobarse en cada especie y situación.
SoFi interesa como prototipo académico de robótica blanda y observación submarina. Sus resultados muestran que un cuerpo flexible y un canal acústico pueden trabajar juntos en el océano. No acreditan una cámara marina comercial ni una misión científica plenamente autónoma lista para desplegar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.