Quadroin: recibir avisos y descargar después la campaña
Quadroin procesa sonar y vídeo bajo el agua para enviar avisos acústicos. El conjunto completo de datos se descarga cuando el vehículo regresa a superficie.
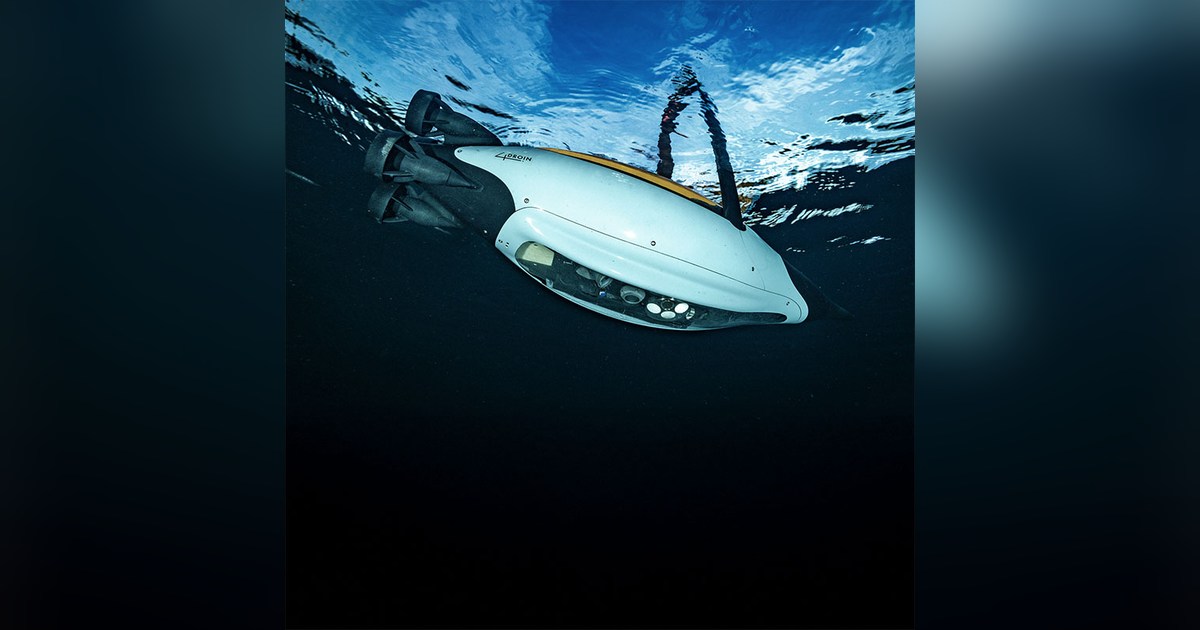
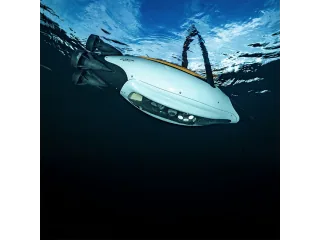
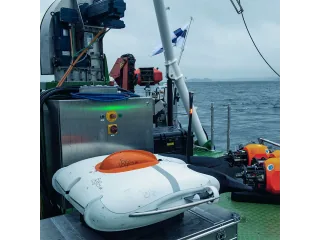
Quadroin combina un casco inspirado en la forma de un pingüino con sensores para observar el fondo. EvoLogics utiliza navegación autónoma y enlaces acústicos para seguir una campaña mientras el vehículo está sumergido.
Los datos completos y los avisos utilizan canales diferentes
La página describe sonar lateral, cámara orientada hacia abajo y procesamiento de detección de objetos a bordo. Durante la misión, el sistema puede enviar tipo y posición de una detección por el enlace acústico. El conjunto completo de datos se descarga tras salir a superficie.
Esa distinción resulta relevante para la supervisión: recibir un aviso no equivale a transmitir de forma continua todo el vídeo submarino. Los datos de la campaña permiten revisar posteriormente los hallazgos con más detalle.
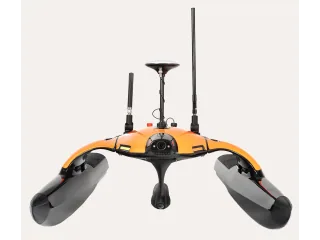
La navegación combina estimación inercial con posiciones acústicas periódicas. El nodo de superficie puede ser una boya USBL, un Sonobot 5 equipado o una embarcación compatible. El GNSS aporta la referencia desde superficie, mientras el AUV recibe las correcciones mediante acústica.
Preparar un vehículo o una red de trabajo
Quadroin ejecuta recorridos programados y permite modificar parámetros o interrumpir una misión a través del enlace previsto. Antes y después de la inmersión puede dirigirse manualmente para aproximarlo al punto de lanzamiento o recuperación.
El fabricante anuncia hasta diez nudos con su forma de baja resistencia. Esa velocidad máxima no define por sí sola la calidad de una campaña: el recorrido debe adaptarse a cobertura del sonar, visibilidad de la cámara y condiciones del agua.
La plataforma admite además instrumentación ambiental y operación cooperativa con otros vehículos o buceadores. Son posibilidades que requieren sensores y nodos preparados para trabajar juntos.
Quadroin se dirige a campañas profesionales de imagen y medición submarina. Su selección debe relacionar el dato necesario con la red de posicionamiento y seguimiento. El casco eficiente facilita desplazarse; los sensores y enlaces convierten ese recorrido en una campaña supervisable y revisable.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.