AutoRally: investigar conducción exige construir también el procedimiento de ensayo
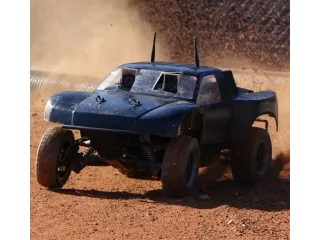
AutoRally es un vehículo de investigación para conducción autónoma fuera de carretera. Su documentación abierta incluye montaje, piezas y procedimientos de ensayo.
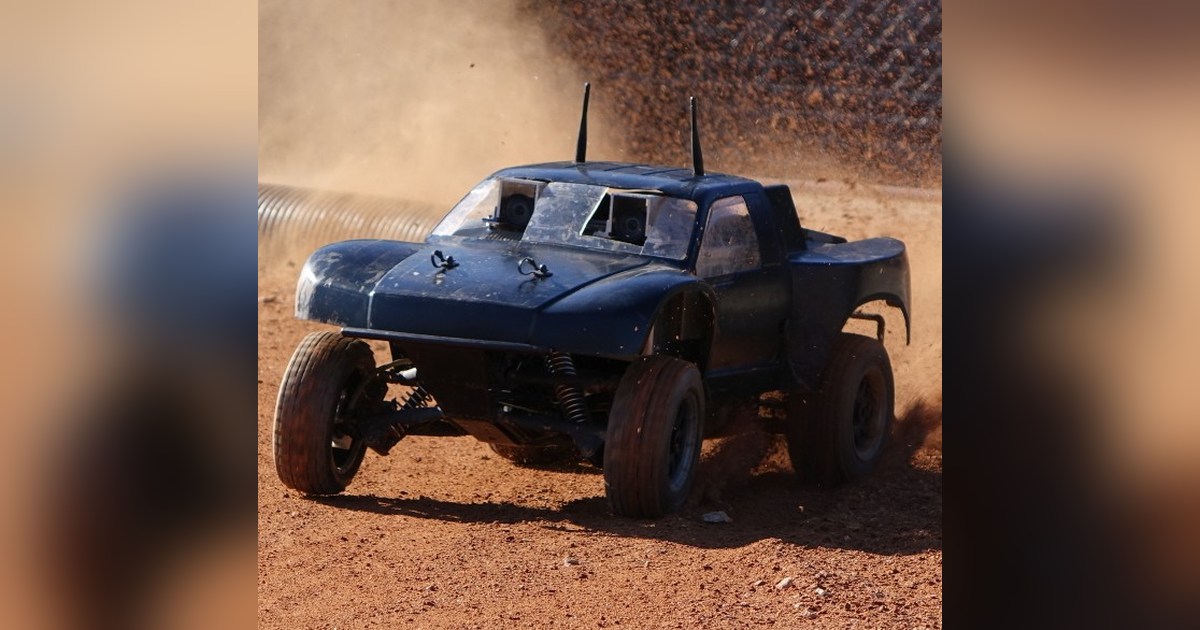
AutoRally es un vehículo físico de investigación desarrollado en Georgia Tech para estudiar conducción autónoma exigente fuera de carretera. Su arquitectura lleva sensores y cálculo a bordo, de modo que el experimento no necesita depender de una cámara externa para observar el circuito.
La plataforma interesa especialmente por lo que publica alrededor del vehículo: software, simulación, modelos CAD, diagramas de cableado y procedimientos de operación. Para comparar controladores, conservar ese contexto puede ser tan relevante como conservar el código que decide la trayectoria.
Preparar el coche y el ensayo
Las instrucciones oficiales de construcción separan chasis y caja de cómputo. El equipo describe un montaje abordable por dos o tres estudiantes con conocimientos de soldadura, impresión 3D, Ubuntu y ROS. La envolvente metálica del ordenador puede requerir un taller externo si no se dispone de herramientas para fabricarla.
La lista de piezas reúne componentes de numerosos proveedores. Es una referencia de construcción, no una oferta vigente de un coche terminado ni un presupuesto actualizado. Antes de reproducirlo hay que revisar sustituciones de electrónica y disponibilidad de cada pieza.
El repositorio añade procedimientos anteriores y posteriores a cada prueba. Una práctica útil consiste en guardar juntos configuración, estado del vehículo, registros de sensores y resultado del recorrido. Si cambia la batería, el montaje o el terreno, el comportamiento observado puede variar aunque el programa sea idéntico.
El proyecto AutoRally permite empezar por simulación y documentación antes de fabricar. Su valor está en proporcionar una plataforma que pueda estudiarse y repetirse. Las demostraciones de conducción rápida no garantizan que una réplica recién montada esté preparada para ejecutar el mismo ensayo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.