Pleurobot: qué aprende un robot al copiar el esqueleto de una salamandra
Pleurobot usa radiografías de salamandras para diseñar sus articulaciones. El robot de EPFL permite estudiar cómo se coordinan la columna y las patas al moverse.
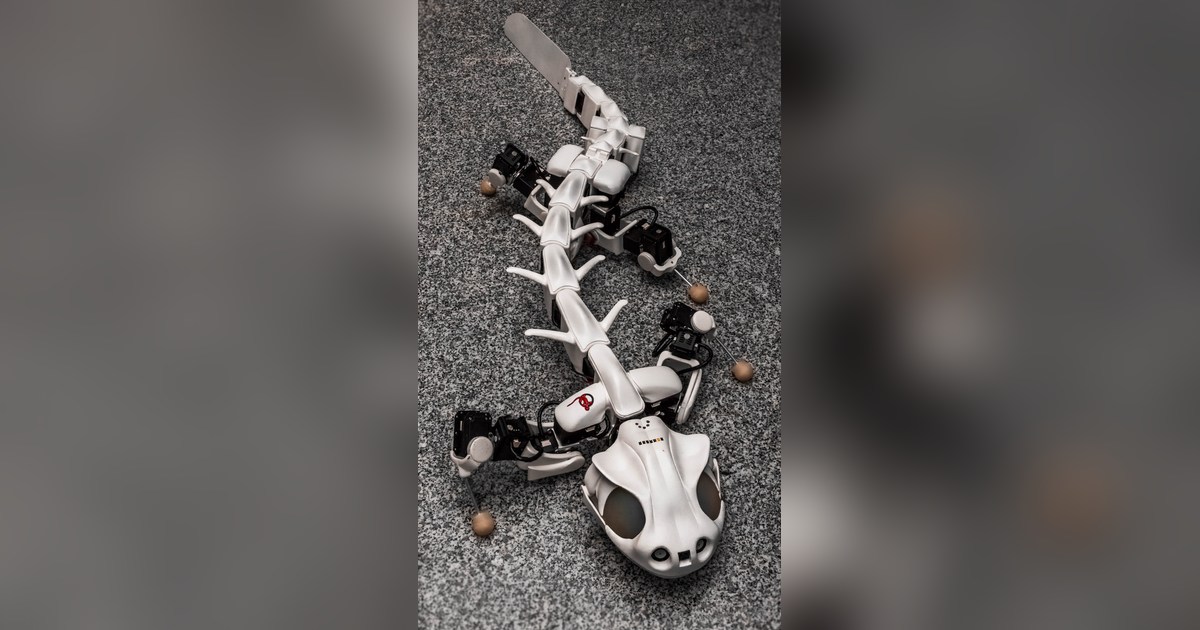
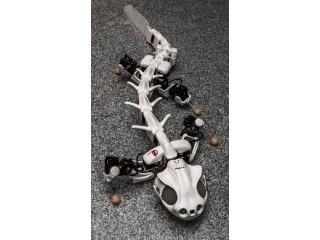
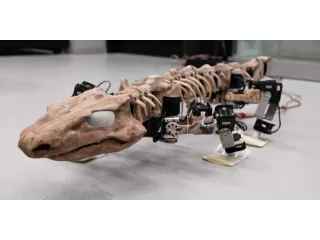
Pleurobot utiliza el cuerpo de una salamandra como punto de partida para estudiar movimiento. Su diseño no se limita a imitar una silueta: los investigadores de EPFL analizaron vídeos tridimensionales de rayos X para decidir dónde colocar las articulaciones del robot.
La presentación del proyecto [en] describe el seguimiento de hasta 64 puntos del esqueleto durante marcha terrestre, marcha bajo el agua y natación. A partir de esos datos, el equipo seleccionó una combinación de articulaciones activas y pasivas que pudiera reproducir los movimientos observados. El resultado tiene 27 grados de libertad.
Un cuerpo físico para probar hipótesis
El interés científico consiste en comprobar cómo cambia la locomoción cuando se modifica la coordinación entre columna y patas. Una simulación puede proponer un patrón, pero el robot añade fricción, gravedad y contacto reales. Esa comparación permite estudiar modelos del sistema nervioso sin confundirlos con una explicación completa del animal.
Un proyecto de exploración de marchas [en] analizó incluso desplazamientos laterales inspirados en serpientes. La estructura impone sus propias restricciones: en ese trabajo, la columna del robot se movía en el plano horizontal. Trasladar una estrategia de otro animal exigía adaptar el patrón a esa geometría.
Para una actividad docente, comparar dos coordinaciones de patas y columna ofrece más información que medir únicamente la velocidad final. El recorrido de los pies, los apoyos y la oscilación del cuerpo ayudan a entender por qué una marcha resulta más estable.
Nadar requiere una configuración específica
EPFL explica que Pleurobot puede nadar con una cubierta impermeable. Esto no convierte cualquier unidad sin esa cubierta en un robot sumergible. También presenta la búsqueda y rescate como una posible aplicación futura.
Pleurobot interesa hoy como plataforma académica de biomecánica y control. Su aportación es conectar datos del animal, diseño mecánico y experimentos físicos; no hay que interpretar esa investigación como una oferta comercial de robot de rescate.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.