Solo12: un cuadrúpedo abierto para medir antes de programar la marcha
Solo12 abre el diseño de un cuadrúpedo con doce articulaciones. Su documentación permite revisar sensores, calibración y versiones antes de desarrollar la marcha.
 robotica.es
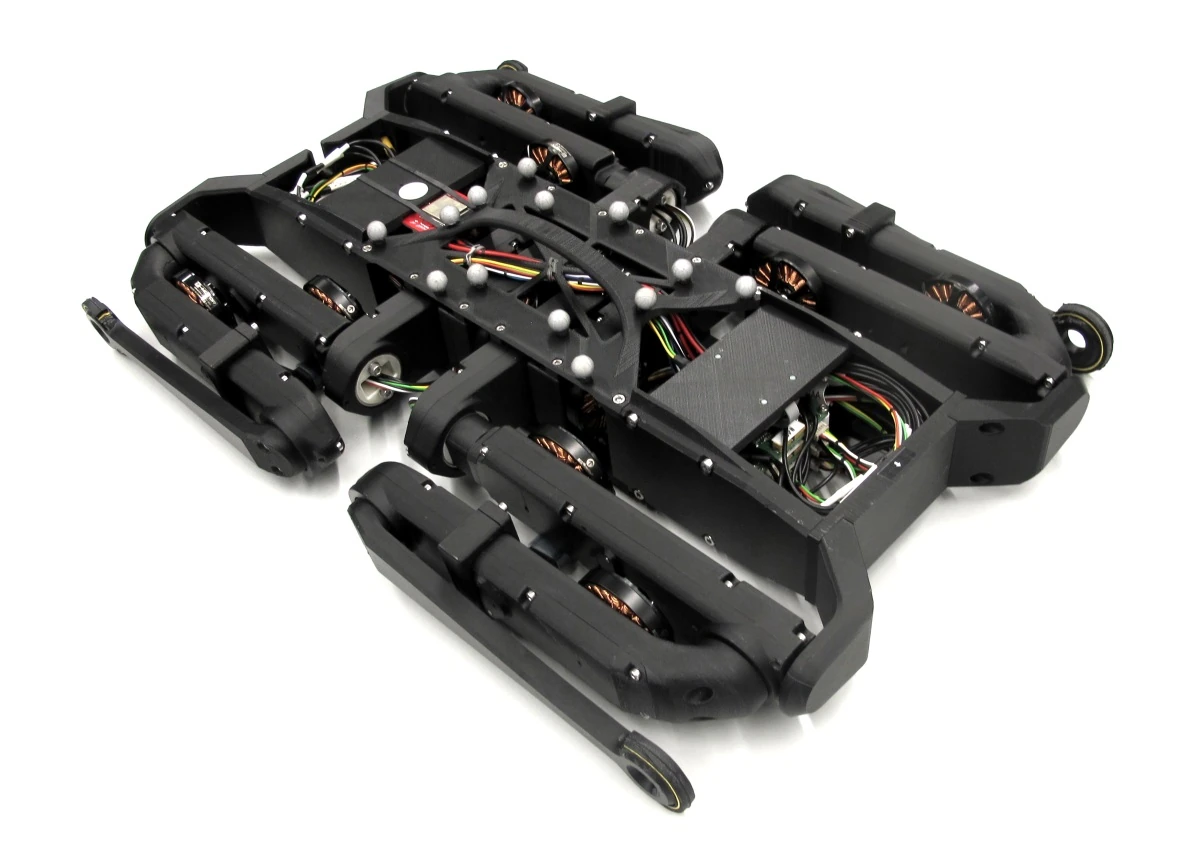
Open Dynamic Robot Initiative
Solo12 abre el diseño de un cuadrúpedo con doce articulaciones. Su documentación permite revisar sensores, calibración y versiones antes de desarrollar la marcha.
Ficha actualizada el .
Web oficialInvestigar control de locomoción con mecánica, electrónica y software documentados.
Quién está detrás
Colaboración académica de MPI-IS, NYU y LAAS-CNRS que publica robots y actuadores abiertos para estudiar control de movimiento.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo