Solo12: un cuadrúpedo abierto para medir antes de programar la marcha
Solo12 abre el diseño de un cuadrúpedo con doce articulaciones. Su documentación permite revisar sensores, calibración y versiones antes de desarrollar la marcha.
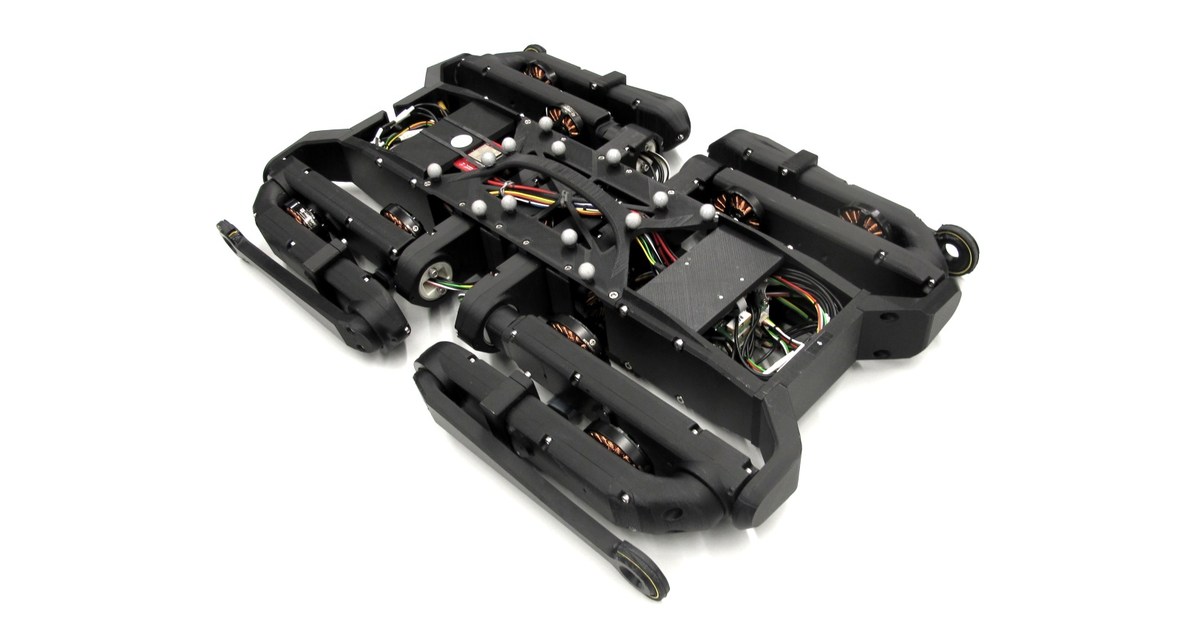
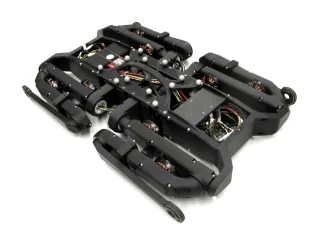
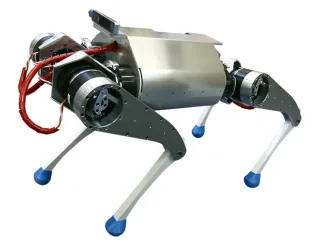
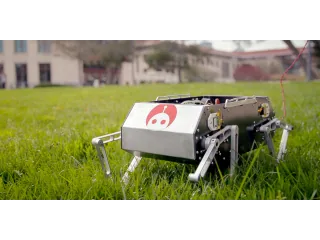
Solo12 es un cuadrúpedo de investigación construido alrededor de doce articulaciones activas. La documentación mecánica de ODRI [en] describe cuatro patas idénticas de tres grados de libertad y una plataforma de unos 2,5 kg en la configuración publicada.
Su valor está en poder inspeccionar la relación entre diseño, sensores y control. El repositorio incluye piezas, cableado, geometría, distribución de motores y referencias para estimar el movimiento del cuerpo. Es información útil para comparar experimentos sin tratar el robot como una caja cerrada.
Primero, comprobar qué mide
Los ejemplos de la interfaz de Solo [en] incluyen lectura de sensores, una posición inicial mantenida y movimientos sencillos. Esa secuencia ofrece un punto de partida razonable: comprobar datos y articulaciones antes de intentar una marcha compleja.
Una práctica interesante consiste en verificar que cada orden modifica el motor previsto y que su sensor registra el sentido correcto. Después se puede repetir un movimiento pequeño con distintos ajustes del controlador y comparar posiciones, velocidades y esfuerzos. Guardar esos registros ayuda a separar un fallo mecánico de un cambio deliberado en la estrategia de movimiento.
El modelo de doce articulaciones también añade movimiento lateral de cadera. Esto afecta al espacio que pueden alcanzar los pies y a la postura del cuerpo; no basta con trasladar un controlador de un cuadrúpedo más simple sin revisar esa geometría.
La versión física importa
La configuración documentada utiliza un cable para alimentación y comunicación Ethernet. El propio proyecto separa una actualización de autonomía con batería y comunicación inalámbrica. Por tanto, una demostración conectada no acredita una misión autónoma sobre el terreno.
ODRI documenta además una opción comercial de PAL Robotics. Quien solicite una unidad o un kit debería confirmar la versión suministrada, sensores, alimentación y herramientas de calibración. Para trabajar con Solo12, la trazabilidad de la configuración es tan importante como conseguir que camine.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.