Stanford Doggo: cómo un cuadrúpedo abierto consigue rebotar sin muelles
Stanford Doggo genera resortes virtuales con sus motores. Su diseño abierto permite estudiar fuerzas y saltos, con las cautelas propias de un robot de laboratorio.
 robotica.es
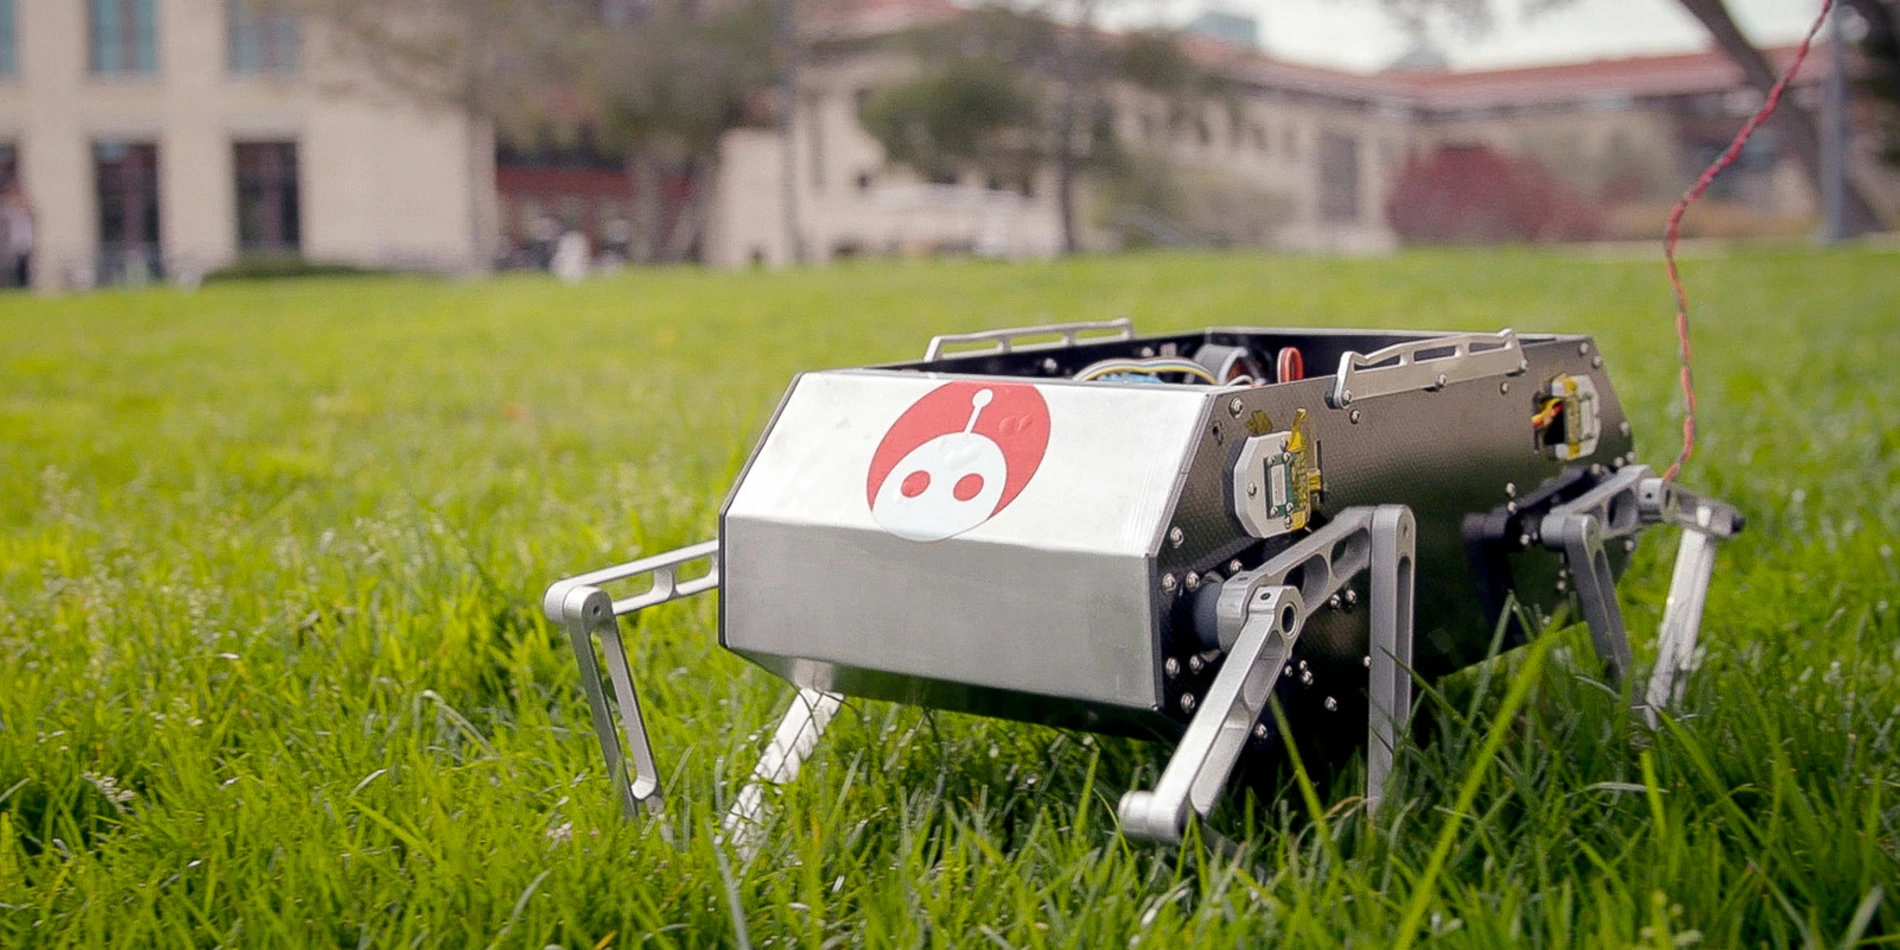
Stanford Student Robotics
Stanford Doggo genera resortes virtuales con sus motores. Su diseño abierto permite estudiar fuerzas y saltos, con las cautelas propias de un robot de laboratorio.
Ficha actualizada el .
Web oficialInvestigar control de fuerzas y locomoción dinámica mediante un cuadrúpedo reproducible.
Quién está detrás
Club de robótica de Stanford responsable de plataformas abiertas de locomoción como Doggo y Pupper.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo