Stanford Doggo: cómo un cuadrúpedo abierto consigue rebotar sin muelles
Stanford Doggo genera resortes virtuales con sus motores. Su diseño abierto permite estudiar fuerzas y saltos, con las cautelas propias de un robot de laboratorio.
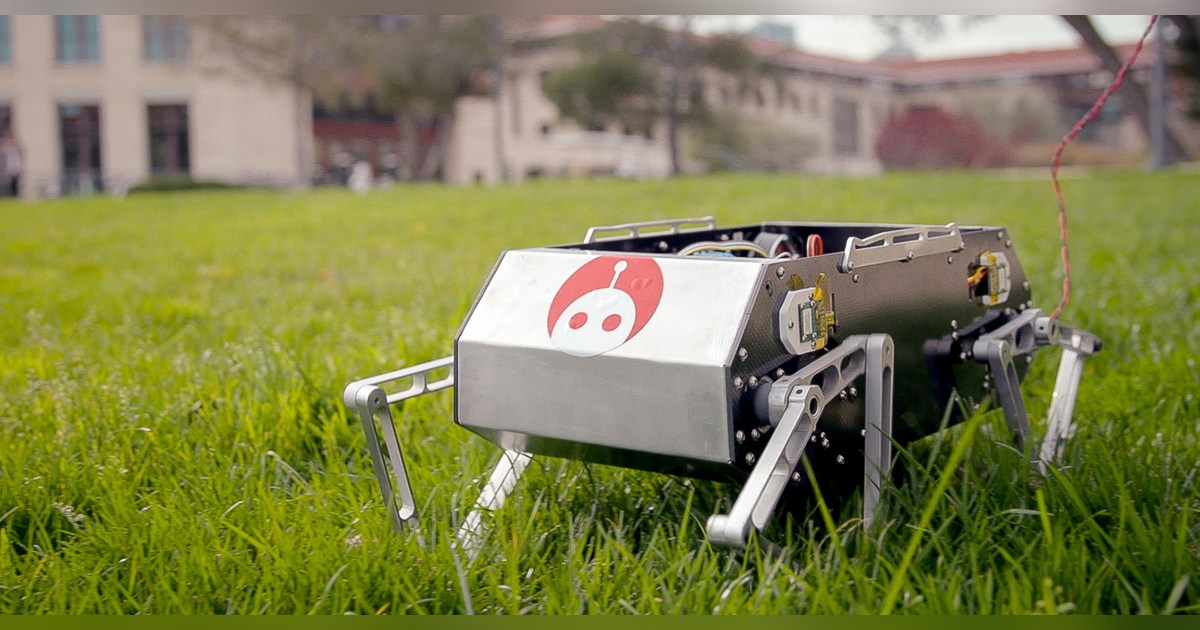
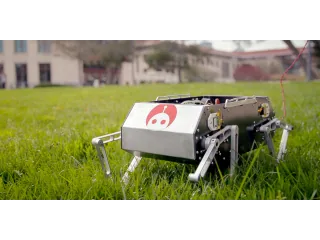
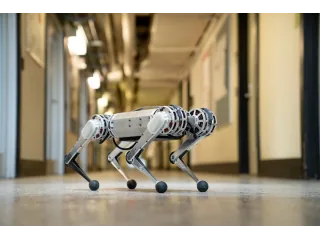
Stanford Doggo permite estudiar una pregunta concreta: ¿cómo conseguir que las patas de un robot se comporten como resortes sin instalar muelles? El cuadrúpedo del club Stanford Student Robotics combina motores, estimación de fuerzas y control rápido para producir esa respuesta elástica mediante software.
La presentación de Stanford de 2019 [en] explica que los motores recalculan su respuesta 8.000 veces por segundo. Sus movimientos de rebote proceden de unos resortes virtuales: el controlador modifica la fuerza cuando detecta que el robot se aparta de la postura prevista. Caminar, trotar o saltar son distintos usos de ese mismo mecanismo.
Qué ofrece a un laboratorio
El repositorio original [en] reúne código, documentación y recursos para reproducir el robot. La oportunidad educativa consiste en relacionar una orden de fuerza con el movimiento real del pie, en lugar de limitarse a copiar una animación. El resultado depende de motores, transmisión, calibración y suelo, además del programa elegido.
Una práctica útil sería repetir una pequeña perturbación con varios ajustes de rigidez virtual y registrar cuánto tarda el cuerpo en recuperar su posición. Así se puede observar cuándo una respuesta demasiado rígida transmite impactos y cuándo una demasiado blanda pierde estabilidad. Conviene conservar las mismas condiciones mecánicas entre ensayos.
Los vídeos requieren contexto
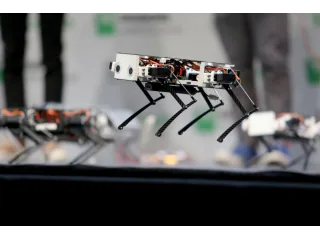
Stanford documentó saltos y volteretas, pero también explicó que las pruebas de estas últimas se realizaban sobre superficies acolchadas. Son demostraciones de investigación, con preparación y posibilidad de reparación.
El presupuesto publicado en 2019 tampoco equivale a una oferta actual. Doggo interesa como plataforma abierta para entender locomoción dinámica; construirlo hoy exige revisar componentes, herramientas y versiones de código. Antes de reproducir una maniobra vistosa, resulta más valioso demostrar que las fuerzas y la postura se corresponden con lo que registra el controlador.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.