Stanford Pupper v1: aprender a caminar empieza por calibrar los servos
Stanford Pupper v1 usa doce servos y una Raspberry Pi para enseñar marcha y cinemática. Su documentación histórica exige distinguirlo de las generaciones posteriores.
 robotica.es
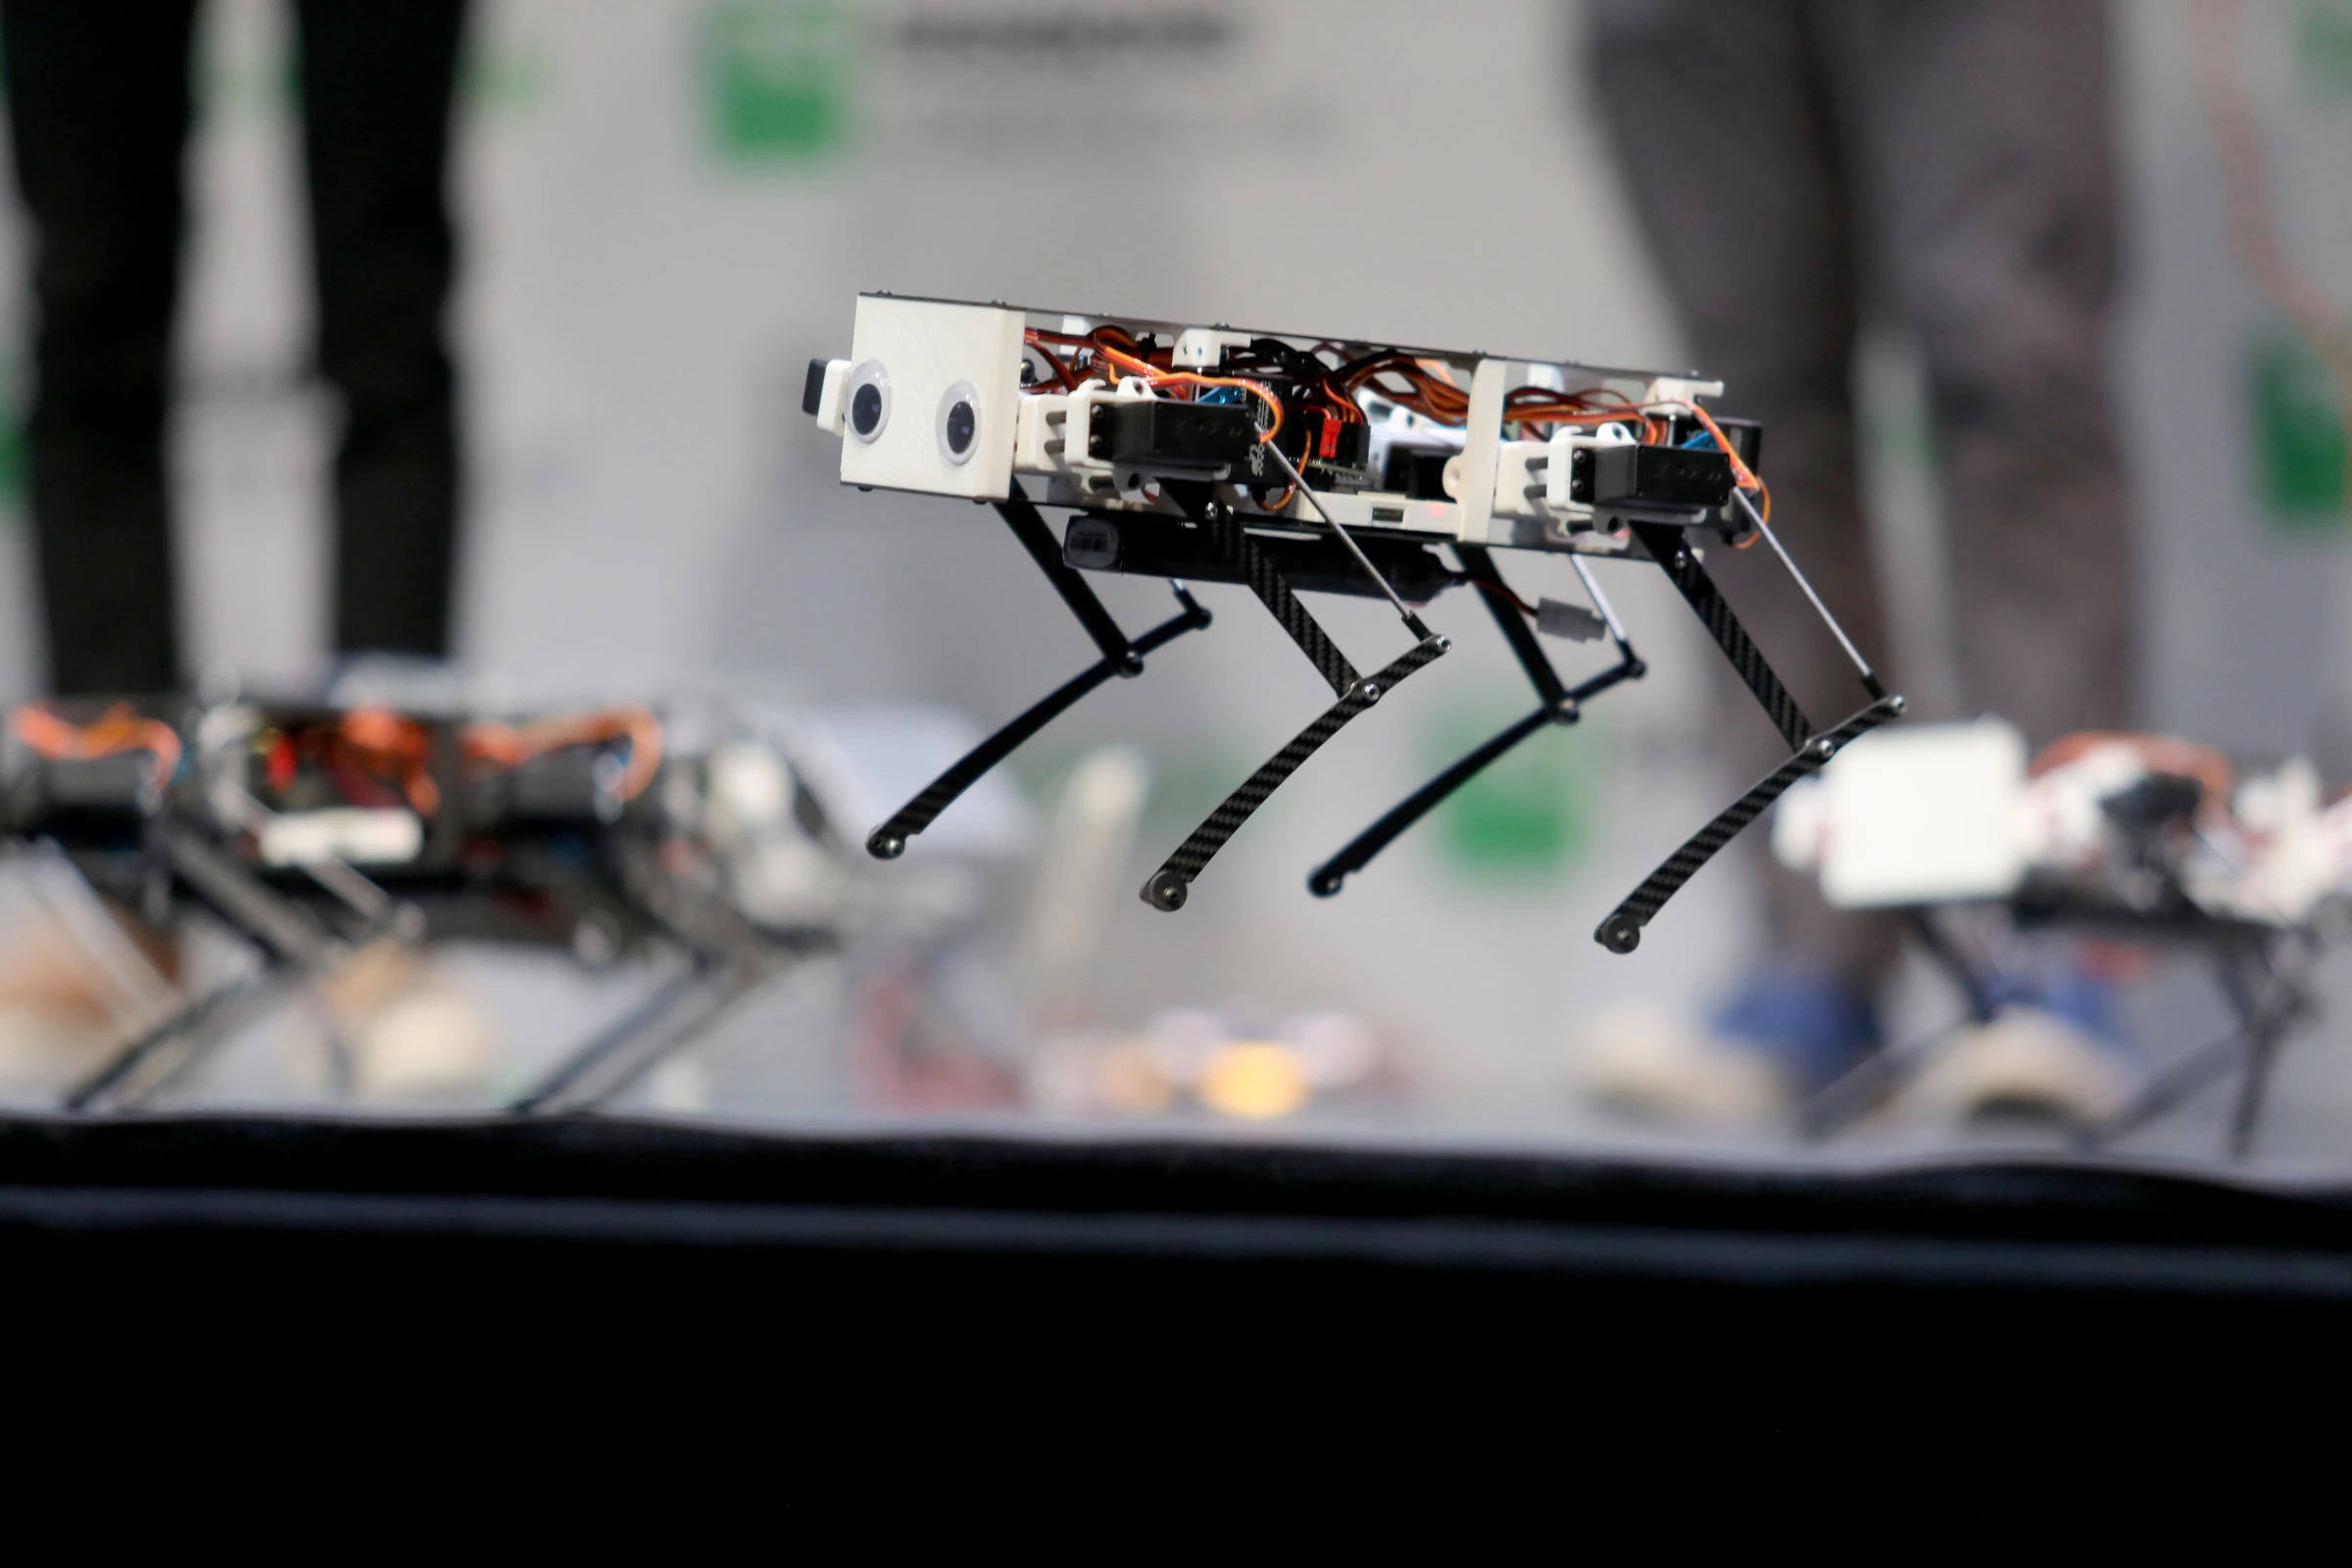
Stanford Student Robotics
Stanford Pupper v1 usa doce servos y una Raspberry Pi para enseñar marcha y cinemática. Su documentación histórica exige distinguirlo de las generaciones posteriores.
Ficha actualizada el .
Web oficialEnseñar montaje, calibración, cinemática inversa y generación de marchas.
Quién está detrás
Club de robótica de Stanford responsable de plataformas abiertas de locomoción como Doggo y Pupper.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo