Stanford Pupper v1: aprender a caminar empieza por calibrar los servos
Stanford Pupper v1 usa doce servos y una Raspberry Pi para enseñar marcha y cinemática. Su documentación histórica exige distinguirlo de las generaciones posteriores.
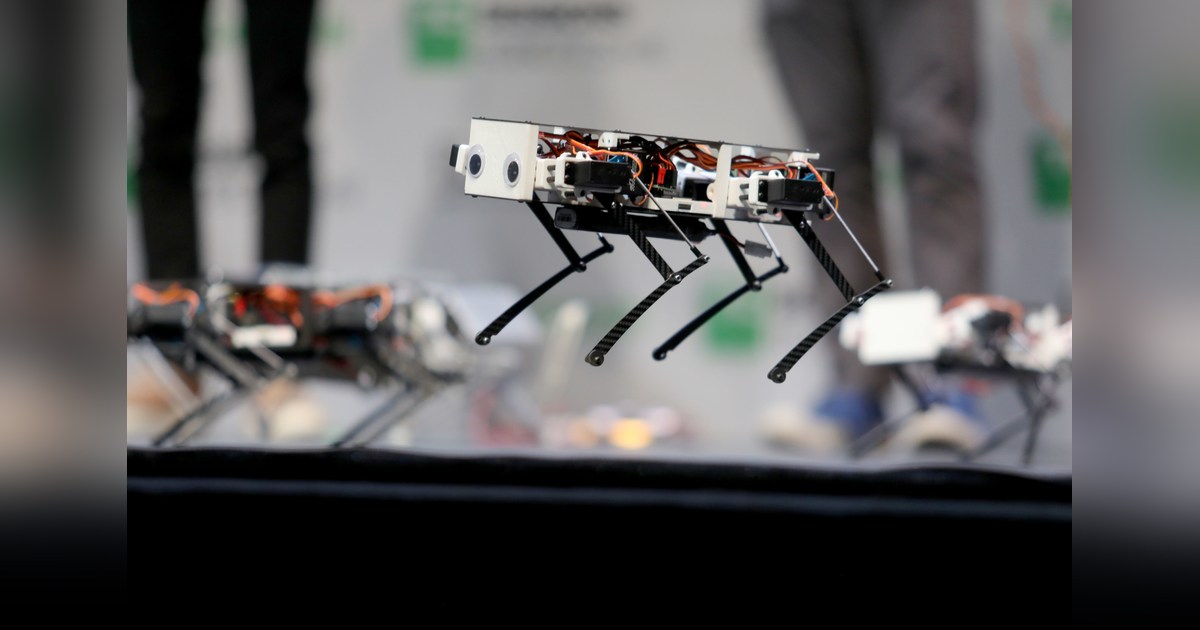
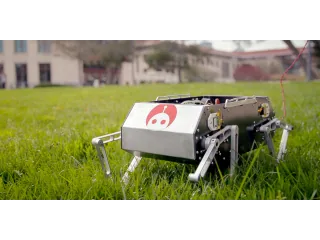
Stanford Pupper v1 es un cuadrúpedo educativo cuyo interés está en poder seguir el recorrido completo de una orden: del mando inalámbrico a la posición de cada pata. La documentación original de 2020 [en] describe una Raspberry Pi 4 y tres servomotores por pata.
Ese hardware corresponde a Pupper v1. El repositorio StanfordQuadruped [en] incluye ahora un aviso de fin de soporte y anuncia otra generación, Pupper v3, con motores, ordenador y control diferentes. Las capacidades que aparecen en ese anuncio no deben incorporarse a la ficha del modelo original.
Del mando al movimiento
En v1, el programa interpreta órdenes del mando, selecciona estados como reposo, marcha o trote y calcula dónde deberían estar los pies. Después, la cinemática inversa transforma esas posiciones en ángulos de articulación. La interfaz física genera las señales PWM que reciben los servos.
Esto permite una actividad muy concreta: observar qué cambia al modificar la duración del apoyo sin tocar la geometría de las patas. Si el robot avanza mal, se puede distinguir entre una decisión del planificador y un error de montaje o calibración. El simulador ayuda a revisar el movimiento previsto, aunque el contacto real añade fricción, holguras y carga.
Una plataforma histórica que aún enseña
La calibración merece hacerse antes de ensayar nuevos pasos. Un pie colocado en una posición distinta de la que cree el programa altera todos los movimientos posteriores. Documentar los ajustes de cada servo facilita volver a una configuración conocida.
Pupper v1 sigue teniendo valor para comprender programación, cinemática y montaje de un robot con patas. Su documentación histórica menciona kits de terceros, pero eso no verifica existencias actuales. Quien lo reproduzca debe comprobar las piezas y aceptar que el repositorio original ya no recibe soporte como proyecto activo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.