MIT Cheetah 3: caminar entre obstáculos sin depender de la cámara
MIT Cheetah 3 estudió marcha entre obstáculos sin depender de visión externa. Sus ensayos explican el papel del contacto y las fuerzas para mantener el equilibrio.
 robotica.es
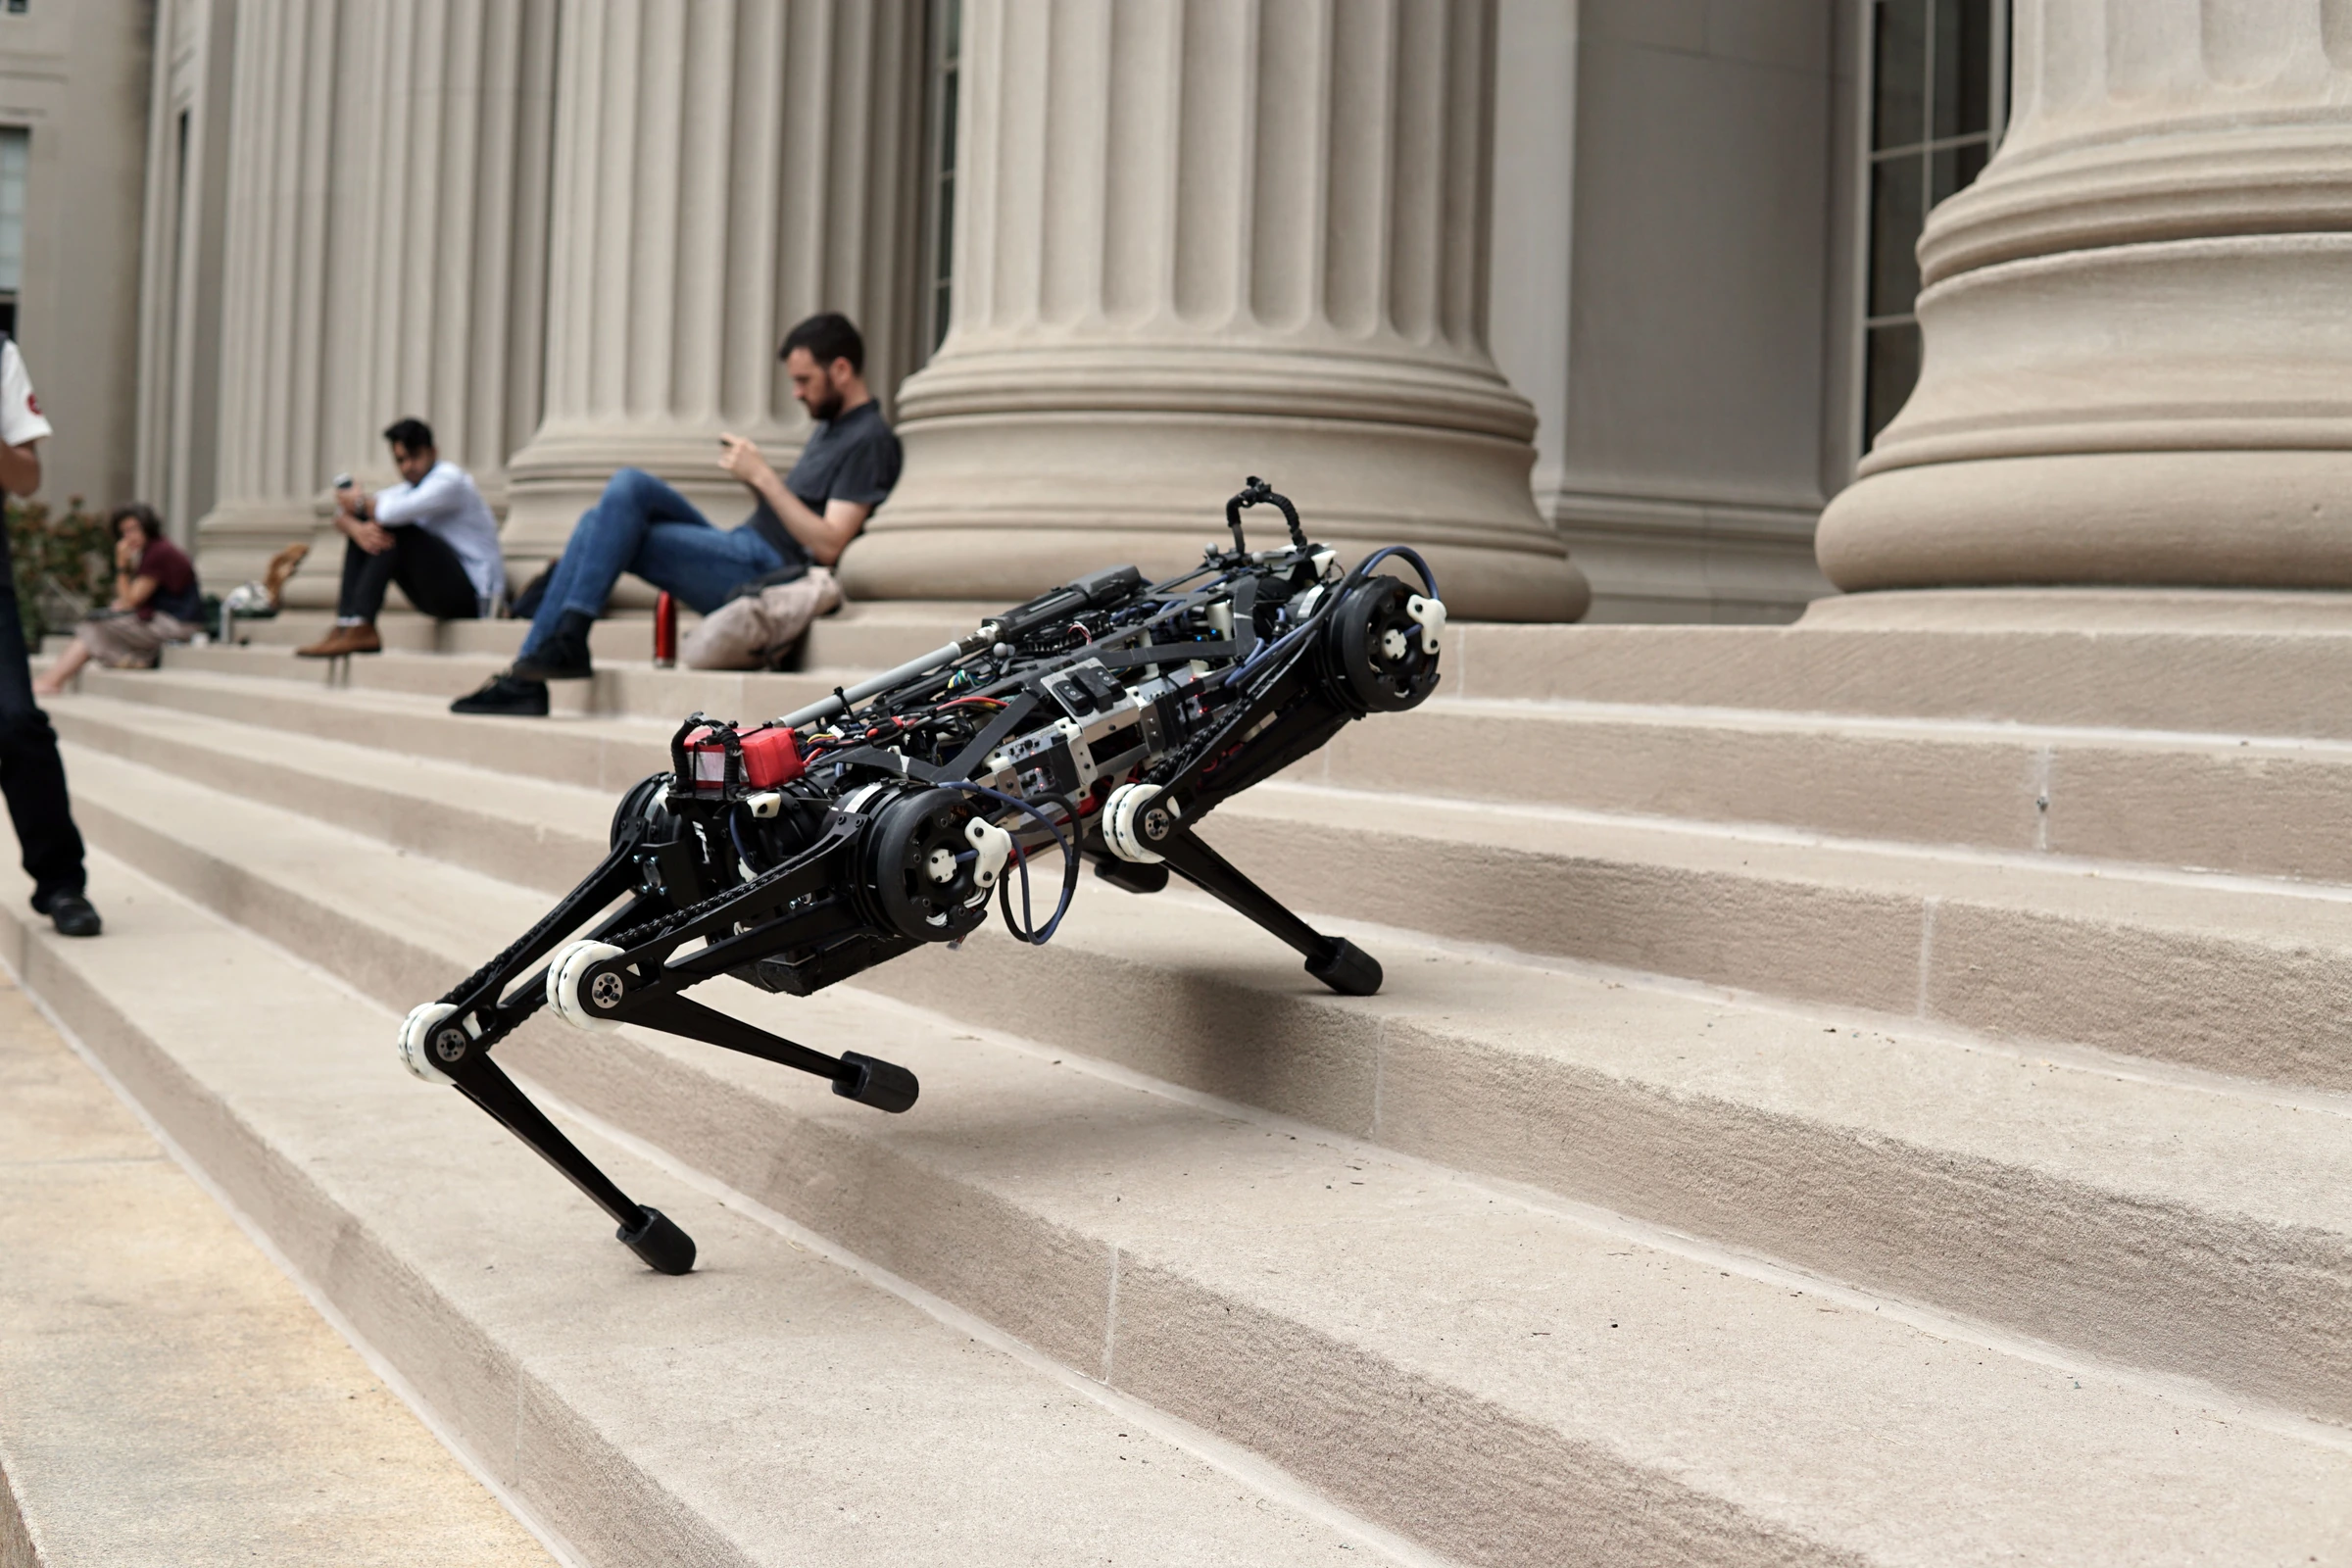
MIT Biomimetic Robotics Lab
MIT Cheetah 3 estudió marcha entre obstáculos sin depender de visión externa. Sus ensayos explican el papel del contacto y las fuerzas para mantener el equilibrio.
Ficha actualizada el .
Web oficialInvestigar locomoción robusta mediante estimación de contacto y control de fuerzas.
Quién está detrás
Laboratorio del MIT dirigido por Sangbae Kim que desarrolla robots con patas para investigar locomoción dinámica.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo