MIT Cheetah 3: caminar entre obstáculos sin depender de la cámara
MIT Cheetah 3 estudió marcha entre obstáculos sin depender de visión externa. Sus ensayos explican el papel del contacto y las fuerzas para mantener el equilibrio.
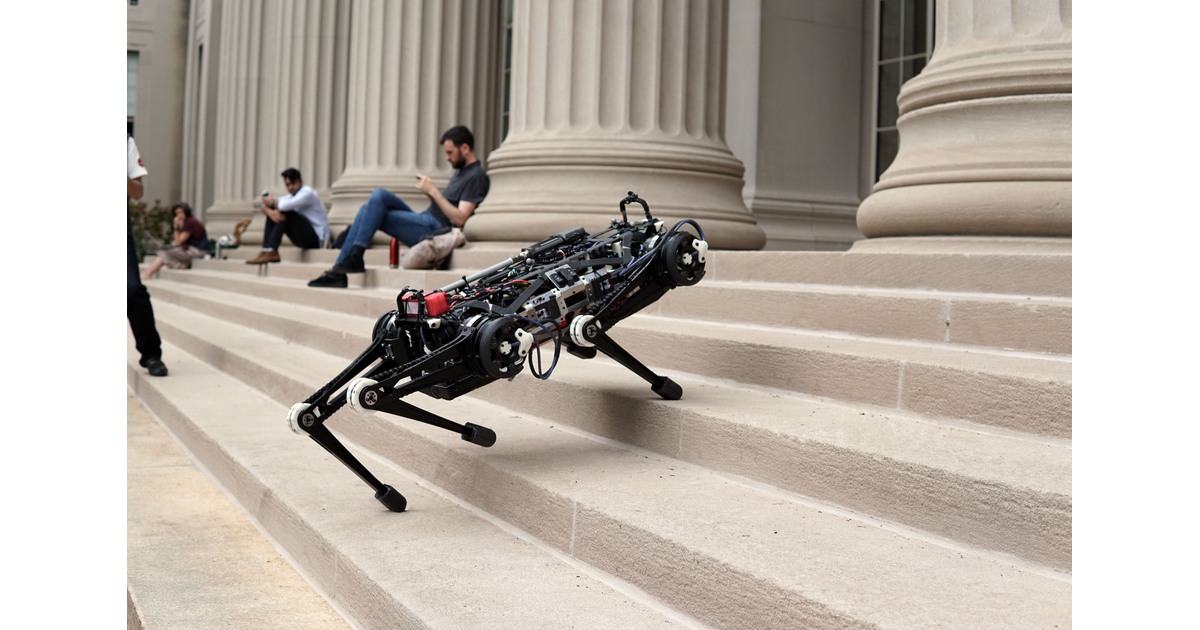
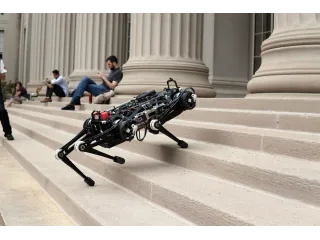
MIT Cheetah 3 permitió estudiar locomoción sobre obstáculos sin utilizar visión externa para decidir cada apoyo. En los experimentos publicados en 2018, el cuadrúpedo podía subir escaleras y responder a perturbaciones usando información del propio cuerpo.
La explicación de MIT de julio de 2018 [en] identifica dos elementos: detección de contacto y control predictivo. El primero estima cuándo una pata se ha apoyado; el segundo calcula qué fuerzas conviene aplicar para mantener el cuerpo en movimiento y equilibrado.
Sentir el apoyo no es ver el entorno
El robot utiliza medidas como posición de articulaciones y estado del cuerpo. Si una pata toca un obstáculo antes de lo esperado, el controlador debe distinguir esa situación de un apoyo útil para impulsarse.
Este enfoque ofrece una prueba interesante: variar un obstáculo pequeño o una perturbación y observar cómo cambia la fuerza aplicada. Para interpretarla, hay que conocer las condiciones del ensayo y qué sensores participan. La descripción de marcha sin visión no significa que el aparato carezca de sensores.
MIT también explica que había añadido cámaras para estudiar percepción del entorno. La investigación buscaba una marcha robusta que no dependiera exclusivamente de la información visual, no eliminar la visión de todas las versiones futuras.
De la locomoción a una posible aplicación
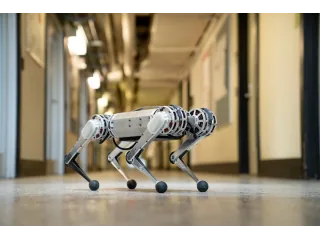
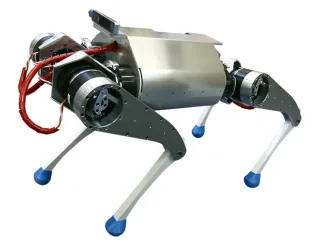
Otro artículo de MIT de marzo de 2018 [en] presenta objetivos de inspección y respuesta ante emergencias. Describe cambios respecto a Cheetah II, como mayor movilidad de articulaciones y capacidad para explorar tareas de manipulación. Esas previsiones deben distinguirse de los experimentos concretos de marcha.
Para valorar una inspección real harían falta sensores de la tarea, comunicaciones, herramientas y un procedimiento operativo. Superar unos escalones en una demostración no acredita todo ese conjunto.
Cheetah 3 interesa como plataforma de investigación en control de contacto y movimiento dinámico. Su aportación es mostrar que parte de la robustez puede proceder de cómo responde el cuerpo al terreno, además de lo que una cámara detecta por adelantado.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.