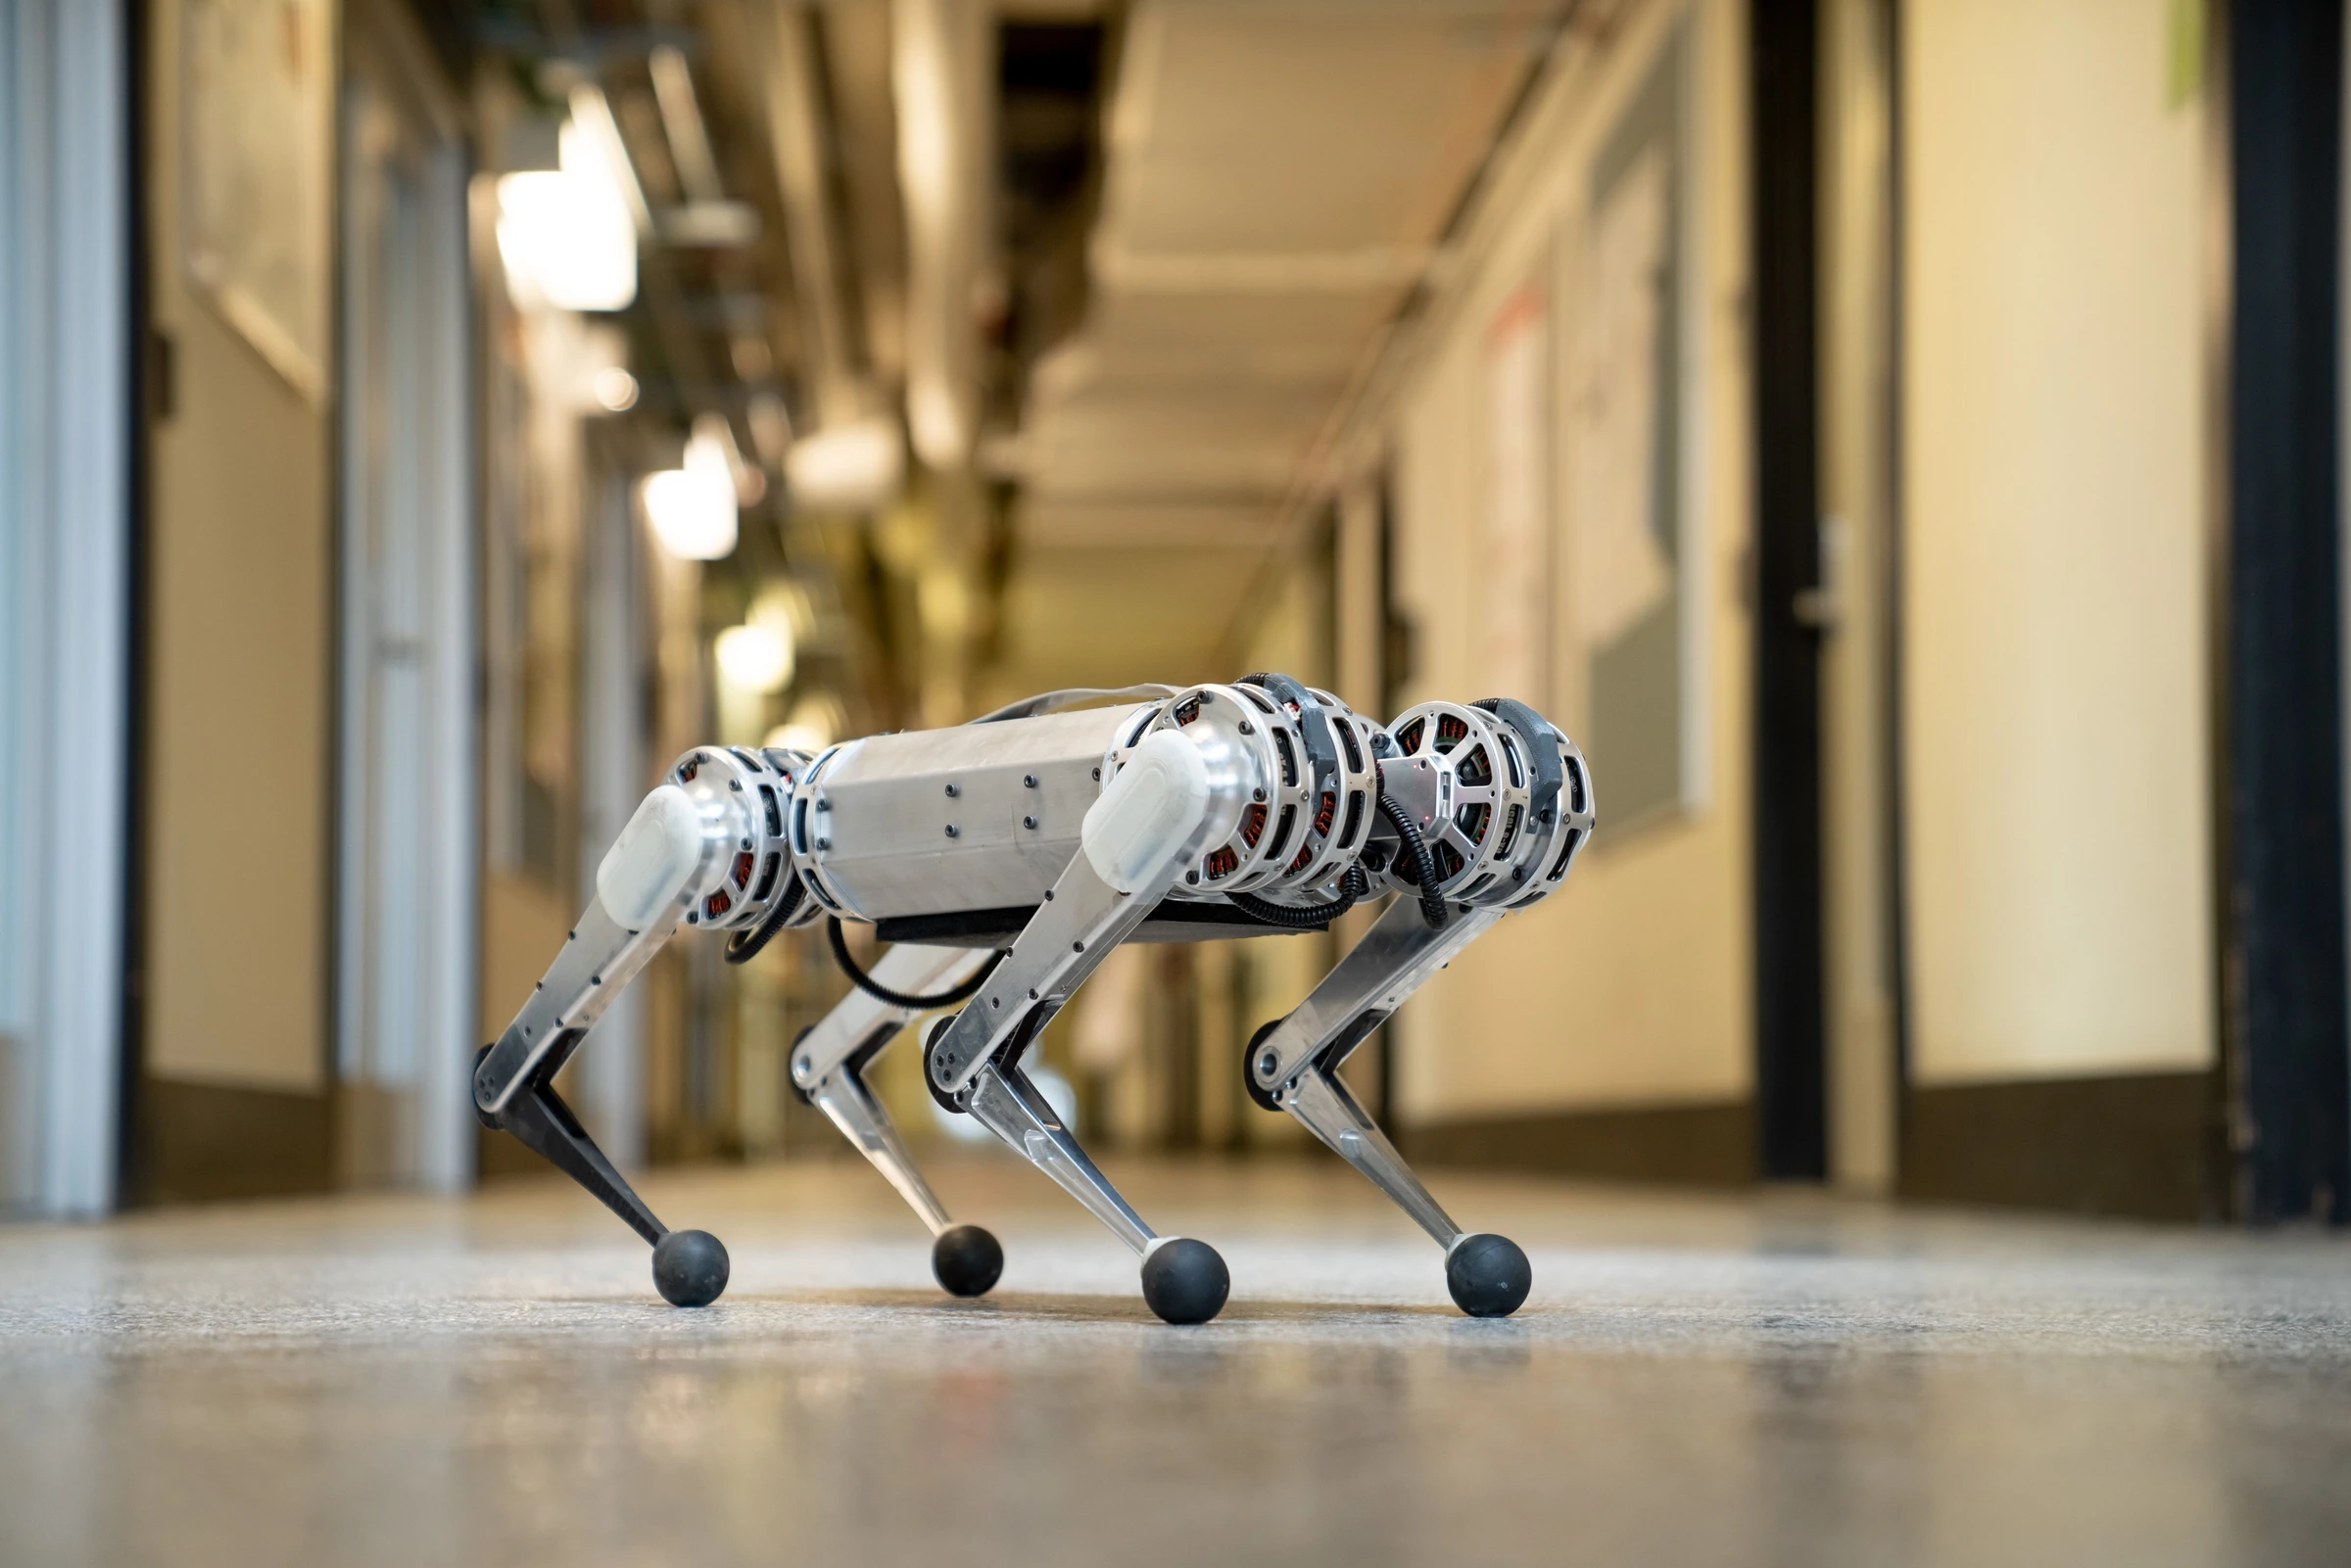
MIT Mini Cheetah: motores modulares para experimentar con la forma de correr
MIT Mini Cheetah combina doce motores sustituibles con una plataforma para probar controladores. Sus ensayos muestran cómo el software cambia la manera de correr.
 robotica.es
MIT Biomimetic Robotics Lab
MIT Mini Cheetah combina doce motores sustituibles con una plataforma para probar controladores. Sus ensayos muestran cómo el software cambia la manera de correr.
Ficha actualizada el .
Web oficialComparar estrategias de locomoción dinámica mediante un cuadrúpedo con actuadores modulares.
Quién está detrás
Laboratorio del MIT dirigido por Sangbae Kim que desarrolla robots con patas para investigar locomoción dinámica.
Conocer la empresa o el proyecto ↗En robotica.es · 1 artículo