MIT Mini Cheetah: motores modulares para experimentar con la forma de correr
MIT Mini Cheetah combina doce motores sustituibles con una plataforma para probar controladores. Sus ensayos muestran cómo el software cambia la manera de correr.
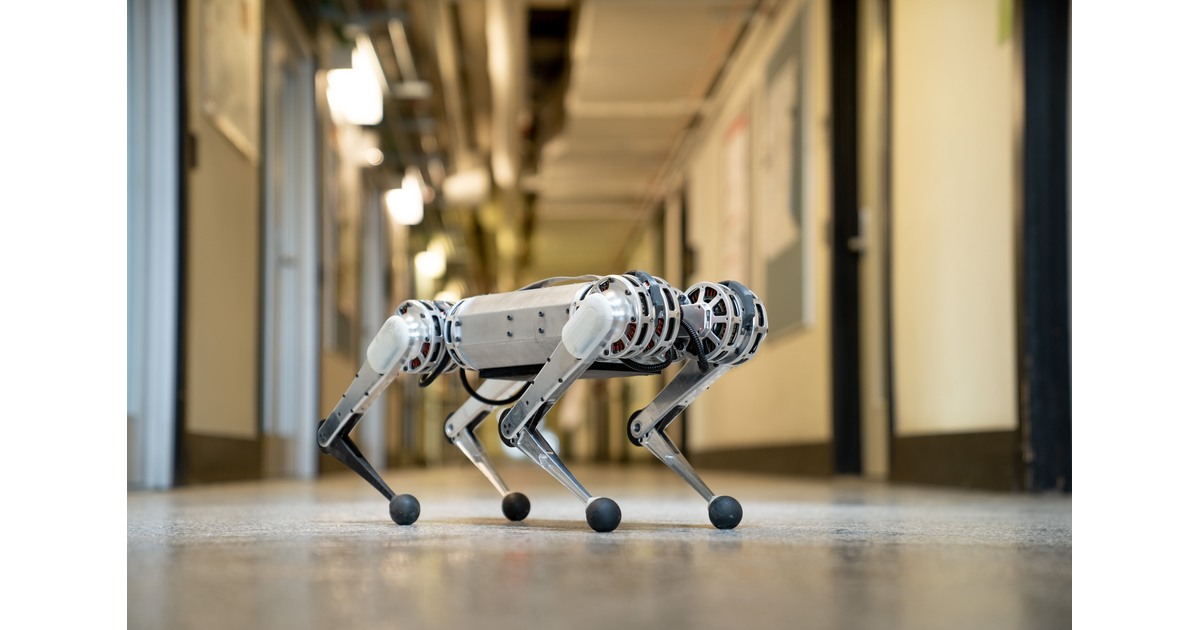
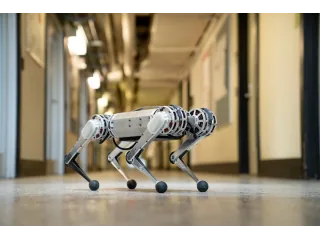
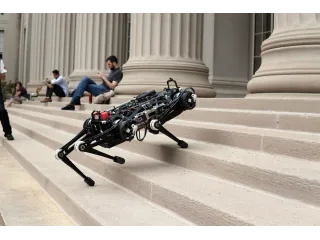
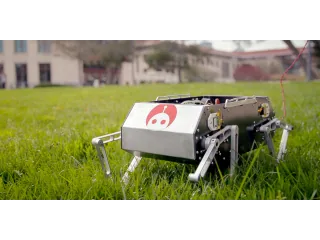
MIT Mini Cheetah es un cuadrúpedo de investigación que combina una estructura pequeña con motores sustituibles. Su interés va más allá de las volteretas de sus vídeos: facilita ensayar distintos controladores sin rediseñar todo el aparato.
La presentación de MIT de 2019 [en] describe tres motores idénticos por pata, doce en total, y un peso de unas 20 libras, aproximadamente 9 kg. La modularidad permite cambiar un motor si se avería y estudiar otras configuraciones sobre una arquitectura conocida.
El mismo cuerpo admite distintas estrategias
Un robot puede moverse siguiendo un controlador diseñado mediante modelos físicos o emplear una estrategia aprendida en simulación. Mini Cheetah se ha utilizado para explorar ambas vías.
En una explicación de 2022 [en], los investigadores de MIT describen entrenamiento por ensayo y error en entornos simulados y transferencia del comportamiento al robot real. La tarea exige responder a cambios del suelo y aprovechar las capacidades de los motores, además de mantener el equilibrio.
Esto no significa que cualquier Mini Cheetah incorpore automáticamente ese controlador. Para comparar una carrera, hay que identificar el programa, su entrenamiento y la configuración física. El nombre del robot por sí solo no explica el resultado.
Reparar también ayuda a investigar
Los impactos y fallos forman parte de los ensayos de movimiento dinámico. Una estructura con componentes sustituibles puede reducir el trabajo necesario para volver a experimentar, pero no convierte las caídas en inocuas. Cambiar una pieza exige comprobar montaje, calibración y respuesta antes de repetir una maniobra.
Para una revisión práctica, registrar el comportamiento sobre varias superficies y conservar el mismo hardware permite observar cuánto aporta el controlador. También conviene anotar desgaste, batería y ajustes mecánicos.
Mini Cheetah es una plataforma académica para estudiar locomoción y aprendizaje. Las fuentes presentan experimentos y colaboración entre laboratorios; no verifican una oferta comercial actual del robot original del MIT. Su aportación es proporcionar un cuerpo físico que permita repetir y contrastar métodos de movimiento.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.