
Archivo
Robots autónomos, drones y vehículos: página 4
Archivo de robots autónomos, drones y vehículos en robotica.es, página 4 de 13. Noticias y análisis publicados en español.
Página 4 de 13 · 291 artículos
Artículos de la página 4
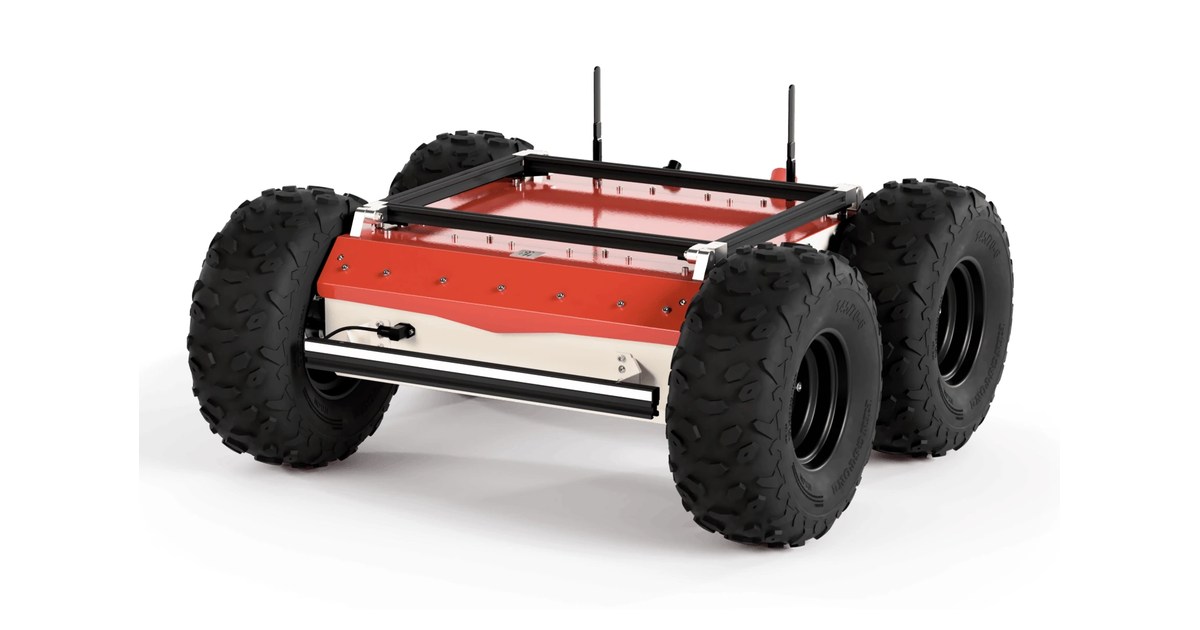
Panther: la carga cambia las pendientes que puede recorrer
Panther es una base móvil de Husarion para trabajar en exteriores. Su manual relaciona la carga con la pendiente y separa la plataforma de los sensores opcionales.
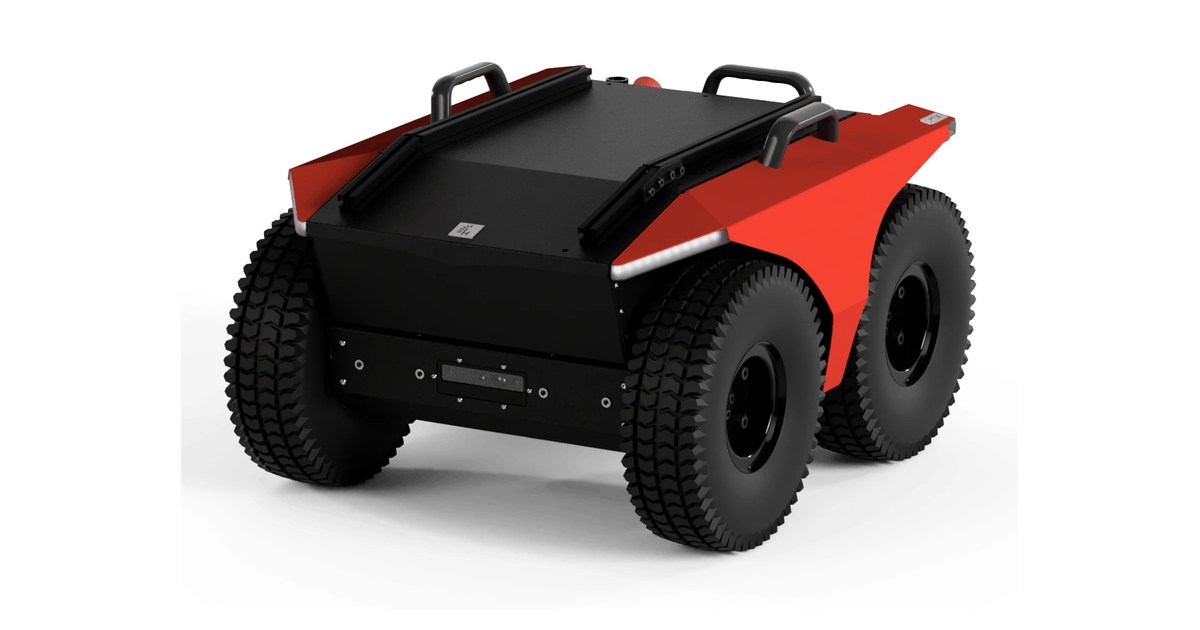
Lynx: preparar un robot que pasa del exterior al edificio
Lynx combina un chasis compacto con baterías intercambiables y opciones de sensores. La ruta, los accesos y la instalación determinan cómo utilizar esta base móvil.
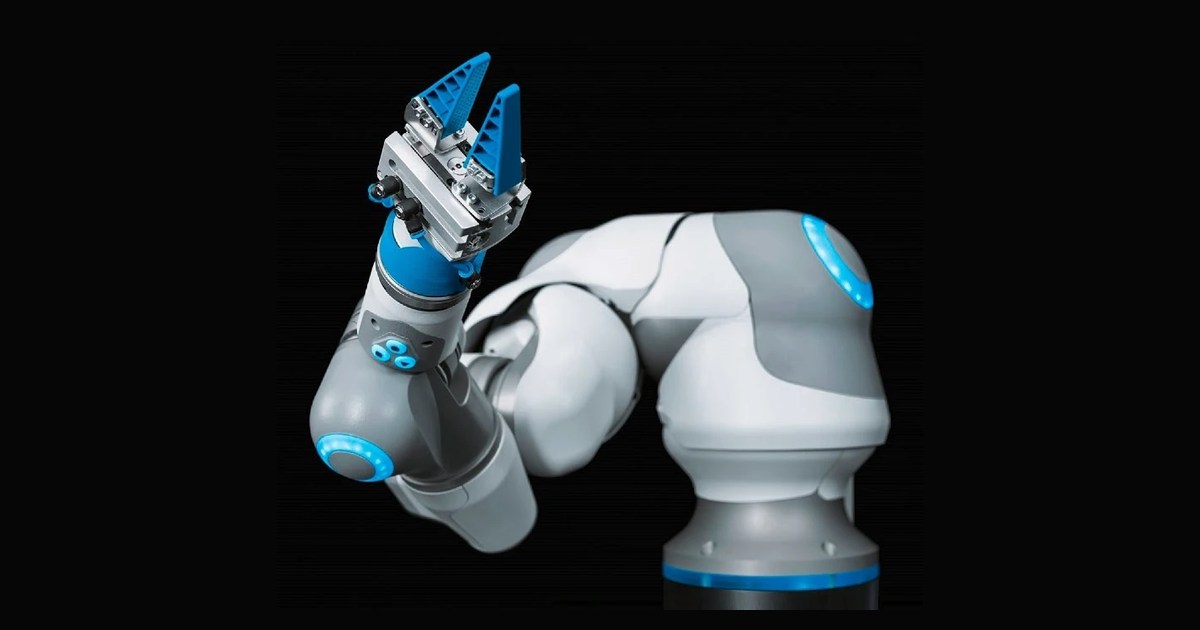
BionicCobot: ajustar la rigidez de un brazo con presión neumática
BionicCobot utiliza siete articulaciones neumáticas con regulación de presión. El demostrador permite estudiar cómo cambia la respuesta del brazo al variar su rigidez.
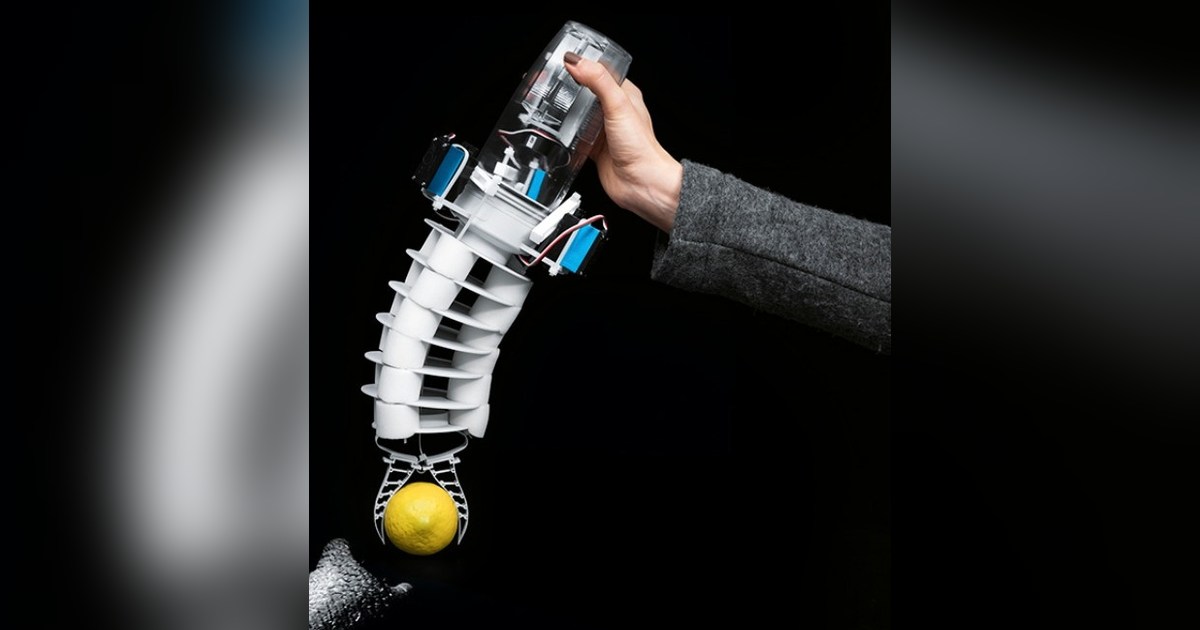
Bionic Handling Assistant: una trompa flexible para manipular objetos
El Bionic Handling Assistant combina una estructura neumática flexible con una pinza adaptativa. Su forma permite estudiar manipulación y respuesta al contacto.
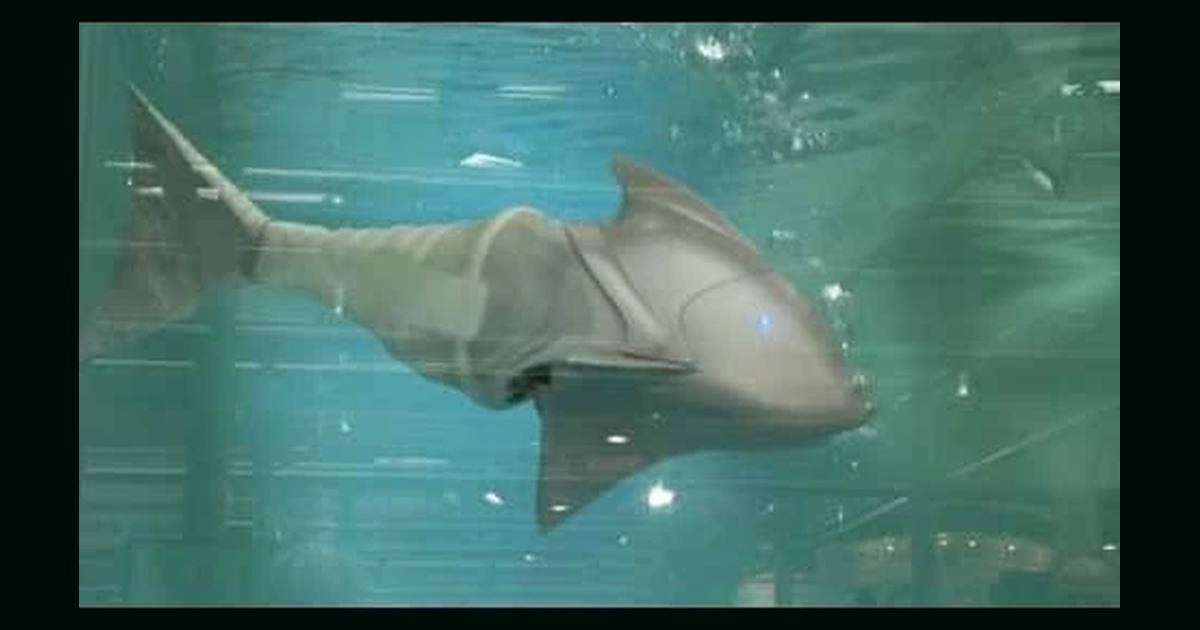
Airacuda: nadar con músculos neumáticos y controlar la profundidad
Airacuda emplea músculos neumáticos para flexionar el cuerpo y nadar. Una cámara de flotabilidad y un sensor de presión permiten estudiar el control de profundidad.
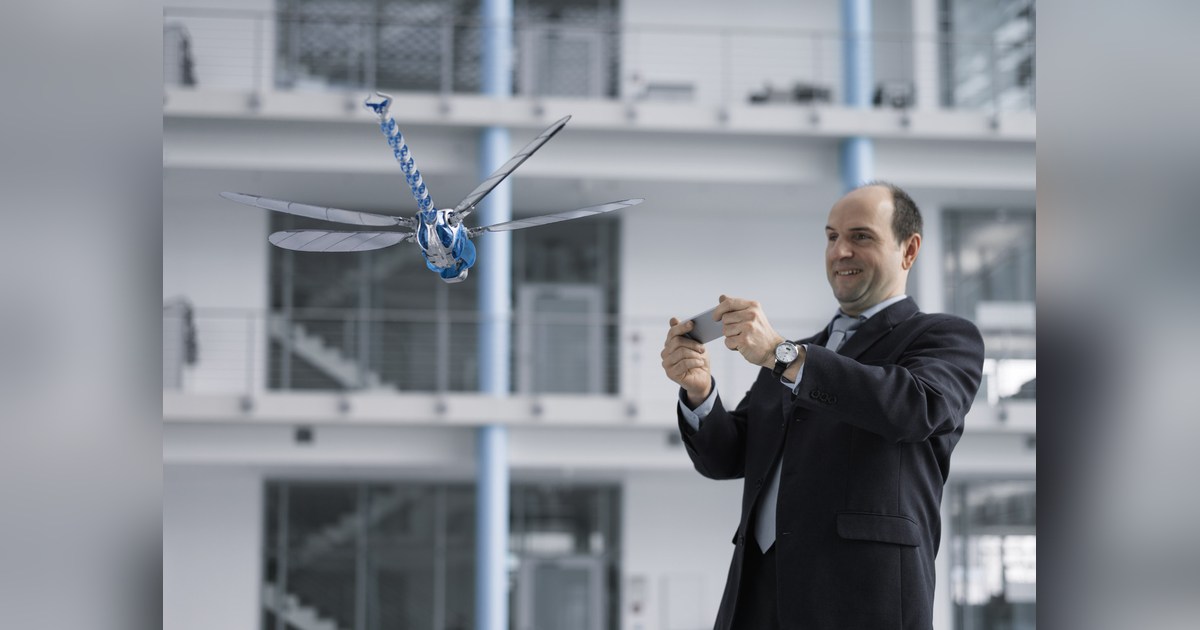
BionicOpter: controlar cuatro alas para maniobrar como una libélula
BionicOpter integra cuatro alas, nueve servomotores y sensores en 175 gramos. El demostrador de Festo permite estudiar la coordinación necesaria para maniobrar en vuelo.
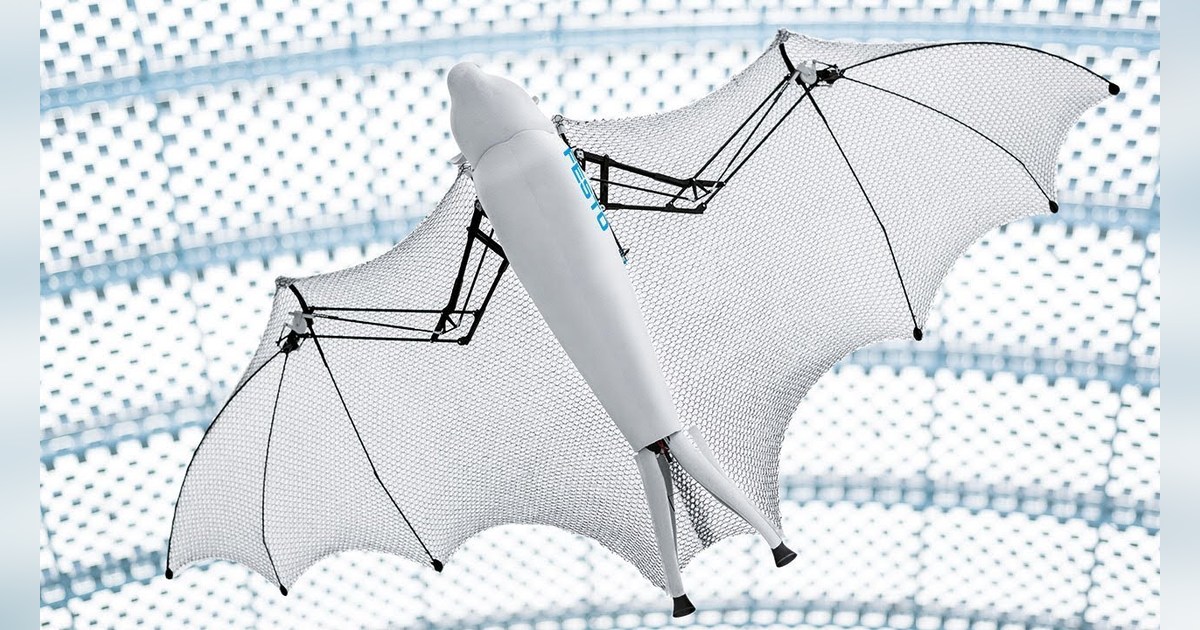
BionicFlyingFox: alas plegables y seguimiento exterior al robot
BionicFlyingFox combina alas plegables y una membrana elástica con seguimiento infrarrojo externo. El recinto preparado forma parte de su demostración de vuelo.
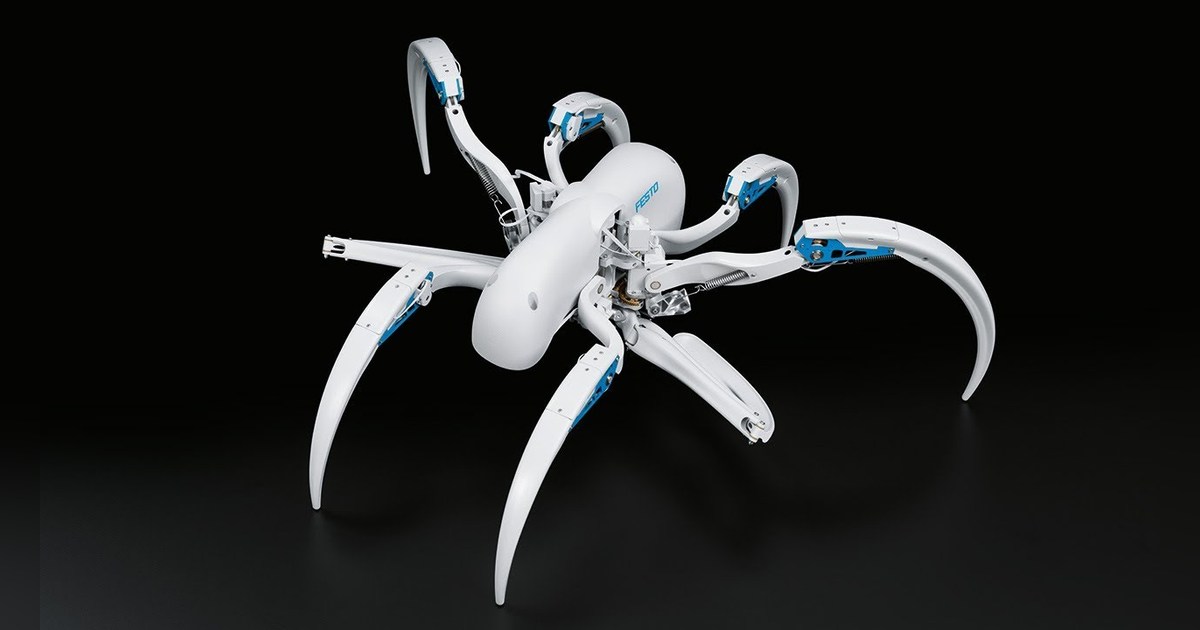
BionicWheelBot: convertir las patas en ruedas para rodar
BionicWheelBot reorganiza sus ocho patas para caminar o formar ruedas. El demostrador de Festo permite observar la transición entre dos formas de locomoción.
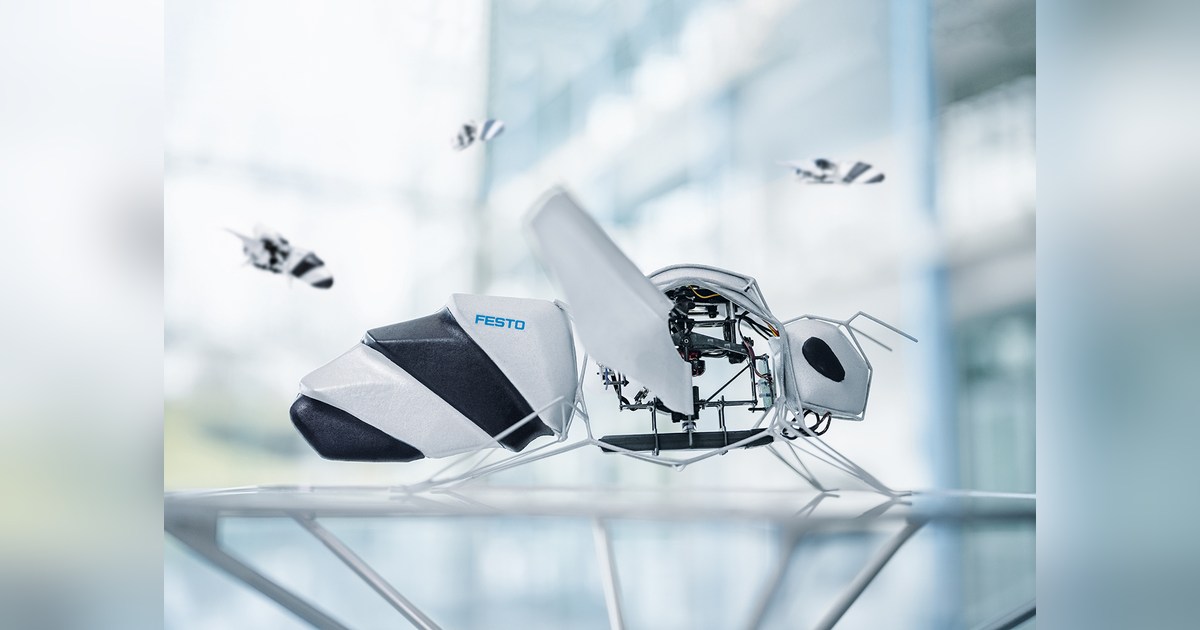
BionicBee: calibrar cada robot antes de coordinar un enjambre
BionicBee calibra el comportamiento de cada unidad antes de coordinar el vuelo. Ocho balizas UWB aportan la referencia de posición dentro del recinto preparado.
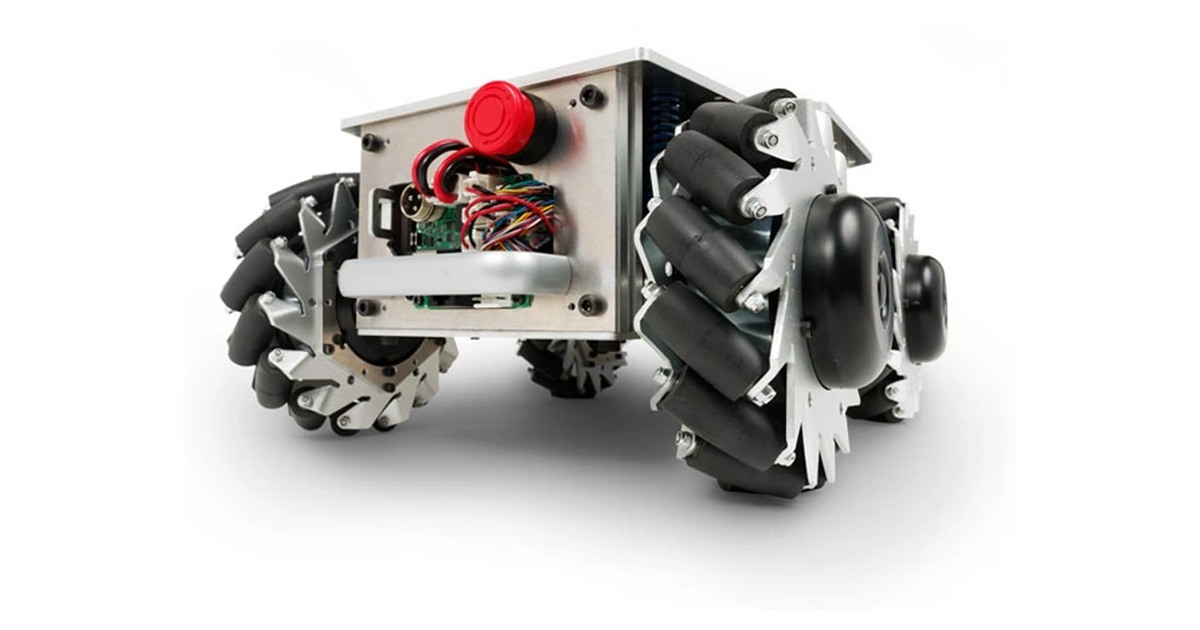
Mecanumrover 3: colocar el sensor sin girar toda la base
El Mecanumrover Ver.3.0 de Vstone usa cuatro ruedas para desplazarse lateralmente. Permite desarrollar navegación con ROS y añadir sensores según el proyecto.
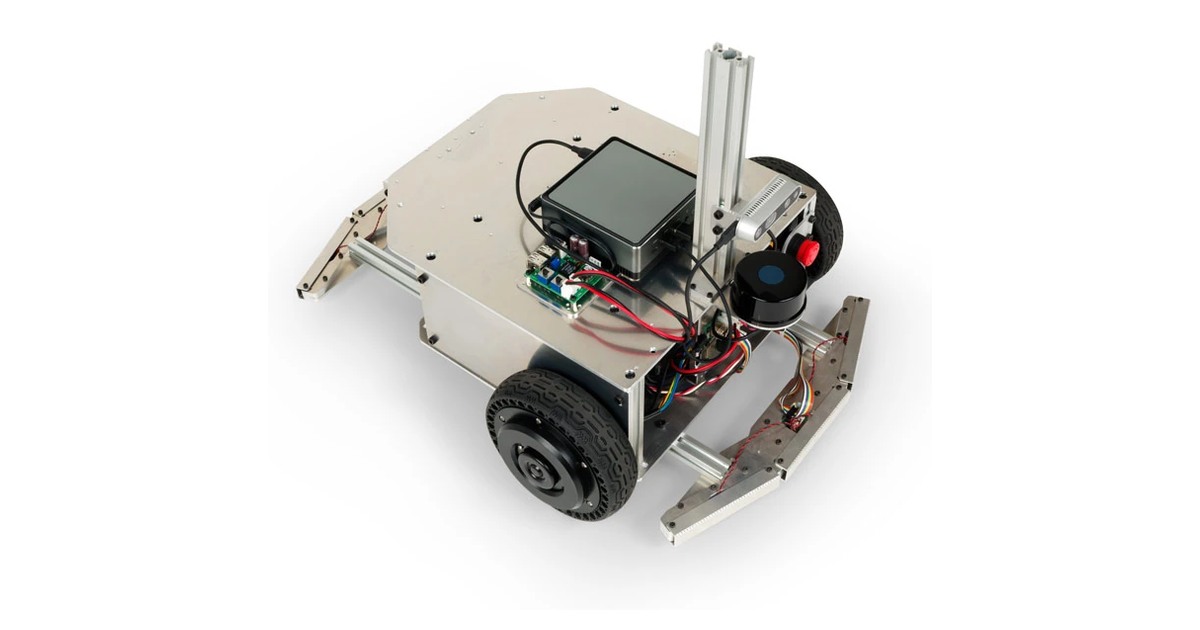
Megarover F120A: una base de investigación para 120 kilos
El Megarover F120A de Vstone es una base diferencial para transportar montajes de investigación. Su capacidad de carga exige planificar distribución, sensores y frenado.
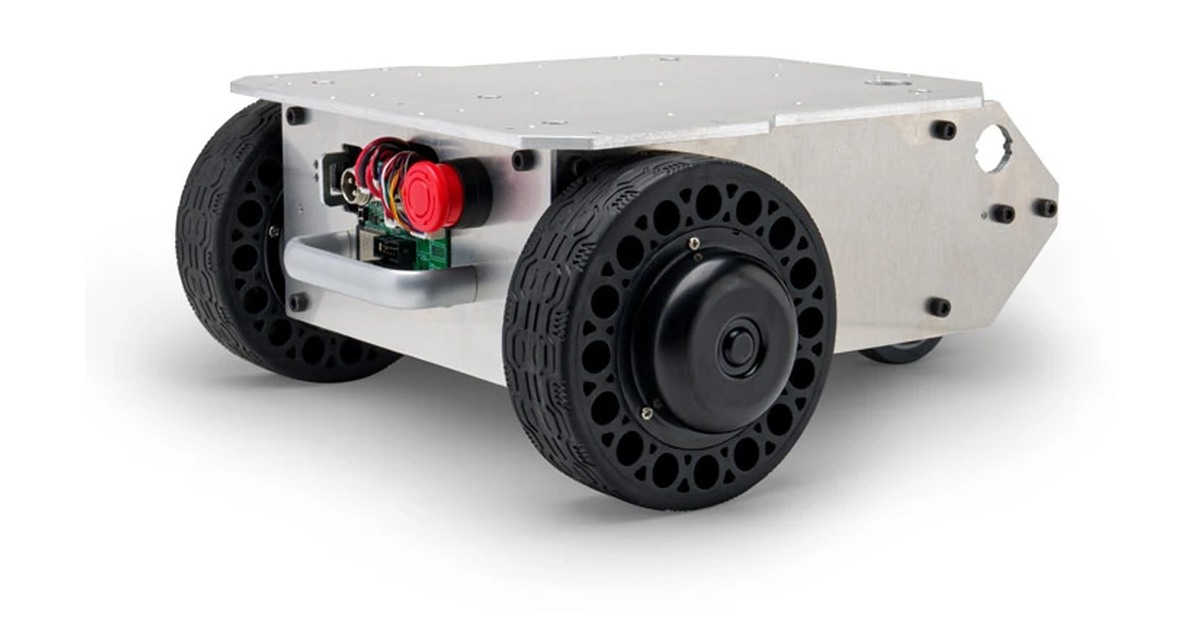
Megarover 3: separar la base móvil del sistema de navegación
El Megarover Ver.3.0 de Vstone ofrece una base diferencial para desarrollar robots móviles. Revisamos el control con ROS, los sensores opcionales y la carga del montaje.
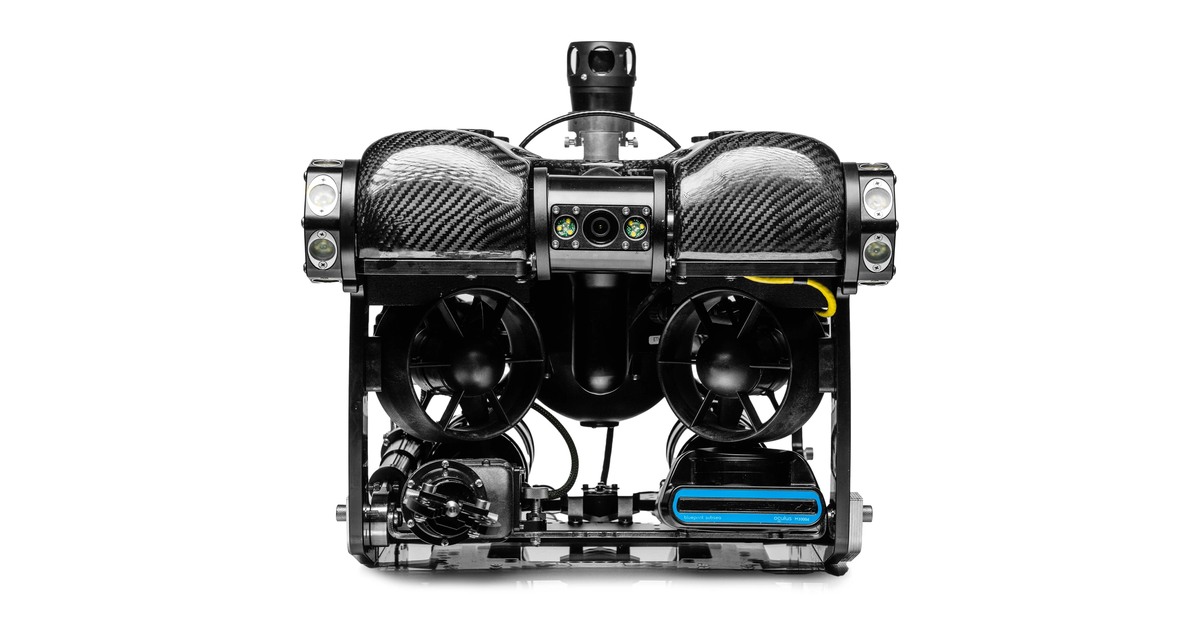
PIVOT: elegir cable y sensores para volver al mismo punto
PIVOT ofrece paquetes con baterías, cable y sensores de navegación distintos. La configuración elegida permite relacionar imágenes y posición durante la inspección.
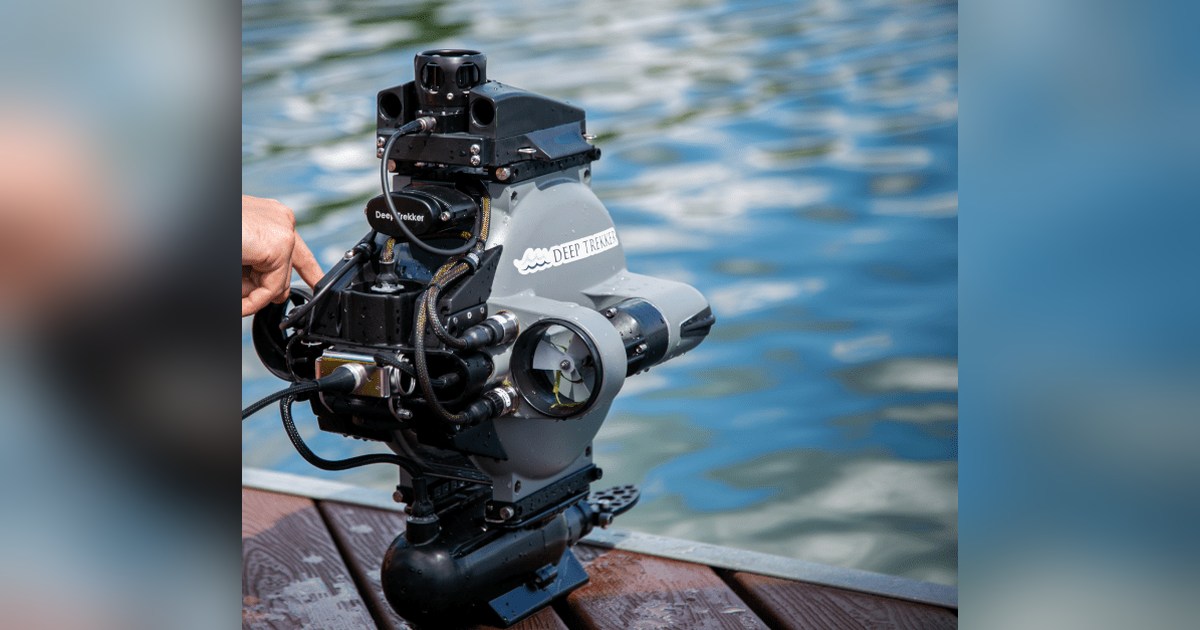
DTG3: un arco visual amplio para inspecciones compactas
DTG3 combina cámara 4K y un recorrido visual amplio en un ROV compacto. Sonar, pinza y sondas añaden funciones concretas a la inspección controlada desde superficie.
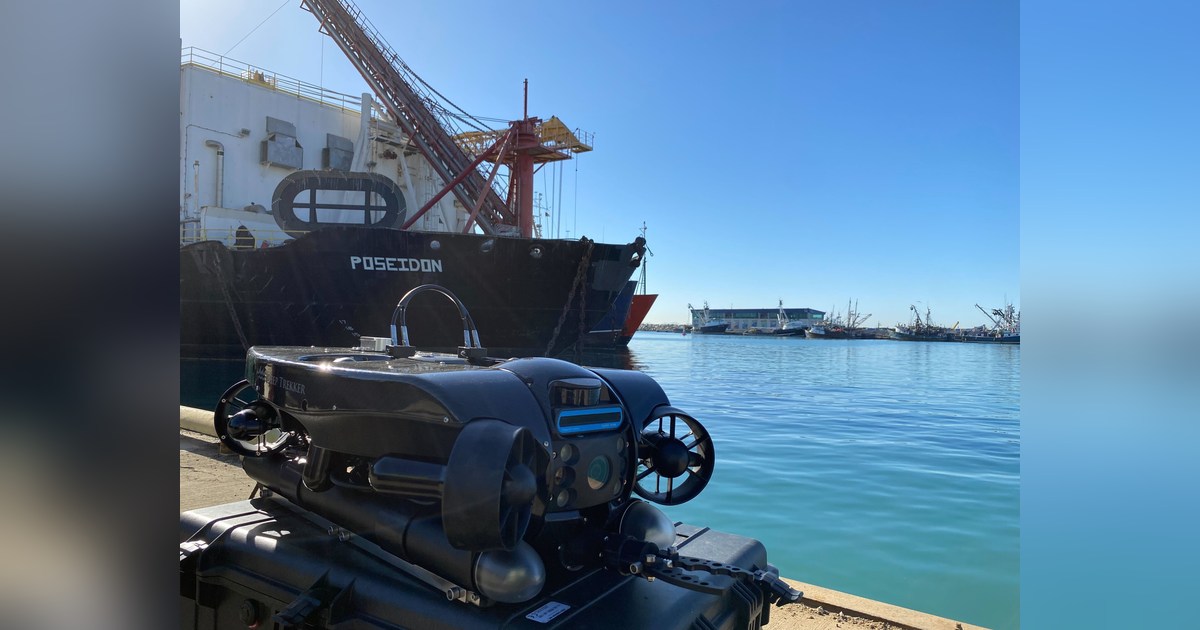
REVOLUTION: navegación submarina y elección del enlace
REVOLUTION integra herramientas y sensores para observar y actuar bajo el agua. Navegación, cable y accesorios deben elegirse como partes del sistema de inspección.
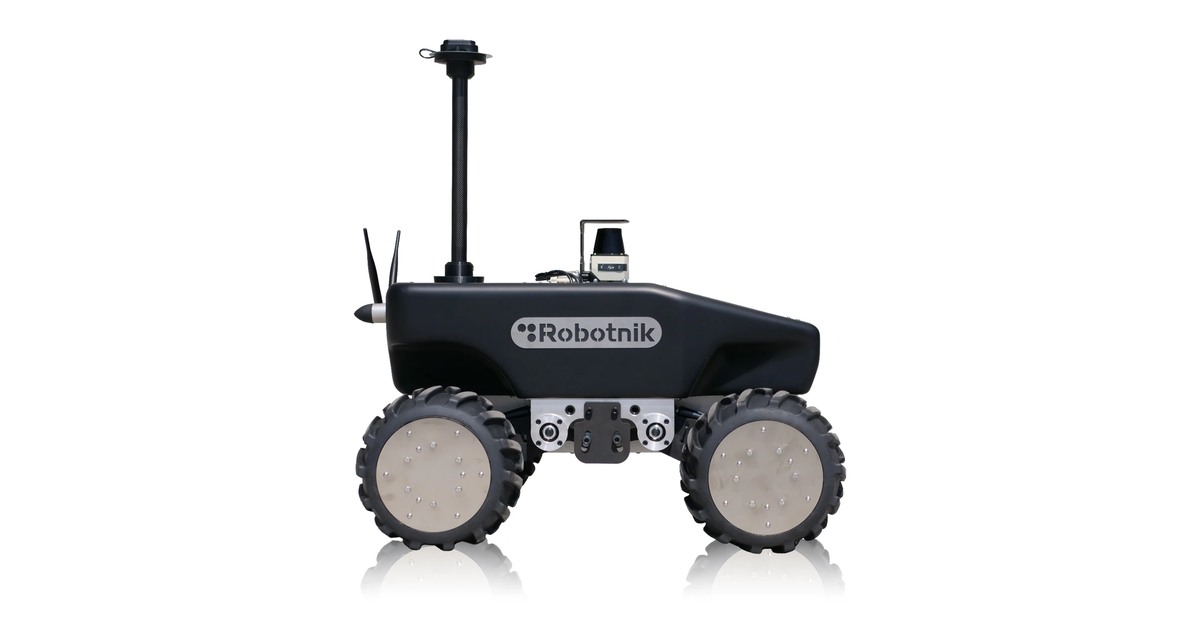
RB-SUMMIT: una base para llevar sensores fuera del laboratorio
RB-SUMMIT ofrece una base de 50 kg de carga con ROS 2. La percepción 3D y el GPS aparecen como opciones que deben elegirse según el ensayo exterior.
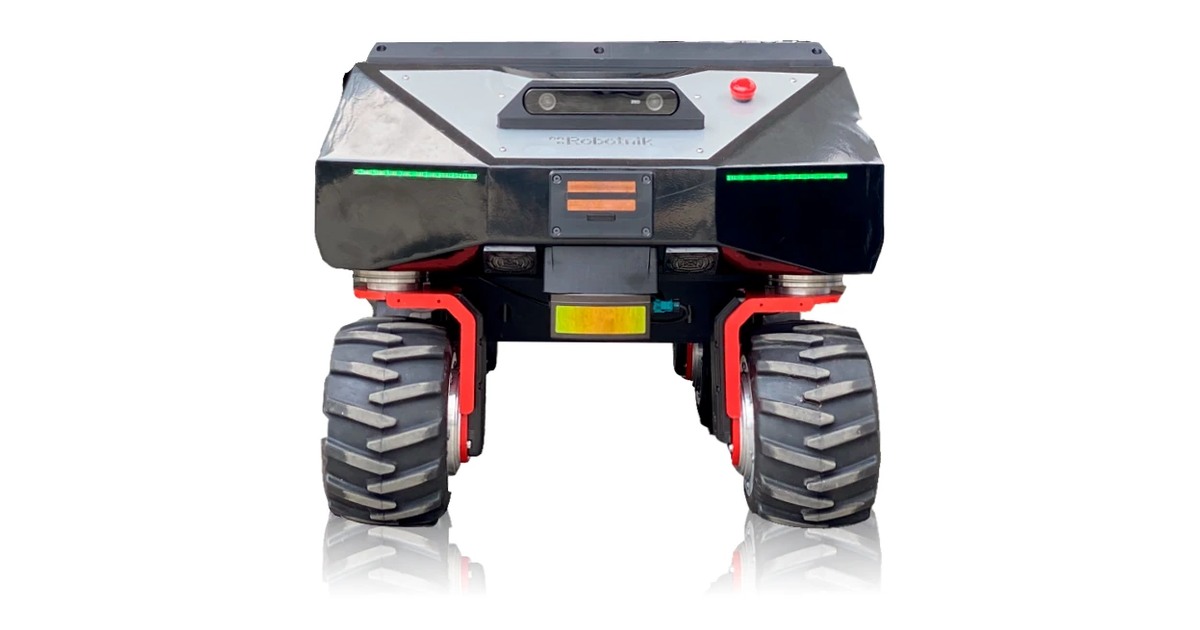
RB-VOGUI: movimiento lateral para investigar en exteriores
RB-VOGUI combina movilidad omnidireccional y una base de 150 kg de carga. GPS y LiDAR 3D se seleccionan según el proyecto de investigación exterior.
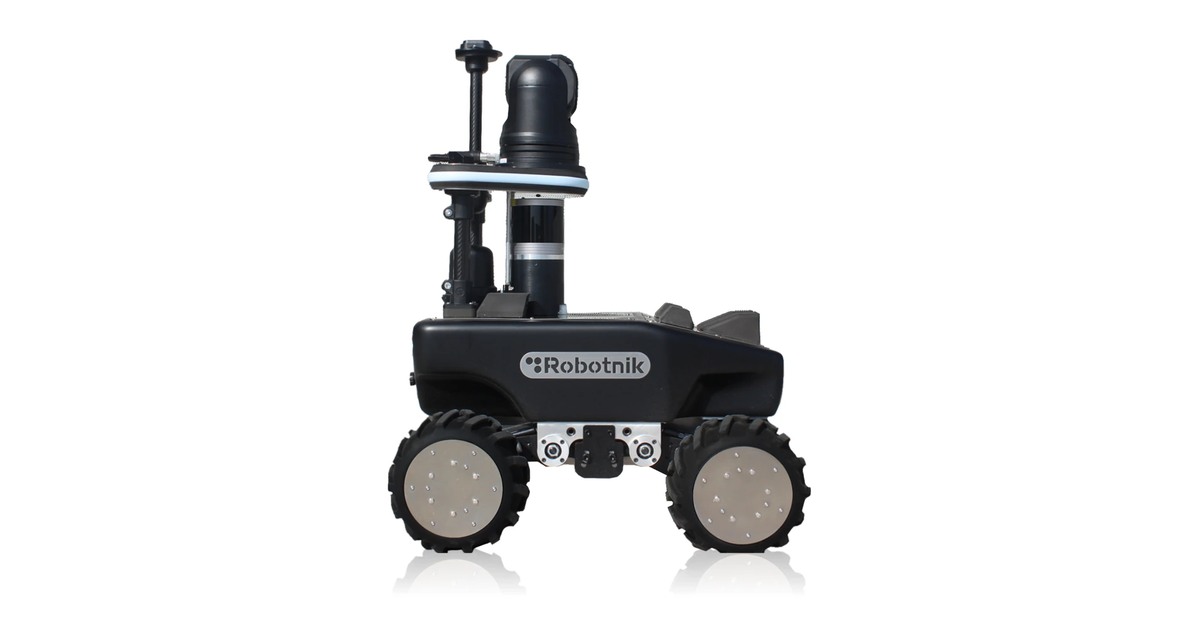
RB-WATCHER: definir una misión antes de buscar anomalías
RB-WATCHER reúne cámaras térmicas y navegación para inspección. La misión fija recorridos y puntos de medida, y el reconocimiento requiere entrenamiento.
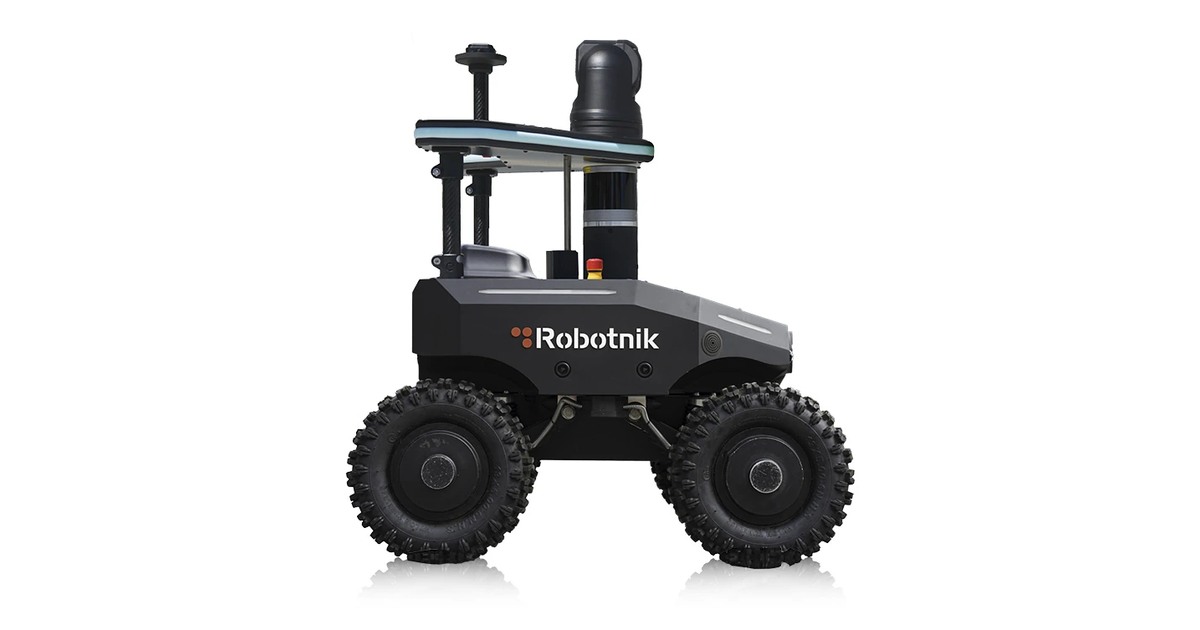
RB-WATCHER XL: ruedas mayores y batería para más recorrido
RB-WATCHER XL amplía el chasis del robot de inspección y anuncia obstáculos de hasta 14 cm. Su batería intercambiable cambia la preparación de las misiones.
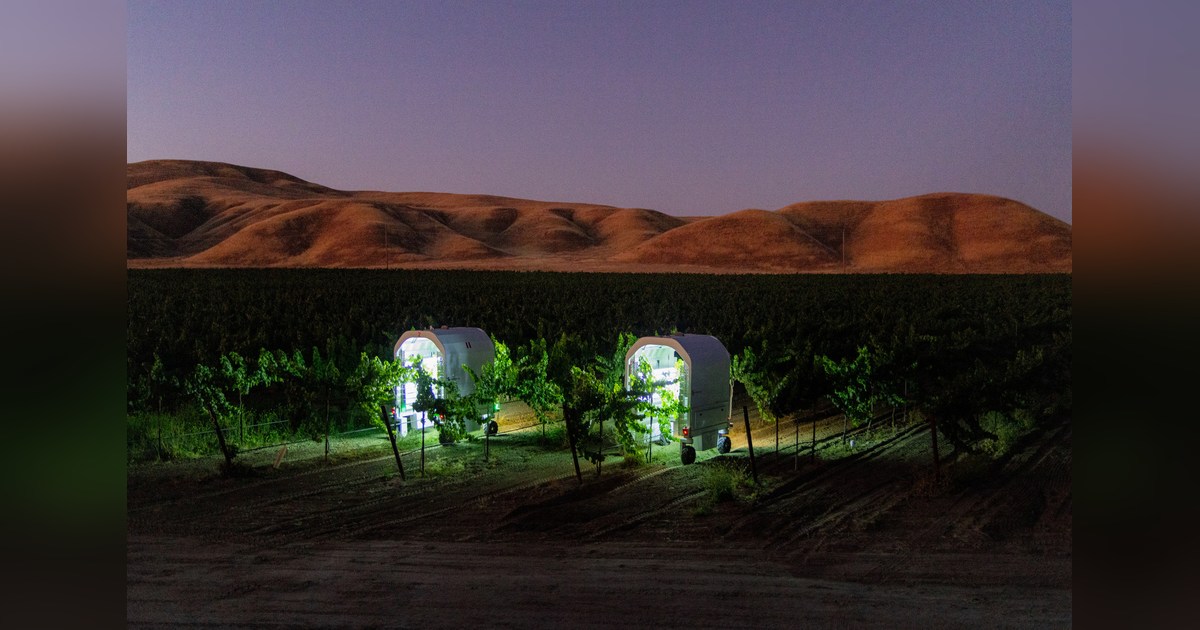
Thorvald: tratar fresas con UV-C y recoger datos durante el recorrido
Thorvald combina tratamientos UV-C y observación del cultivo durante sus recorridos. La configuración y el protocolo agronómico definen el servicio en cada explotación.
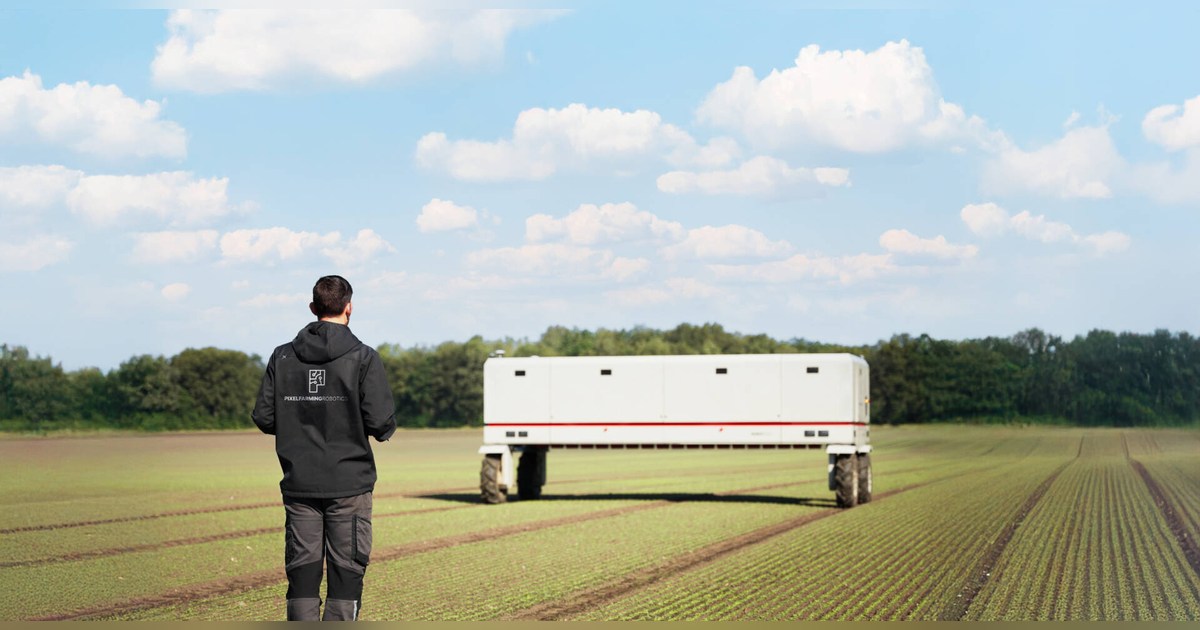
Robot One: entrenar el reconocimiento antes de empezar a desherbar con láser
Robot One requiere imágenes etiquetadas y validación del cultivo antes del deshierbe láser. La puesta en marcha incluye formación, conectividad y supervisión.
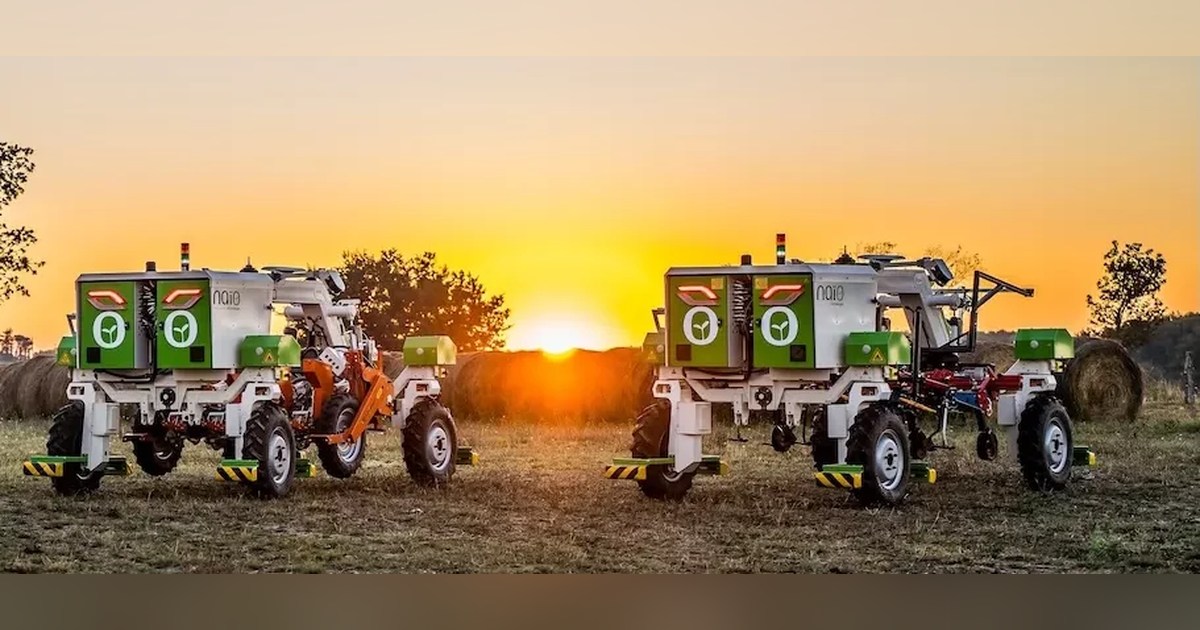
Orio: qué cambia tras el fin de venta y de los servicios conectados
Orio dejó de comercializarse por Naïo en junio de 2026. Su comunicado explica el cierre de servicios conectados y las condiciones para equipos que siguen en uso.
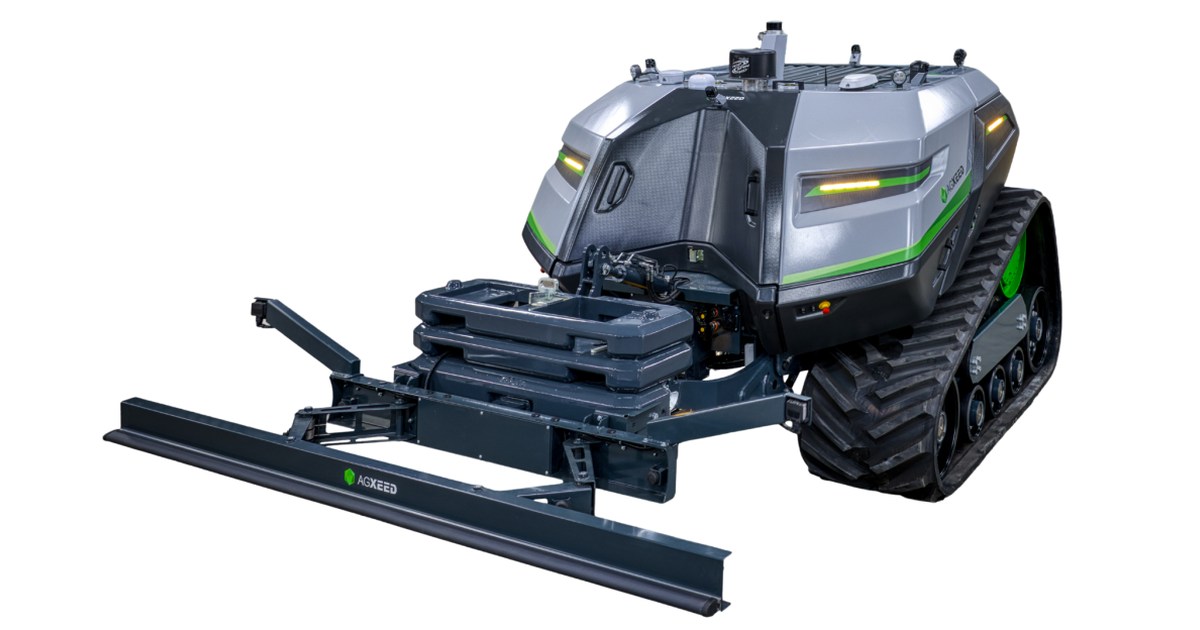
AgBot T2 7: comprobar elevación e hidráulica para el apero
El AgBot T2 7 combina orugas, motor diésel y tracción eléctrica. Su enganche, hidráulica y conexiones deben encajar con el apero antes de programar la labor.
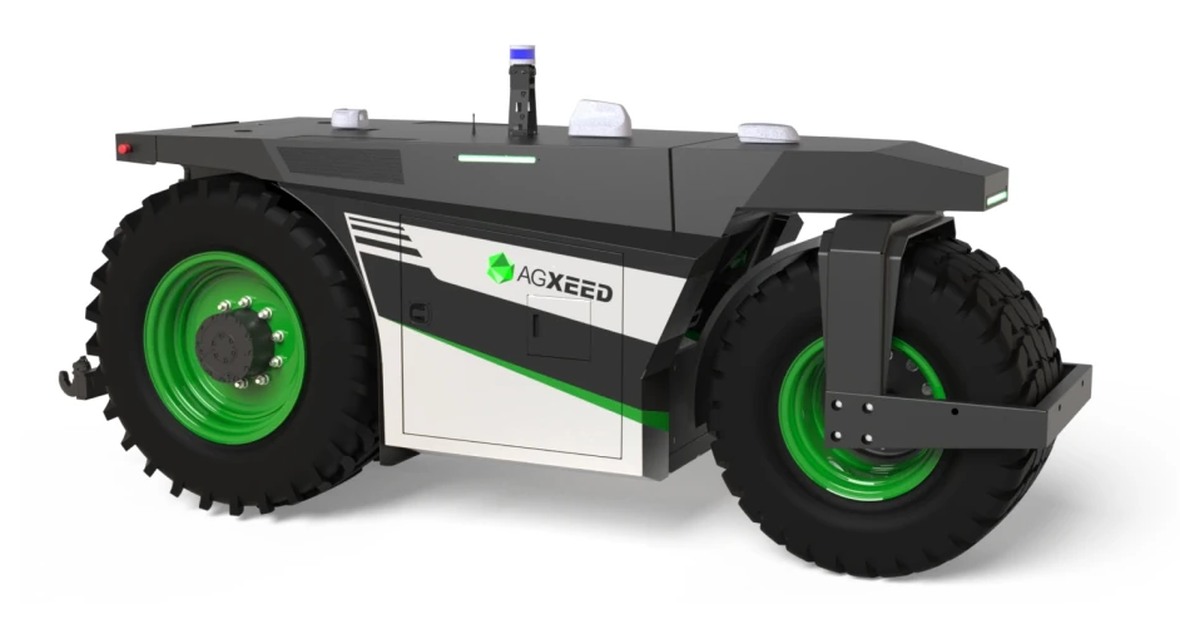
AgBot W3: tres ruedas para trabajar entre frutales y viveros
El AgBot W3 utiliza tres ruedas y guiado RTK para labores entre frutales. Anchura, apero y espacio de giro deben comprobarse en la configuración prevista.