BionicCobot: ajustar la rigidez de un brazo con presión neumática
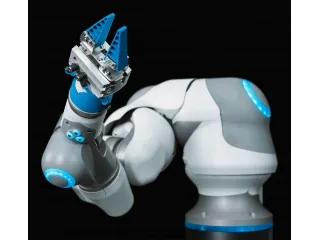
BionicCobot utiliza siete articulaciones neumáticas con regulación de presión. El demostrador permite estudiar cómo cambia la respuesta del brazo al variar su rigidez.
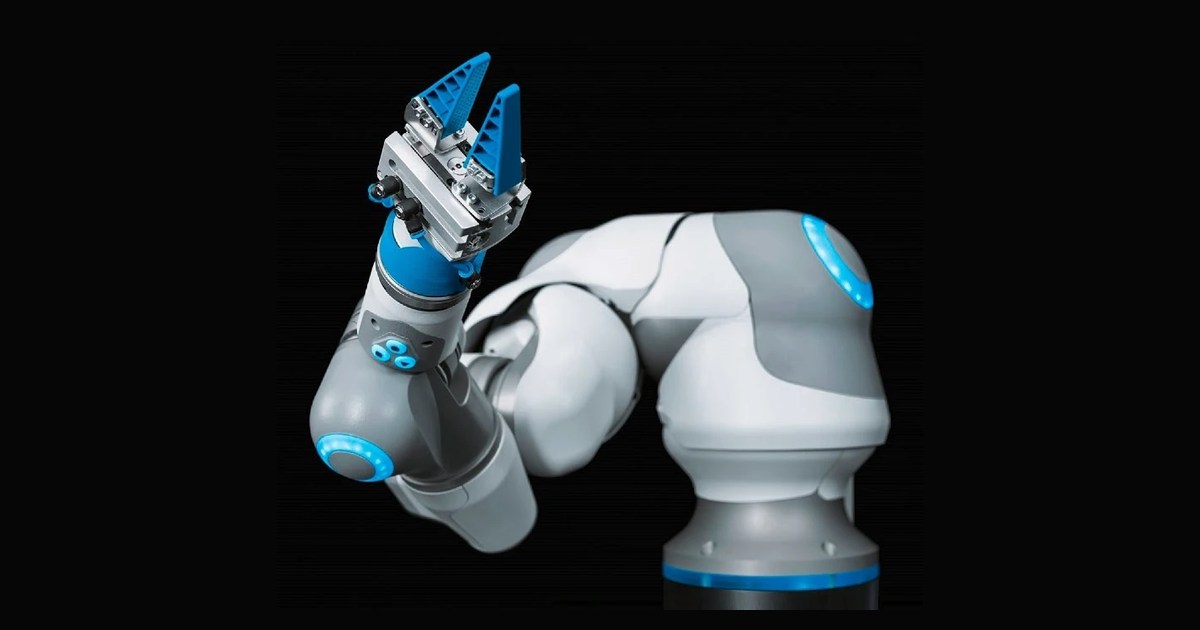
BionicCobot es un brazo de investigación de Festo que utiliza accionamientos neumáticos para modular su movimiento. Su estructura de siete articulaciones toma como referencia el brazo humano: tres corresponden al hombro, una al codo, una al antebrazo y dos a la muñeca.
Controlar fuerza y flexibilidad desde la presión
El folleto describe accionamientos rotativos con dos cámaras. El control de presión permite variar la respuesta mecánica de cada articulación. Cambiar la rigidez puede servir para adaptar el comportamiento durante un movimiento o un contacto.
Cada articulación incorpora medición de presión y posición. La regulación necesita esa información para coordinar el conjunto, en lugar de limitarse a abrir una válvula durante un tiempo fijo. La propuesta enlaza mecánica, sensores y control neumático.
Festo utiliza su Motion Terminal para gestionar la presión. La documentación también describe una interfaz de tableta y software basado en ROS para definir movimientos. La programación de una trayectoria sigue siendo parte de la tarea: un brazo flexible no sabe automáticamente qué objeto debe coger ni por dónde debe pasar.
Un demostrador de interacción humana
La presentación destaca la posibilidad de trabajar cerca de una persona gracias a la respuesta flexible. Esa afirmación debe leerse en el contexto del proyecto y de la configuración demostrada. No aporta por sí sola una validación de seguridad para cualquier herramienta, carga o instalación.
BionicCobot permite comparar cómo responde un brazo cuando varía la rigidez de sus articulaciones. Es un ejemplo de investigación en interacción física y control de actuadores. Las fuentes no lo ofrecen como un cobot comercial con una lista universal de aplicaciones certificadas; su interés está en mostrar el papel que la regulación de presión puede tener en la manipulación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.