Mecanumrover 3: colocar el sensor sin girar toda la base
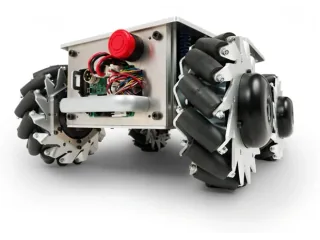
El Mecanumrover Ver.3.0 de Vstone usa cuatro ruedas para desplazarse lateralmente. Permite desarrollar navegación con ROS y añadir sensores según el proyecto.
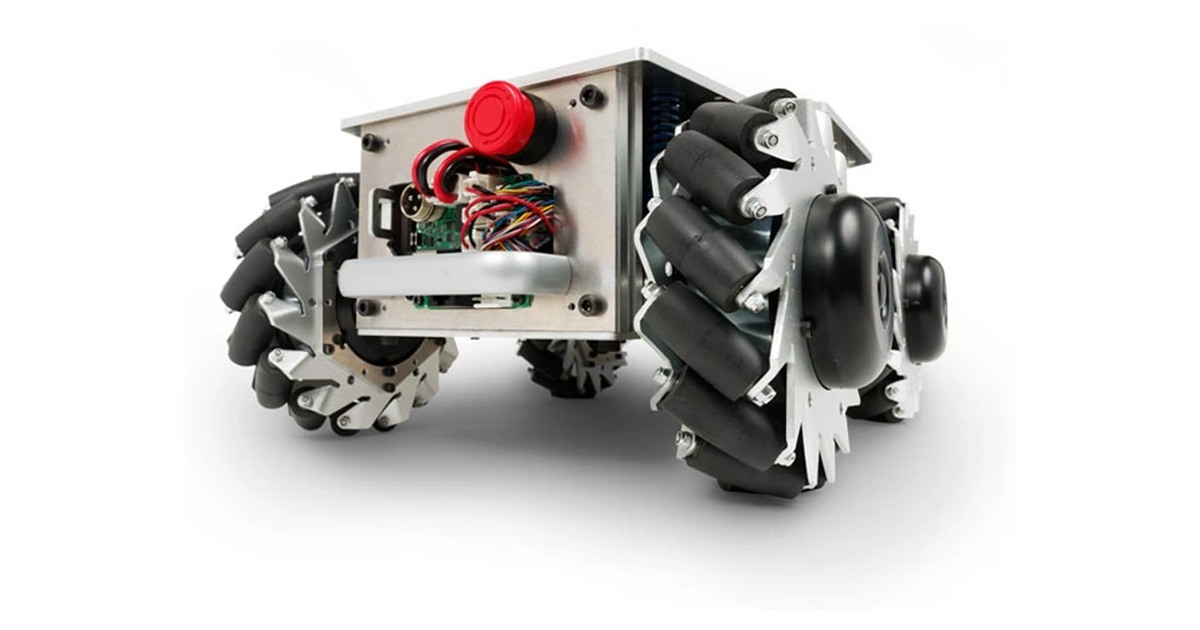
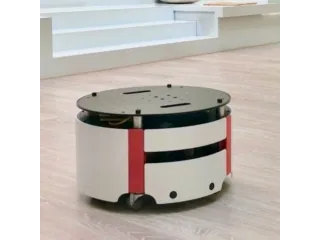
El Mecanumrover Ver.3.0 de Vstone puede desplazarse lateralmente para colocar un sensor frente a una superficie sin cambiar la orientación de la base. Utiliza cuatro ruedas Mecanum, cada una con su accionamiento. Es una plataforma de desarrollo: los sensores y el programa de navegación se integran según el experimento.
La ficha de Vstone atribuye al modelo unos 40 kg de carga y una velocidad máxima medida de 1,6 m/s. Sus motores sin escobillas están integrados en las ruedas. El fabricante relaciona esa construcción con una reducción del ruido frente a la generación anterior; no debe leerse como ausencia de ruido durante cualquier movimiento.
Una base programable, con ampliaciones
La placa ESP32 permite trabajar con Arduino IDE. La conexión a ROS mediante rosserial puede hacerse por Wi-Fi o USB, y Vstone publica paquetes y ejemplos. Esa interfaz sirve para relacionar consignas de movimiento con las lecturas de los equipos añadidos.
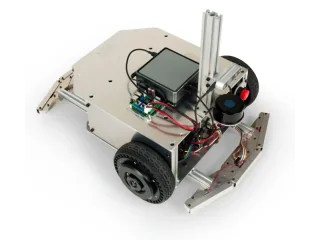
El catálogo contempla escáneres, cámaras de profundidad, parachoques, ordenador y soluciones de carga como opciones. Esos accesorios no deben darse por incluidos en la base estándar. Un experimento de navegación requiere decidir qué detectará obstáculos y qué sistema calculará la trayectoria.
Para medir a lo largo de un banco, el movimiento lateral facilita mantener la cámara orientada hacia la pieza. La precisión final de esa inspección depende también del suelo, del deslizamiento de los rodillos y de la calibración del montaje. Los 40 kg indican capacidad portadora; no constituyen una garantía de posicionamiento del instrumento.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.