Megarover 3: separar la base móvil del sistema de navegación
El Megarover Ver.3.0 de Vstone ofrece una base diferencial para desarrollar robots móviles. Revisamos el control con ROS, los sensores opcionales y la carga del montaje.
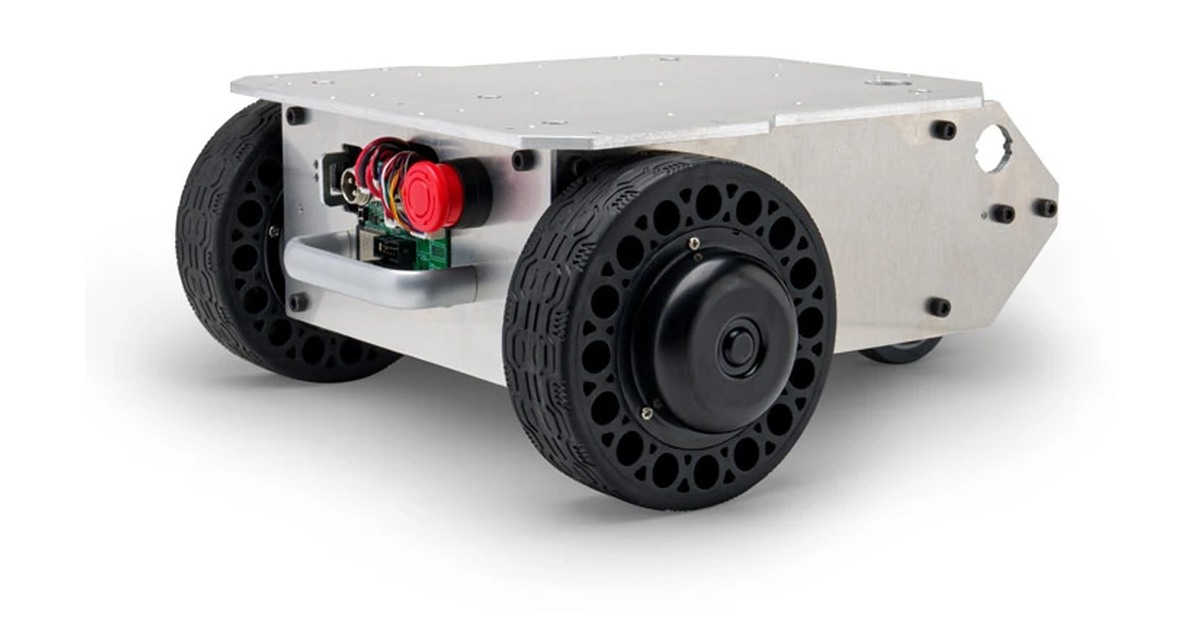
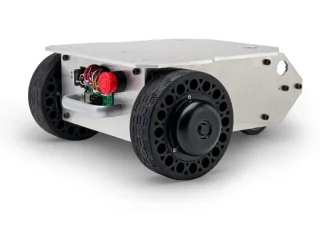
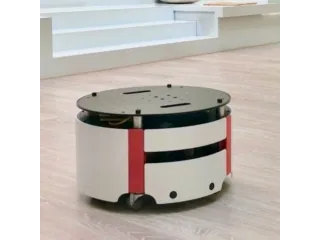
El Megarover Ver.3.0 de Vstone sirve como base para construir un robot móvil de investigación sin empezar por motores y chasis sueltos. Lleva accionamiento diferencial y un controlador programable. Una unidad básica puede recibir consignas de movimiento, mientras que localizarse y escoger una ruta exige integrar sensores y software.
La descripción del fabricante sitúa la carga en unos 40 kg y la velocidad máxima en 1,6 m/s. Los motores sin escobillas están integrados en las ruedas. El montaje de aluminio facilita añadir soportes para instrumentos o una estructura de trabajo.
Qué aporta el controlador
La placa ESP32 admite programación con Arduino IDE. Los ejemplos de Vstone permiten conectarlo a ROS y relacionar velocidades solicitadas con los datos que entrega la base. Mantener una interfaz documentada ayuda a desarrollar aplicaciones sin sustituir el control de cada motor.
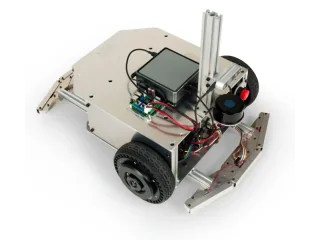
El fabricante contempla distintos periféricos, entre ellos escáner, cámara de profundidad, parachoques y ordenador. La selección cambia lo que el robot puede observar. No debe confundirse una fotografía de un montaje con sensores con el contenido de todas las unidades comercializadas.
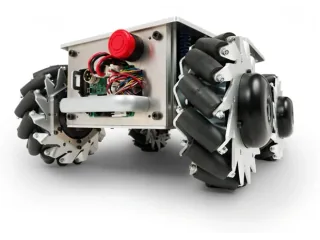
El accionamiento diferencial puede girar combinando el movimiento de las dos ruedas motrices, pero no desplazar el robot de lado conservando su orientación. En un pasillo de laboratorio, un sensor que deba mirar a una mesa puede necesitar una maniobra que otro chasis omnidireccional resolvería con traslación lateral.
Megarover 3 permite trabajar con una base de tamaño y carga superiores a un robot de sobremesa. La práctica debe describir qué elementos se incorporan y cómo se calcula la ruta, para que el comportamiento observado pueda reproducirse con otra unidad.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.