AgBot W3: tres ruedas para trabajar entre frutales y viveros
El AgBot W3 utiliza tres ruedas y guiado RTK para labores entre frutales. Anchura, apero y espacio de giro deben comprobarse en la configuración prevista.
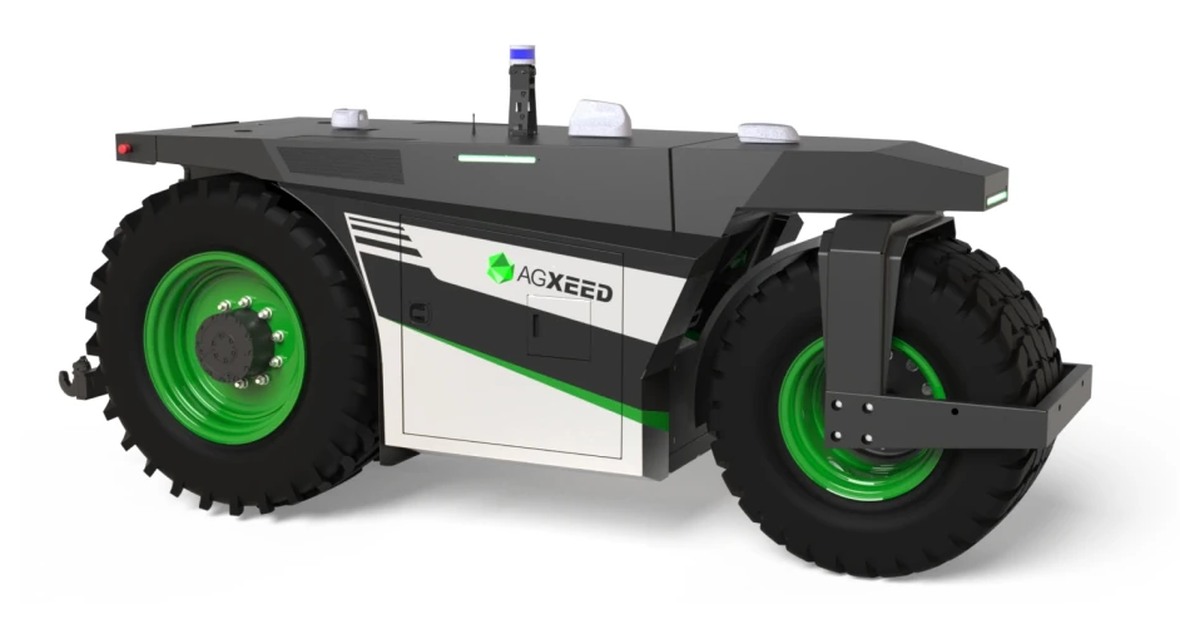
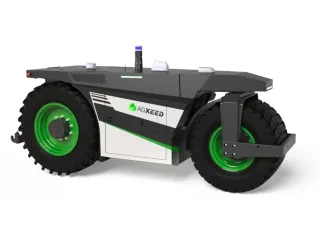
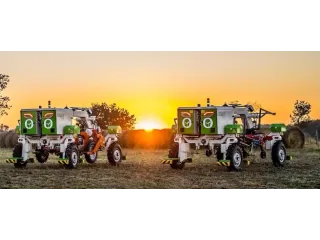
El AgBot W3 utiliza una configuración de tres ruedas para transportar herramientas entre frutales y viveros. AgXeed lo presenta como una plataforma agrícola autónoma cuyo encaje debe estudiarse con la anchura de las calles, el terreno y el apero previsto.
La anchura mínima no describe todas las configuraciones
La ficha W3 2 publica una anchura mínima de 1,38 metros, 3,85 metros de longitud y una masa en vacío de 2,8 toneladas. La elección de ruedas y ajustes cambia la configuración; la anchura mínima no debe usarse como dimensión garantizada para cualquier unidad equipada.
El motor diésel de 55 kilovatios alimenta una arquitectura con tracción eléctrica. La presencia de motores eléctricos en el desplazamiento no convierte al robot en una máquina que funciona exclusivamente con batería.
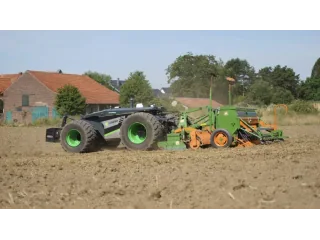
La elevación trasera se especifica en 2,5 toneladas en los ganchos. La ficha distingue una toma de fuerza eléctrica opcional y otras conexiones. Para montar una herramienta importan potencia requerida, alimentación, geometría y funcionamiento, además de que el enganche tenga una categoría compatible.
Preparar una ruta con el apero instalado
AgXeed organiza las labores mediante TraXwise y guiado GNSS RTK. La documentación añade sensores de detección de obstáculos y elementos de parada. La planificación debe considerar el espacio ocupado por el conjunto cuando gira y cuando trabaja cerca de las plantas.
La forma de tres ruedas es una elección mecánica del modelo, no una garantía de que todas las maniobras sean posibles en cualquier plantación. El W3 ofrece una plataforma para labores repetidas entre hileras; su utilidad concreta depende de una configuración que quepa, pueda girar y accione correctamente el apero en ese terreno.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.