RB-VOGUI: movimiento lateral para investigar en exteriores
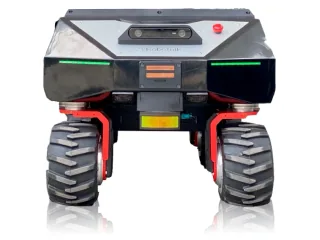
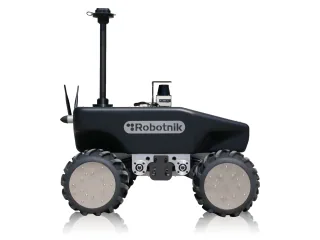
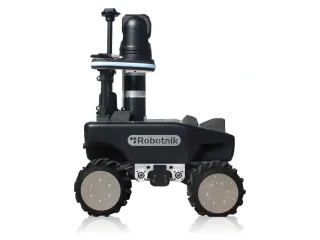
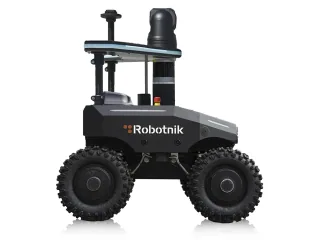
RB-VOGUI combina movilidad omnidireccional y una base de 150 kg de carga. GPS y LiDAR 3D se seleccionan según el proyecto de investigación exterior.
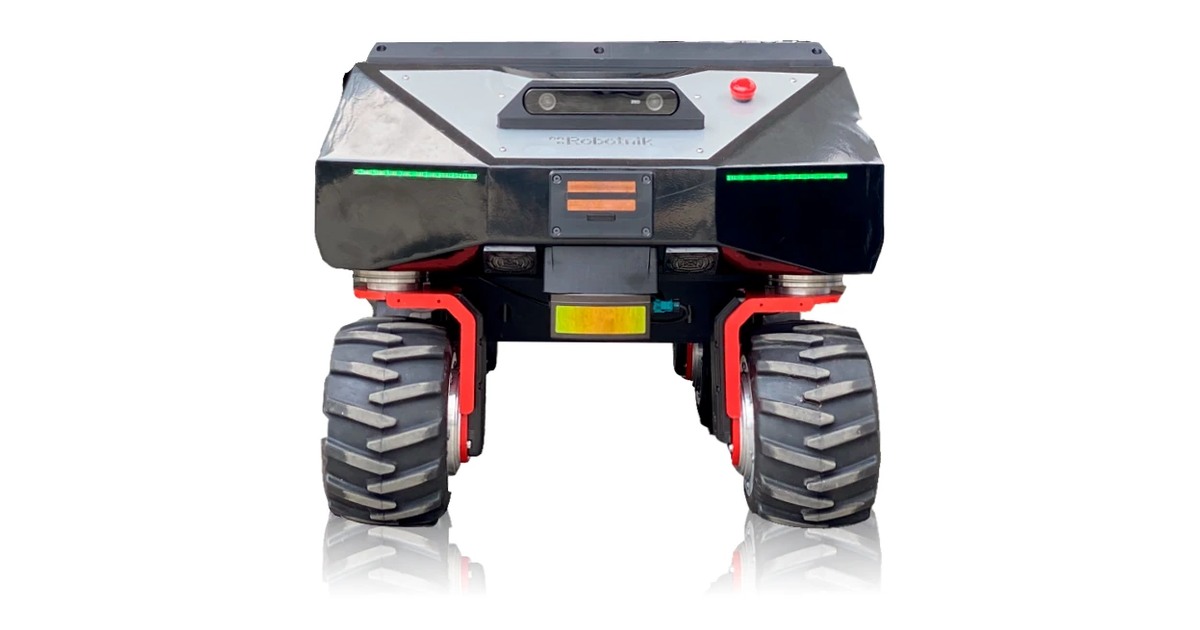
El RB-VOGUI de Robotnik permite desplazar instrumental lateralmente sobre una base orientada a investigación en exteriores. La cinemática omnidireccional facilita mantener la herramienta mirando hacia una zona de medida mientras cambia la posición del vehículo. El comportamiento real depende del terreno y de la configuración del equipo.
Una plataforma portadora de 150 kilos
La presentación comercial de RB-VOGUI anuncia 150 kg de carga para la plataforma. La tabla sitúa la velocidad máxima en 2,5 m/s y la autonomía en hasta seis horas, con protección IP53.
Estas cifras describen la base destinada a transportar equipamiento. La carga que puede levantar una pinza no existe hasta que se incorpora un brazo y se define el manipulador. Robotnik comercializa ese conjunto por separado como RB-VOGUI+.
La configuración presentada incluye ordenador i7, IMU, cámara RGBD y un paquete de seguridad con LiDAR 2D y PLC. GPS, LiDAR 3D y paquetes de SLAM tridimensional aparecen como opciones. Un proyecto de agricultura o construcción necesita escoger qué información proporcionará cada sensor; la orientación exterior del producto no determina por sí sola una aplicación final.
Programar la aproximación al instrumento
La arquitectura se basa en ROS 2 y el fabricante publica herramientas de simulación. El laboratorio puede diseñar una ruta que mantenga una orientación del sensor distinta de la dirección del desplazamiento.
Para medir junto a una hilera o una pared, esa libertad facilita planificar una aproximación paralela. Antes de llevar el montaje al terreno, hay que incluir la altura de los obstáculos, la distribución de masas y el consumo del instrumental. La base ofrece movilidad configurable; el procedimiento de medida debe definirse para el experimento.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.