Panther: la carga cambia las pendientes que puede recorrer
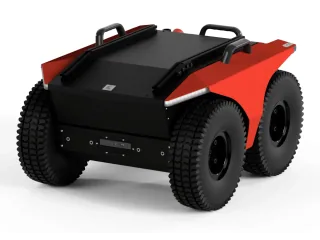
Panther es una base móvil de Husarion para trabajar en exteriores. Su manual relaciona la carga con la pendiente y separa la plataforma de los sensores opcionales.
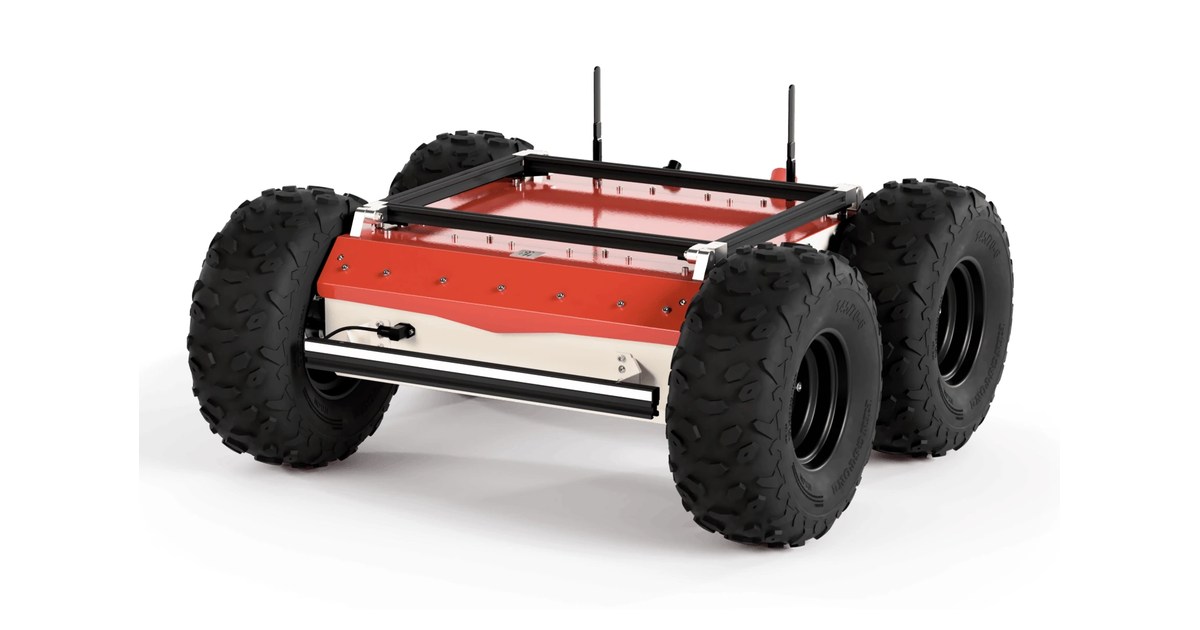
Panther puede transportar hasta 120 kg, según Husarion, pero esa cifra no describe lo que hará con esa carga en cualquier terreno. El manual de la plataforma publica una tabla que relaciona el peso añadido con la pendiente: para planificar un recorrido exterior, resulta más útil leer esa combinación que quedarse con el máximo de transporte.
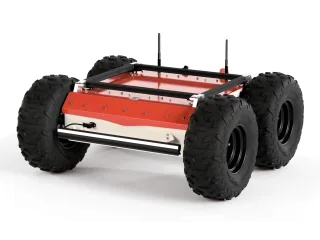
Es una base de cuatro ruedas destinada a integrar un proyecto de robótica móvil. Husarion menciona agricultura, construcción e inspección como posibles aplicaciones; convertirla en un vehículo para una de esas tareas requiere elegir sensores, ordenador y software para el entorno concreto.
Una cuesta cambia el margen de carga
La tabla de tracción utiliza las ruedas WH01 y distingue varios pesos de carga. Con 65 kg, la pendiente indicada es del 78%; con 100 kg, baja al 54%. Esos porcentajes expresan la relación entre desnivel y distancia horizontal, no grados: tratarlos como ángulos llevaría a diseñar una ruta equivocada. Tampoco prueban que la plataforma vaya a superar la misma cuesta sobre barro, grava suelta o una superficie mojada.
La consecuencia para una integración es sencilla: hay que pesar todo lo que viajará sobre el robot. Un brazo, su herramienta, el ordenador y las baterías o sensores adicionales forman parte de la carga. Una configuración que funciona en un pasillo puede cambiar bastante cuando se combina esa masa con una rampa.
Husarion atribuye la estabilidad de Panther a su centro de gravedad bajo. Añadir un equipo alto altera el conjunto que se está ensayando; la capacidad de la base no sustituye la comprobación del montaje final. Un recorrido de prueba con carga representativa permite observar dónde patinan las ruedas o cambia la respuesta al frenar.
Elegir la protección y los equipos
El chasis se ofrece con protección IP54 o IP66. El manual describe la primera como resistencia al polvo y a salpicaduras; la segunda añade estanqueidad al polvo y resistencia a chorros de agua. Esa elección se aplica a la variante de la plataforma y no concede automáticamente la misma protección a una cámara o un ordenador que se instalen encima.
Los perfiles superiores facilitan añadir LiDAR, cámaras de profundidad y manipuladores. La guía de inicio identifica el cargador y el mando Logitech F710 en el paquete estándar y advierte de que los elementos adicionales varían con las opciones compradas. También remite a instrucciones específicas cuando el robot incorpora un brazo.
Conviene cerrar esa lista antes de configurar la navegación. El alcance de un LiDAR, la posición de la cámara y los obstáculos que quedan bajo su campo de visión condicionan el mapa que utilizará el robot. Tener una plataforma compatible con ROS no resuelve por sí solo esos puntos.
Del mando a un recorrido programado
Panther dispone de controladores abiertos para ROS y ROS 2. La demostración inicial permite moverlo mediante mando o interfaz web, y la documentación separa esa prueba de las funciones de navegación. Ese orden ayuda a distinguir un problema de movilidad o conexión de un fallo del programa que calcula la ruta.
Para un equipo de desarrollo, Panther ofrece una base mecánica sobre la que concentrarse en percepción y control. La decisión inicial es definir el trayecto y la carga real; después se puede escoger la variante y medir el comportamiento de esa configuración sobre el terreno que tendrá que recorrer.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.