Airacuda: nadar con músculos neumáticos y controlar la profundidad
Airacuda emplea músculos neumáticos para flexionar el cuerpo y nadar. Una cámara de flotabilidad y un sensor de presión permiten estudiar el control de profundidad.
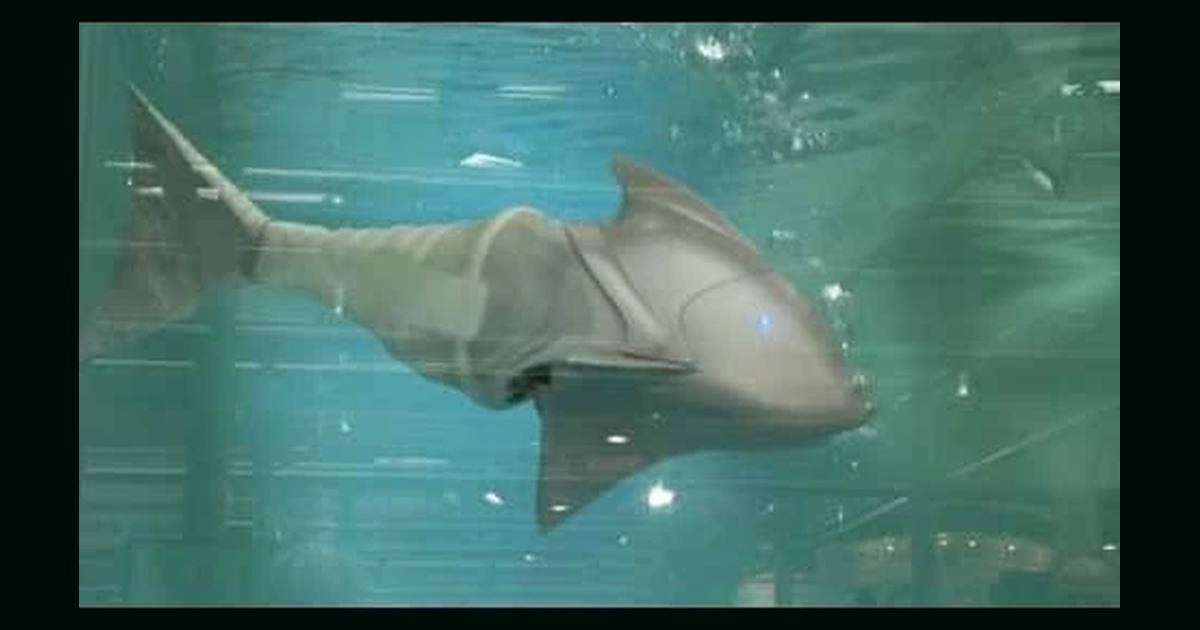
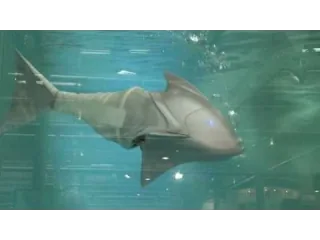
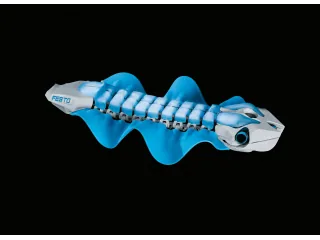
Airacuda es un pez robot de Festo cuyo movimiento se produce con accionamientos neumáticos. El demostrador reproduce una propulsión ondulatoria y utiliza un mecanismo distinto para variar la profundidad dentro del agua.
Flexionar el cuerpo para generar empuje
La documentación describe cuatro músculos neumáticos que actúan sobre la estructura. Su coordinación produce la flexión que transmite movimiento a la aleta. El principio busca aprovechar una oscilación del cuerpo, en lugar de instalar una hélice detrás de una carcasa con forma de pez.
La aleta incorpora una estructura basada en Fin Ray. Esa construcción permite relacionar flexibilidad y transmisión de fuerza. El movimiento visible es el resultado de coordinar los actuadores y el comportamiento mecánico de la aleta.
Para cambiar la profundidad, el robot dispone de una cámara que puede llenarse de agua o de aire. Esa modificación afecta a su flotabilidad. Un sensor de presión aporta una referencia relacionada con la profundidad, de modo que avanzar y subir o bajar no dependen exactamente del mismo mecanismo.
Un experimento de propulsión acuática
La presentación de Festo Didactic utiliza Airacuda para mostrar cómo una función biológica puede traducirse a un diseño técnico. Permite observar por separado la generación de empuje, la flexión y el ajuste de flotabilidad.
El proyecto no publica una ficha de vehículo para campañas de inspección marina, con profundidad máxima operativa, autonomía de misión y carga de sensores. Las imágenes de natación pertenecen al demostrador biónico. Para interpretarlas conviene centrarse en la arquitectura que se observa, sin atribuirle tareas comerciales que las fuentes no describen.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.