Lynx: preparar un robot que pasa del exterior al edificio
Lynx combina un chasis compacto con baterías intercambiables y opciones de sensores. La ruta, los accesos y la instalación determinan cómo utilizar esta base móvil.
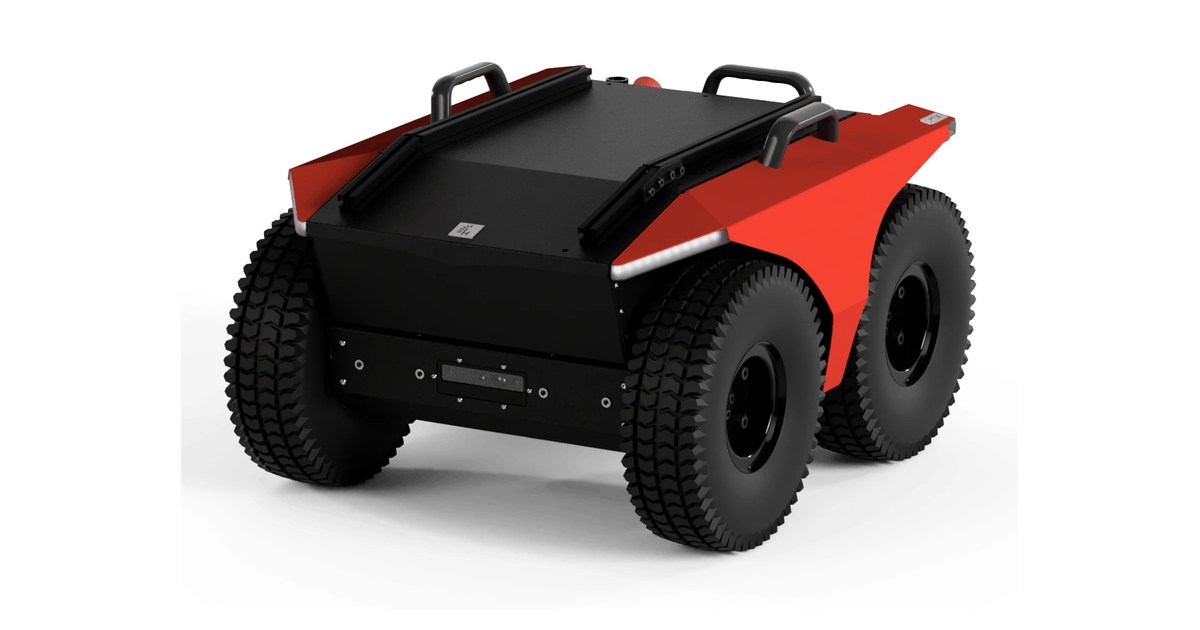
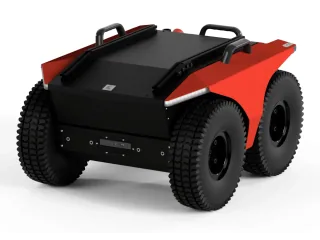
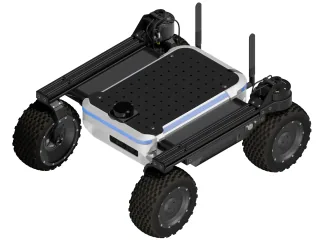
Una ruta de inspección puede empezar en un patio y terminar al otro lado de una puerta. Lynx, la plataforma móvil de Husarion, está pensada para integrar aplicaciones que combinan interiores y exteriores. Su tamaño compacto, las opciones de protección del chasis y la batería intercambiable responden a esa situación, aunque cada acceso debe comprobarse con el robot ya equipado.
La guía de inicio presenta una anchura de 54 cm como rasgo del diseño. El manual da 550 mm para la configuración con ruedas WH05. Antes de decidir si cabe por una puerta estrecha, interesa pedir las dimensiones del montaje elegido: los datos generales y los de una configuración concreta no siempre describen exactamente el mismo contorno.
La puerta se mide con el equipo montado
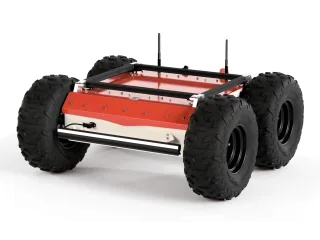
Los raíles superiores permiten sujetar sensores y otros componentes. Una cámara lateral, un conector o un brazo pueden sobresalir más que el chasis; en una puerta, lo que importa es la anchura del conjunto. También hace falta espacio para orientar el robot y aproximarse al paso, no solo una abertura ligeramente mayor que sus ruedas.
El manual de Lynx documenta una carga máxima de 65 kg y una velocidad máxima de 1,5 m/s. Son parámetros de la plataforma. Una aplicación que comparte un acceso con personas necesitará decidir su velocidad de aproximación y cómo detecta que la zona de paso está ocupada.
La protección IP54 o IP66 permite elegir el chasis según las condiciones previstas. El retorno al edificio añade otra cuestión práctica: el barro que transportan las ruedas y los cambios de adherencia entre superficies. El sellado del robot no elimina la necesidad de preparar el recorrido ni asegura que los sensores externos tengan la misma protección.
Cambiar la batería sin rehacer el proyecto
Husarion destaca un sistema de batería intercambiable en caliente y un compartimento adaptable para el usuario. Eso permite plantear jornadas en las que el cambio de batería forma parte de la operación, en lugar de organizar toda la actividad alrededor de un punto de carga. La duración dependerá de la configuración y de los equipos que consuman energía durante el recorrido.
En un proyecto conviene documentar qué ordenador y periféricos quedan activos durante el intercambio y seguir el procedimiento del fabricante. Que una batería se pueda sustituir no significa que cualquier desconexión eléctrica conserve el estado de navegación o los registros de la misión. El interruptor general y la parada de emergencia cumplen funciones distintas.
Primer movimiento y navegación
La guía describe una demostración sin programación mediante mando o interfaz web. El manual explica además que la parada de emergencia puede frenar la plataforma y activar una salida externa, una conexión relevante si el robot lleva equipos con movimiento propio.
Lynx cuenta con un controlador abierto para ROS 2 y admite añadir LiDAR, cámaras y receptores de posicionamiento. La selección de esos equipos depende de dónde cambia la ruta: un sistema que localiza bien el robot en exteriores debe mantener una referencia útil al entrar en un edificio.
Una primera puesta en marcha razonable consiste en comprobar el paso completo con control manual y equipamiento representativo. Así se identifican umbrales, giros y zonas sin visibilidad antes de pedir a un programa que recorra ese mismo trayecto.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.