
Archivo
Robots autónomos, drones y vehículos: página 3
Archivo de robots autónomos, drones y vehículos en robotica.es, página 3 de 13. Noticias y análisis publicados en español.
Página 3 de 13 · 291 artículos
Artículos de la página 3
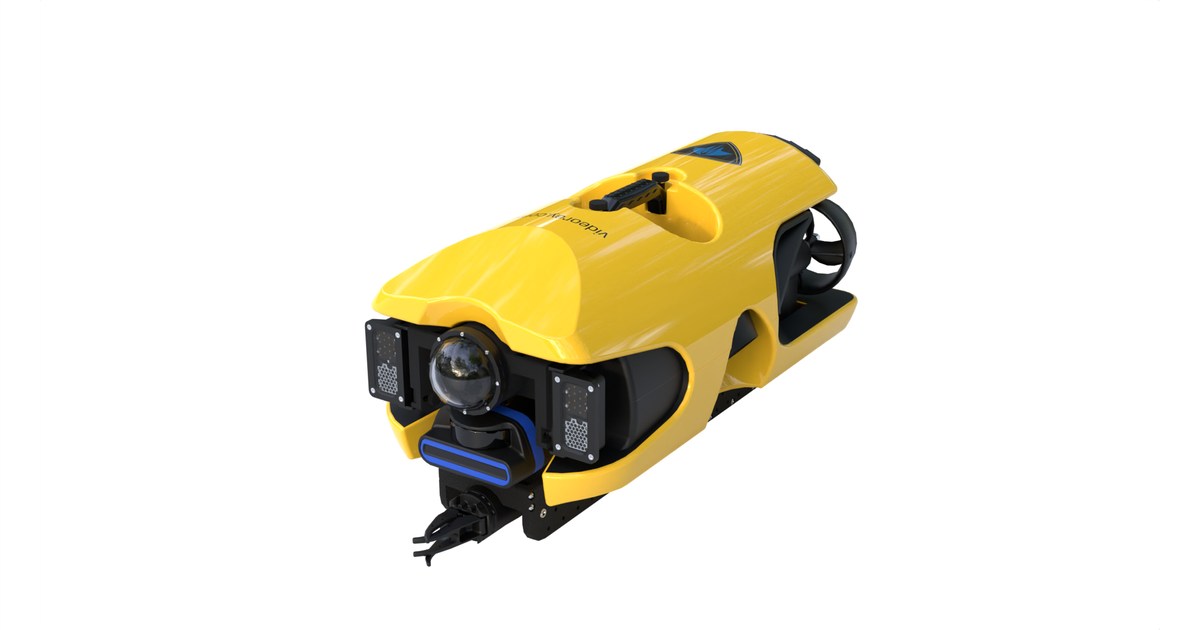
Ally: la diferencia está en la navegación y la pinza
Ally diferencia el equipo básico del paquete con DVL, sonar y manipulador. La ficha también exige confirmar varias ampliaciones antes de preparar una misión.
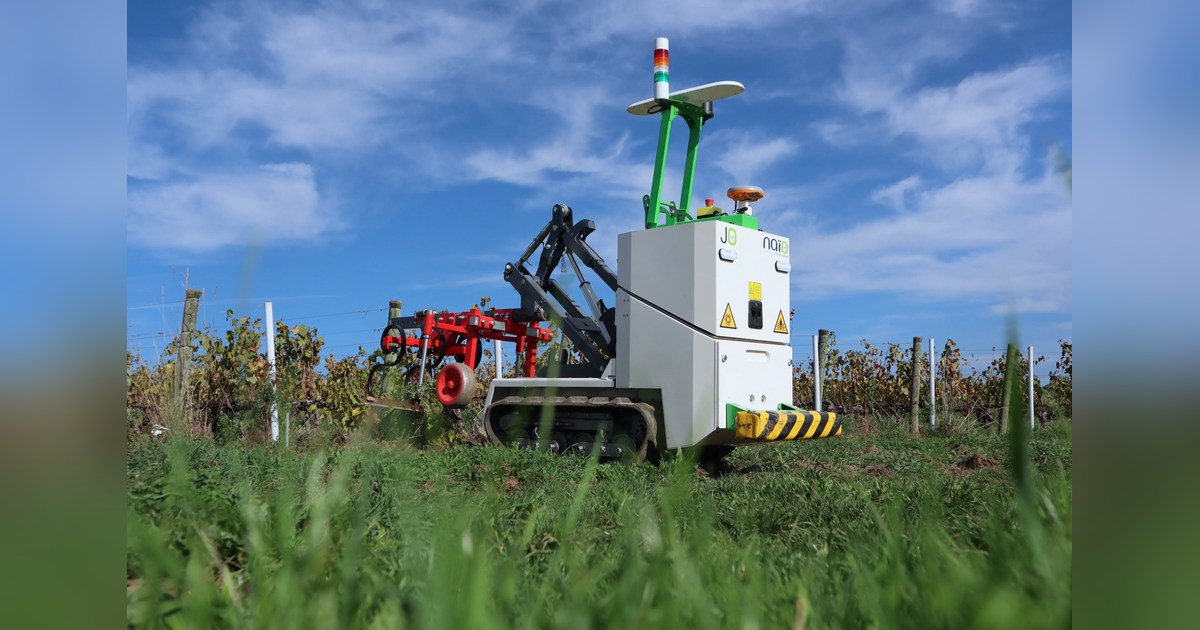
Jo: un robot de orugas para viñedos con soporte del fabricante retirado
Jo combina una base de orugas y acoplamiento de aperos para viñedos estrechos. Su documentación actual incorpora el fin de venta y soporte por Naïo en junio de 2026.
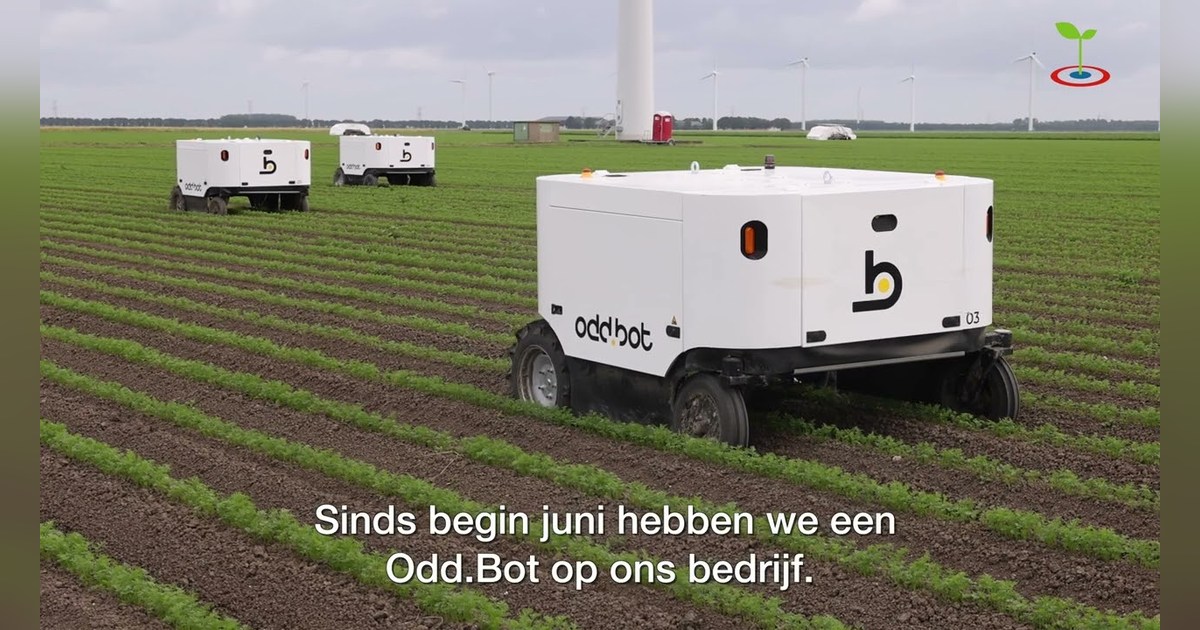
Maverick: configurar el deshierbe para el cultivo y sus hileras
Maverick reconoce y extrae malas hierbas de forma mecánica. Cultivo, hileras, versión del equipo y servicio local determinan cómo encaja en una explotación.
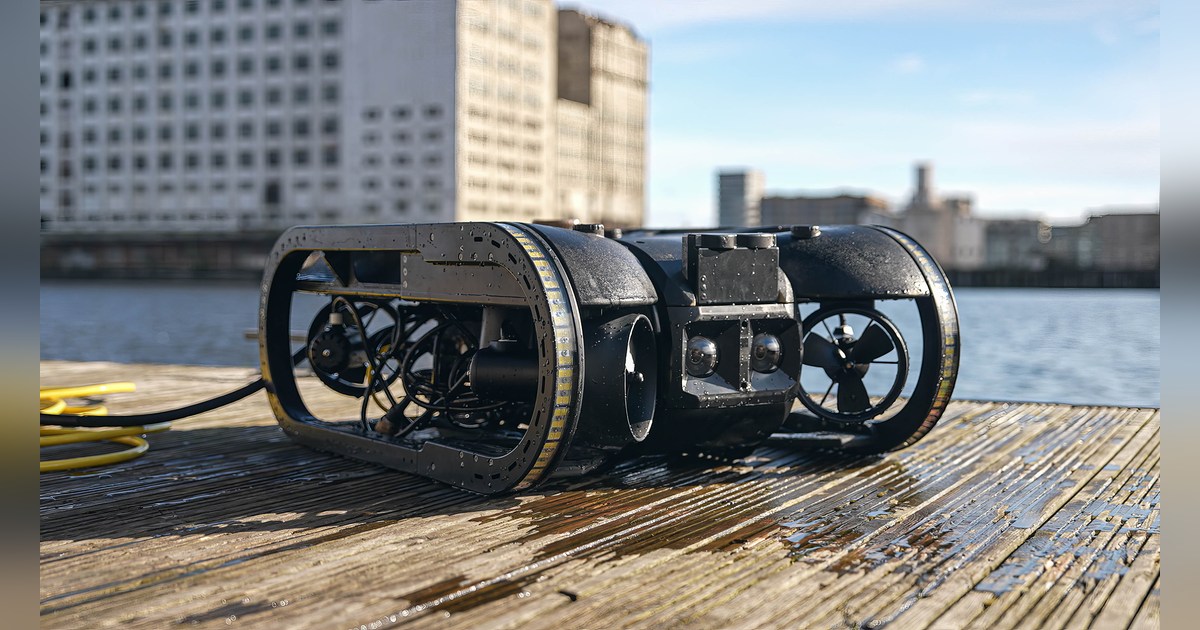
SPECTRA: el mapa submarino depende del sonar instalado
SPECTRA combina cámara y herramientas para inspección submarina. El mapa acústico en tiempo real requiere sonar 3D y una configuración de navegación adecuada.
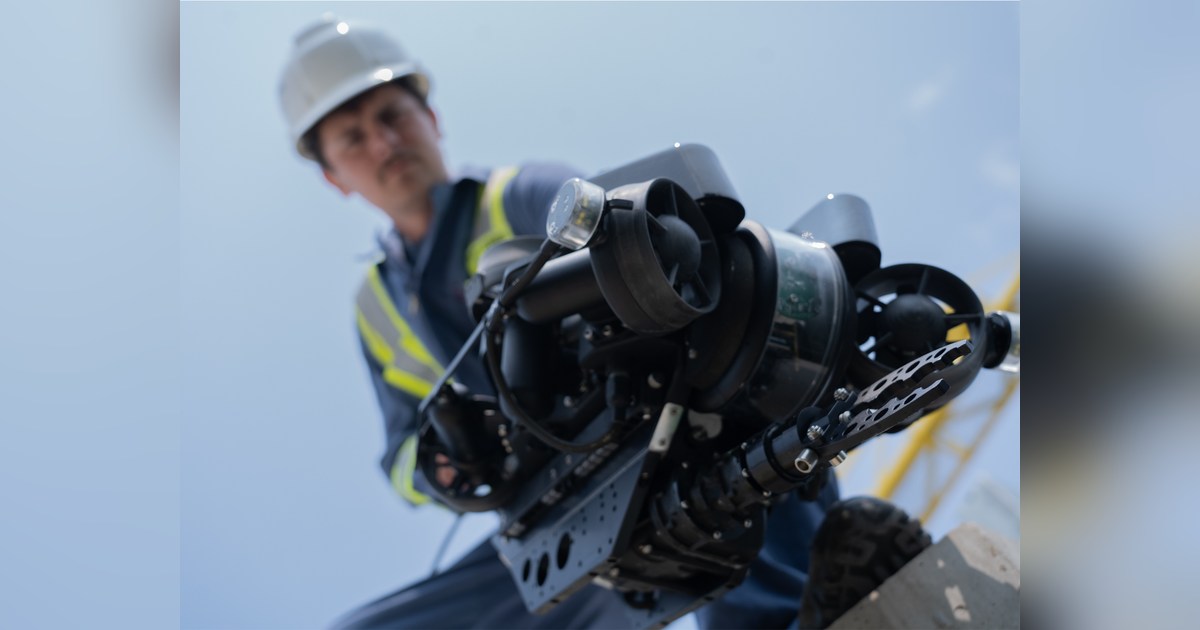
PHOTON: girar la cámara y elegir la pinza del paquete
PHOTON gira la cámara para observar sin desplazar siempre el cuerpo del ROV. Los paquetes cambian pinza, navegación y herramientas para cada inspección submarina.
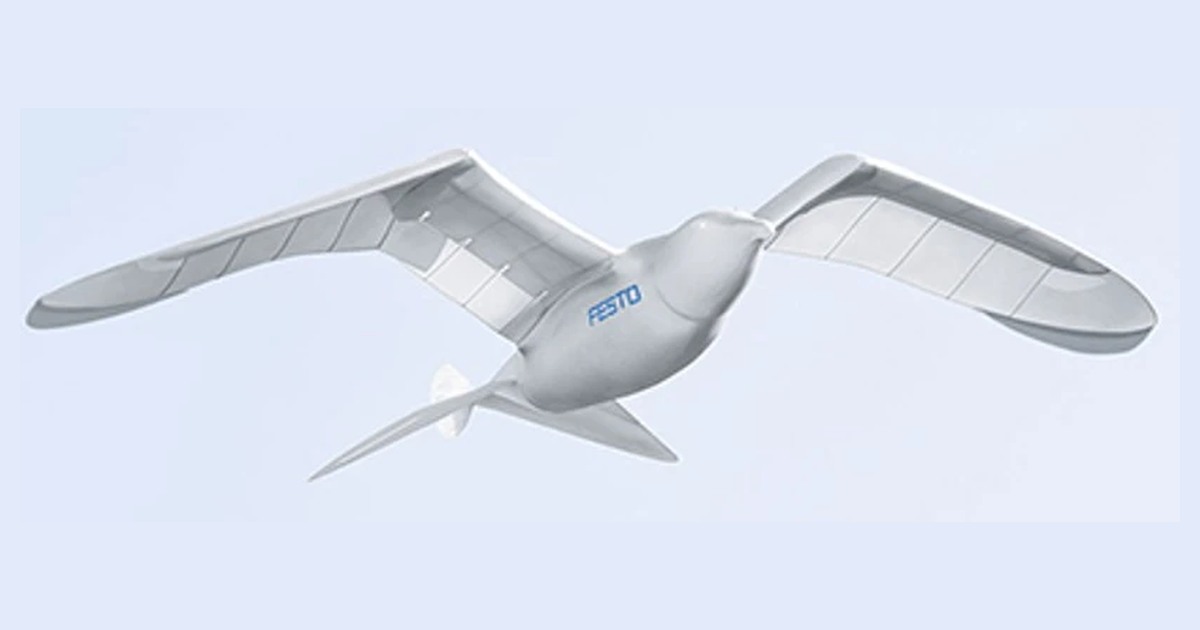
SmartBird: batir y retorcer las alas para volar
SmartBird obtiene empuje y sustentación con alas que baten y giran. El demostrador de Festo permite estudiar cómo se coordinan geometría, ligereza y control.
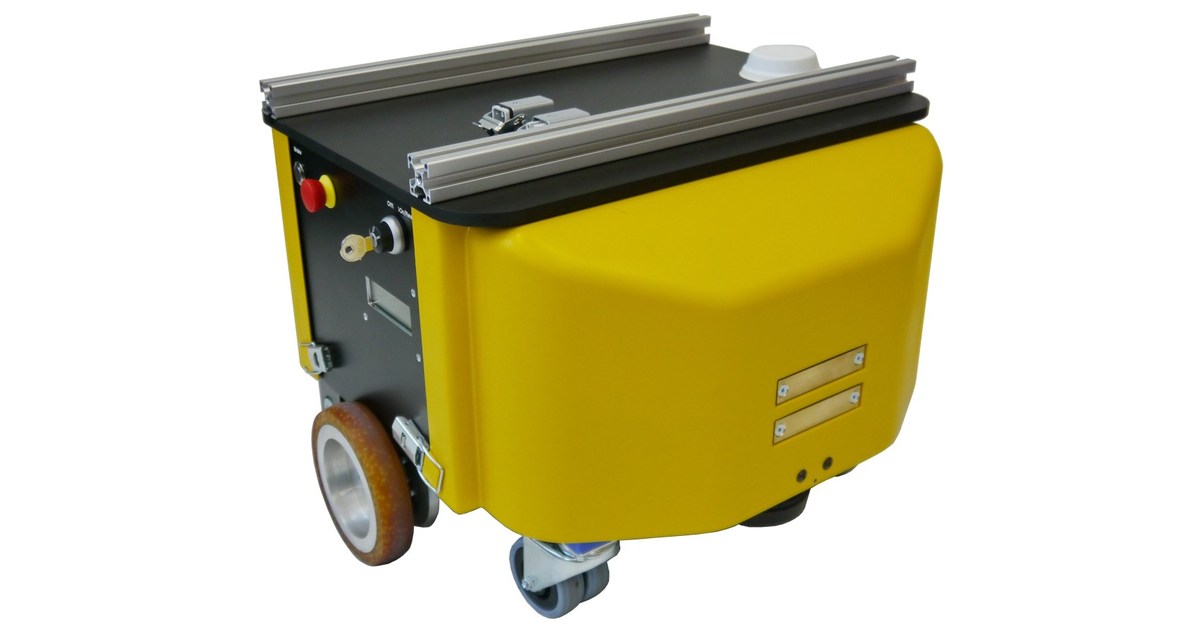
MP-400: una cubierta contra salpicaduras tiene sus límites
El Neobotix MP-400 permite instalar sensores y transportar cargas en interiores. Revisamos su formato compacto, la protección de la cubierta y los límites del suelo.
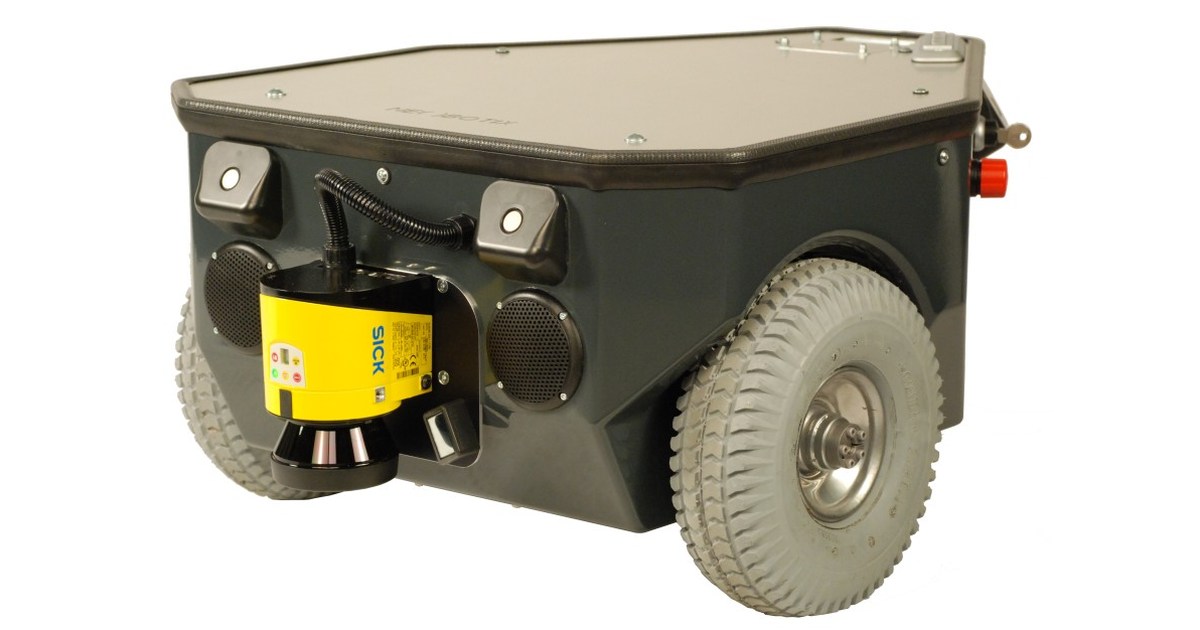
MP-500: ruedas grandes para llevar instrumentos al ensayo
El Neobotix MP-500 sirve para transportar instrumentos de investigación. Sus ruedas grandes requieren revisar el tipo de suelo, la carga y la configuración de sensores.
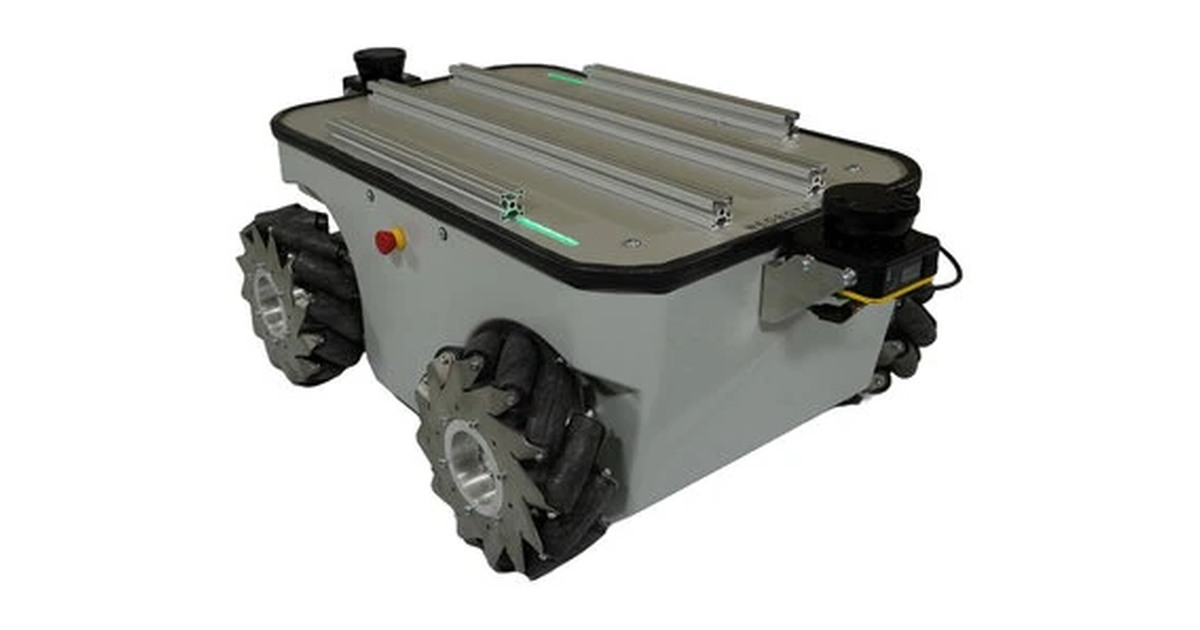
MPO-500: movimiento lateral y carga con ruedas Mecanum
El Neobotix MPO-500 utiliza ruedas Mecanum para desplazarse lateralmente. Explicamos cómo influyen la carga, la variante y las irregularidades del suelo en su uso.
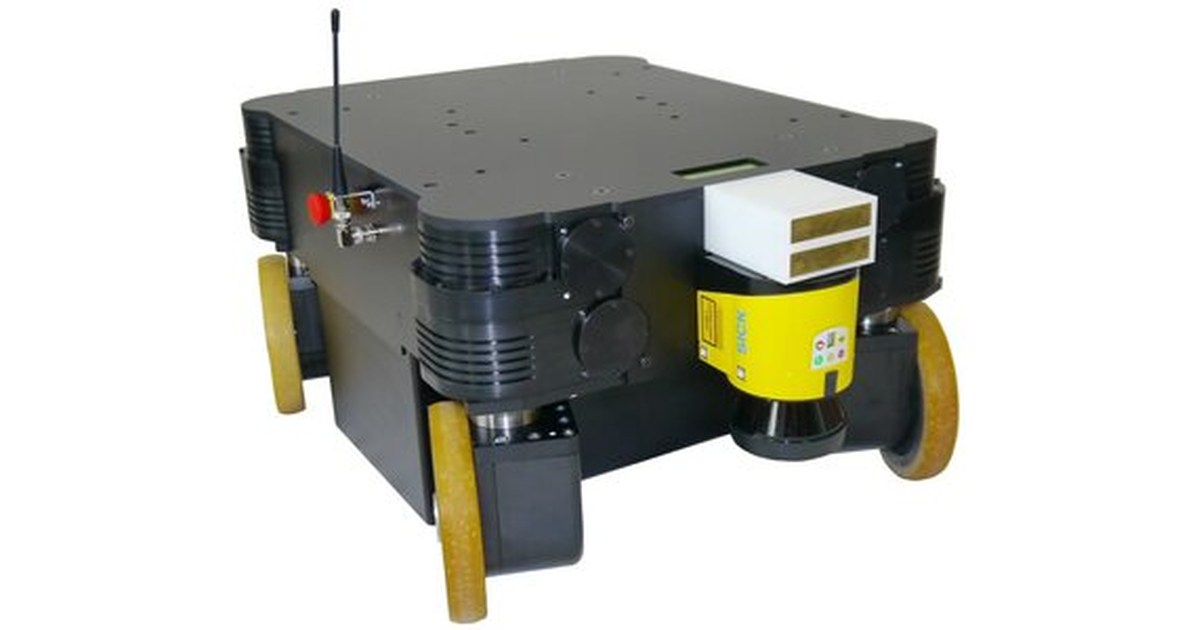
MPO-700: cuatro ruedas orientables para mover 400 kilos
El Neobotix MPO-700 combina tracción y dirección en cuatro módulos de ruedas. Su movimiento lateral exige comprobar carga, velocidad y desniveles antes de integrarlo.
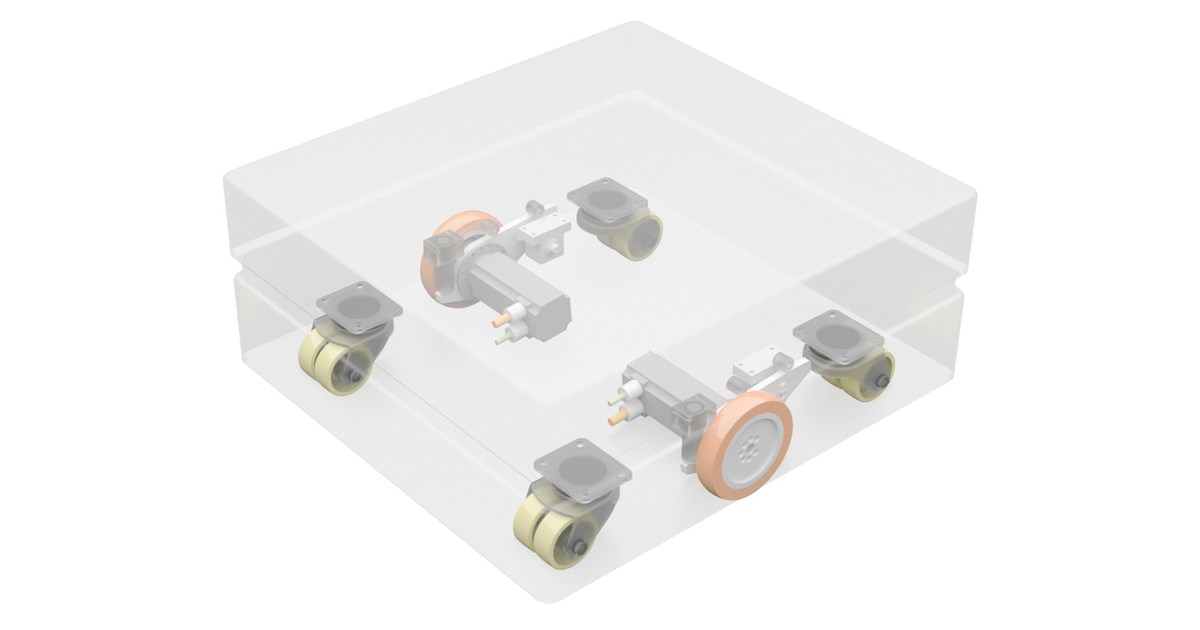
ROX-Diff: girar sobre el sitio para aprovechar el pasillo
El Neobotix ROX-Diff combina dos ruedas motrices centrales y apoyos giratorios. Su arquitectura ayuda a elegir un chasis para navegación y transporte en interiores.
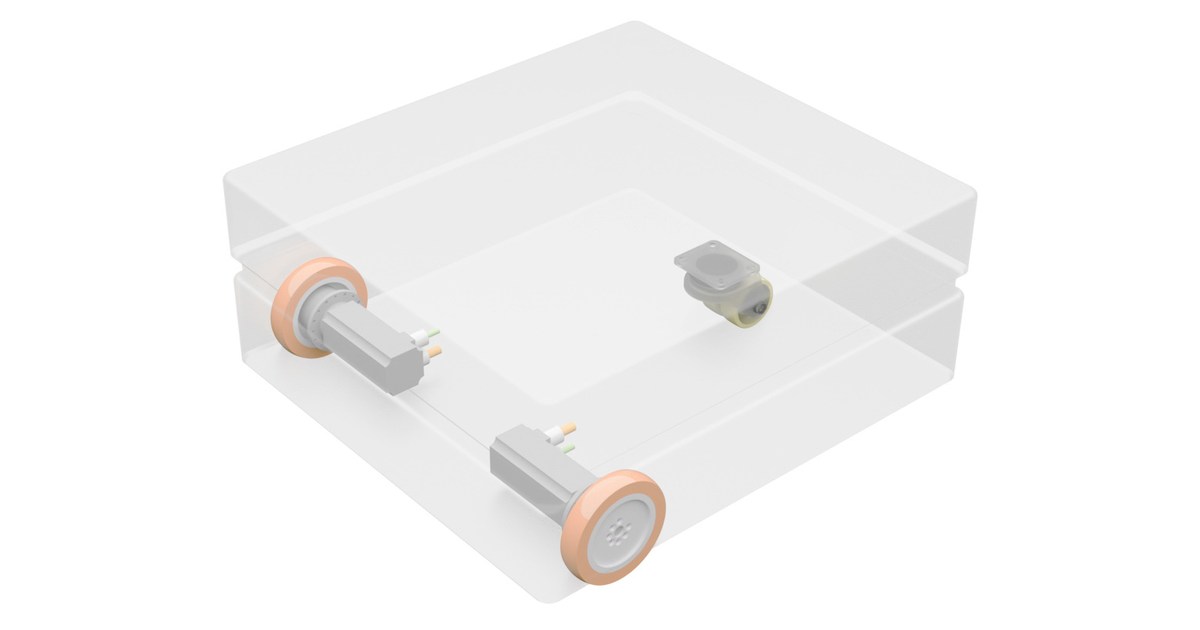
ROX-Trike: estabilidad frontal a cambio de más maniobra
El Neobotix ROX-Trike concentra la tracción en un eje delantero rígido. Explicamos qué aporta esa geometría al transporte de cargas y al trabajo de un brazo móvil.
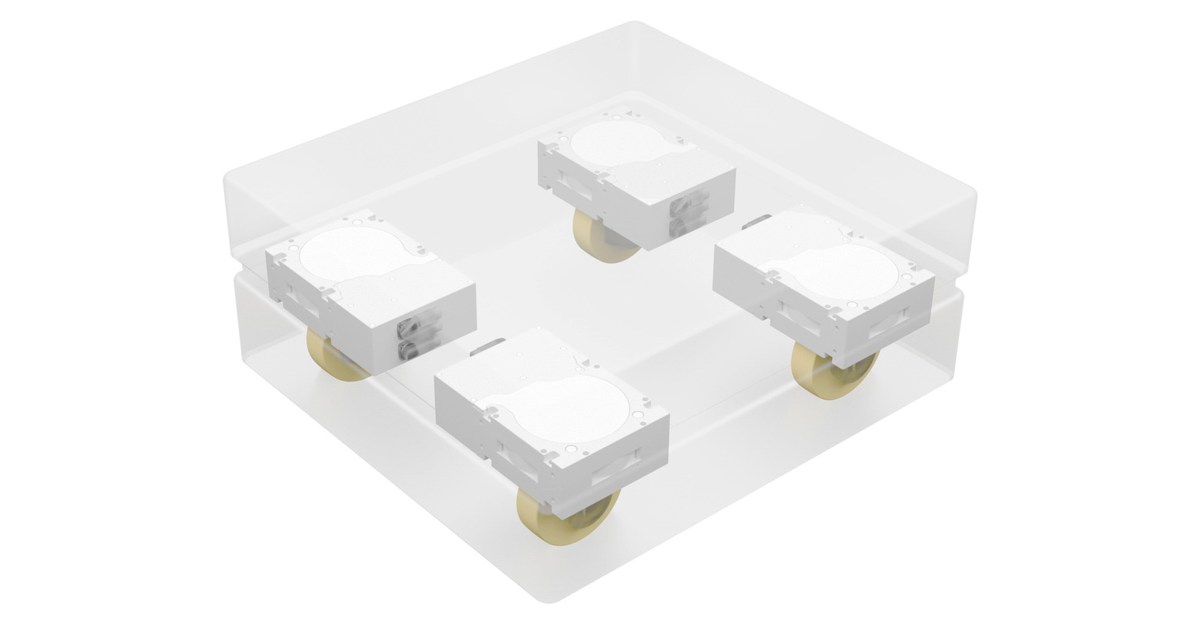
ROX-Argo: ruedas con dirección para aproximarse de lado
El Neobotix ROX-Argo emplea cuatro módulos con tracción y dirección activas. Su movilidad lateral permite acercar herramientas, con exigencias sobre el suelo y la carga.
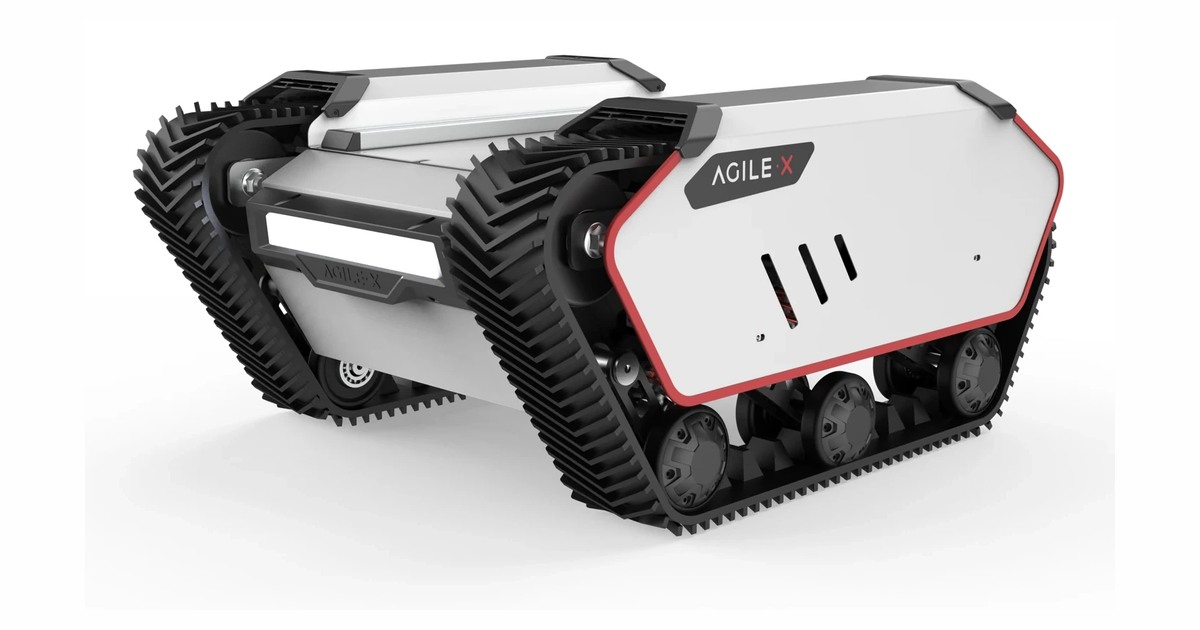
BUNKER MINI 2.0: las orugas no sustituyen a los sensores
BUNKER MINI 2.0 utiliza orugas para transportar equipos de inspección. La plataforma necesita sensores y una integración adicional para detectar obstáculos.
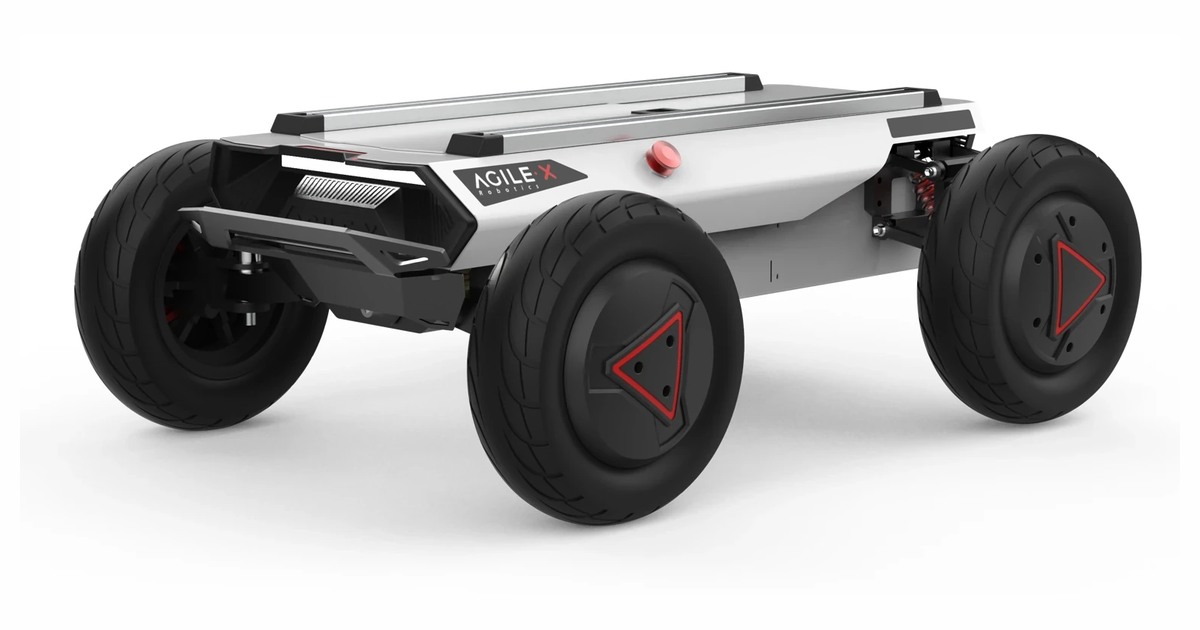
HUNTER SE: planificar curvas antes de pedir más velocidad
HUNTER SE utiliza dirección Ackermann para recorrer trayectorias similares a las de un coche. Su manual precisa las condiciones de uso y los límites ante el agua.
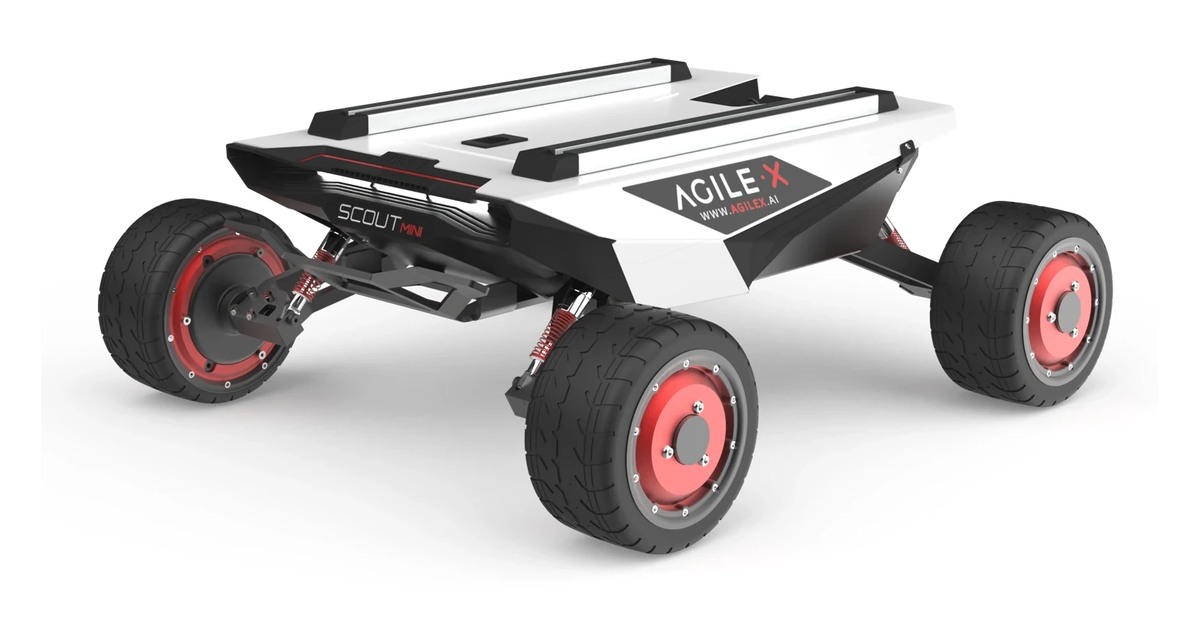
SCOUT MINI: la suspensión permite ensayos, IP22 marca el terreno
SCOUT MINI combina suspensión independiente y cuatro ruedas motrices. Su manual limita la protección ambiental y debe consultarse antes de trabajar en exteriores.
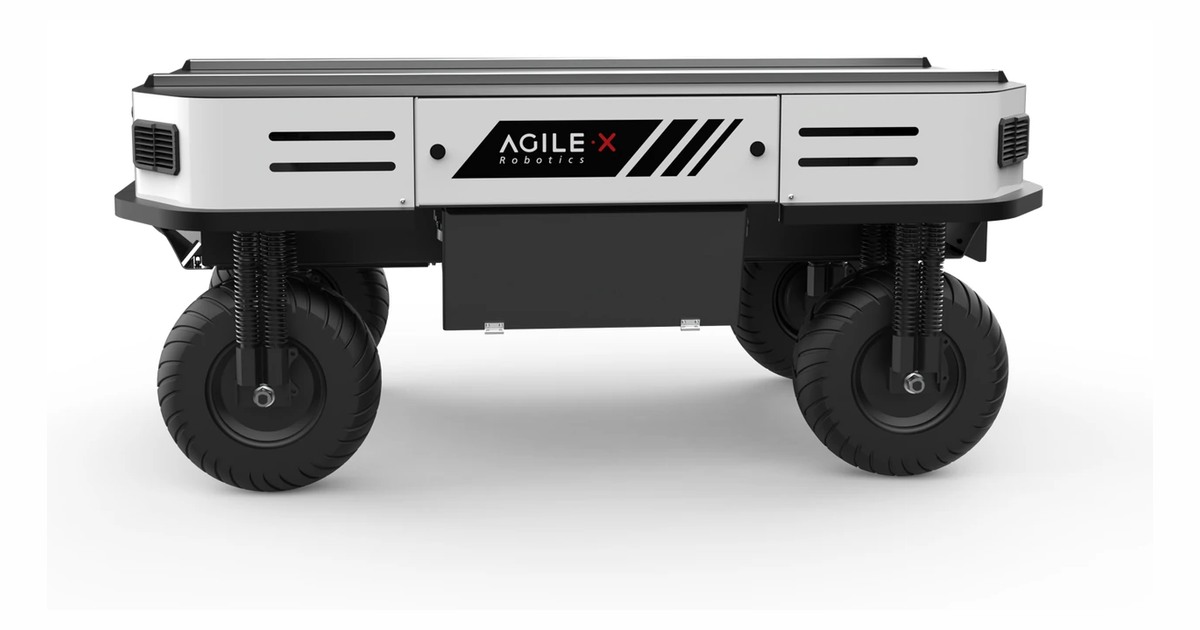
RANGER: diseñar el turno alrededor de sus baterías intercambiables
RANGER combina movimiento omnidireccional y baterías intercambiables. La duración de una tarea depende de la carga instalada y de la configuración energética.
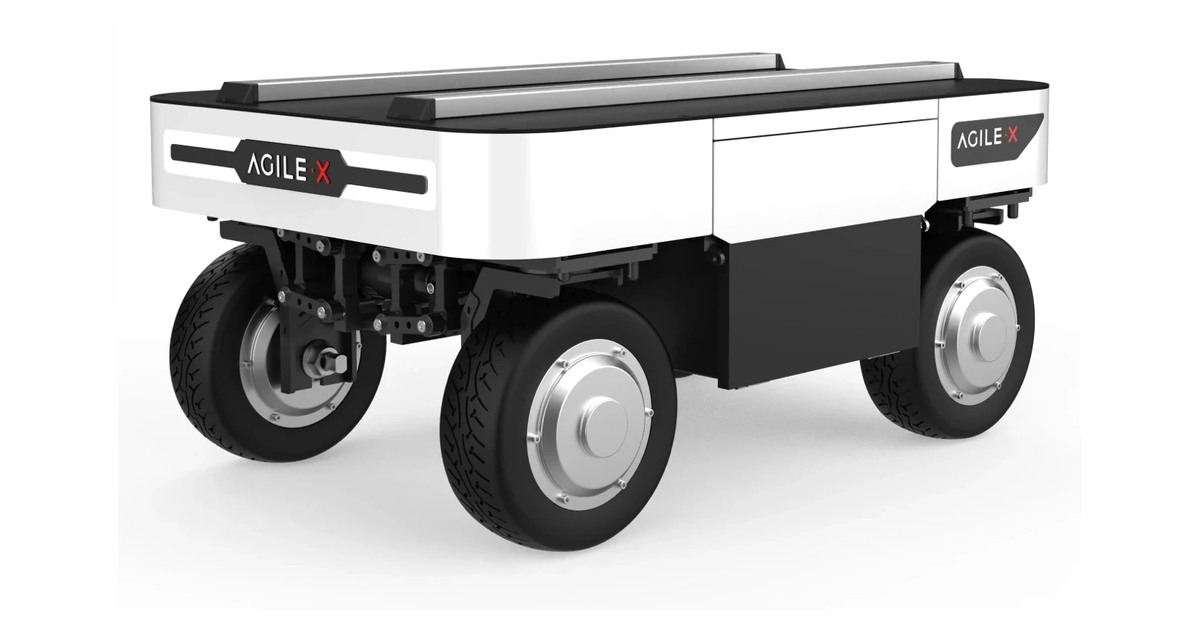
RANGER MINI 3.0: repartir la carga y la energía de los accesorios
RANGER MINI 3.0 transporta equipos sobre una base omnidireccional. Peso, consumo eléctrico y montaje determinan qué accesorios pueden integrarse en la plataforma.
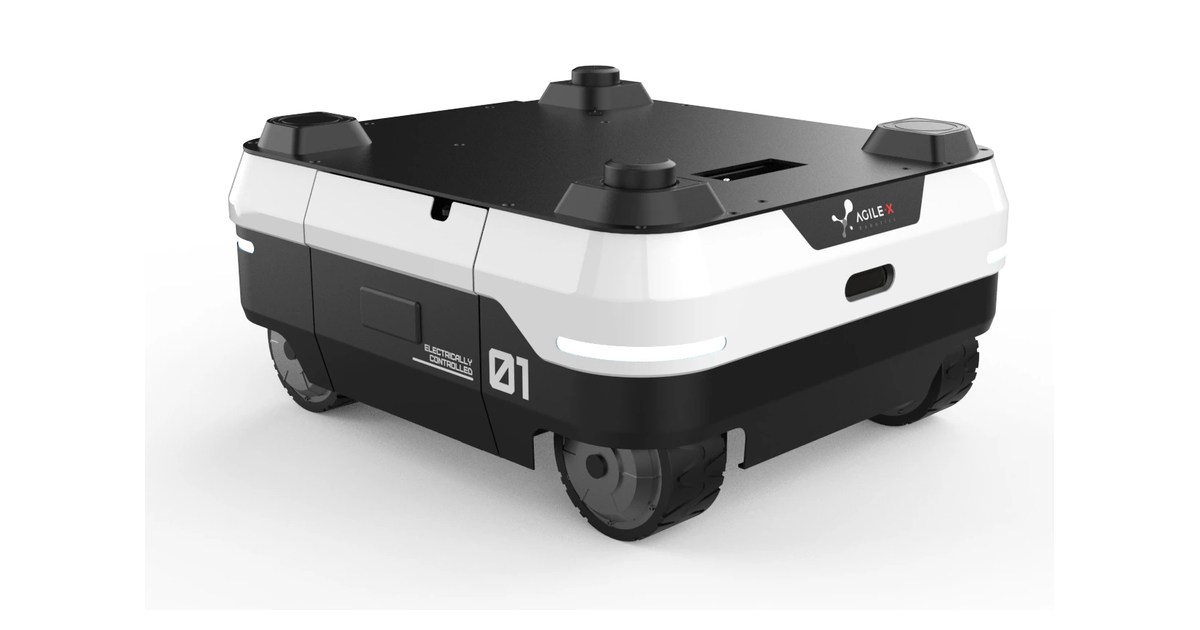
RANGER AIR: moverse de lado no implica trabajar bajo lluvia
RANGER AIR permite desplazamiento lateral para integrar manipulación móvil. La protección publicada en el manual condiciona dónde puede utilizarse la base.
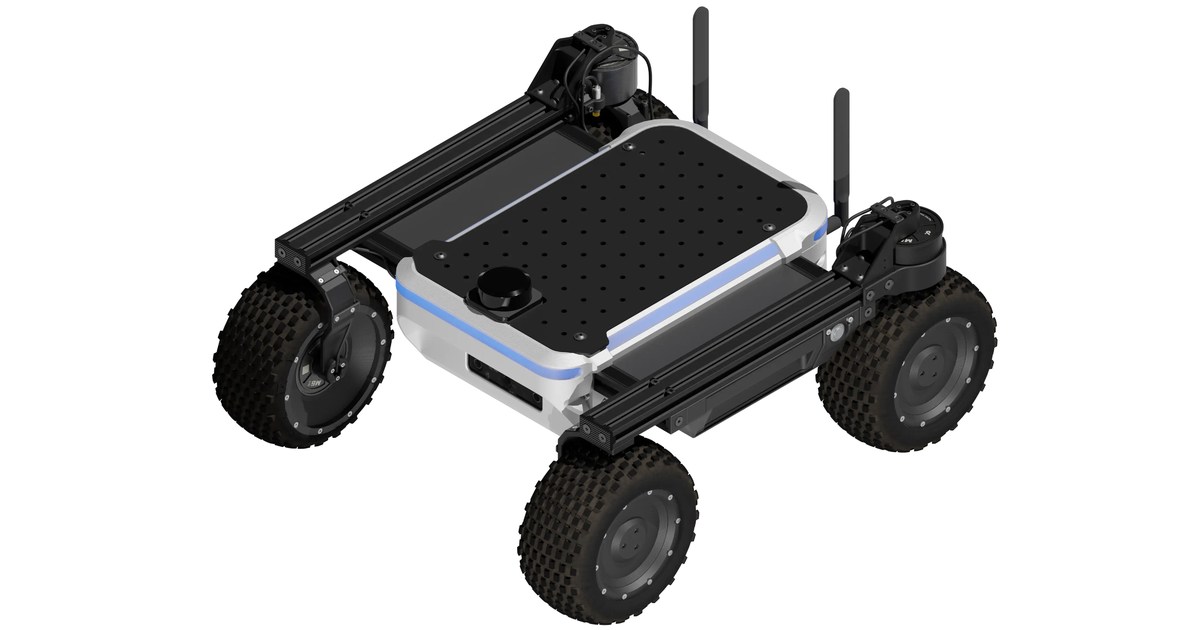
Raph Rover: añadir sensores exige sellar los pasos de cable
Raph Rover ofrece una placa de montaje y conectores para integrar equipos. Abrir el compartimento trasero cambia las condiciones de su protección IP54.
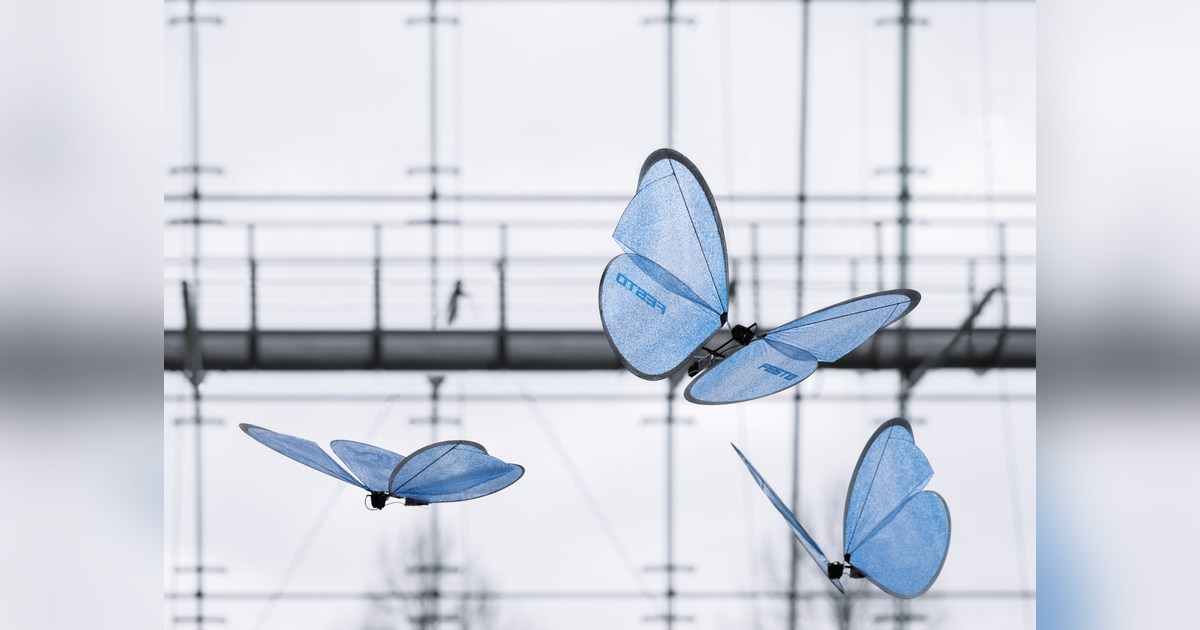
eMotionButterflies: coordinar el vuelo con cámaras alrededor de la sala
Las eMotionButterflies se coordinan mediante cámaras infrarrojas y un controlador central. La infraestructura de la sala forma parte esencial de su vuelo en grupo.
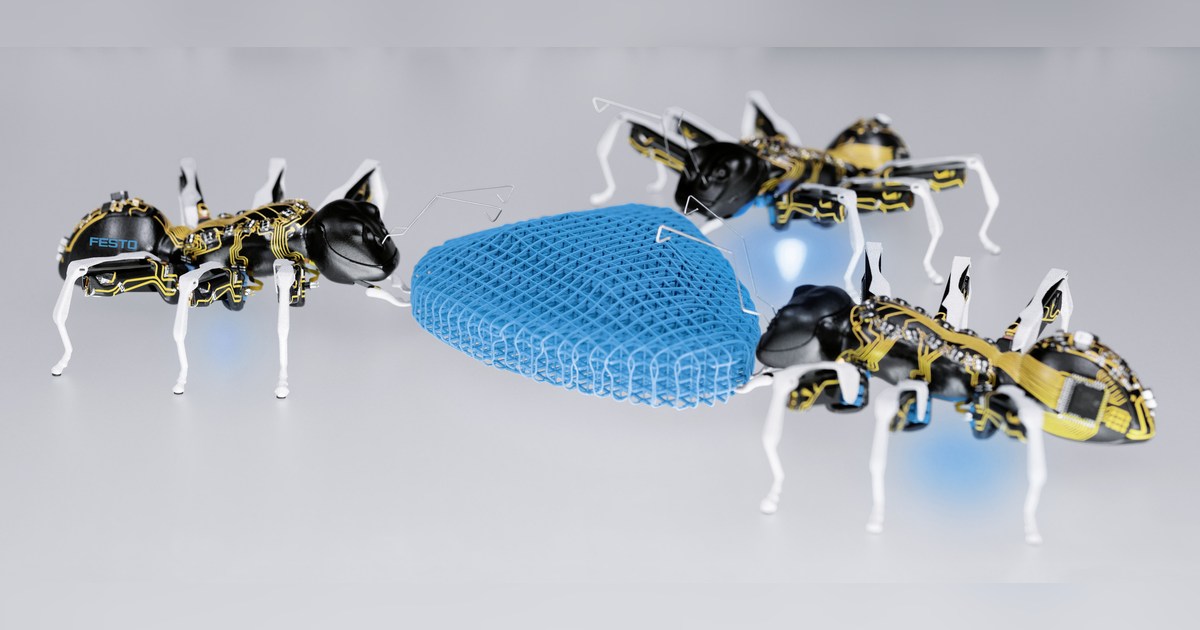
BionicANTs: varias hormigas robot para mover una carga común
Las BionicANTs combinan patas con actuadores piezoeléctricos y comunicación entre robots. Su demostración permite estudiar el movimiento coordinado de una carga.
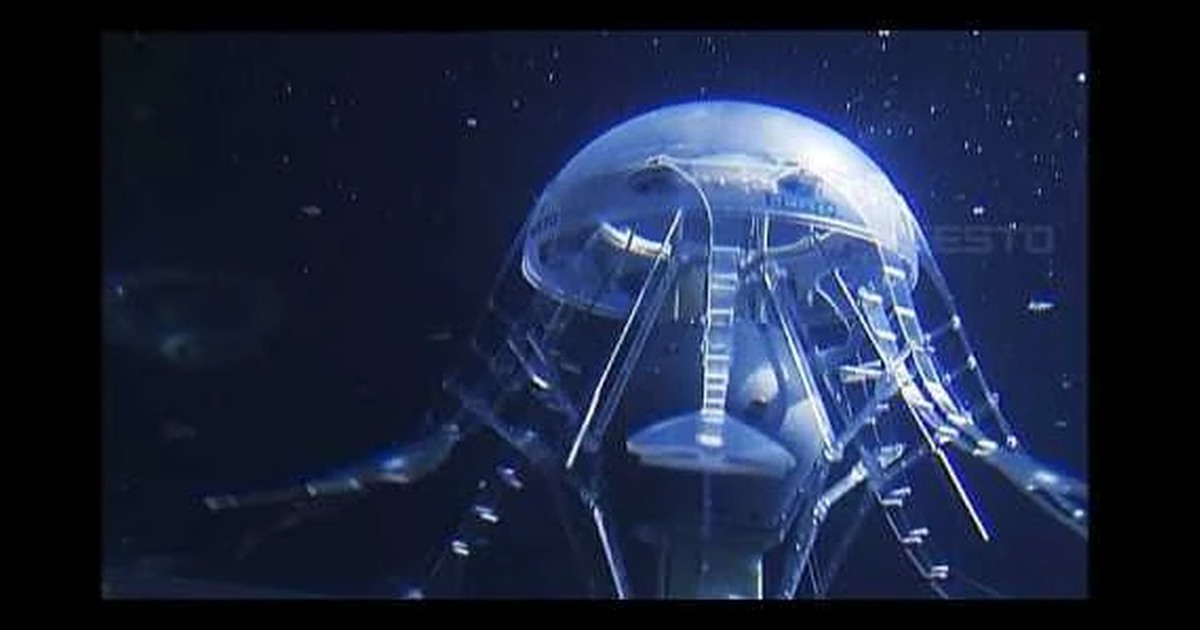
AquaJellies 2.0: tentáculos adaptativos y coordinación bajo el agua
AquaJellies 2.0 combina tentáculos adaptativos, orientación mediante un peso móvil y comunicación. Festo utiliza el conjunto para estudiar coordinación bajo el agua.
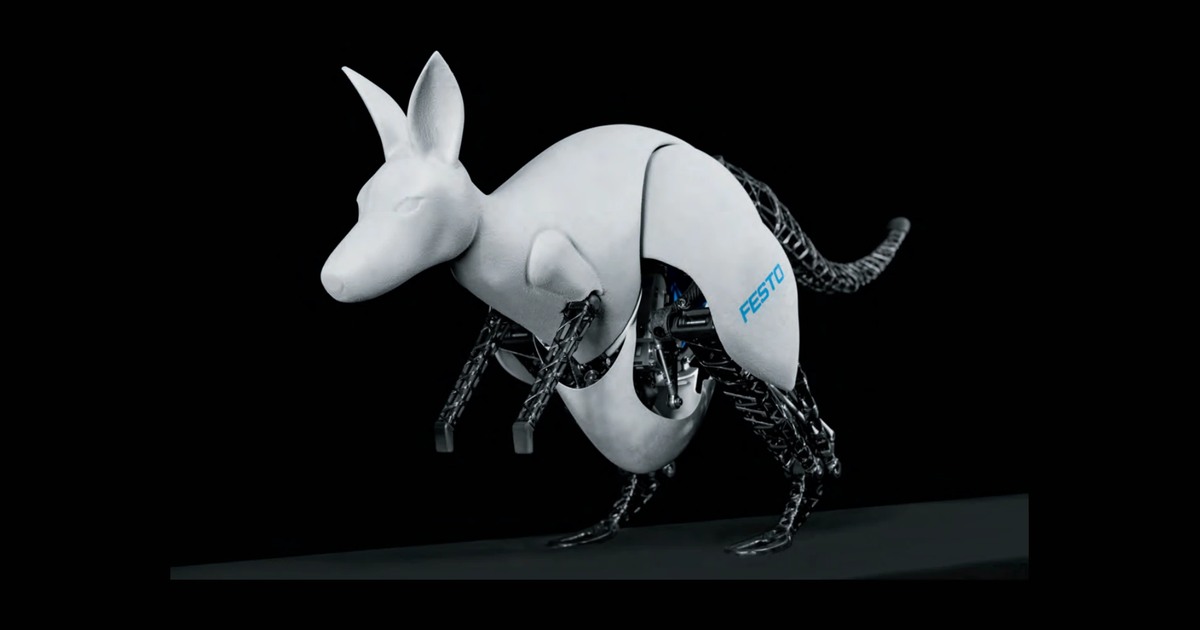
BionicKangaroo: recuperar energía entre un aterrizaje y el siguiente salto
BionicKangaroo almacena energía del aterrizaje en un tendón artificial. Festo combina elasticidad, aire comprimido y motores para coordinar el siguiente salto.