AquaJellies 2.0: tentáculos adaptativos y coordinación bajo el agua
AquaJellies 2.0 combina tentáculos adaptativos, orientación mediante un peso móvil y comunicación. Festo utiliza el conjunto para estudiar coordinación bajo el agua.
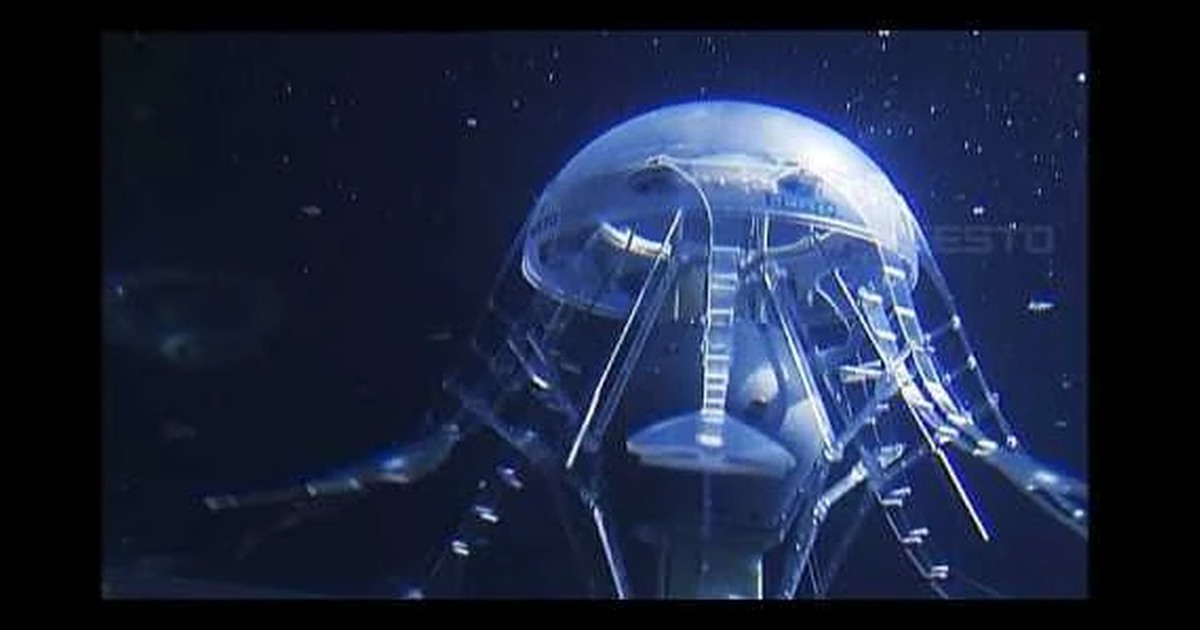
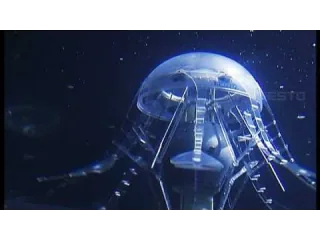
Las AquaJellies de Festo son medusas robotizadas que se desplazan con tentáculos adaptativos. La documentación de AquaJellies 2.0 explica tanto el mecanismo de natación como el intercambio de información que permite coordinar varios ejemplares en un espacio limitado.
Propulsión y orientación tienen mecanismos distintos
Un accionamiento eléctrico mueve los ocho tentáculos. Su estructura emplea el principio Fin Ray, con elementos flexibles que transmiten el movimiento sin reproducir una cadena de articulaciones rígidas convencional.
Para cambiar la orientación, el cuerpo incorpora un peso que puede desplazarse mediante dos servomotores. Modificar esa posición cambia el equilibrio del conjunto. El movimiento de los tentáculos aporta propulsión; el cambio de distribución de masa ayuda a dirigirla.
La documentación distingue diferentes canales de comunicación. El infrarrojo permite intercambio cercano entre medusas, mientras que ZigBee y una conexión de usuario aportan acceso al estado del sistema. El seguimiento incluye batería, temperatura, profundidad y consumo. Esos datos permiten observar el funcionamiento del grupo durante la demostración.
Qué significa un comportamiento colectivo
Festo Didactic utiliza el proyecto para mostrar coordinación y diagnóstico en tiempo real. Para interpretar esa coordinación importa conocer la información que comparte cada robot y qué reglas se ejecutan. La imagen de varias medusas nadando no demuestra, por sí sola, que aprendan conjuntamente.
El proyecto es un demostrador de investigación inspirado en la vida acuática. Las fuentes lo relacionan con ideas para tecnología del agua, pero no describen un servicio de limpieza, muestreo oceanográfico o vigilancia. Su valor está en unir propulsión flexible, orientación y comunicación en robots físicos que pueden observarse dentro de una instalación preparada.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.