RANGER AIR: moverse de lado no implica trabajar bajo lluvia
RANGER AIR permite desplazamiento lateral para integrar manipulación móvil. La protección publicada en el manual condiciona dónde puede utilizarse la base.
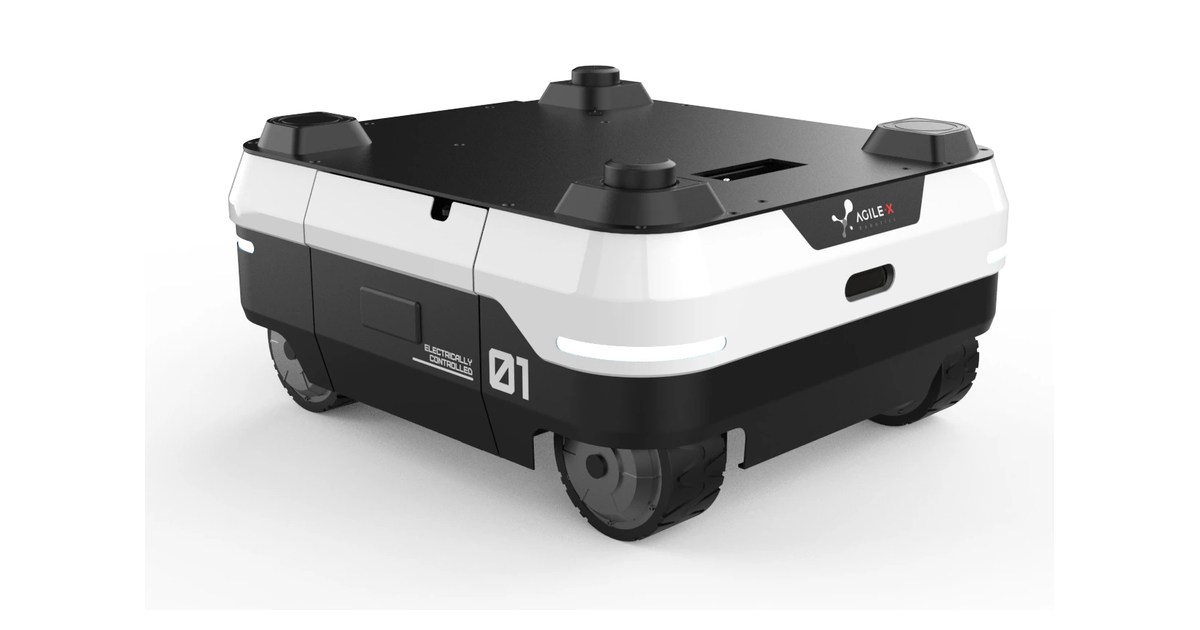
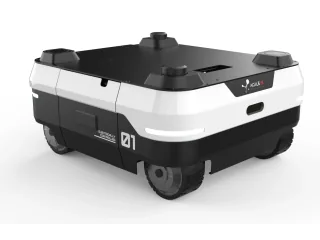
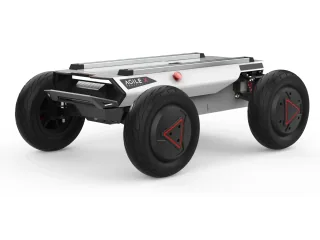
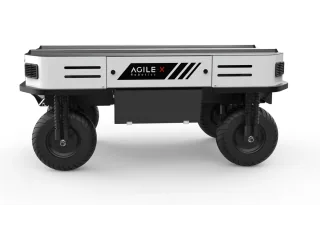
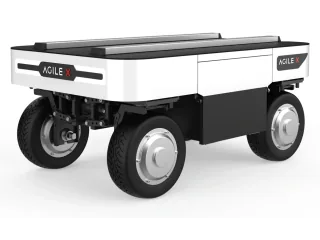
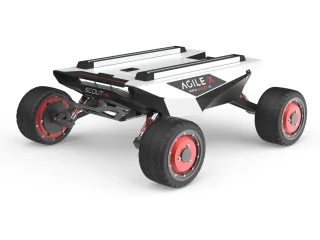
RANGER AIR puede desplazarse lateralmente y girar sin describir el arco de un coche. La base de AgileX resulta interesante para montar sistemas de manipulación móvil, aunque su manual establece una condición que afecta a los proyectos exteriores: IP22 en la configuración estándar.
Cuatro ruedas que cambian la dirección de marcha
La plataforma emplea dirección independiente en las ruedas para combinar distintos movimientos. El cambio de orientación permite aproximar una carga a una estación sin colocar primero toda la base mirando hacia ella. Un brazo montado encima puede aprovechar esa maniobra para situarse junto a una mesa o un equipo.
AgileX anuncia 80 kg de carga útil y 1,5 m/s de velocidad. El soporte y el robot que se integren forman parte de esos 80 kg. También hay que considerar cuánto sobresalen: la base puede caber entre dos elementos y el brazo extendido no.
La página propone integración con LiDAR, cámaras RGB-D y equipos de cálculo. Presenta además funciones de navegación y recarga automática. Es necesario confirmar qué componentes y software forman parte de la configuración suministrada, porque una base y una aplicación completa no se preparan del mismo modo.
El manual limita la instalación exterior
El manual de RANGER AIR identifica protección IP22 salvo personalización. Esta condición es más precisa que una referencia general a uso interior y exterior. Un recorrido seco de ensayo no equivale a circulación bajo lluvia o a una instalación expuesta de manera permanente.
La alimentación posterior para expansión tiene límites de 25 A y 600 W según la documentación. Un sistema con ordenador, sensores y actuadores debe distribuir esa energía sin superar la salida. El diseño del montaje también necesita mantener despejadas las ruedas y colocar el centro de masa cerca del centro de giro.
La arquitectura abierta y la compatibilidad anunciada con ROS permiten preparar una aplicación propia. Antes de probar desplazamientos laterales con carga, conviene comprobar el modo de movimiento y la correspondencia entre las órdenes del programa y las ruedas. En una aproximación a una mesa, esa correspondencia decide si el conjunto se acerca de frente, de lado o con una rotación que el espacio disponible no admite.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.