SCOUT MINI: la suspensión permite ensayos, IP22 marca el terreno
SCOUT MINI combina suspensión independiente y cuatro ruedas motrices. Su manual limita la protección ambiental y debe consultarse antes de trabajar en exteriores.
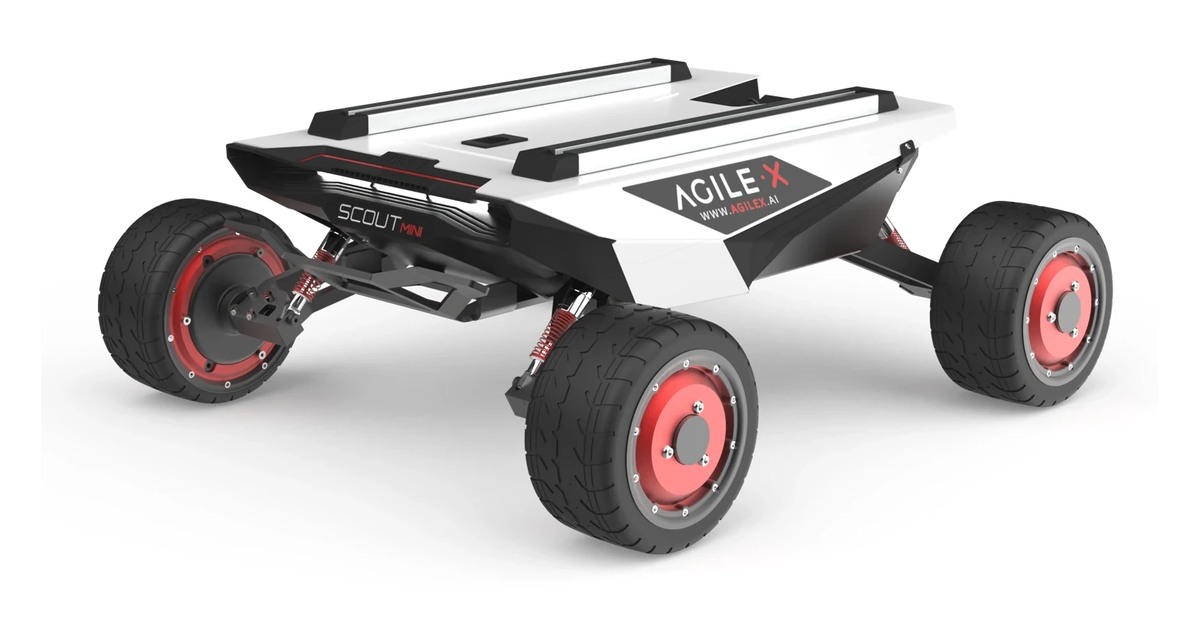
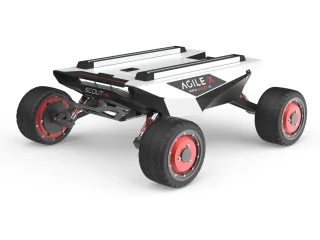
SCOUT MINI combina cuatro ruedas motrices y suspensión independiente para ensayar movilidad con una carga pequeña. Su aspecto todoterreno exige una lectura adicional: el manual de AgileX identifica IP22 en la unidad estándar y prohíbe usarla con lluvia, nieve o agua acumulada.
Suspensión y giro diferencial
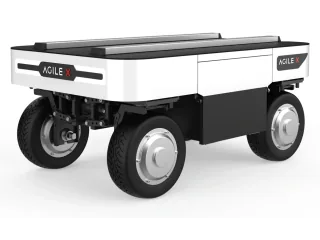
La plataforma utiliza cuatro motores y dirección diferencial: cambia de orientación modificando la velocidad de las ruedas de cada lado. La suspensión de doble brazo permite que las ruedas se adapten a irregularidades. Son dos funciones separadas; mantener contacto con el suelo no elimina el deslizamiento que puede aparecer al girar.
AgileX publica una carga útil de 10 kg. El manual indica que el peso añadido debe situarse cerca del centro de giro. Un conjunto de cámara y ordenador puede caber en esa cifra, aunque su posición y la altura del soporte alteran el reparto del peso.
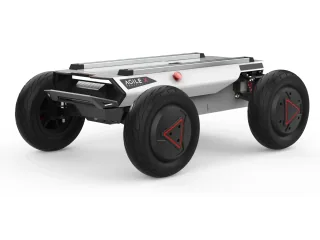
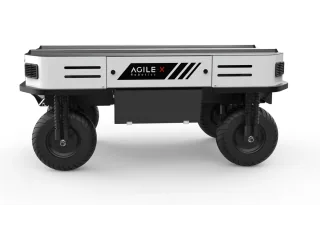
Los perfiles con ranuras permiten montar equipos sin diseñar desde cero todo el chasis. El recorrido de los cables necesita dejar espacio para las ruedas y las partes móviles de la suspensión. Un sensor colocado demasiado bajo puede ver parte del propio robot o resultar vulnerable a un obstáculo del suelo.
Revisar la versión antes de comparar velocidades
La página comercial presenta cifras de velocidad diferentes en su texto y en el bloque de especificaciones. Esa discrepancia impide utilizar una única velocidad como argumento de selección sin confirmar la versión y las condiciones con el proveedor. El nombre SCOUT MINI por sí solo no resuelve qué configuración se ofrece.
El grado IP22 sí aparece de forma explícita en las precauciones del manual para la unidad sin personalización. Un ensayo exterior en una zona seca y controlada es una situación distinta de una inspección bajo lluvia. Los accesorios instalados también tienen que cumplir las condiciones del entorno previsto.
SCOUT MINI ofrece comunicación CAN y recursos para programar el movimiento. Puede servir para estudiar odometría, control diferencial o integración de sensores, pero el software de una práctica debe respetar las características mecánicas y ambientales de la unidad recibida. La comprobación inicial debería reunir esas dos cosas: cómo gira con la carga elegida y en qué superficie se va a utilizar.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.