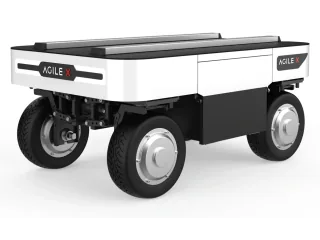
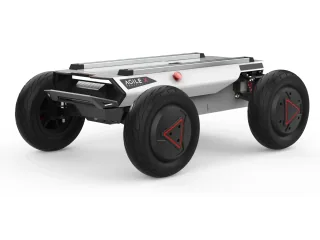
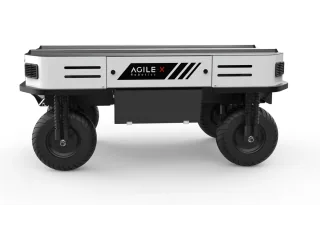
RANGER MINI 3.0: repartir la carga y la energía de los accesorios
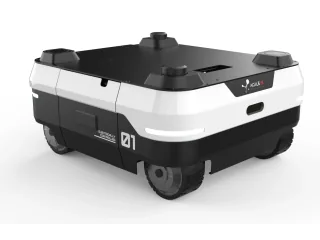
RANGER MINI 3.0 transporta equipos sobre una base omnidireccional. Peso, consumo eléctrico y montaje determinan qué accesorios pueden integrarse en la plataforma.
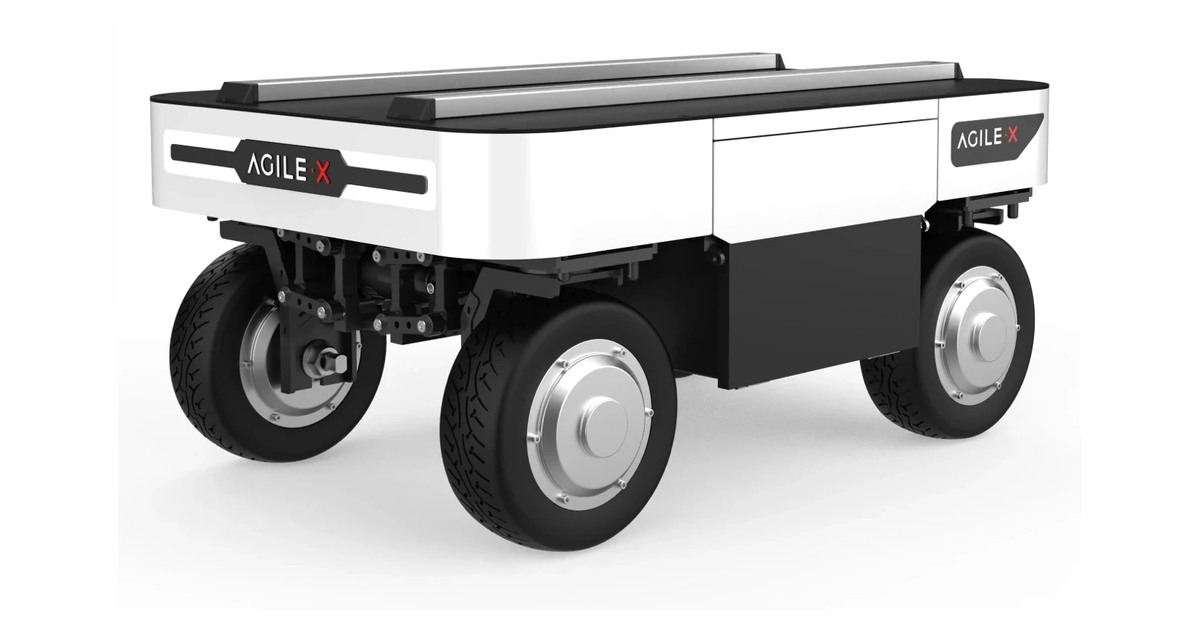
RANGER MINI 3.0 reserva espacio para equipos sobre una base omnidireccional, pero el montaje requiere dos presupuestos: peso y alimentación. AgileX declara 120 kg de carga; su manual limita también la salida eléctrica que pueden compartir los accesorios.
La carga no termina en el objeto transportado
El límite nominal de 120 kg incluye la estructura que se añada a la plataforma. Un soporte, un brazo o una bandeja consumen parte de ese margen. El manual pide colocar el centro de masa del equipo sobre el centro de rotación, una indicación relevante al construir una torre de sensores o una aplicación de manipulación móvil.
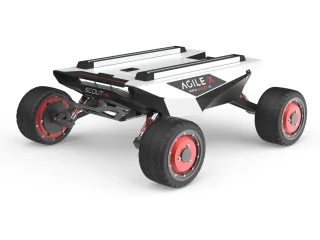
Las cuatro ruedas disponen de suspensión independiente. La base puede orientarse para realizar movimientos omnidireccionales, lo que amplía las maniobras disponibles en espacios estrechos. El volumen de la carga sigue formando parte de la envolvente: desplazar lateralmente un robot no permite atravesar un hueco menor que el conjunto instalado encima.
La documentación comercial indica hasta 2 m/s. Para trasladar una carga alta, la velocidad de operación debe tener en cuenta las aceleraciones y la estabilidad. El límite de peso no es una autorización para utilizar cualquier trayectoria a la velocidad máxima.
Qué puede alimentar la conexión posterior
El manual fija un máximo de 15 A y 720 W para la alimentación de expansión trasera. El instalador necesita sumar los consumos del equipo que conecte, incluidos los picos relevantes de un ordenador o de un actuador. Si el sistema necesita otra fuente, esa decisión añade peso y cambia la arquitectura de alimentación.
RANGER MINI 3.0 documenta baterías intercambiables durante la operación y protección IP54. Ambas características tienen condiciones: el procedimiento de cambio debe conservar la alimentación necesaria y los componentes añadidos necesitan una protección compatible con el entorno.
El centro de descargas presenta el manual como versión 3.0, aunque la web conserva direcciones con nombres antiguos. Conviene utilizar la identificación de la unidad y la documentación correspondiente al equipo suministrado. En un montaje propio, la revisión útil antes de activar la ruta consiste en comprobar que la carga queda centrada, los cables no interfieren con las ruedas y la alimentación alcanza para todos los equipos previstos.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.