HUNTER SE: planificar curvas antes de pedir más velocidad
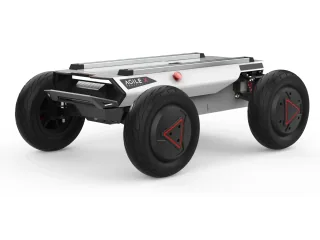
HUNTER SE utiliza dirección Ackermann para recorrer trayectorias similares a las de un coche. Su manual precisa las condiciones de uso y los límites ante el agua.
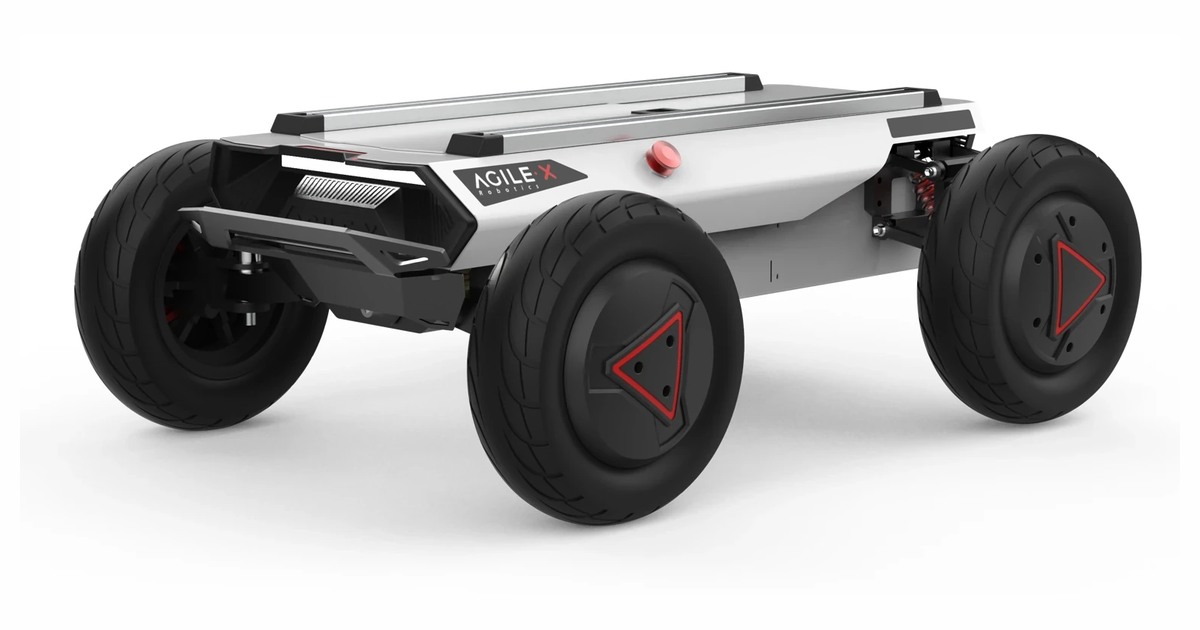
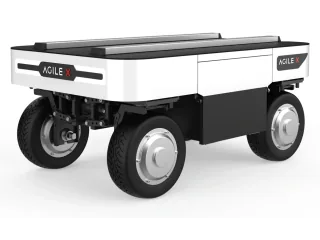
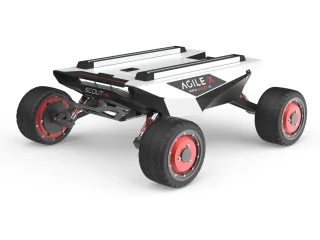
HUNTER SE gira como un coche y necesita que la ruta respete esa geometría. AgileX lo propone para investigar conducción autónoma y transportar sensores, con dirección Ackermann en lugar de la maniobra de giro sobre sí mismo habitual en otras bases móviles.
El espacio para girar forma parte de la ruta
La página de producto anuncia 4,8 m/s de velocidad y 50 kg de carga útil. Esas cifras describen la plataforma, pero no resuelven la trayectoria de un cambio de sentido. Con dirección Ackermann, las ruedas orientan el vehículo y este describe una curva. Un algoritmo que presuponga que puede rotar sin avanzar necesita adaptarse a esa restricción.
La consecuencia se aprecia al entrar en un pasillo sin salida: tener ancho suficiente para circular no implica disponer del espacio necesario para dar la vuelta. Una aplicación puede requerir retroceder o reservar una zona para la maniobra. Para diseñar el recorrido resulta más útil revisar la envolvente del vehículo y la dirección que partir de la velocidad máxima.
El fabricante utiliza un chasis de acero y perfiles de aluminio para montar equipamiento. La carga de 50 kg incluye sensores, ordenador, soportes y otros accesorios. El manual pide centrar el peso añadido; la posición de un ordenador pesado y de un mástil influye sobre el comportamiento de la base.
Un chasis para carreteras de ensayo, con condiciones
El manual destaca el uso sobre cemento y asfalto. También indica que HUNTER SE no es impermeable y descarta lluvia, nieve o agua acumulada en la configuración descrita. La presencia de ruedas grandes y el aspecto exterior no convierten la plataforma en un robot apto para cualquier meteorología.
La conexión CAN y el software de desarrollo permiten integrar el control con una aplicación propia. Hace falta aportar la percepción y la lógica de conducción que correspondan al experimento. El usuario puede ensayar localización, seguimiento de trayectorias o lectura de sensores, siempre dentro de un espacio preparado para el movimiento.
Antes de utilizar toda la velocidad disponible, conviene comprobar la dirección a baja velocidad y medir cuánto espacio consume cada curva con la carga instalada. Esa prueba aporta una condición concreta al planificador: qué maniobras caben realmente en el circuito elegido.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.