eMotionButterflies: coordinar el vuelo con cámaras alrededor de la sala
Las eMotionButterflies se coordinan mediante cámaras infrarrojas y un controlador central. La infraestructura de la sala forma parte esencial de su vuelo en grupo.
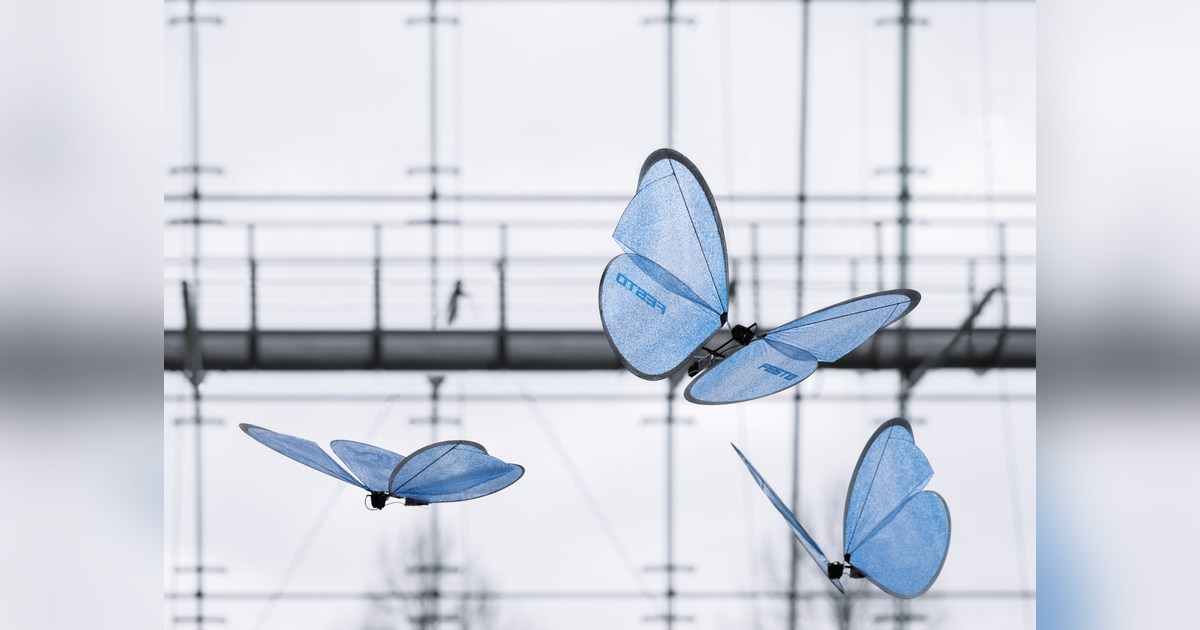
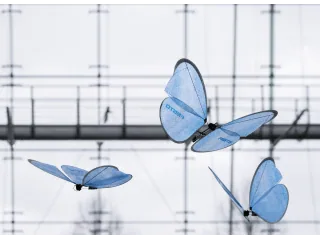
Las eMotionButterflies de Festo vuelan con alas ligeras que se accionan individualmente. La parte menos visible del proyecto está fuera de cada mariposa: una instalación de seguimiento observa su posición y coordina el movimiento de varios ejemplares dentro de una sala.
La localización está en el recinto
El sistema emplea diez cámaras infrarrojas que detectan marcadores colocados en las alas. Un ordenador central utiliza las posiciones para organizar las trayectorias. Festo denomina a esta instalación un sistema de posicionamiento interior; la expresión no significa que las mariposas lleven receptores de GPS por satélite.
Este reparto de tareas permite construir objetos voladores muy ligeros. La electrónica de a bordo se ocupa de activar las alas con precisión, mientras que el seguimiento externo proporciona información al sistema que coordina el grupo. La membrana y el solapamiento de las alas forman parte del mecanismo aerodinámico.
La distinción importa al interpretar un vídeo. Ver varias mariposas esquivarse dentro de la instalación no demuestra que cada una identifique por sí sola todos los obstáculos. Las cámaras, los marcadores y el controlador son parte de la demostración.
Reproducir también las condiciones del experimento
El proyecto permite estudiar seguimiento de múltiples objetos, coordinación y vuelo mediante aleteo. En una actividad educativa, una pregunta útil es qué ocurre si una cámara pierde la referencia o un marcador queda oculto. La demostración no publica una respuesta universal para cualquier recinto.
Festo presenta eMotionButterflies como un proyecto de su red de investigación biónica. Las fuentes describen una instalación interior preparada, sin una oferta de vuelos exteriores independientes. Para entender el resultado conviene considerar conjuntamente las mariposas físicas y la infraestructura que permite localizarlas.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.