SPECTRA: el mapa submarino depende del sonar instalado
SPECTRA combina cámara y herramientas para inspección submarina. El mapa acústico en tiempo real requiere sonar 3D y una configuración de navegación adecuada.
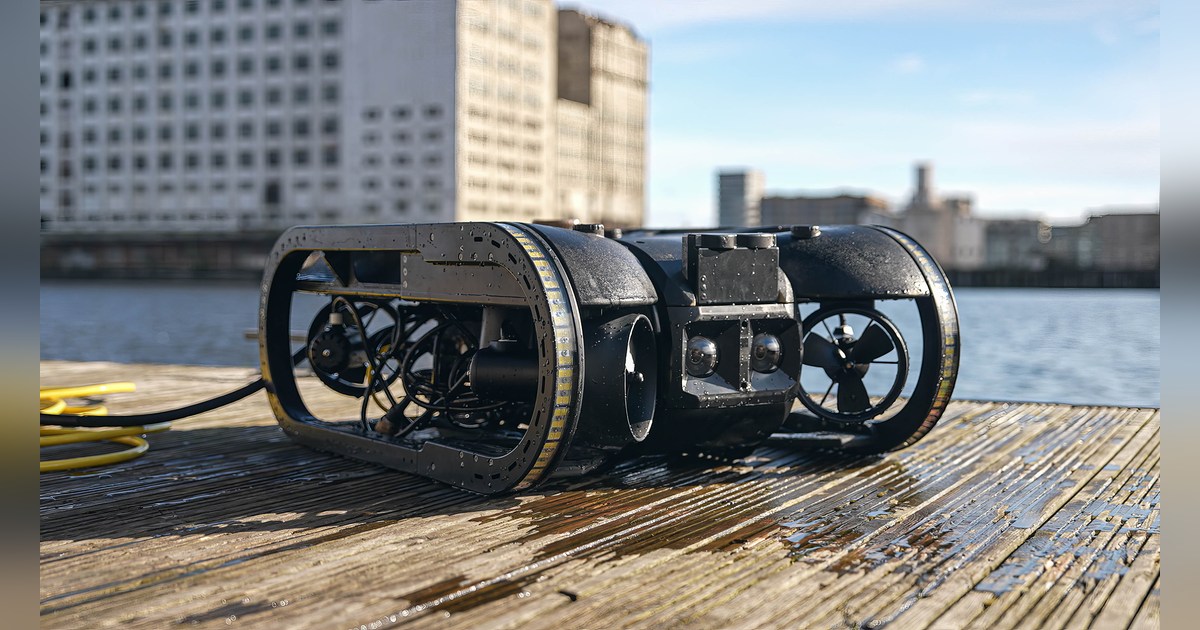
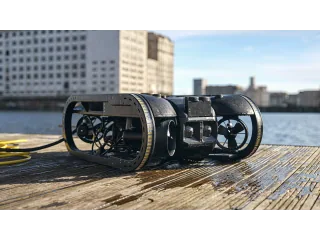
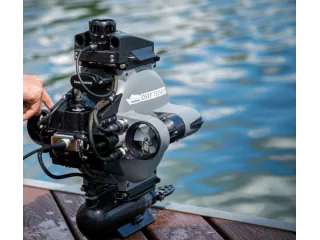
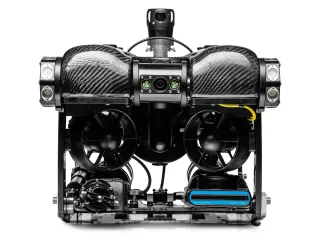
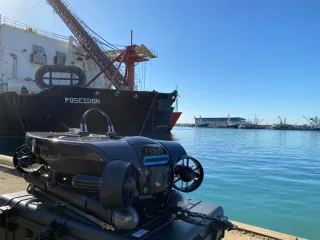
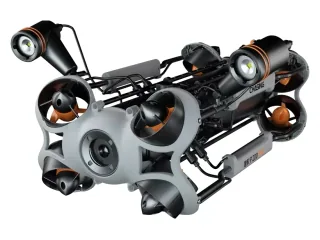
SPECTRA combina una cámara estéreo con sonar para inspeccionar estructuras submarinas. El ROV de Deep Trekker puede utilizar información acústica para localizarse y construir un mapa cuando la visibilidad limita las imágenes ópticas.
El mapa acústico necesita el sonar apropiado
La ficha de SPECTRA distingue el sonar de imagen bidimensional del tridimensional. El SLAM acústico en tiempo real se ofrece con el sonar 3D: una cámara estéreo, por sí sola, no proporciona esa función en agua turbia.
El sistema combina percepción y posicionamiento con herramientas de inspección. La guía de selección de Deep Trekker lo sitúa en trabajos de estructuras e infraestructura marina y describe fotogrametría para generar modelos a partir de imágenes. Esas técnicas dependen de la configuración y de las condiciones de la captura.
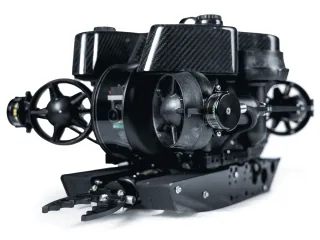
El fabricante anuncia 1.000 metros de profundidad nominal, siete propulsores y una masa en aire de 38 kg. El movimiento lateral y el avance tienen velocidades publicadas diferentes, de 2,3 y 3,5 nudos respectivamente. No conviene convertir ambas cifras en una garantía de resistencia a cualquier corriente.
La alimentación llega desde superficie
SPECTRA utiliza alimentación directa y un enlace de fibra, con 300 metros de cable como configuración estándar y otras longitudes disponibles. La profundidad nominal del vehículo no significa que cualquier carrete permita alcanzarla.
La ficha publica alimentación auxiliar para herramientas e interfaces de comunicación para integrar sensores. Añadir esos equipos cambia el conjunto que se maneja desde el barco o muelle y puede afectar a su comportamiento.
SPECTRA se ofrece como plataforma profesional configurable. Para una inspección repetida interesa cerrar juntos el sonar, la localización, las herramientas y la gestión del cable, porque el modelo final debe poder regresar a una zona de la estructura y recoger datos comparables.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.