ROX-Diff: girar sobre el sitio para aprovechar el pasillo
El Neobotix ROX-Diff combina dos ruedas motrices centrales y apoyos giratorios. Su arquitectura ayuda a elegir un chasis para navegación y transporte en interiores.
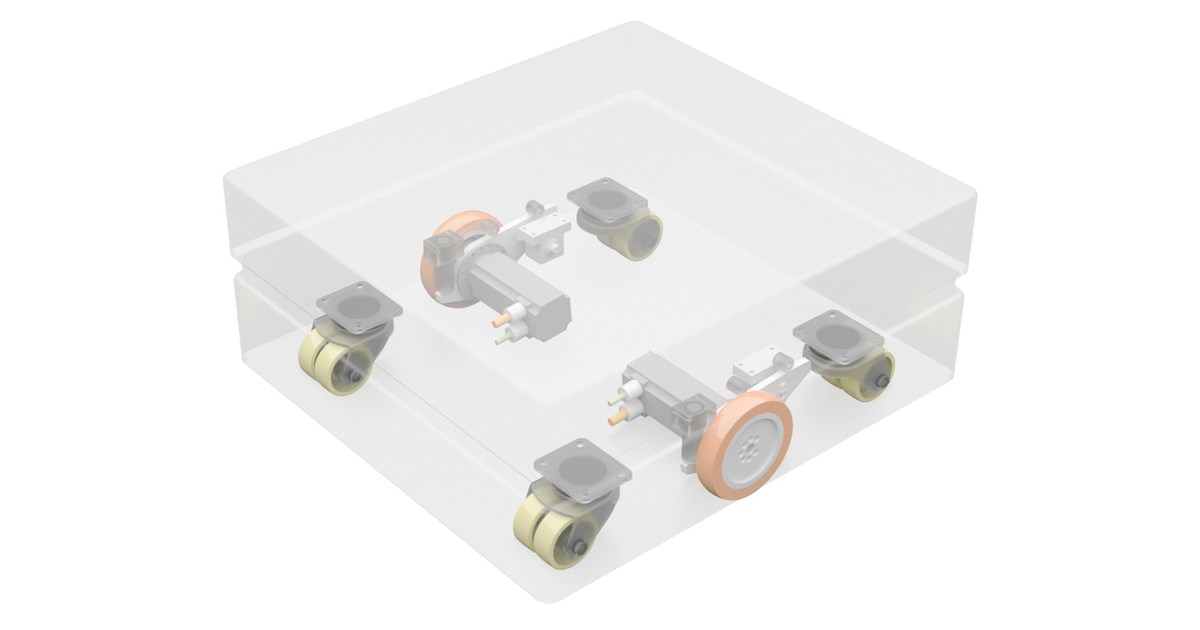
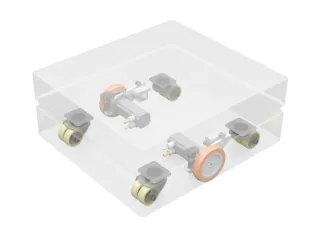
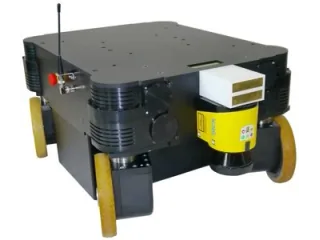
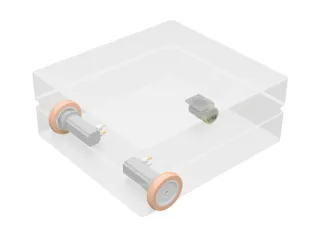
El Neobotix ROX-Diff coloca dos ruedas motrices independientes en el centro del chasis. Las ruedas giratorias de las esquinas sostienen la carga y el accionamiento central permite rotar sobre el sitio. En una plataforma configurada para transportar instrumental, esa geometría evita algunas maniobras largas al cambiar de orientación.
El eje central tiene un uso concreto
La descripción de ROX-Diff destaca su coste y eficiencia como ventajas de este sistema diferencial. La suspensión ayuda a mantener el contacto con el suelo ante pequeños escalones y juntas. Sigue siendo una plataforma pensada para talleres y salas de ensayo, no para circular bajo la lluvia.
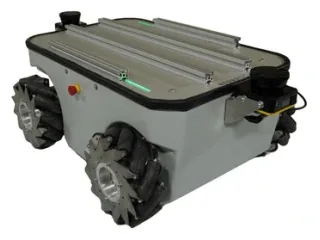
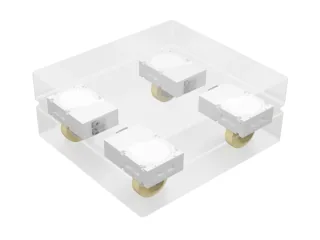
La misma página identifica una limitación: para fuerzas laterales importantes recomienda ROX-Trike o ROX-Argo. Si se instala una herramienta que empuja de lado, la elección no depende solo de que el robot quepa por una puerta. Hay que considerar cómo transmite las fuerzas al pavimento y qué ruedas soportan el esfuerzo.
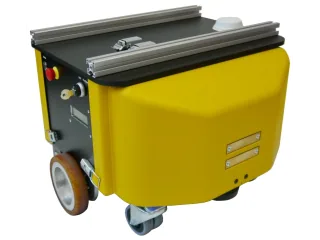
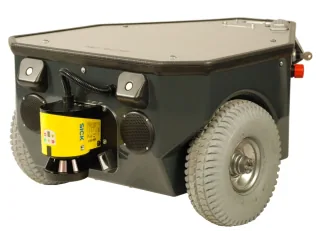
ROX forma una familia modular. Su bastidor puede adaptarse en longitud, anchura y altura, y admite estructuras de carga o manipuladores. Por eso una fotografía del chasis muestra la disposición de los accionamientos, pero no fija las medidas de todos los robots que se construyan con él.
Elegir batería y control antes del ensayo
La documentación de ROX contempla baterías AGM o LiFePO4 y hasta tres paquetes del mismo tipo en paralelo. La primera opción se presenta para presupuestos contenidos y trabajo de un turno; la segunda permite cargas más rápidas. La autonomía final depende del montaje elegido.
ROS 2 está orientado al desarrollo y exige conocimientos de integración. PlatformPilot reúne las herramientas industriales del fabricante. Para usar ROX-Diff como portador de sensores, conviene definir primero la geometría del equipo y las necesidades de alimentación; el giro compacto resuelve la maniobra, no esas decisiones.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.